
Enkooderi#
Johdanto#
Optinen akselienkooderi mittaa akselin pyörimisasentoa ja -nopeutta. Se käyttää sisäisiä optisia antureita akselin pyörimisnopeuden ja -pituuden havaitsemiseen, mikä tekee siitä hyödyllisen pyörän pyörimisen, varren asennon tai muiden mekanismien seurannassa.
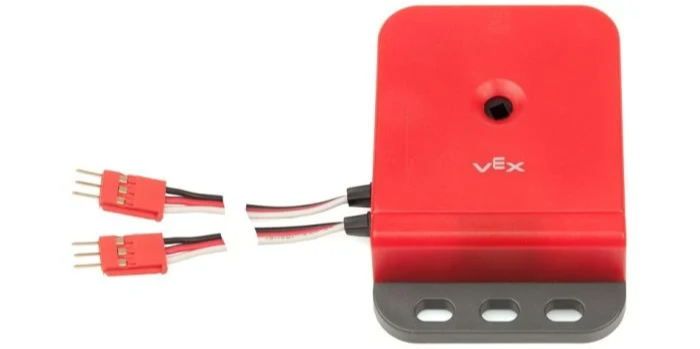
Alla on luettelo saatavilla olevista lohkoista:
aseta kooderin sijainti – Asettaa kooderin nykyisen sijainnin tiettyyn arvoon.
Enkooderin asento – Ilmoittaa, kuinka paljon enkooderi on kiertynyt.
Enkooderin nopeus – Ilmoittaa enkooderin nykyisen pyörimisnopeuden.
aseta kooderin sijainti#
Aseta kooderin sijainti -pinolohko asettaa kooderin nykyisen sijainnin tiettyyn arvoon. Tätä lohkoa voidaan käyttää seuratun sijainnin manuaaliseen asettamiseen ilman moottorin tai muun mekanismin pyörittämistä.
Sijainti on se, kuinka paljon akseli on kiertynyt projektin aikana.
aseta [EncoderA v] sijainti [0] asteeseen
Parametri |
Kuvaus |
|---|---|
laite |
Käytettävä enkooderi määritetään Laitteet-ikkunassa. |
asema |
Asetettava kiertoasento asteina kokonaislukuna. |
Enkooderin sijainti#
Enkooderin asennon raportointilohko raportoi, kuinka paljon enkooderiin kytketty akseli on pyörinyt.
([EncoderA v] sijainti yksikköinä [astetta v] :: custom-sensing)
Parametri |
Kuvaus |
|---|---|
laite |
Käytettävä enkooderi määritetään Laitteet-ikkunassa. |
yksikkö |
Sijaintia edustava yksikkö: asteet tai käännökset. |
Enkooderin nopeus#
Enkooderin nopeuden raportointilohko raportoi enkooderin pyörimisnopeuden.
([EncoderA v] nopeus yksikköinä [dps v] :: custom-sensing)
Parametri |
Kuvaus |
|---|---|
laite |
Käytettävä enkooderi määritetään Laitteet-ikkunassa. |
yksikkö |
Nopeutta edustava yksikkö: dps (astetta sekunnissa) tai rpm (kierrosta minuutissa). |