
Codificador#
Introdução#
O Codificador Óptico de Eixo mede a posição e a velocidade de rotação de um eixo. Utiliza sensores óticos internos para detetar a distância e a velocidade de rotação do eixo, sendo útil para rastrear a rotação das rodas, a posição dos braços ou outros mecanismos.
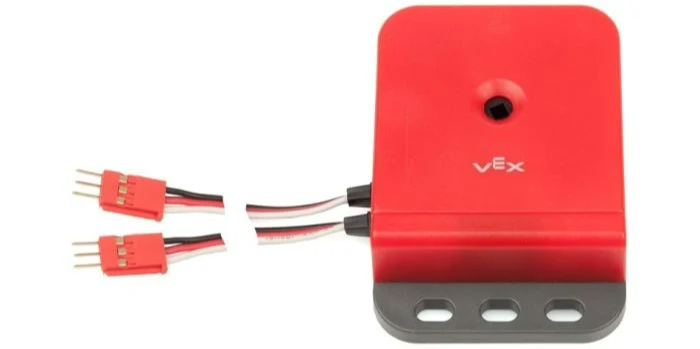
Segue abaixo a lista dos blocos disponíveis:
Definir posição do codificador – Define a posição atual do codificador para um valor específico.
Posição do codificador – Reporta o quanto o codificador rodou.
Velocidade do encoder – Reporta a velocidade de rotação atual do encoder.
Definir posição do codificador#
O bloco de pilha Definir posição do encoder define a posição atual do encoder para um valor especificado. Este bloco pode ser utilizado para definir manualmente a posição rastreada sem rodar um motor ou outro mecanismo.
A posição indica o quanto o veio rodou durante um projeto.
definir posição de [EncoderA v] para [0] graus
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o codificador a utilizar, configurado na janela Dispositivos. |
posição |
A posição rotacional a definir, em graus, como um número inteiro. |
Posição do codificador#
O bloco de relatório Posição do Encoder informa o quanto o veio ligado ao encoder rodou.
(posição de [EncoderA v] em [graus v] :: custom-sensing)
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o codificador a utilizar, configurado na janela Dispositivos. |
unidade |
A unidade que representará a posição será: graus ou voltas. |
Velocidade do codificador#
O bloco de relatório Velocidade do encoder informa a velocidade de rotação do encoder.
(velocidade de [EncoderA v] em [dps v] :: custom-sensing)
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o codificador a utilizar, configurado na janela Dispositivos. |
unidade |
A unidade que representará a velocidade será: dps (graus por segundo) ou rpm (rotações por minuto). |