
Encoder#
Invoering#
De optische as-encoder meet de rotatiepositie en -snelheid van een as. Met behulp van interne optische sensoren detecteert hij de draaihoek en de snelheid van de as, waardoor hij nuttig is voor het volgen van wielrotatie, armpositie of andere mechanismen.
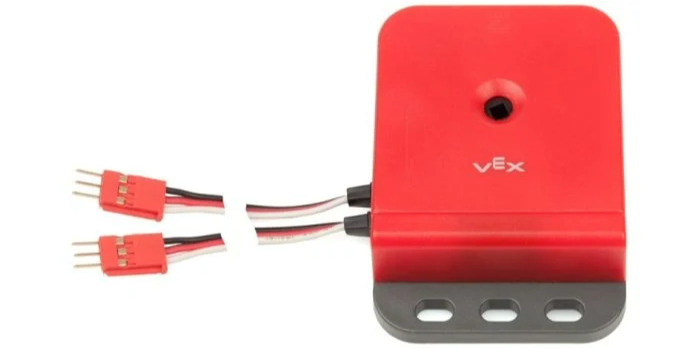
Hieronder vindt u een lijst met beschikbare blokken:
Encoderpositie instellen – Stelt de huidige positie van de encoder in op een specifieke waarde.
Encoderpositie – Geeft aan hoeveel de encoder is gedraaid.
Encodersnelheid – Geeft de huidige rotatiesnelheid van de encoder weer.
Encoderpositie instellen#
Het stackblok Encoderpositie instellen stelt de huidige positie van de encoder in op een opgegeven waarde. Dit blok kan worden gebruikt om de gevolgde positie handmatig in te stellen zonder een motor of ander mechanisme te hoeven draaien.
De positie geeft aan hoeveel de as tijdens een project is gedraaid.
stel [EncoderA v] positie in op [0] graden
Parameter |
Beschrijving |
|---|---|
apparaat |
Welke encoder te gebruiken, wordt geconfigureerd in het venster Apparaten. |
positie |
De rotatiepositie moet in graden als een geheel getal worden ingesteld. |
Encoderpositie#
Het Encoderpositie-rapportageblok geeft aan hoeveel de as die met de encoder is verbonden, is gedraaid.
([EncoderA v] positie in [graden v] :: custom-sensing)
Parameter |
Beschrijving |
|---|---|
apparaat |
Welke encoder te gebruiken, wordt geconfigureerd in het venster Apparaten. |
eenheid |
De eenheid die de positie weergeeft: graden of omwentelingen. |
Encodersnelheid#
Het Encoder velocity reporterblok rapporteert de rotatiesnelheid van de encoder.
([EncoderA v] snelheid in [dps v] :: custom-sensing)
Parameter |
Beschrijving |
|---|---|
apparaat |
Welke encoder te gebruiken, wordt geconfigureerd in het venster Apparaten. |
eenheid |
De eenheid die de snelheid weergeeft: dps (graden per seconde) of rpm (rotaties per minuut). |