
Pengkode#
Perkenalan#
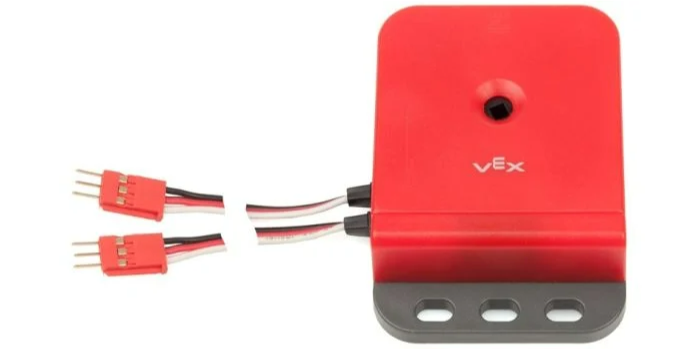
Encoder Poros Optik mengukur posisi dan kecepatan rotasi poros. Alat ini menggunakan sensor optik internal untuk mendeteksi seberapa jauh dan seberapa cepat poros berputar, sehingga berguna untuk melacak rotasi roda, posisi lengan, atau mekanisme lainnya.
Berikut adalah daftar blok yang tersedia:
atur posisi Encoder – Mengatur posisi encoder saat ini ke nilai tertentu.
Posisi encoder – Melaporkan seberapa jauh encoder telah berputar.
Kecepatan Encoder – Melaporkan kecepatan rotasi encoder saat ini.
Atur posisi Encoder#
Blok tumpukan set Encoder position mengatur posisi encoder saat ini ke nilai tertentu. Blok ini dapat digunakan untuk mengatur posisi yang dilacak secara manual tanpa memutar motor atau mekanisme lainnya.
Posisi adalah seberapa jauh poros telah berputar selama suatu proyek.
atur posisi [EncoderA v] ke [0] derajat
Parameter |
Keterangan |
|---|---|
perangkat |
Encoder mana yang akan digunakan, dikonfigurasi di jendela Perangkat. |
posisi |
Posisi rotasi yang akan diatur dalam derajat sebagai bilangan bulat. |
Posisi encoder#
Blok pelapor Posisi Encoder melaporkan seberapa jauh poros yang terhubung ke encoder telah berputar.
(posisi [EncoderA v] dalam [derajat v] :: custom-sensing)
Parameter |
Keterangan |
|---|---|
perangkat |
Encoder mana yang akan digunakan, dikonfigurasi di jendela Perangkat. |
satuan |
Satuan yang akan mewakili posisi: derajat atau putaran. |
Kecepatan encoder#
Blok pelapor Kecepatan encoder melaporkan kecepatan rotasi encoder.
(kecepatan [EncoderA v] dalam [dps v] :: custom-sensing)
Parameter |
Keterangan |
|---|---|
perangkat |
Encoder mana yang akan digunakan, dikonfigurasi di jendela Perangkat. |
satuan |
Satuan yang akan mewakili kecepatan: dps (derajat per detik) atau rpm (putaran per menit). |