
Kodlayıcı#
giriiş#
Optik Mil Kodlayıcı, bir milin dönme konumunu ve hızını ölçer. Milin ne kadar döndüğünü ve ne kadar hızlı döndüğünü tespit etmek için dahili optik sensörler kullanır; bu da onu tekerlek dönüşünü, kol konumunu veya diğer mekanizmaları izlemek için kullanışlı hale getirir.
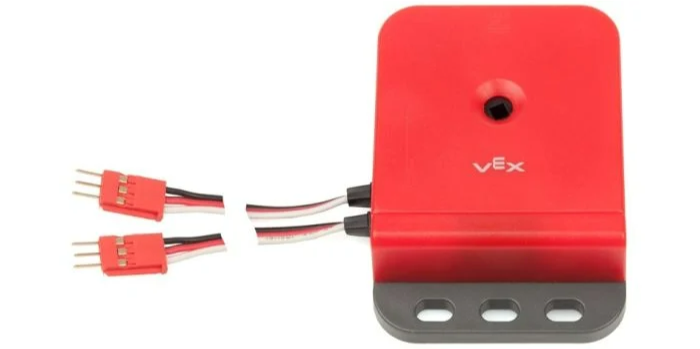
Aşağıda mevcut blokların listesi bulunmaktadır:
Kodlayıcının konumunu ayarla – Kodlayıcının mevcut konumunu belirli bir değere ayarlar.
Kodlayıcı konumu – Kodlayıcının ne kadar döndüğünü bildirir.
Kodlayıcı hızı – Kodlayıcının mevcut dönme hızını bildirir.
Kodlayıcı konumunu ayarla#
Enkoder konumunu ayarla yığın bloğu, enkoderin mevcut konumunu belirtilen bir değere ayarlar. Bu blok, bir motoru veya başka bir mekanizmayı döndürmeden izlenen konumu manuel olarak ayarlamak için kullanılabilir.
Pozisyon, bir proje süresince şaftın ne kadar döndüğünü ifade eder.
[EncoderA v] konumunu [0] derece olarak ayarla
Parametre |
Tanım |
|---|---|
cihaz |
Kullanılacak kodlayıcı hangisidir, bu ayar Aygıtlar penceresinde yapılandırılır. |
konum |
Dönme pozisyonunu tam sayı olarak derece cinsinden ayarlayın. |
Kodlayıcı konumu#
Enkoder pozisyonu raporlama bloğu, enkoder’e bağlı milin ne kadar döndüğünü bildirir.
([EncoderA v] konumu [derece v] cinsinden :: custom-sensing)
Parametre |
Tanım |
|---|---|
cihaz |
Kullanılacak kodlayıcı hangisidir, bu ayar Aygıtlar penceresinde yapılandırılır. |
birim |
Konumu temsil edecek birim: derece veya tur. |
Kodlayıcı hızı#
Enkoder hızı raporlama bloğu, enkoderin dönme hızını rapor eder.
([EncoderA v] hızı [dps v] cinsinden :: custom-sensing)
Parametre |
Tanım |
|---|---|
cihaz |
Kullanılacak kodlayıcı hangisidir, bu ayar Aygıtlar penceresinde yapılandırılır. |
birim |
Hızı temsil edecek birim: dps (saniyede derece) veya rpm (dakikada devir). |