
Objektsensor#
Einführung#
Der Objektsensor ist ein Infrarot-Näherungssensor (IR-Sensor), der mithilfe von reflektiertem Infrarotlicht erkennt, wann sich ein Objekt in der Nähe befindet.
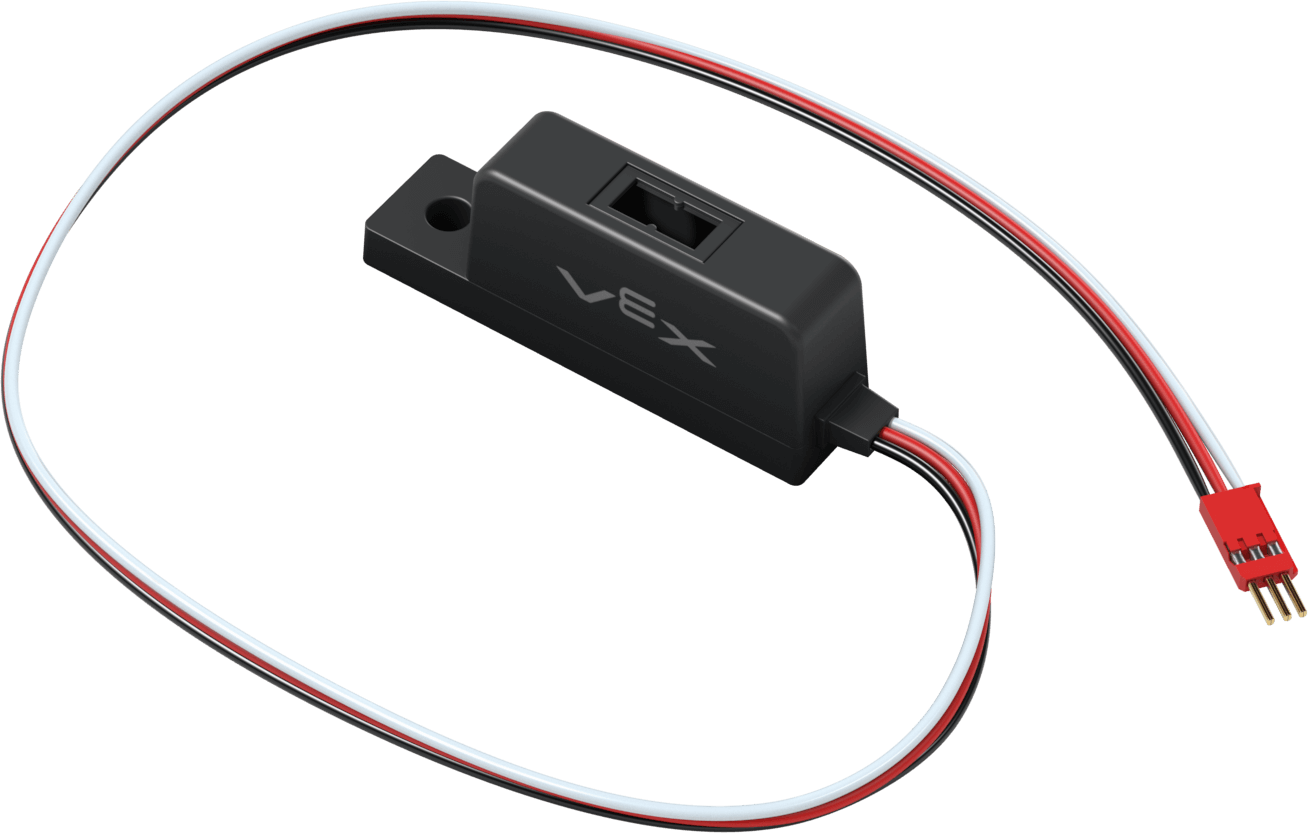
Nachfolgend finden Sie eine Liste der verfügbaren Blöcke:
Objektsensor-Reflektivität – Gibt die Menge des vom Objekt reflektierten Lichts an.
Objektsensor erkennt Objekt – Meldet, ob der Objektsensor ein Objekt erkennt.
Objektsensor-Erkennungsschwelle festlegen – Legt die Menge an reflektiertem Licht fest, die erforderlich ist, bevor ein Objekt als erkannt gilt.
wenn Objektsensor – Führt den zugehörigen Blockstapel aus, wenn der Objektsensor ein Objekt erkennt oder verliert.
Objektsensor-Reflektivität#
Der Objektsensor-Reflektivitätsbericht gibt die Menge des vom Objekt reflektierten Lichts in Prozent an.
Notiz:
0 % Reflexionsgrad bedeutet, dass das Objekt sehr dunkel ist. Der Sensor misst einen Rohwert von 3000 oder höher.
100% Reflexionsgrad bedeutet, dass das Objekt sehr hell ist. Der Sensor misst einen Rohwert von 0.
([ObjectSensorA v] Reflektivität in %)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Objektsensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
Objektsensor erkennt Objekte#
Der boolesche Block Objektsensor erkennt Objekt meldet, ob der Objektsensor ein Objekt erkennt.
Wahr – Der Objektsensor erkennt ein Objekt.
Falsch – Der Objektsensor erkennt kein Objekt.
<[ObjectSensorA v] erkennt Objekt?>
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Objektsensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
Schwellenwert für die Objekterkennung festlegen#
Der Stapelblock set Object Sensor detection threshold legt fest, wie viel Prozent des reflektierten Lichts benötigt werden, bevor ein Objekt als erkannt gilt.
setze [ObjectSensorA v] Erkennungsschwelle auf [50] %
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Objektsensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
Erkennungsschwelle |
Die Menge an reflektiertem Licht, die erforderlich ist, damit ein Objekt als erkennbar gilt, wird als ganze Zahl angegeben. |
wenn Objektsensor#
Der wenn Objektsensor-Hutblock führt den zugehörigen Blockstapel aus, wenn der Objektsensor ein Objekt erkennt oder verliert.
when [ObjectSensorA v] object is [detected v] :: hat events
Parameter |
Beschreibung |
|---|---|
Gerät |
Welchen Objektsensor soll ich verwenden? |
Zustand |
Wann der zugehörige Blockstapel ausgeführt wird: detected wird ausgeführt, wenn ein zuvor nicht erkanntes Objekt erkannt wird. lost wird ausgeführt, wenn ein erkanntes Objekt nicht mehr erkannt wird. |