
Esperar hasta que sea cierto#
Este tutorial te guía usando el bloque esperar hasta para pausar un proyecto hasta que se cumpla una condición, usando un LED Bumper como ejemplo. Al final, tendrás un proyecto que convertirá el parachoques LED en verde una vez que esté presionado.
Asegúrese de que su robot tenga un parachoques LED conectado. Consulte Configuración de dispositivos si aún no ha agregado uno.
Arrastra un bloque de espera hasta debajo del bloque de cuando se inicie.
cuando inicie :: hat events
esperar hasta <>
Arrastra el bloque booleano ¿presionado? del LED Bumper a la ranura de condición del bloque esperar hasta.
cuando inicie :: hat events
esperar hasta <¿[LEDBumper2 v] presionado? :: custom-led>
Adjunta un bloque Establecer color del parachoques debajo del bloque esperar hasta.
cuando inicie :: hat events
esperar hasta <¿[LEDBumper2 v] presionado? :: custom-led>
establecer [LEDBumper2 v] a [rojo v] :: custom-led
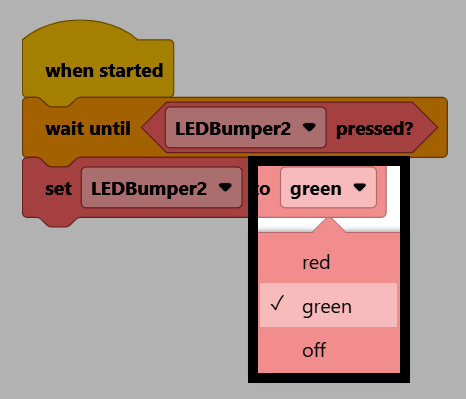
Cambie el parámetro de color a verde.
Asegúrese de que su robot esté conectado a VEXcode. Consulte Conectarse a su robot si aún no está conectado.
Selecciona Iniciar para ejecutar el proyecto.
Presione el parachoques LED para que el parachoques se vuelva verde.