Uso del parachoques LED#
¿Usar el parachoques LED presionado? Booleano en VEXcode GO para convertir el parachoques LED en verde mientras se presiona.
Asegúrese de que su robot tenga un parachoques LED conectado. Consulte Configuración de dispositivos si aún no ha agregado uno.
Adjunta un bloque Forever debajo del bloque cuando se inicie.
cuando inicie :: hat events
por siempre
fin
Dentro del bloque para siempre, adjunta un bloque si/entonces.
cuando inicie :: hat events
por siempre
si <> entonces
si no
fin
fin
Arrastra el bloque booleano ¿presionado? del LED Bumper a la ranura de condición del bloque si/entonces.
cuando inicie :: hat events
por siempre
si <¿[LEDBumper2 v] presionado? :: custom-led> entonces
si no
fin
fin
En la rama if, adjunta un bloque Set Bumper color.
cuando inicie :: hat events
por siempre
si <¿[LEDBumper2 v] presionado? :: custom-led> entonces
establecer [LEDBumper2 v] a [rojo v] :: custom-led
si no
fin
fin
Cambie el parámetro de color a verde.
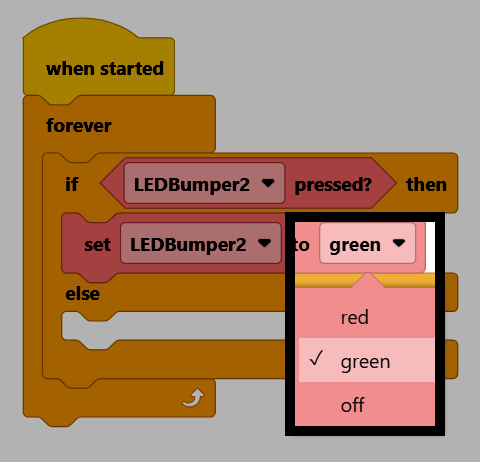
En la rama else, adjunta otro bloque Establecer color del parachoques.
cuando inicie :: hat events
por siempre
si <¿[LEDBumper2 v] presionado? :: custom-led> entonces
establecer [LEDBumper2 v] a [verde v] :: custom-led
si no
establecer [LEDBumper2 v] a [rojo v] :: custom-led
fin
fin
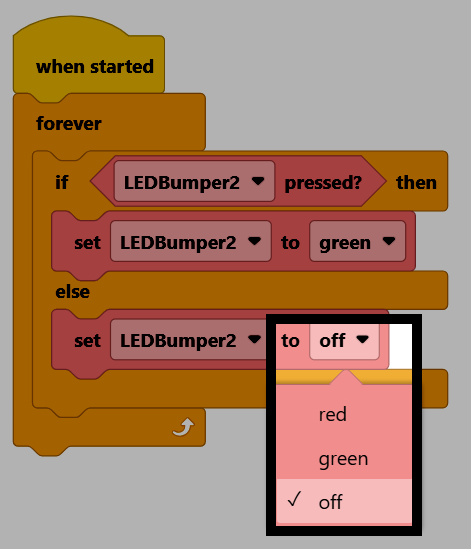
Cambie el parámetro de color a OFF.
Asegúrese de que su robot esté conectado a VEXcode. Consulte Conectarse a su robot si aún no está conectado.
Seleccione Iniciar para ejecutar el proyecto, luego presione el parachoques LED. Se iluminará de color verde mientras se presiona y se apagará cuando se suelte.