Detección de objetos#
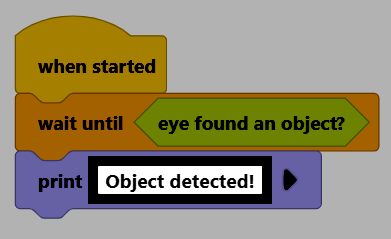
Este tutorial le guiará a través del uso del sensor ocular para detectar un objeto. Al final, tendrás un proyecto que imprimirá un mensaje una vez que se detecte un objeto.
Asegúrese de que su robot tenga un sensor ocular conectado. Consulte Configuración de dispositivos si aún no ha agregado uno.
Adjunta un bloque esperar hasta debajo del bloque cuando se inicie.
cuando inicie :: hat events
esperar hasta <>
Arrastra el bloque booleano ¿Encontraste un objeto? del sensor ocular a la ranura de condición del bloque esperar hasta.
cuando inicie :: hat events
esperar hasta <¿ojo encontró un objeto?>
Adjunte un bloque de imprimir debajo del bloque de esperar hasta.
cuando inicie :: hat events
esperar hasta <¿ojo encontró un objeto?>
imprimir [VEXcode] ▶
Cambie su texto a ¡Objeto detectado!.
Asegúrese de que su robot esté conectado a VEXcode. Consulte Conectarse a su robot si aún no está conectado.
Seleccione Iniciar para ejecutar el proyecto, luego sostenga un objeto frente al sensor ocular. Una vez detectado, ¡Objeto detectado! se imprimirá en la consola.