Comprender la pestaña Drive#
Este tutorial cubre la pestaña Drive en VEXcode GO, que le permite conducir un robot conectado directamente, sin escribir ningún código. Al final, sabrás cómo seleccionar un modo de conducción, usar los controles en pantalla y leer las otras funciones de la pestaña Conducir. El modo de conducción solo funciona correctamente con la compilación de Code Base.
Asegúrate de que tu robot esté conectado a VEXcode, luego selecciona la pestaña * * Drive * * para cambiar al modo Drive.
Seleccione un modo de conducción:
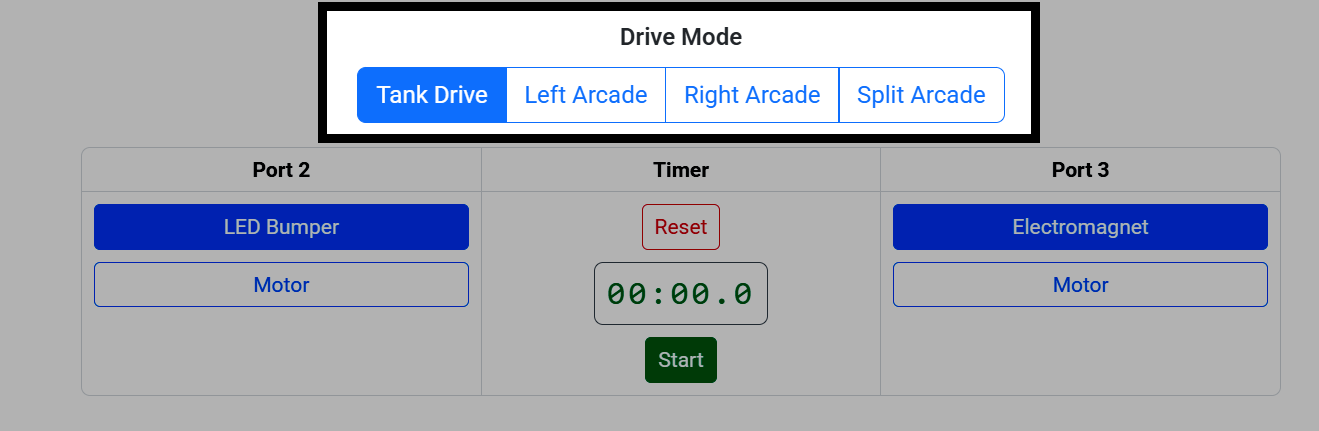
Transmisión del tanque — Cada lado de la transmisión se mueve de forma independiente.
Arcada izquierda: el lado izquierdo mueve el movimiento y el giro hacia adelante/atrás de la transmisión.
Arcada derecha: el lado derecho mueve el movimiento y el giro hacia adelante/atrás de la transmisión.
Split Arcade — Un lado mueve la transmisión hacia adelante/atrás, el otro lado la gira.
Control del robot#
Cada lado de la pestaña Drive tiene un joystick en pantalla que puedes controlar con el mouse o con las teclas del teclado asignadas debajo.
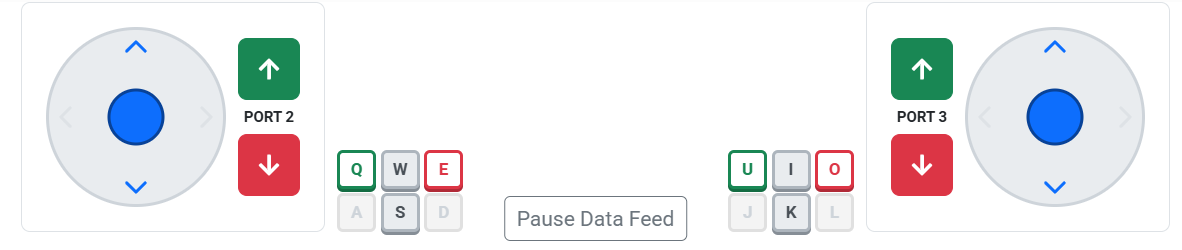
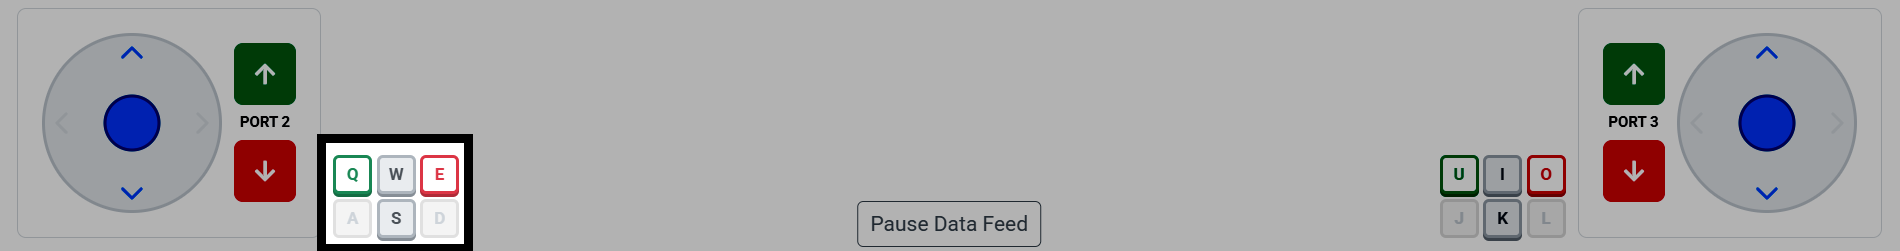
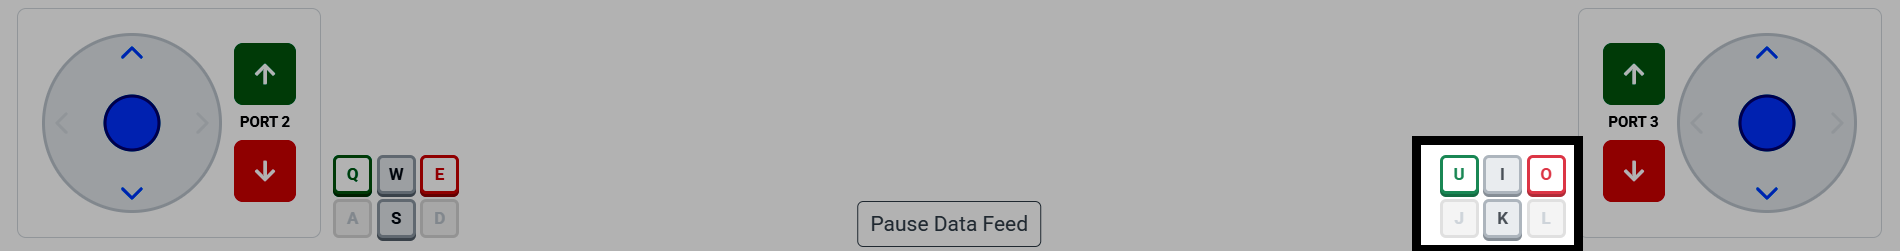
Q/E y U/* * O * * siempre controlan el dispositivo en el puerto 2 y el puerto 3. El resto de las llaves controlan la transmisión y siempre significan lo mismo cuando están activas: W/I avance, S/K marcha atrás, * * A * / * D * * y J/L giro, pero las que están activas dependen del modo de conducción:
Modo de conducción |
Joystick izquierdo |
Joystick derecho |
|---|---|---|
Transmisión del tanque |
W/S conduce por el lado izquierdo |
Yo/K conduzco por el lado derecho |
Arcade izquierdo |
W/S unidad, A/D giro |
No usado |
Arcade derecho |
No usado |
I/K drive, J/L turn |
Split Arcade |
Unidad W/S |
J/L giro |
En Tank Drive, por ejemplo, solo están activos * * W * / * S * * y * * I * / * K * *:
Selección de dispositivos de puerto#
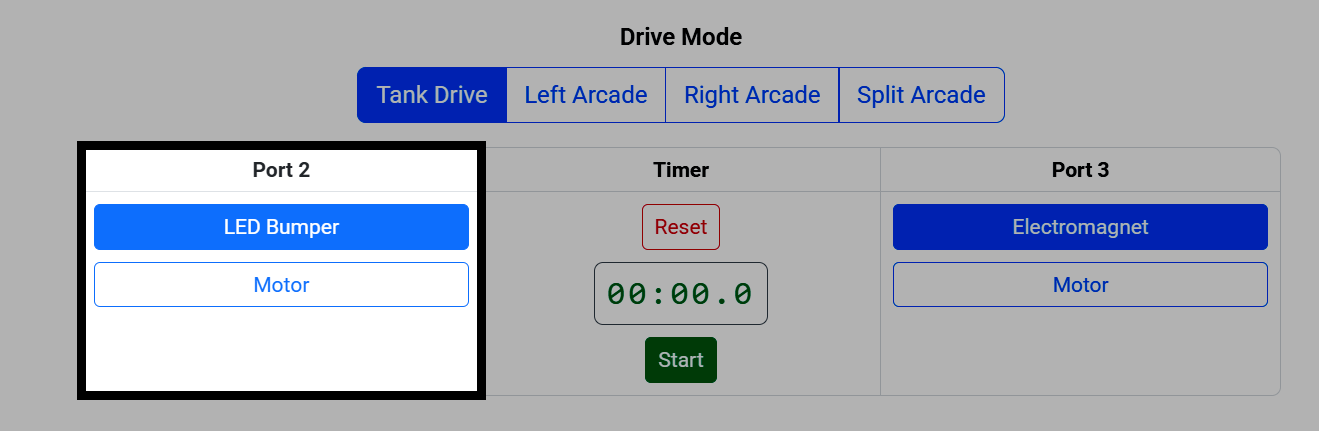
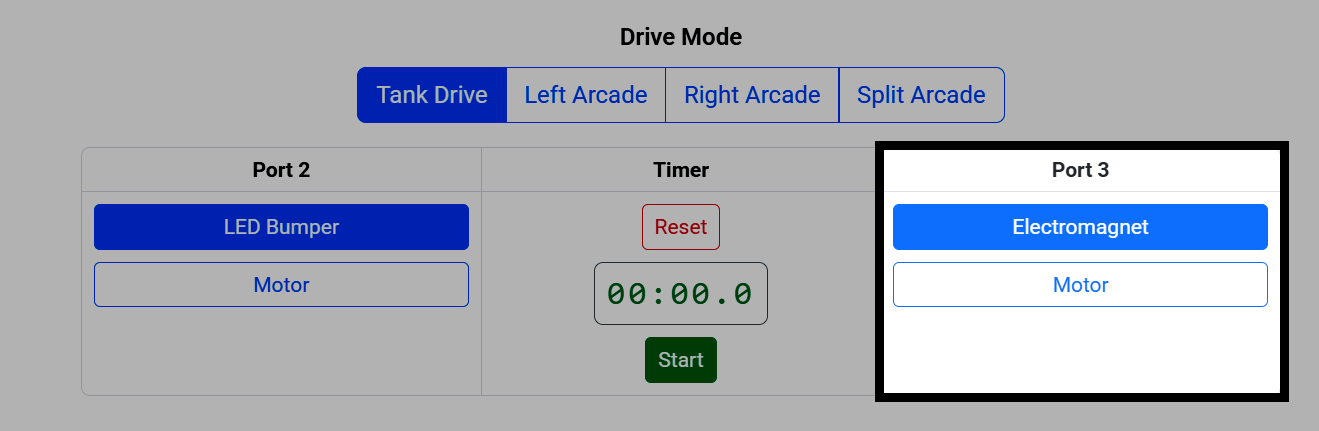
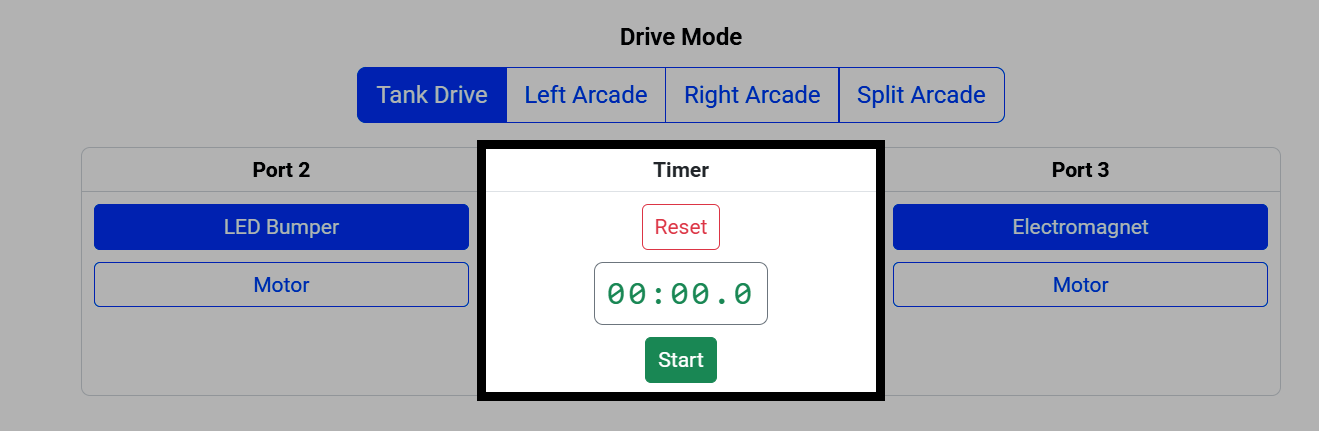
También puede seleccionar qué dispositivo está conectado al puerto 2 y al puerto 3, si tiene un parachoques LED, un electroimán o un motor adicional conectado.
El temporizador rastrea cuánto tiempo llevas conduciendo. Selecciona Iniciar para iniciarlo y Restablecer para restablecerlo a cero.
Datos en vivo#
Las tablas de datos muestran datos en tiempo real sobre el cerebro, la transmisión y los dispositivos conectados de tu robot.
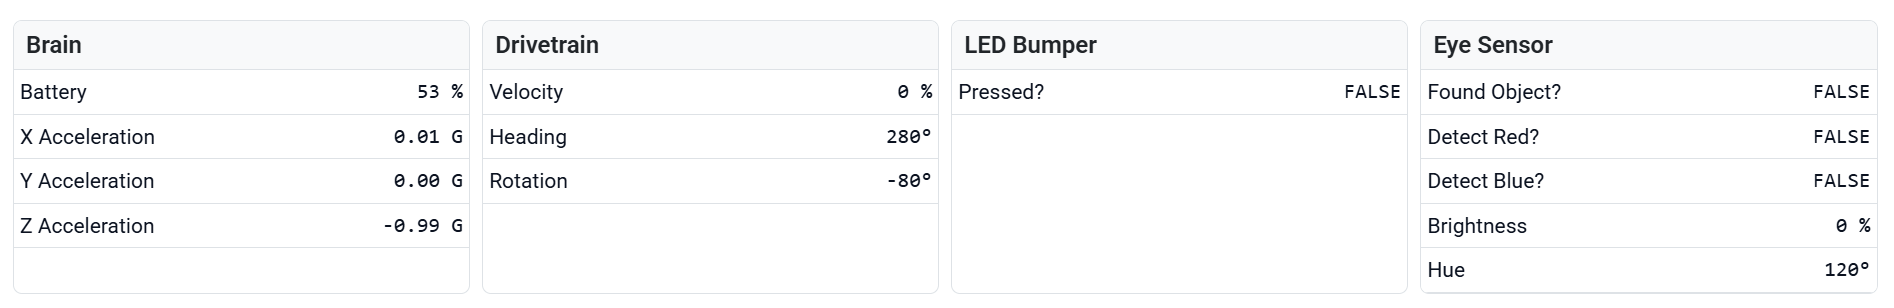
Selecciona Pausar feed de datos para congelar los datos si quieres echar un vistazo más de cerca.