Girar tu robot#
Turning Your Robot
Este tutorial te guía usando el bloque turn for para convertir tu robot en VEXcode GO. Al final, tendrás un proyecto que le dará la vuelta a tu robot.
Asegúrese de que su robot esté configurado con un tren de transmisión, para que vea los bloques del tren de transmisión en la caja de herramientas. Consulte Configuración de dispositivos si aún no ha agregado uno.
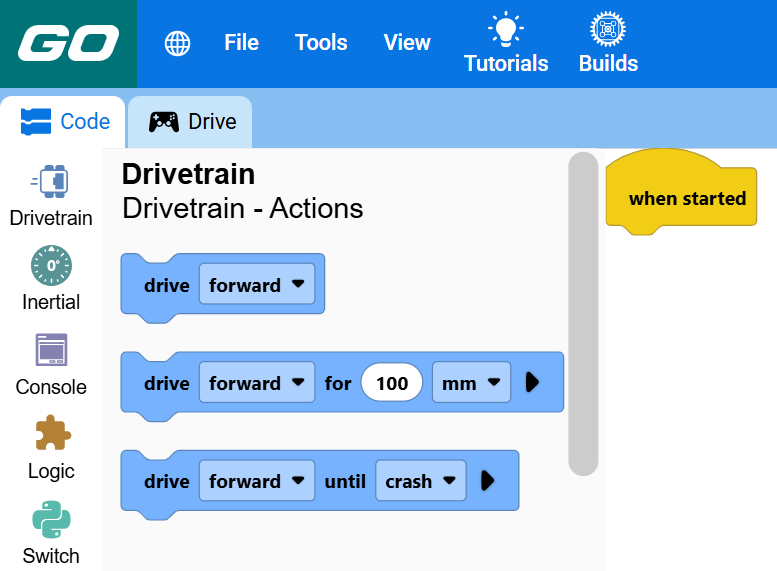
Adjunta un turno para el bloque debajo del bloque cuando se inicie.
Un giro para el bloque conectado a continuación cuando se inicia.#
cuando inicie :: hat events
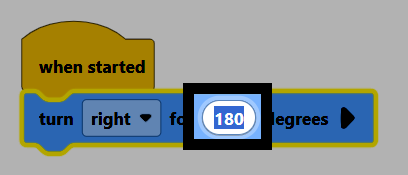
girar [derecha v] por (90) grados ▶
Cambia el parámetro ángulo a 180.
Asegúrate de que tu robot esté conectado a VEXcode y, a continuación, selecciona * * Iniciar * * para ejecutar el proyecto. El robot se dará la vuelta para mirar en la dirección opuesta.