V5 24-25 High Stakes#

V5 High Stakes fue el juego de competición de robótica VEX V5 para la temporada 2024-2025.
Para conocer las reglas del juego, accede al manual del juego aquí.
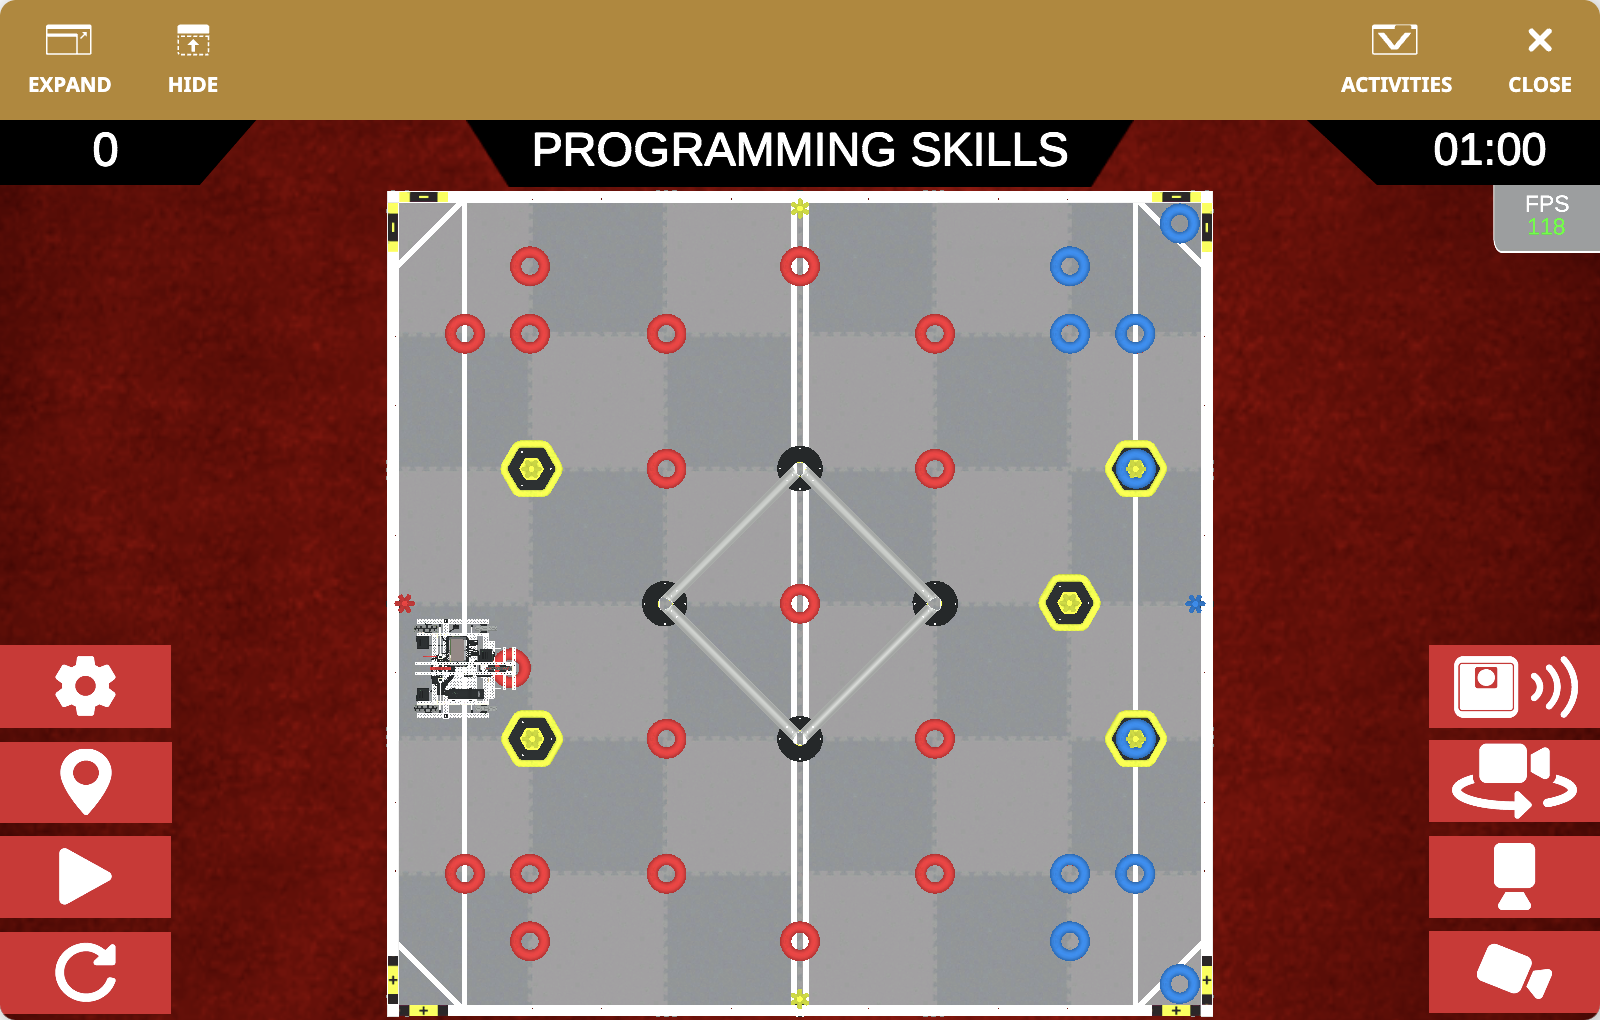
La ventana de VEXcode VR Playground que muestra el V5 24-25 High Stakes Playground. Muestra el robot Axel manipulando anillos con un brazo y un empujador en un campo de competición habilitado para GPS.

El parque infantil V5 24-25 High Stakes te permite intentar obtener la mayor cantidad de puntos en el desafío de habilidades de programación para la temporada.

Descripción general del campo#

El patio de recreo tiene cuatro ubicaciones de inicio diferentes que se pueden configurar utilizando la lista de verificación previa al partido del patio de recreo, que aparecerá la primera vez que abras el patio de recreo.
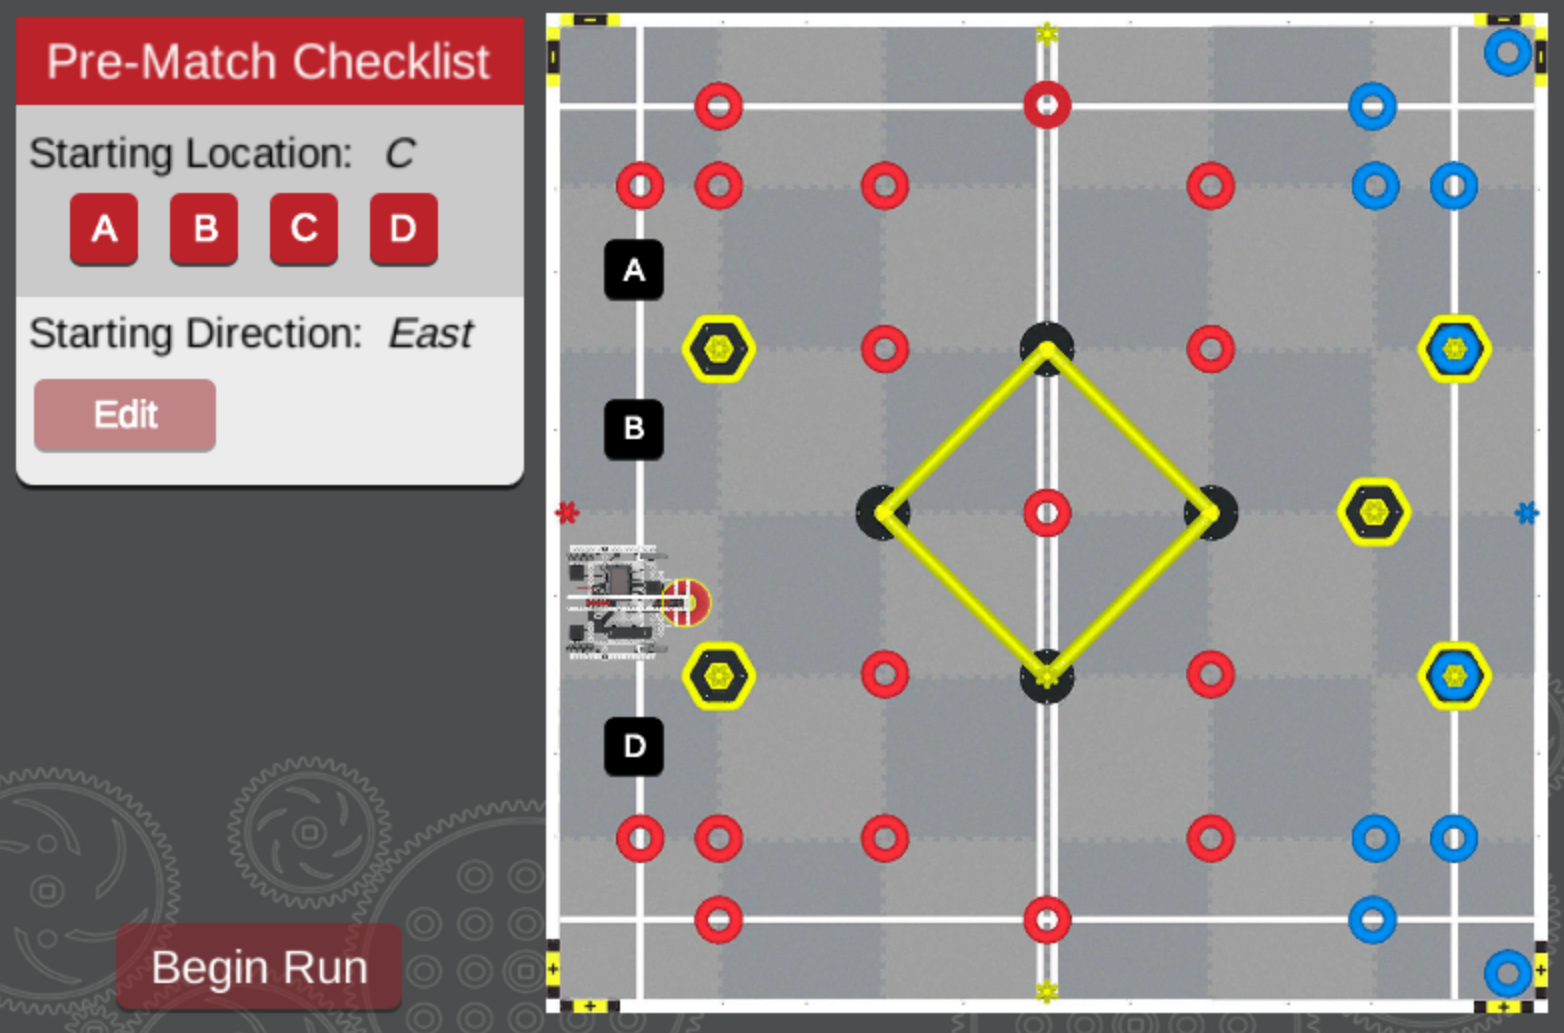
un campo de competencia de robótica con una lista de verificación previa al partido en el lado izquierdo. La ubicación de inicio se establece en "C", con los botones etiquetados A, B, C y D disponibles para su selección, y la dirección de inicio es "Este". "Hay etiquetas" A "," B "y" D "visibles en el campo, que marcan puntos de interés específicos. El botón" Comenzar ejecución "está listo para iniciar la partida.

También puede configurar la dirección a la que se enfrentará el robot al inicio del proyecto.
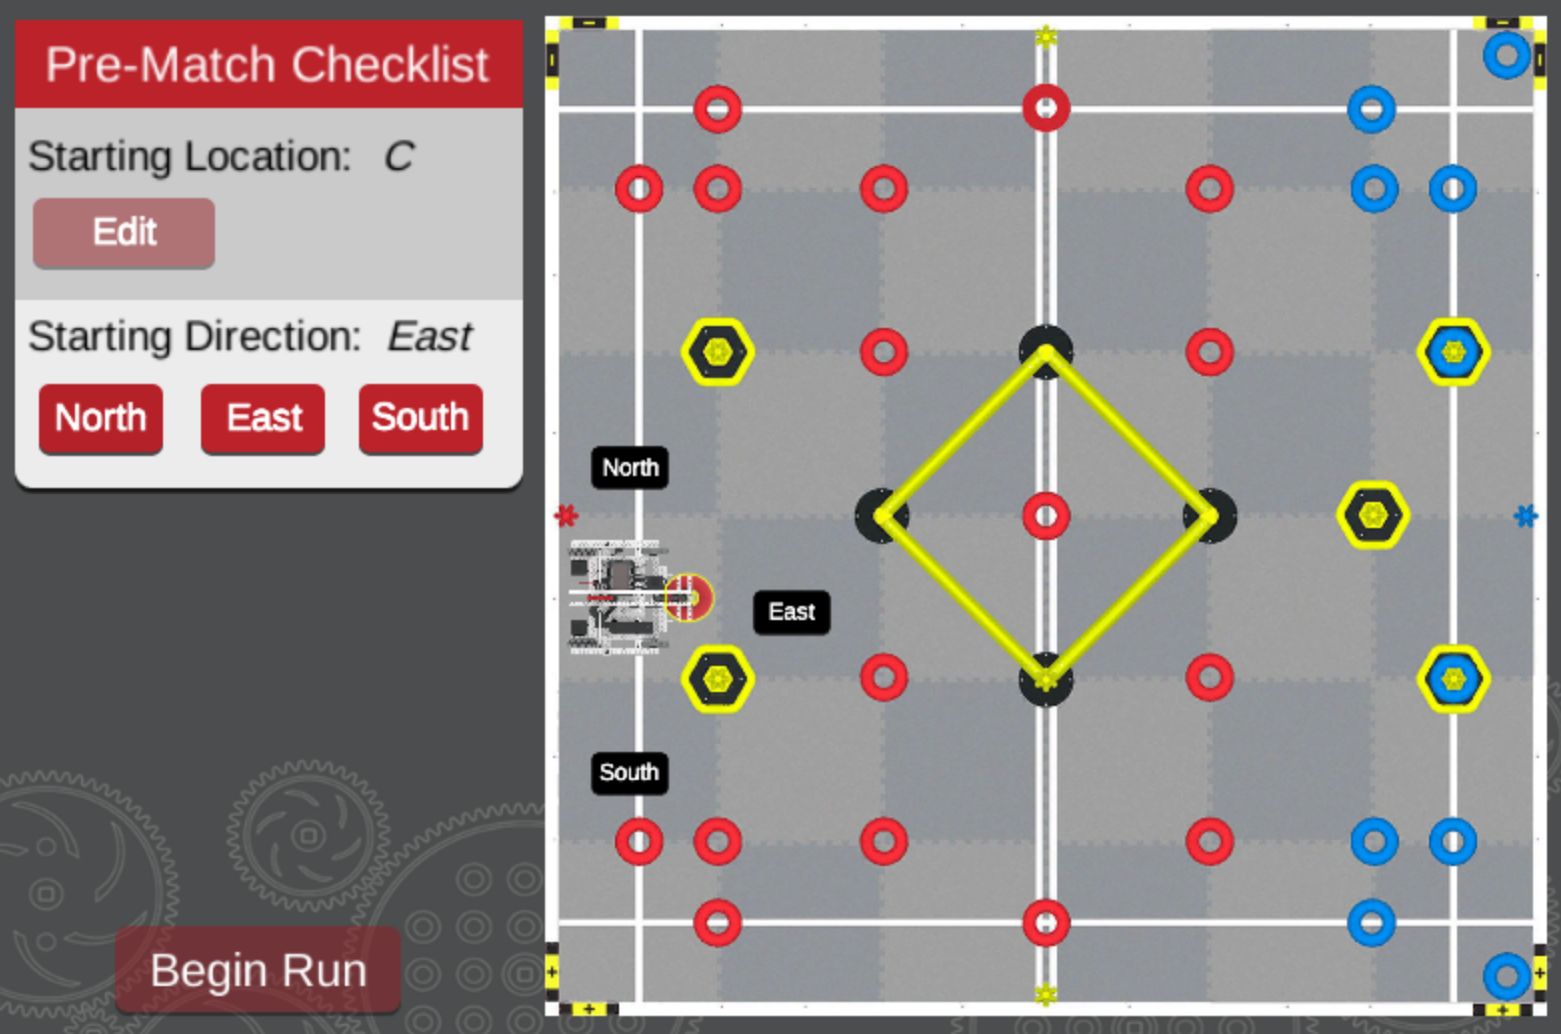
Selección de la dirección de inicio previa al partido para el V5 High Stakes Playground.

Hay anillos rojos y azules en el patio de recreo, que anotarán puntos cuando se coloquen en las porterías móviles en todo el patio de recreo.
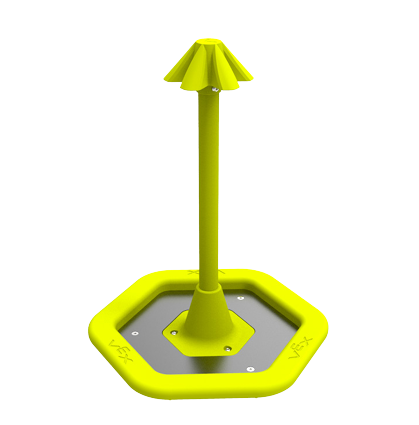
La imagen muestra un anillo rojo en forma de rosquilla con una textura suave y el logotipo de VEX grabado en su superficie. Este anillo es una pieza de juego utilizada en las competiciones de VEX Robotics, donde normalmente es manipulado por robots para ganar puntos colocándolo en goles específicos o áreas del campo de competencia. La imagen muestra un anillo azul en forma de rosquilla con una textura suave y el logotipo de VEX grabado en su superficie. Este anillo es una pieza de juego utilizada en las competiciones de VEX Robotics, donde normalmente es manipulado por robots para ganar puntos colocándolo en goles específicos o áreas del campo de competencia. La imagen muestra un elemento de competencia de VEX Robotics, conocido como objetivo móvil. Presenta una base hexagonal amarilla con el logotipo de VEX grabado en ella, que soporta un poste vertical rematado con una distintiva estructura cónica amarilla.

El campo también utiliza el código de campo GPS para hacer uso del * * sensor GPS * * del robot. Ve a Coordenadas GPS para ver las coordenadas de lugares u objetos importantes en el campo.

Descripción general del robot#

El V5 24-25 High Stakes Playground utiliza el VEX V5 Hero Bot, Axel.

Coordenadas GPS#

El sensor GPS (Game Positioning System) proporciona (X, Y) coordenadas y rumbo para la navegación en el V5 24-25 High Stakes Playground, utilizando el código de campo GPS para determinar la posición.

El sensor GPS mide desde el centro exacto del robot, con el centro del campo definido como (0, 0).

(X, Y) Coordenadas de los elementos del juego#

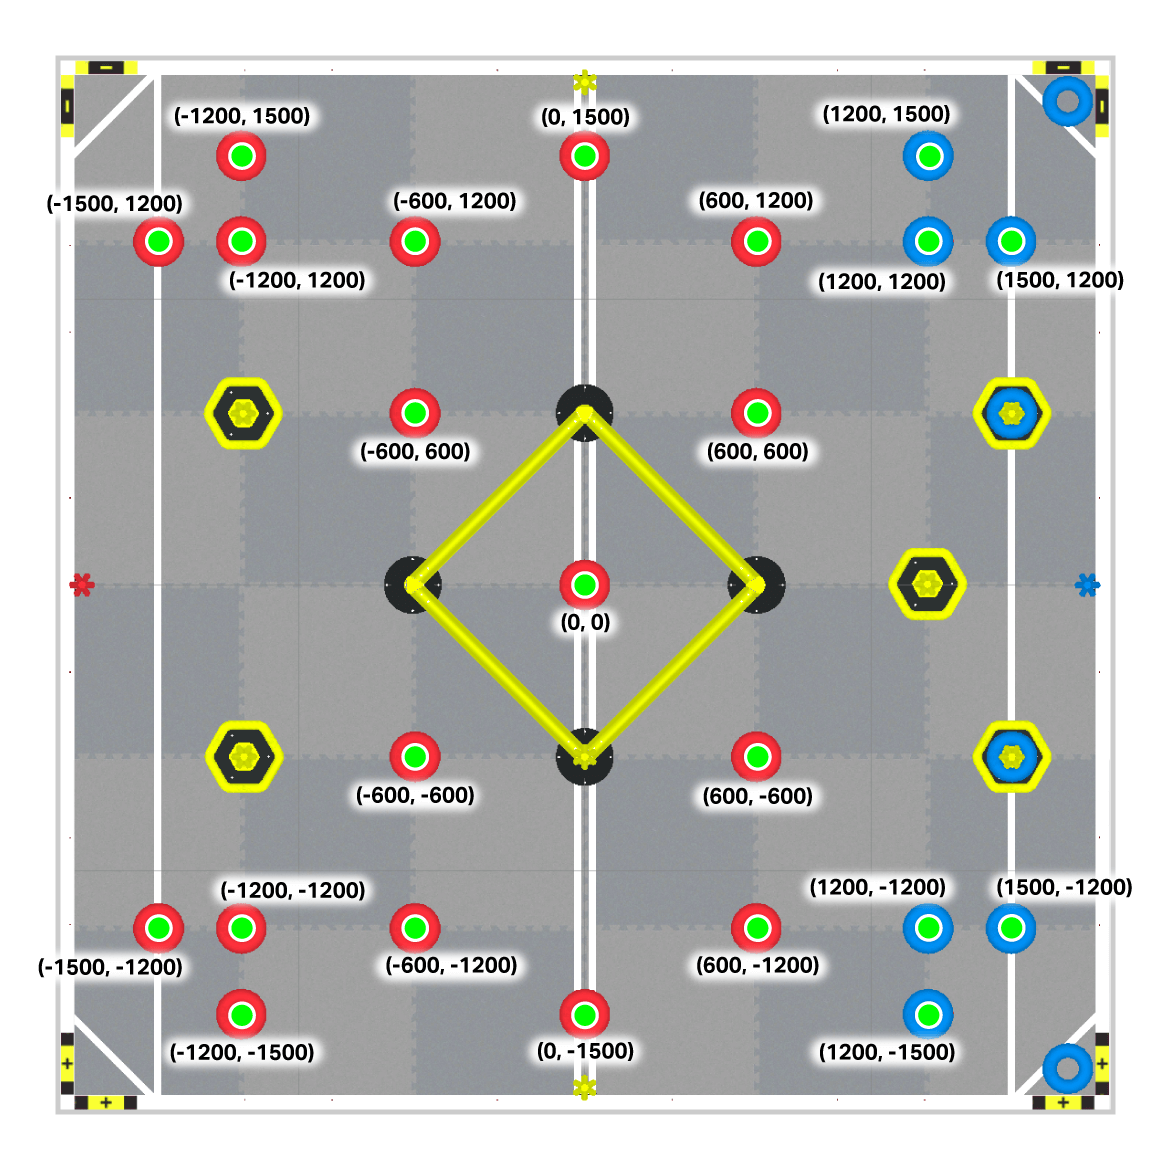
Las siguientes imágenes muestran una vista de arriba hacia abajo del campo con las coordenadas GPS de los elementos importantes del juego.

Estacas de pared#

Las estacas de pared están en los lados izquierdo y derecho del campo, en (-1750, 0) y (1750, 0) respectivamente.
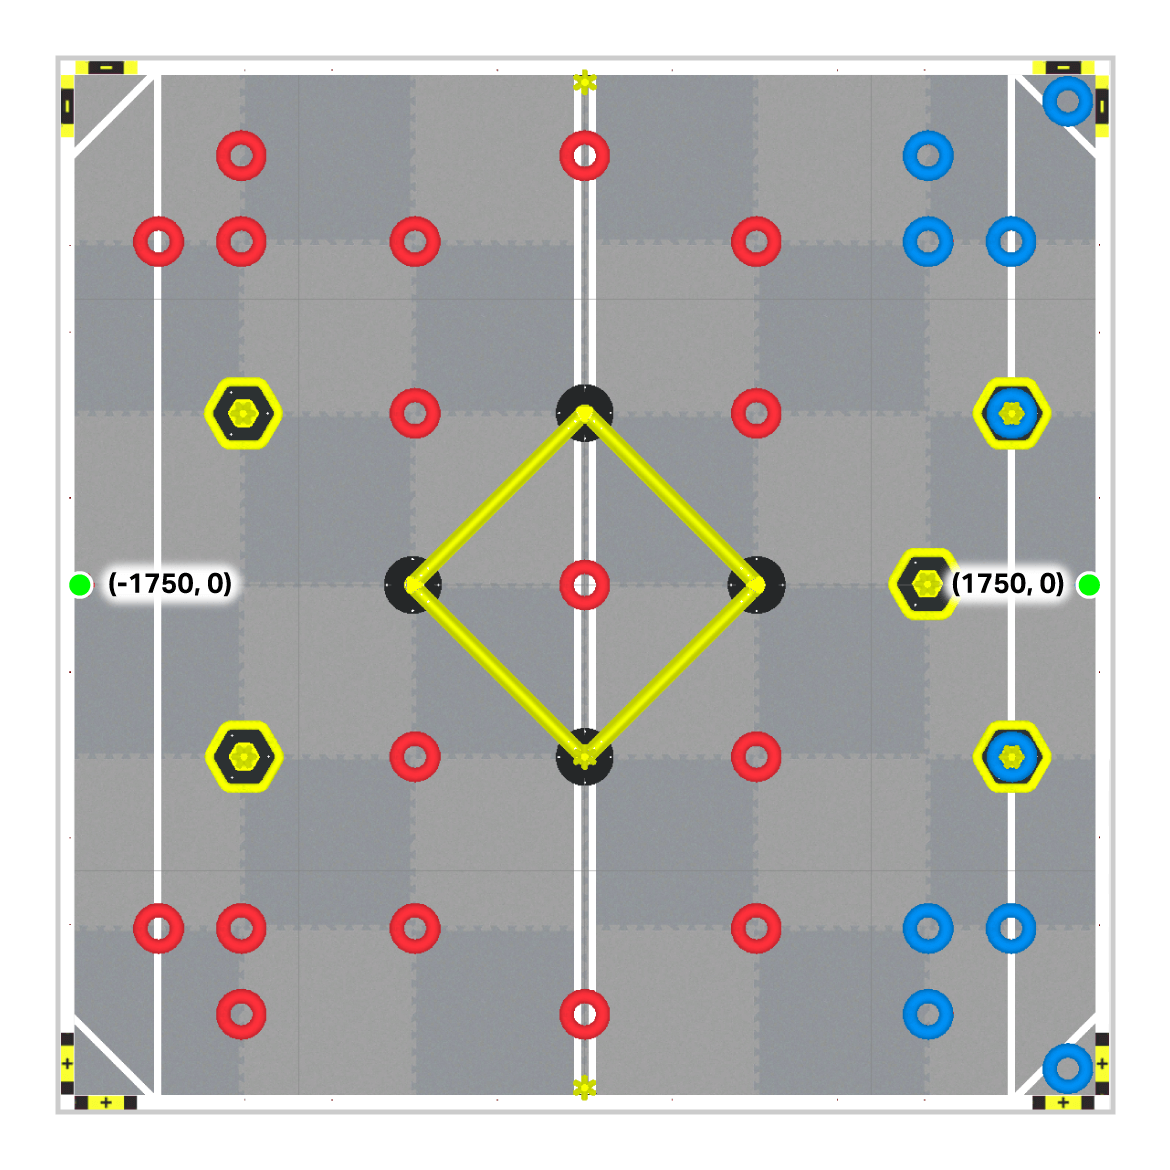
Un campo de robótica VEX con coordenadas marcadas en dos puntos específicos de las estacas de pared del campo: (-1750, 0) y (1750, 0). Estos puntos se resaltan con puntos verdes y etiquetas. El campo está organizado con varios elementos de juego, incluidos anillos rojos y azules, así como goles hexagonales amarillos.

Esquinas de campo#

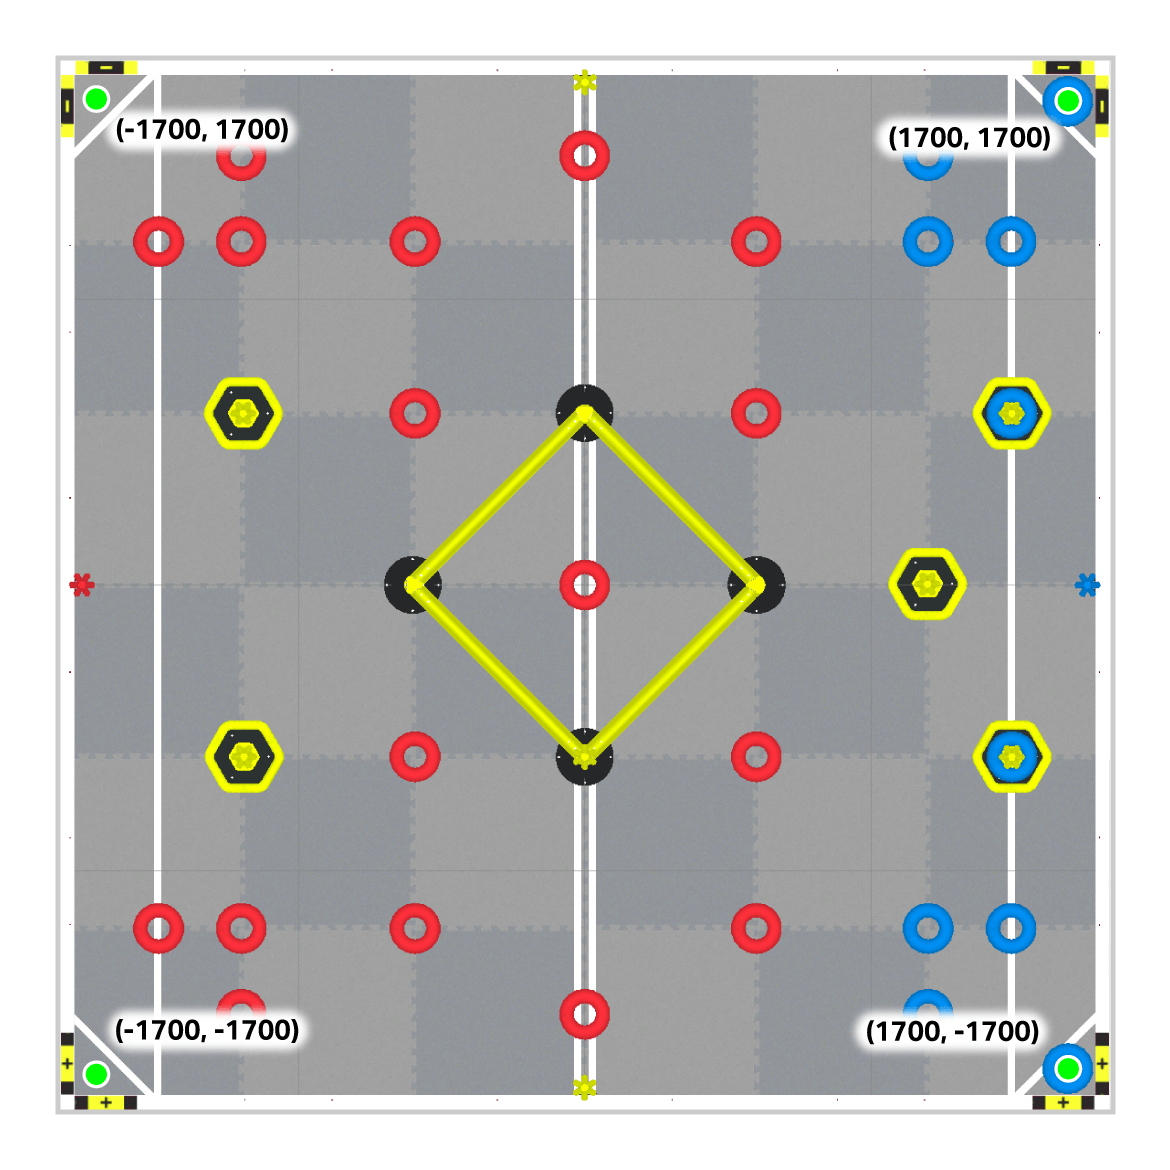
Posiciones del marcador de esquina:

  • (-1700, 1700)

  • (1700, 1700)

  • (-1700, -1700)

  • (1700, -1700)

Un campo de robótica VEX con cuatro coordenadas de esquina específicas marcadas: (-1700, 1700), (1700, 1700), (-1700, -1700) y (1700, -1700). Estas coordenadas están resaltadas con marcadores y etiquetas circulares, correspondientes a las cuatro esquinas del campo.

Puestos de escalera#

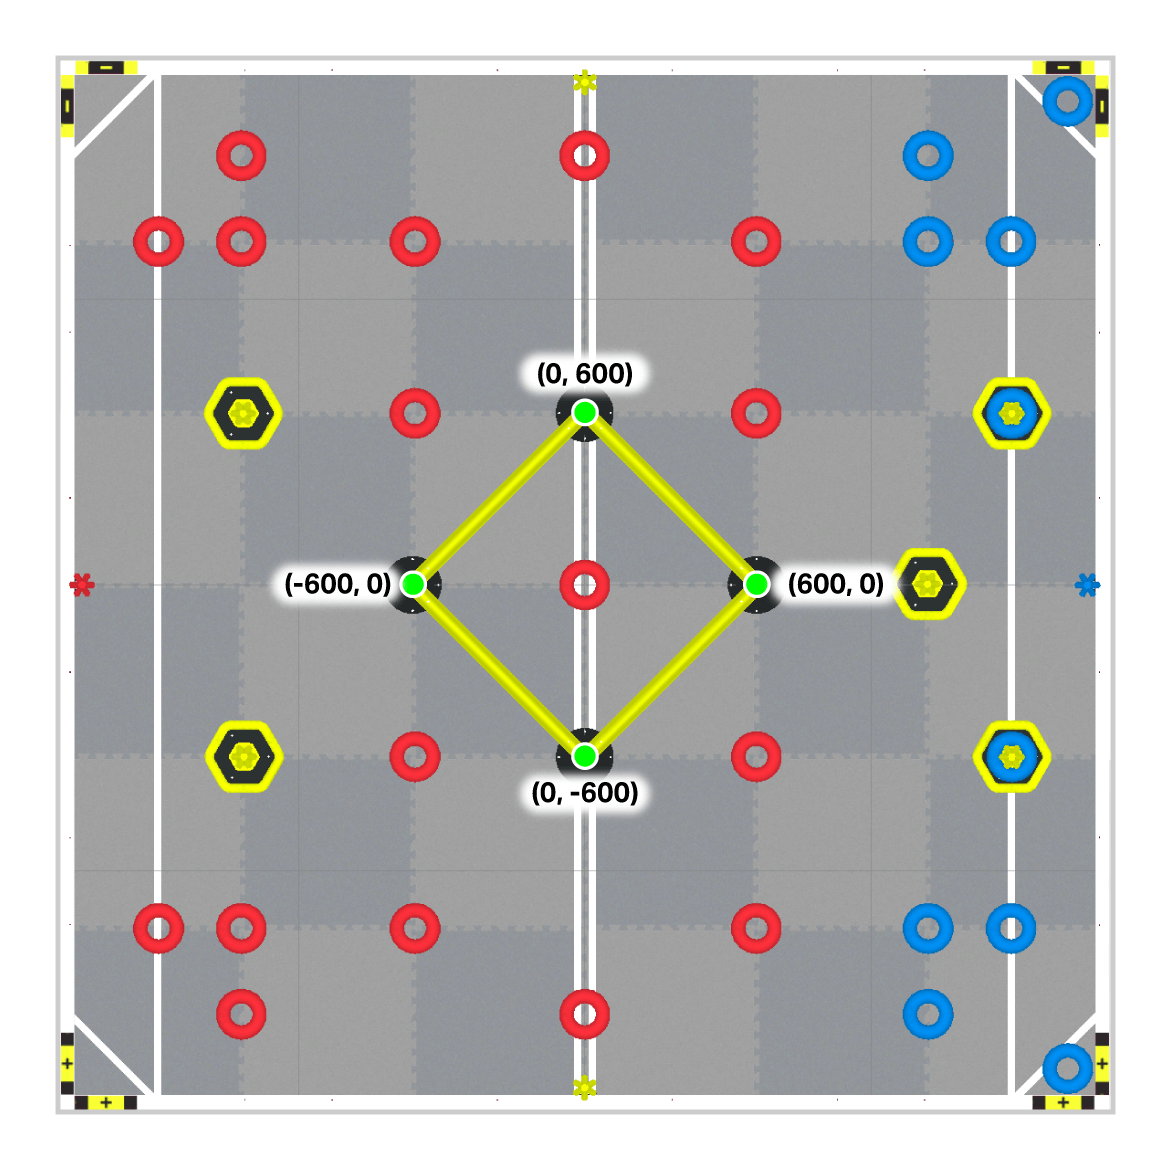
Posiciones del poste de escalera:

  • (0, 600)

  • (600, 0)

  • (0, -600)

  • (-600, 0)

Un campo de robótica VEX con la estructura central en forma de diamante resaltada. En los vértices del rombo se marcan cuatro coordenadas específicas: (0, 600), (600, 0), (0, -600) y (-600, 0).

Anillos rojos#

Posiciones del anillo rojo:

  • Centro: (0, 0)

  • Mitad inferior (de izquierda a derecha):

    • (-1500, -1200)

    • (-1200, -1500)

    • (-1200, -1200)

    • (-600, -1200)

    • (-600, -600)

    • (0, -1500)

    • (600, -600)

    • (600, -1200)

  • Mitad superior (de izquierda a derecha):

    • (-1500, 1200)

    • (-1200, 1500)

    • (-1200, 1200)

    • (-600, 1200)

    • (-600, 600)

    • (0, 1500)

    • (600, 1200)

    • (600, 600)

Un campo de robótica VEX con la estructura central en forma de diamante resaltada. Este mapa muestra las coordenadas de solo los 23 anillos rojos en el campo.

Anillos azules#

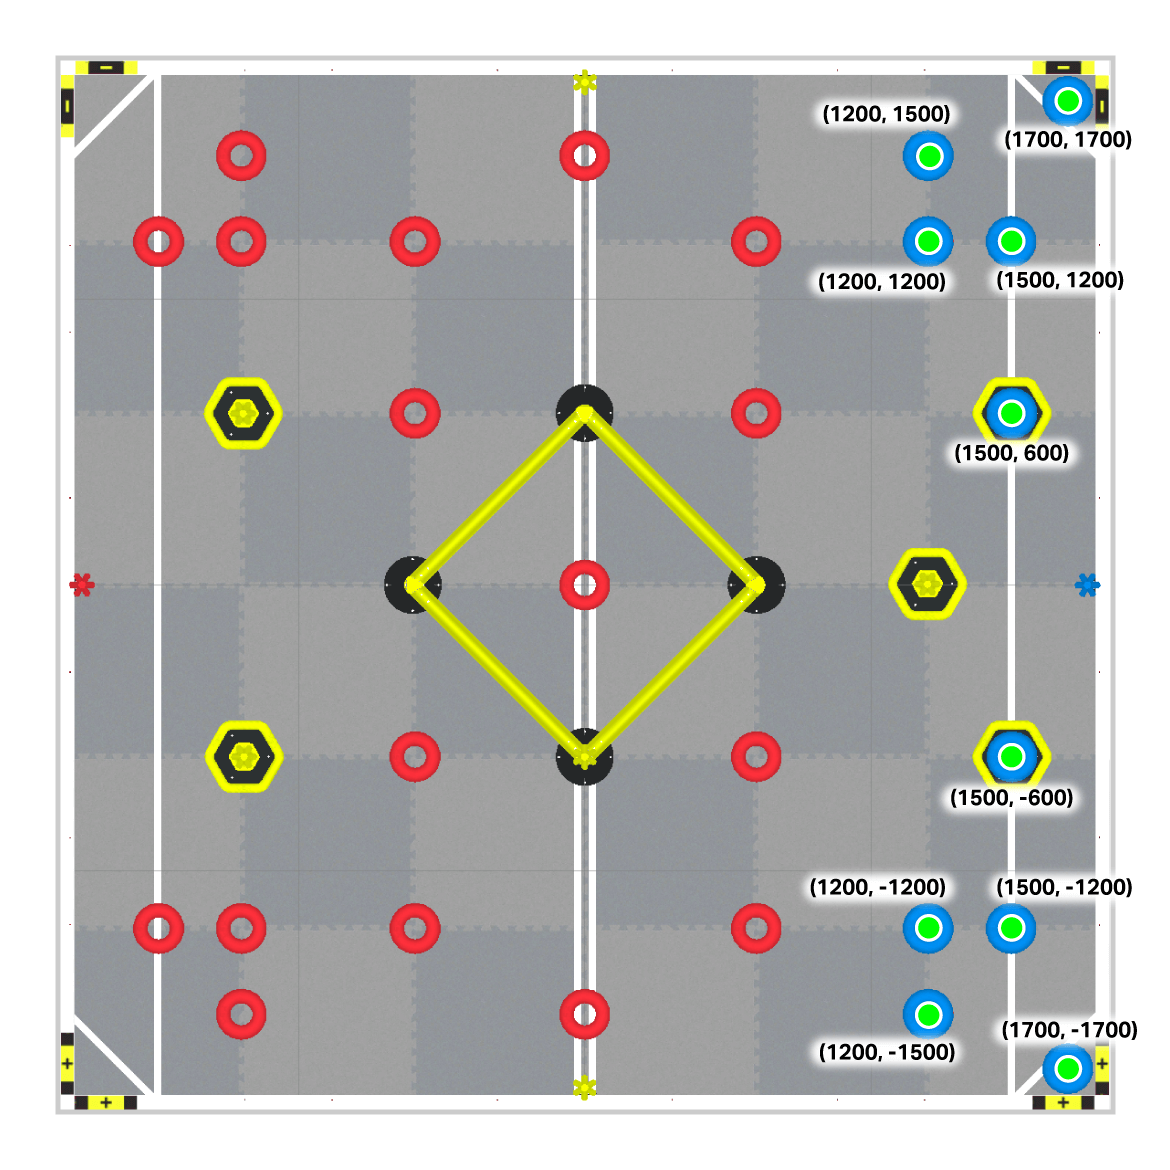
Los anillos azules se encuentran en el lado derecho del campo en:

  • (1200, -1500)

  • (1200, -1200)

  • (1500, -1200)

  • (1500, 1200)

  • (1200, 1200)

  • (1200, 1500)

Un campo de robótica VEX con anillos rojos y anillos azules colocados en varios lugares. Este mapa muestra las coordenadas de solo los 10 anillos azules en el campo.

Objetivos móviles#

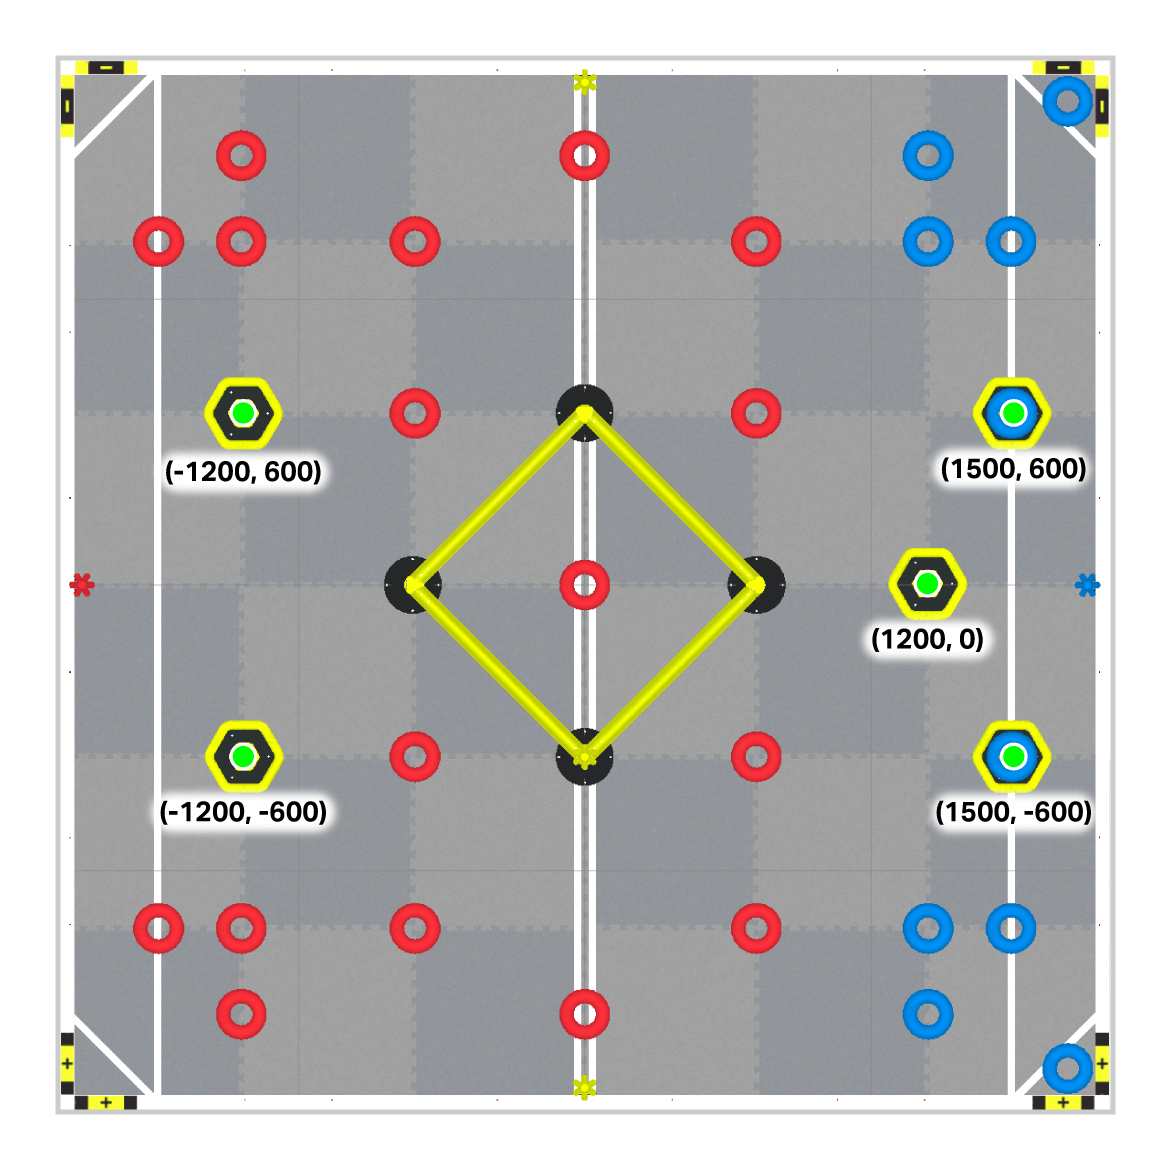
Posiciones de objetivos móviles:

  • Lado izquierdo:

    • (-1200, -600)

    • (-1200, 600)

  • Lado derecho:

    • (1500, 600)

    • (1200, 0)

    • (1500, -600)

Un campo de robótica VEX con anillos rojos y anillos azules posicionados en el campo. Este mapa muestra las coordenadas de solo los 5 objetivos móviles en el campo.