
V5 26-27 Anular#
V5 Override es el juego de competición de robótica VEX V5 para la temporada 2026-2027.
Para conocer las reglas del juego, accede al manual del juego aquí.
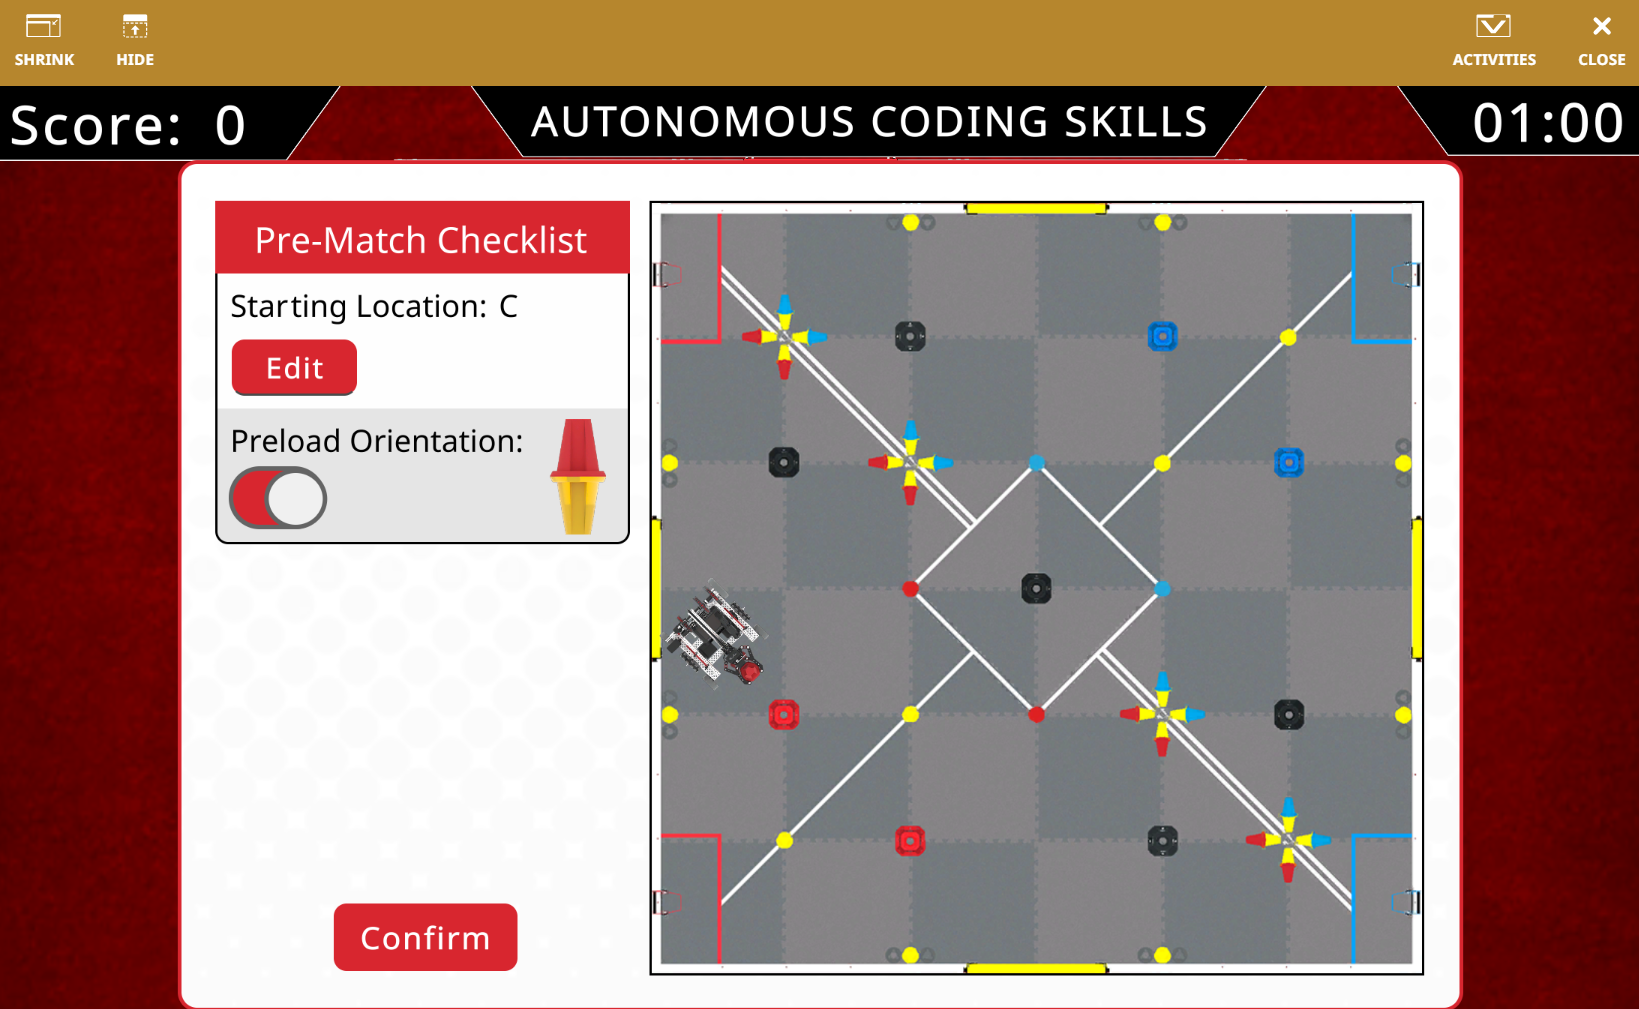
El patio de recreo V5 26-27 Override te permite intentar obtener la mayor cantidad de puntos en el desafío de habilidades de codificación autónoma para la temporada.
Descripción general del campo#
El patio de recreo tiene cuatro ubicaciones de inicio diferentes que se pueden configurar utilizando la lista de verificación previa al partido del patio de recreo.
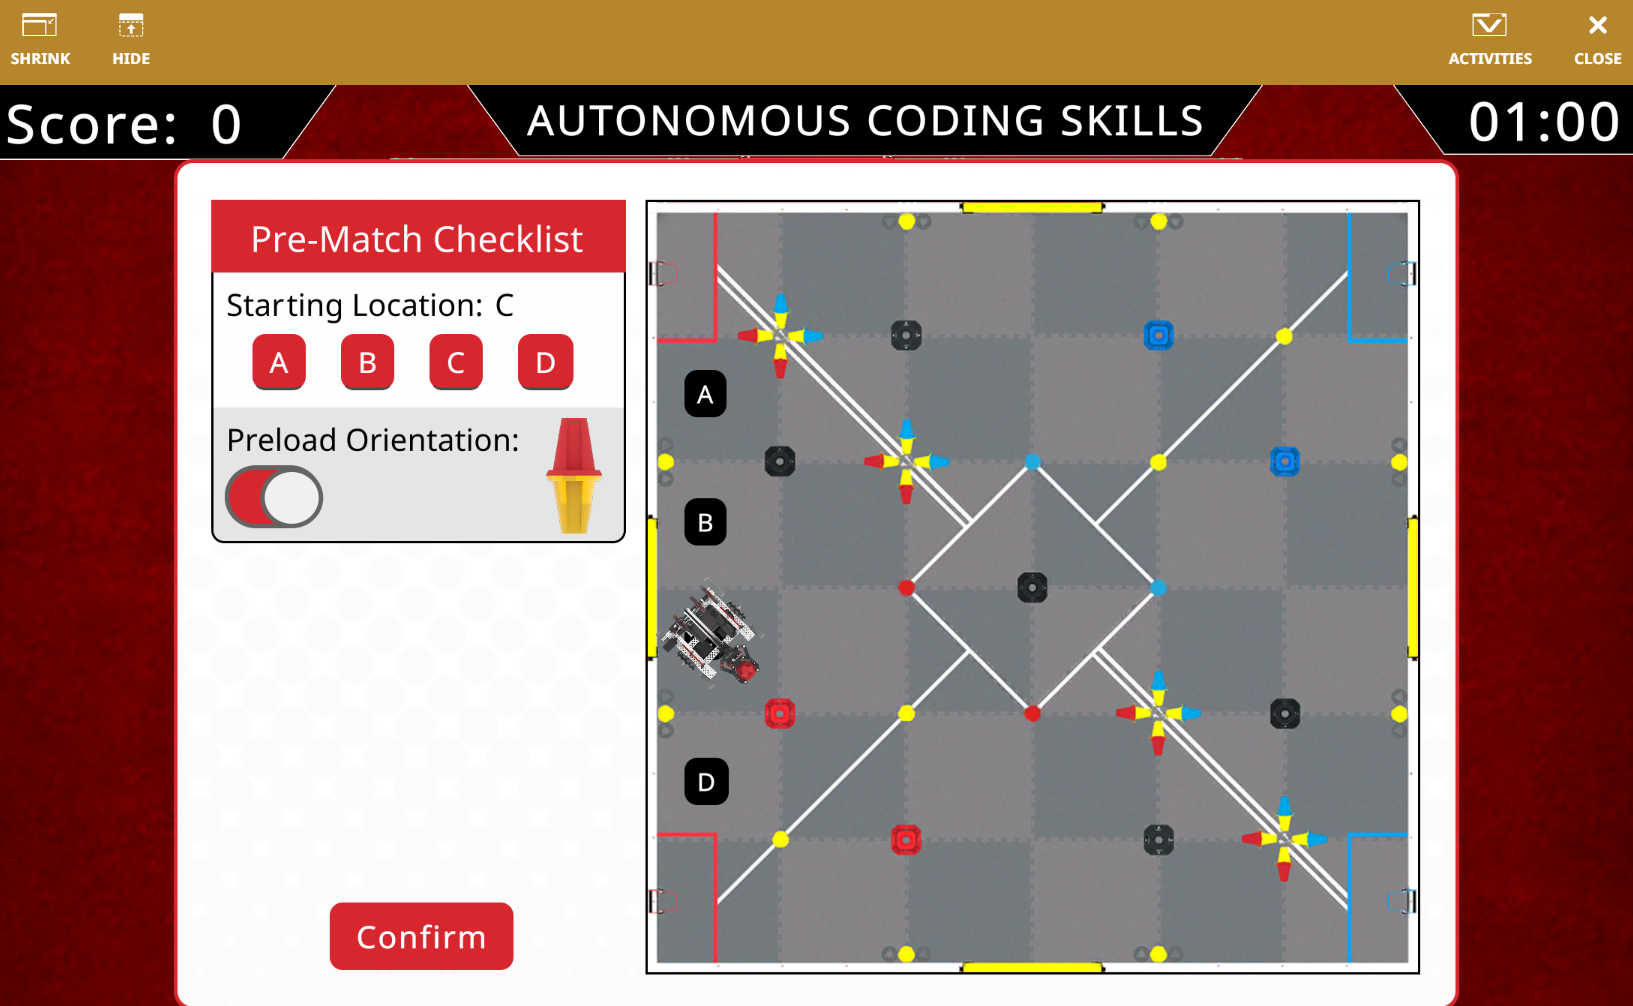
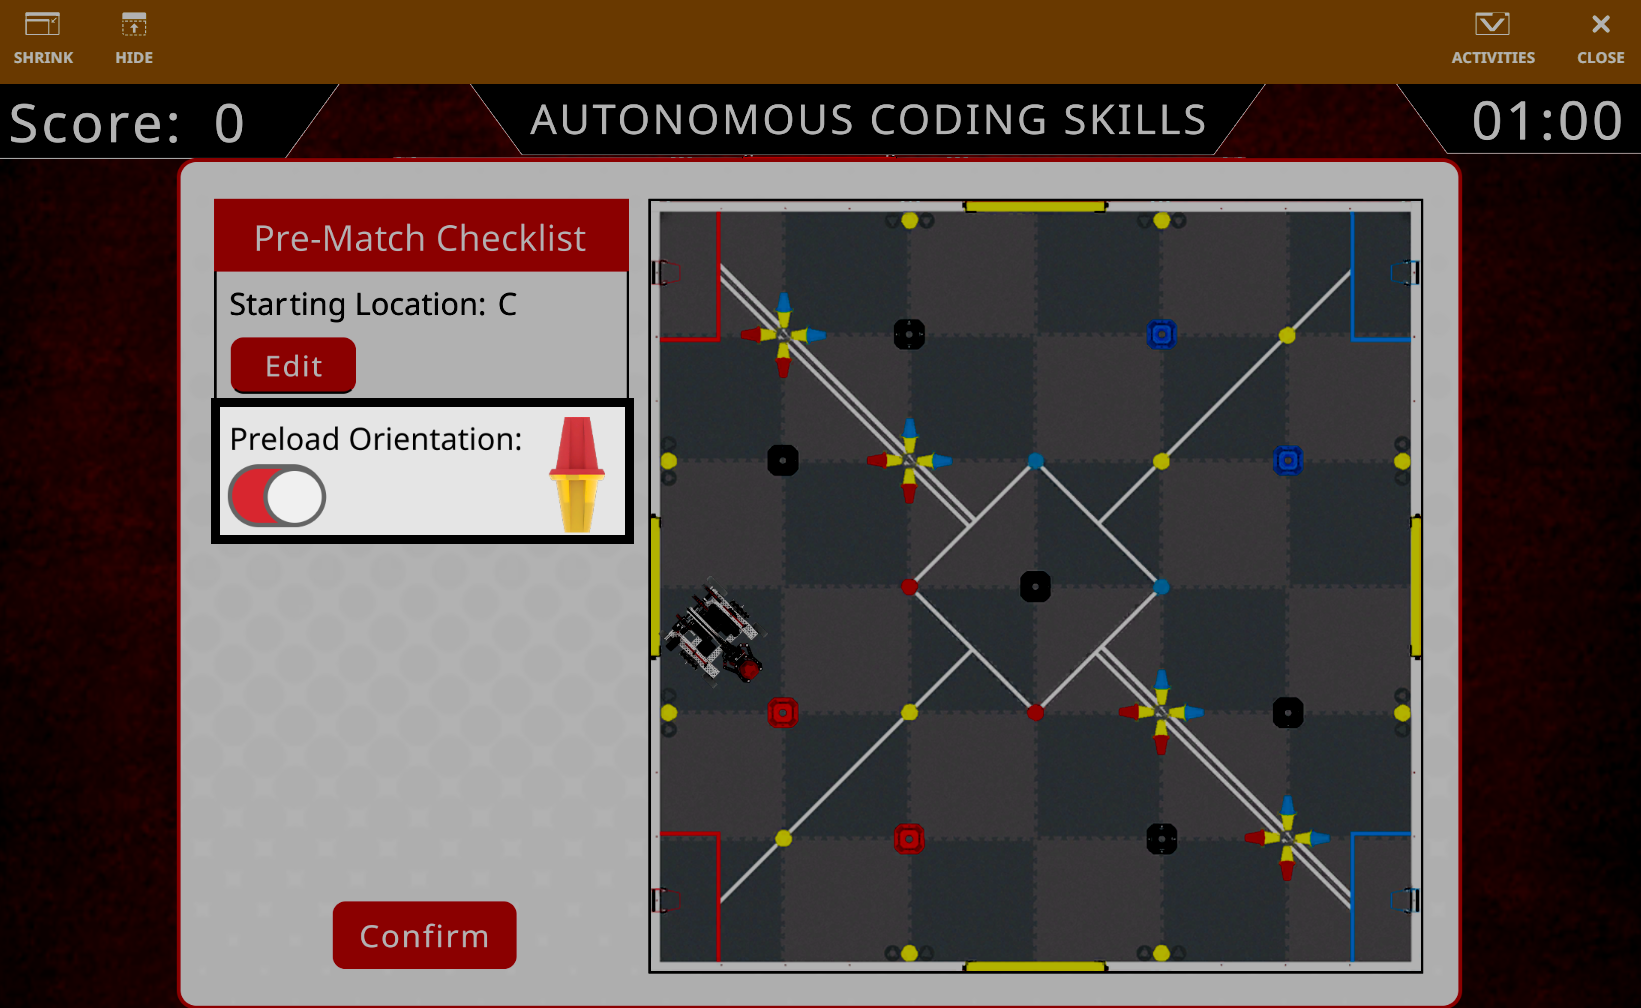
También puede configurar la orientación del Pin precargado en la garra del robot y si el amarillo o el rojo estarán en la parte superior del Pin.
El campo incluye cinco tipos de elementos de juego: *RedBluePin *, *BlueYellowPin *, *RedYellowPin *, *YellowPin * y Cup.
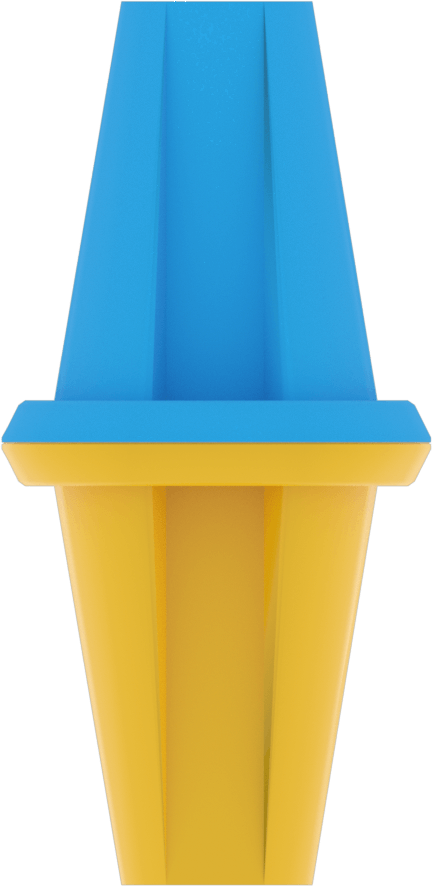
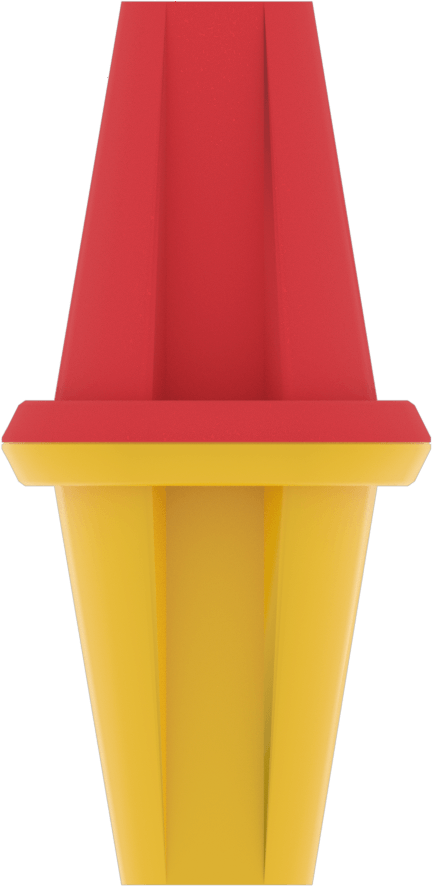
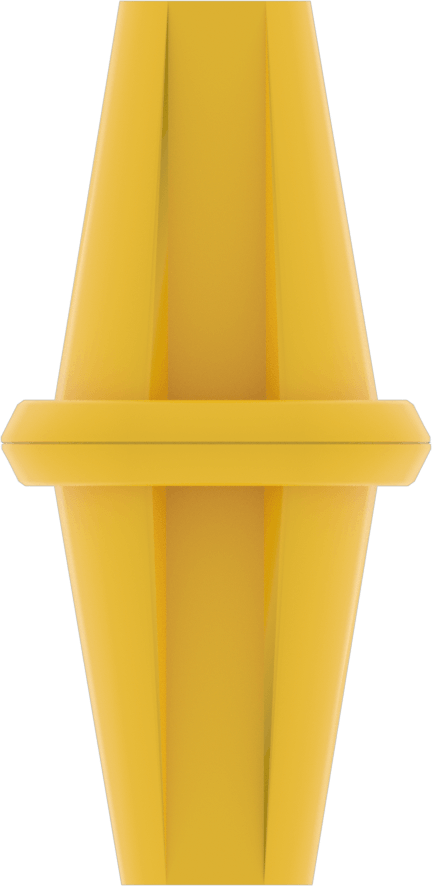
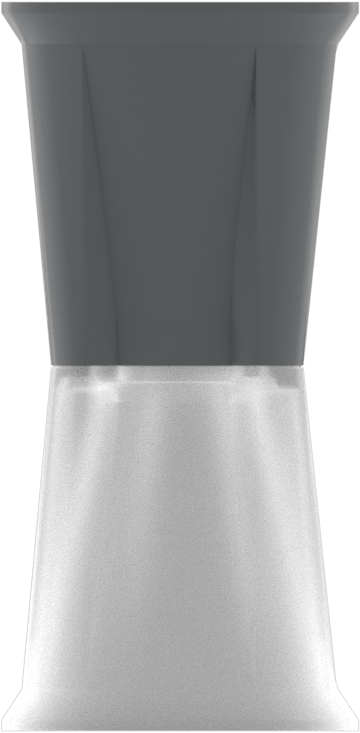
El campo también utiliza el código de campo GPS para hacer uso del * * sensor GPS * * del robot. Ve a Coordenadas GPS para ver las coordenadas de lugares u objetos importantes en el campo.
Descripción general del robot#
El V5 26-27 Override Playground utiliza el VEX V5 Hero Bot, Flex.
Coordenadas GPS#
El sensor GPS (Game Positioning System) proporciona las coordenadas (X, Y) y el rumbo para la navegación en el V5 26-27 Override Playground, utilizando el código de campo GPS para determinar la posición.
El sensor GPS mide desde el centro exacto del robot, con el centro del campo definido como (0, 0).
(X, Y) Coordenadas de los elementos del juego#
Las siguientes imágenes muestran una vista de arriba hacia abajo del campo con las coordenadas GPS de los elementos importantes del juego.
Objetivos#
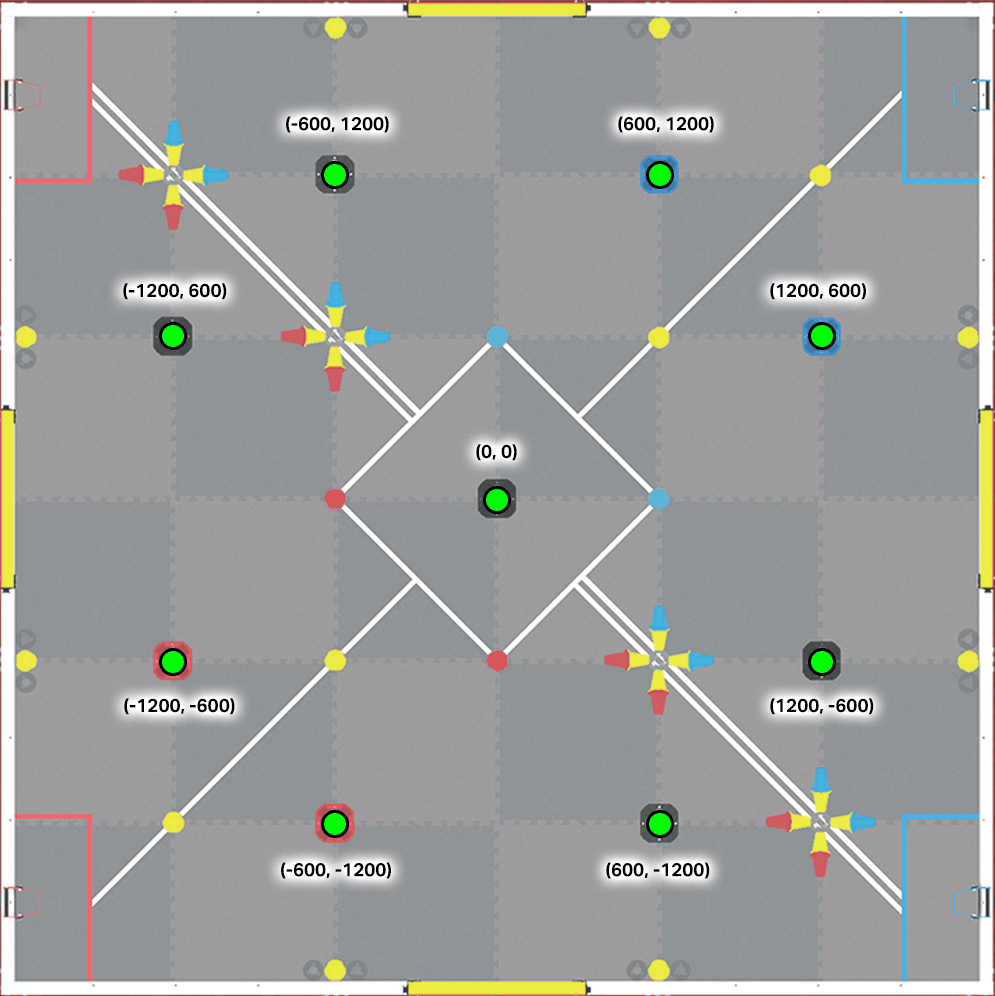
Posiciones de los objetivos:
Objetivos neutrales:
(0, 0)
(-600, 1200)
(-1200, 600)
(1200, -600)
(600, -1200)
Objetivos de la Alianza Roja:
(-1200, -600)
(-600, -1200)
Objetivos de la Alianza Azul:
(600, 1200)
(1200, 600)
Alternar centros#
Hay cuatro conmutadores en el campo, uno en cada borde. Las coordenadas GPS a continuación representan el punto central de cada palanca, no su límite exterior.
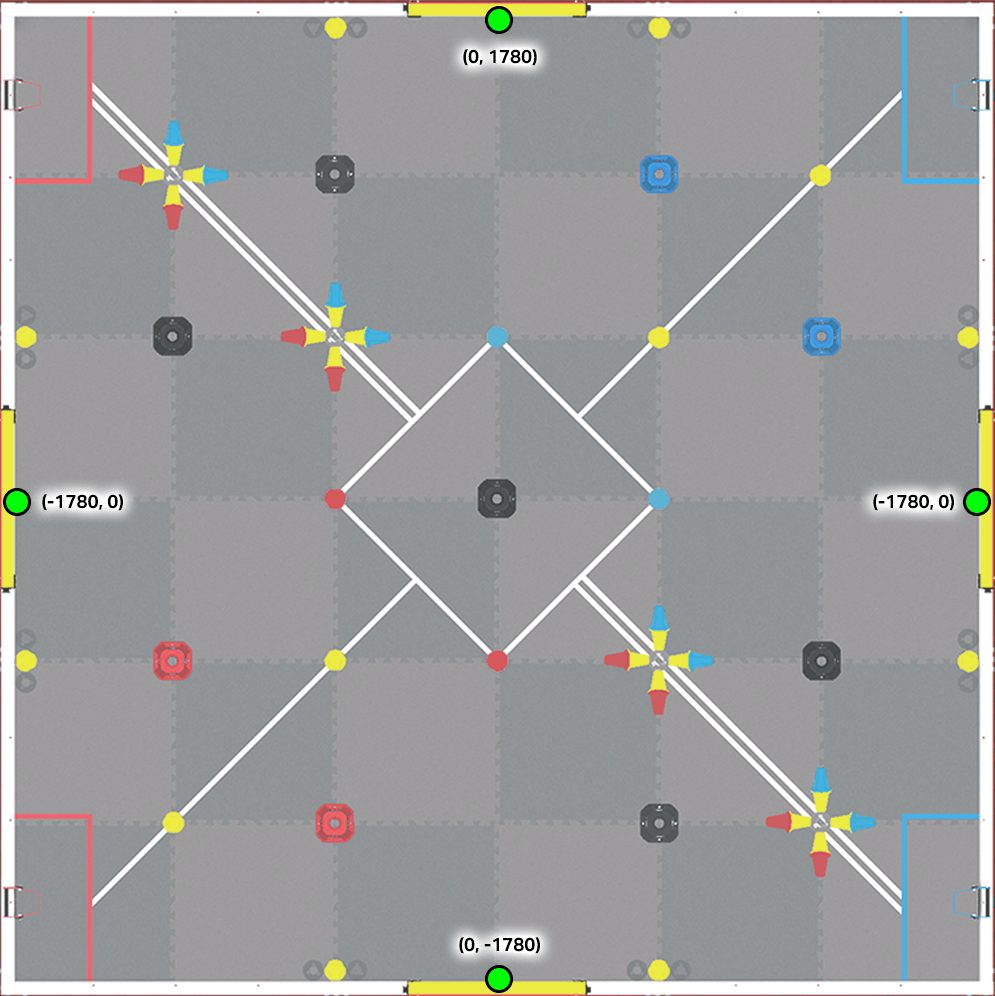
Alternar posiciones centrales:
(0, 1780) - Alternador de pared superior
(1780, 0) - Alternador de pared derecha
(0, -1780) - Alternar pared inferior
(-1780, 0) - Alternar pared izquierda
Alfileres y tazas#
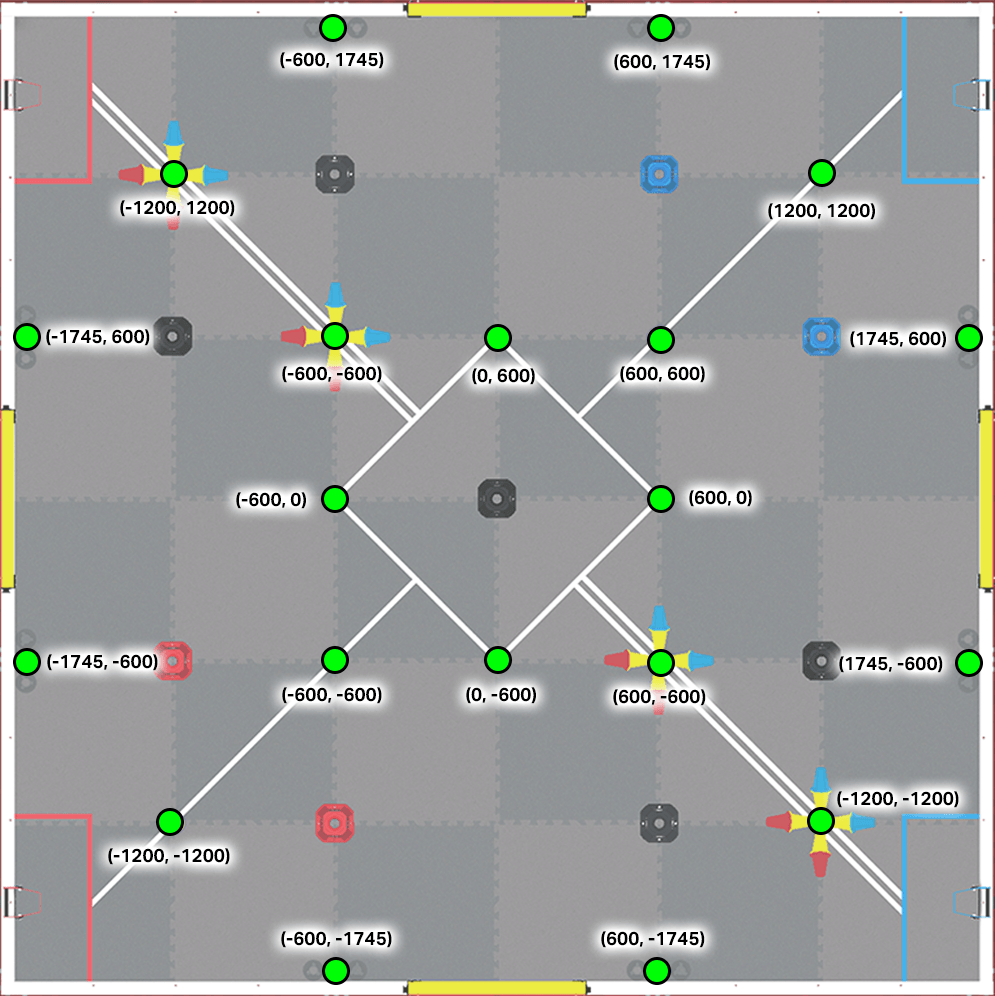
Posiciones de pasador y copa:
(-600, 1745)
(600, 1745)
(-1200, 1200)
(1200, 1200)
(-1745, 600)
(-600, 600)
(0, 600)
(600, 600)
(1745, 600)
(-600, 0)
(600, 0)
(-1745, -600)
(-600, -600)
(0, -600)
(600, -600)
(1745, -600)
(-1200, -1200)
(1200, -1200)
(-600, -1745)
(600, -1745)
Cargadores#
Hay cuatro Cargadores en el campo de Anulación, uno adyacente a cada Estación de Alianza. Solo los dos cargadores rojos son utilizables en este patio de juegos de habilidades de codificación autónoma.
Posiciones del cargador:
Cargadores rojos:
(-1740, 1490)
(-1740, -1490)