V5 24-25 Hoge Inzet#

V5 High Stakes was the VEX V5 Robotics Competition game for the 2024-2025 season.
To learn about the game’s rules, access the game manual here.
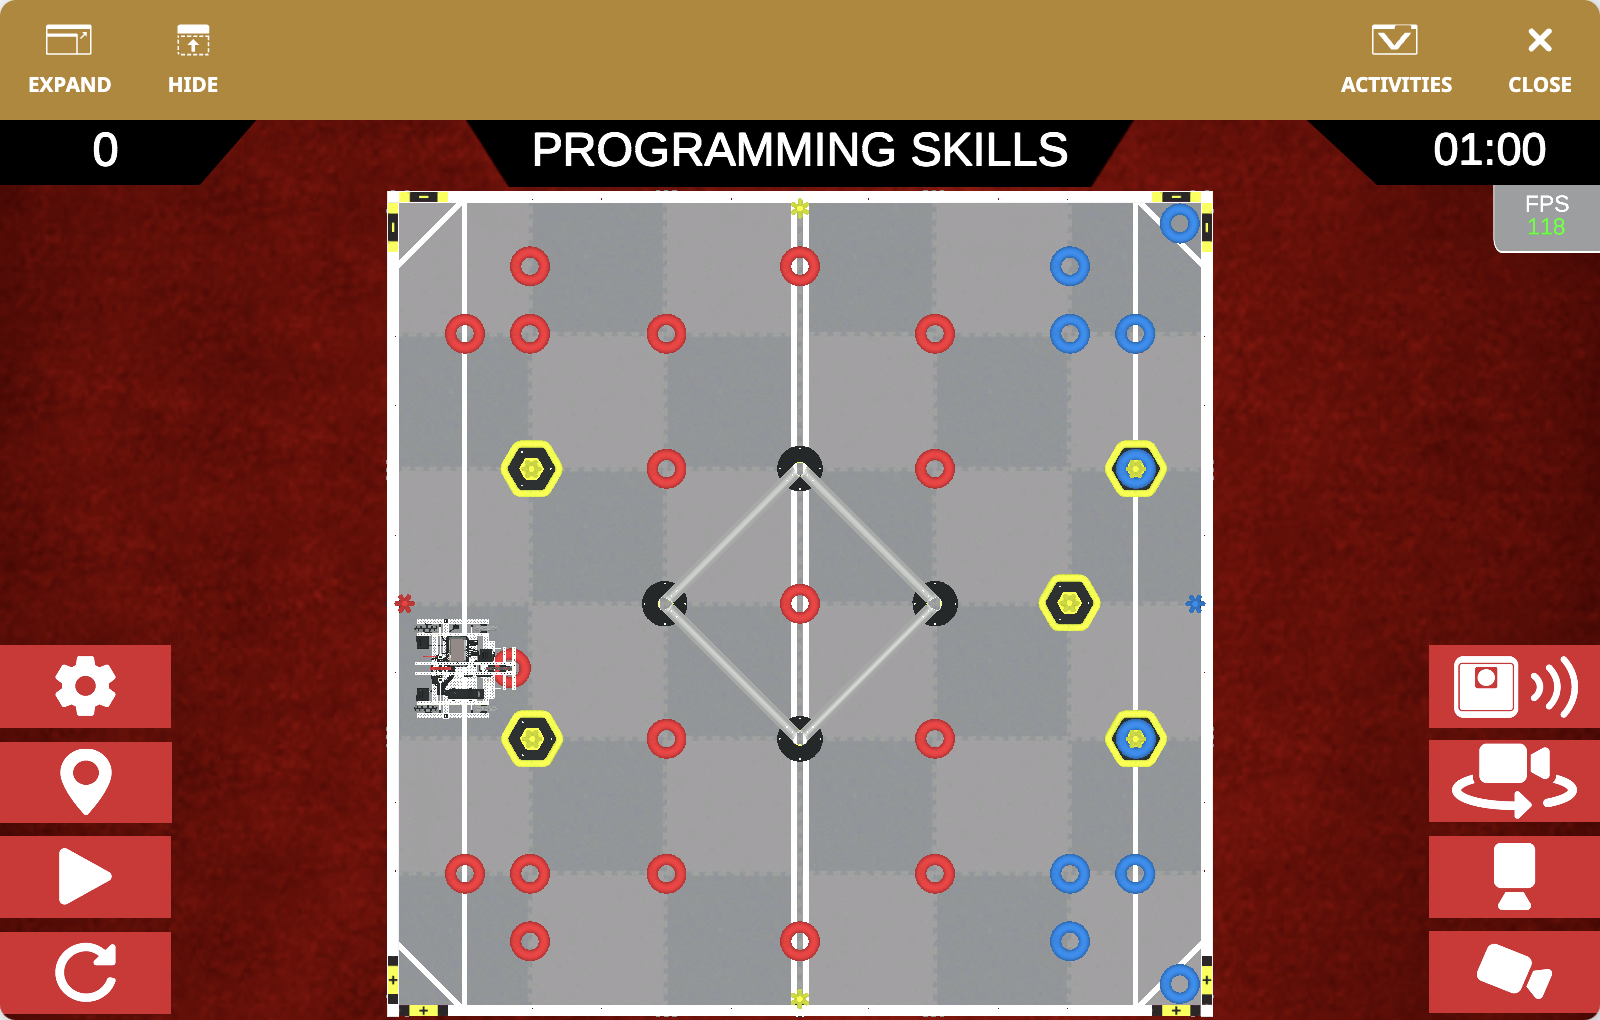
Het VEXcode VR Playground-venster toont de V5 24-25 High Stakes Playground. Het toont de Axel-robot die ringen manipuleert met een arm en een duwer in een GPS-gestuurd wedstrijdveld.

In de V5 24-25 High Stakes Playground kun je proberen de meeste punten te behalen in de programmeervaardigheidsuitdaging van het seizoen.

Vakoverzicht#

De Playground heeft vier verschillende startlocaties die je kunt instellen met behulp van de checklist die verschijnt wanneer je de Playground voor het eerst opent.
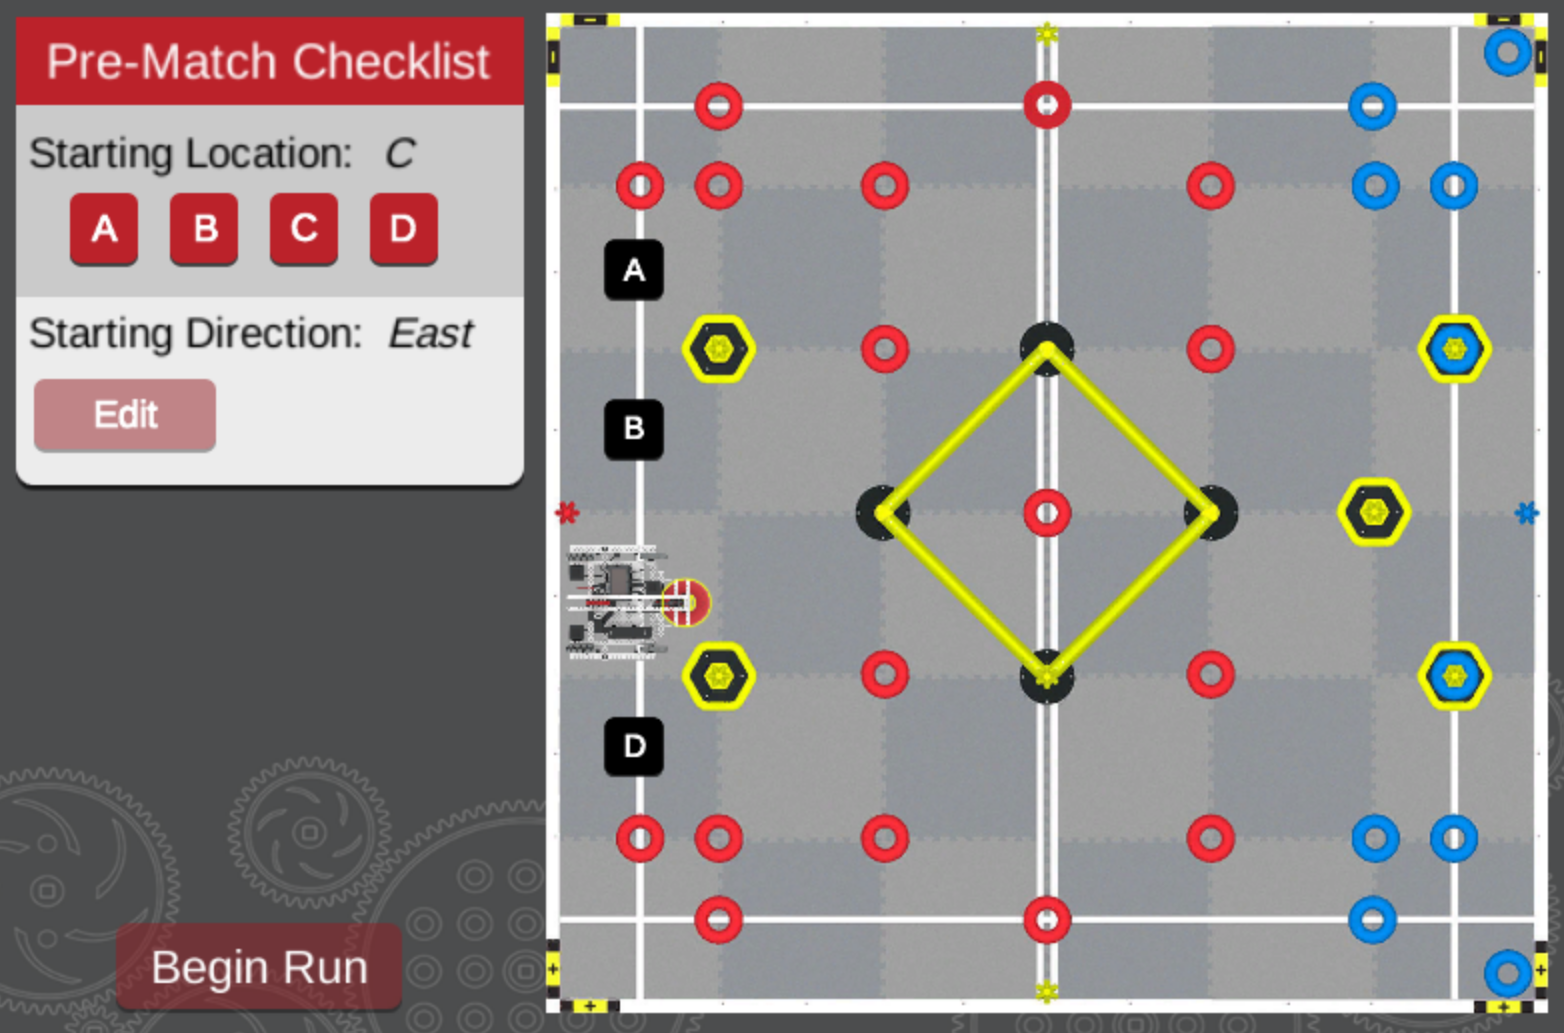
Een robotwedstrijdveld met een checklist voor de wedstrijd aan de linkerkant. De startlocatie is ingesteld op "C", met knoppen met de labels A, B, C en D die geselecteerd kunnen worden, en de startrichting is "Oost". Op het veld zijn de labels "A", "B" en "D" zichtbaar, die specifieke aandachtspunten markeren. De knop "Begin Run" staat klaar om de wedstrijd te starten.

Je kunt ook de richting instellen waarin de robot aan het begin van het project zal kijken.
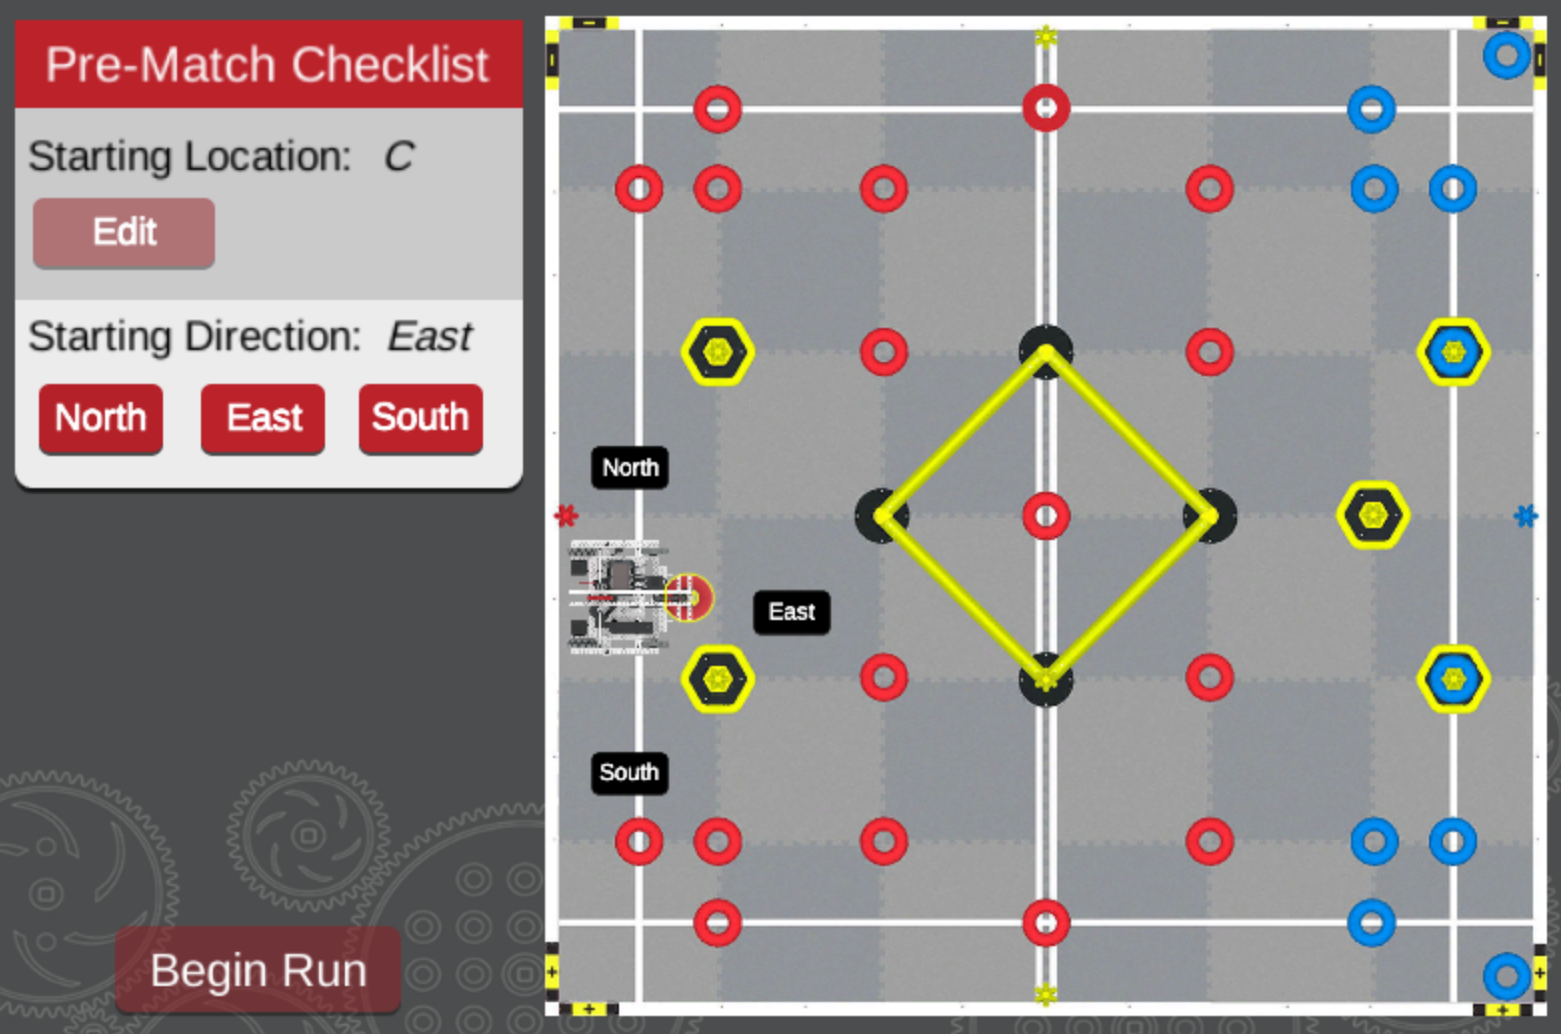
Selectie van de startrichting vóór de wedstrijd voor de V5 High Stakes Playground.

Op het speelveld liggen rode en blauwe ringen waarmee je punten kunt scoren als je ze op de verplaatsbare doelen op het speelveld plaatst.
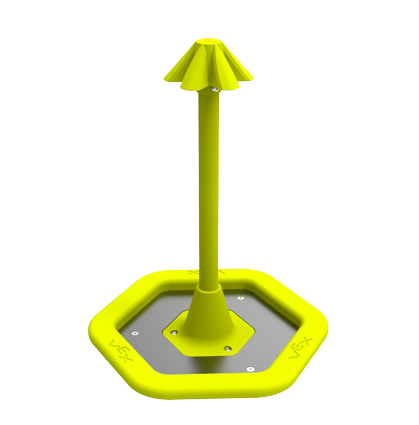
De afbeelding toont een rode, donutvormige ring met een gladde textuur en het VEX-logo erop gegraveerd. Deze ring is een spelonderdeel dat gebruikt wordt in VEX Robotics-wedstrijden, waar robots de ring doorgaans manipuleren om punten te scoren door hem op specifieke doelen of gebieden van het speelveld te plaatsen. De afbeelding toont een blauwe, donutvormige ring met een gladde textuur en het VEX-logo erop gegraveerd. Deze ring is een spelonderdeel dat gebruikt wordt in VEX Robotics-wedstrijden, waar robots de ring doorgaans manipuleren om punten te scoren door hem op specifieke doelen of gebieden van het speelveld te plaatsen. De afbeelding toont een onderdeel van een VEX Robotics-wedstrijd, een zogenaamd mobiel doel. Het bestaat uit een gele zeshoekige basis met het VEX-logo erop gegraveerd, die een verticale paal ondersteunt met daarop een opvallende gele kegelvormige structuur.

Het veld maakt ook gebruik van de GPS-veldcode om de GPS-sensor van de robot te benutten. Ga naar GPS-coördinaten voor de coördinaten van belangrijke plaatsen of objecten op het veld.

Robotoverzicht#

De V5 24-25 High Stakes Playground maakt gebruik van de VEX V5 Hero Bot, Axel.

GPS-coördinaten#

De GPS-sensor (Game Positioning System) levert (X, Y)-coördinaten en de richting voor navigatie in de V5 24-25 High Stakes Playground, waarbij de GPS-veldcode wordt gebruikt om de positie te bepalen.

De GPS-sensor meet vanuit het exacte midden van de robot, waarbij het midden van het veld is gedefinieerd als (0, 0).

(X, Y) Coördinaten van spelelementen#

De volgende afbeeldingen tonen een bovenaanzicht van het veld met de GPS-coördinaten van belangrijke spelelementen.

Muurpalen#

De muurpalen bevinden zich aan de linker- en rechterkant van het veld, respectievelijk op (-1750, 0) en (1750, 0).
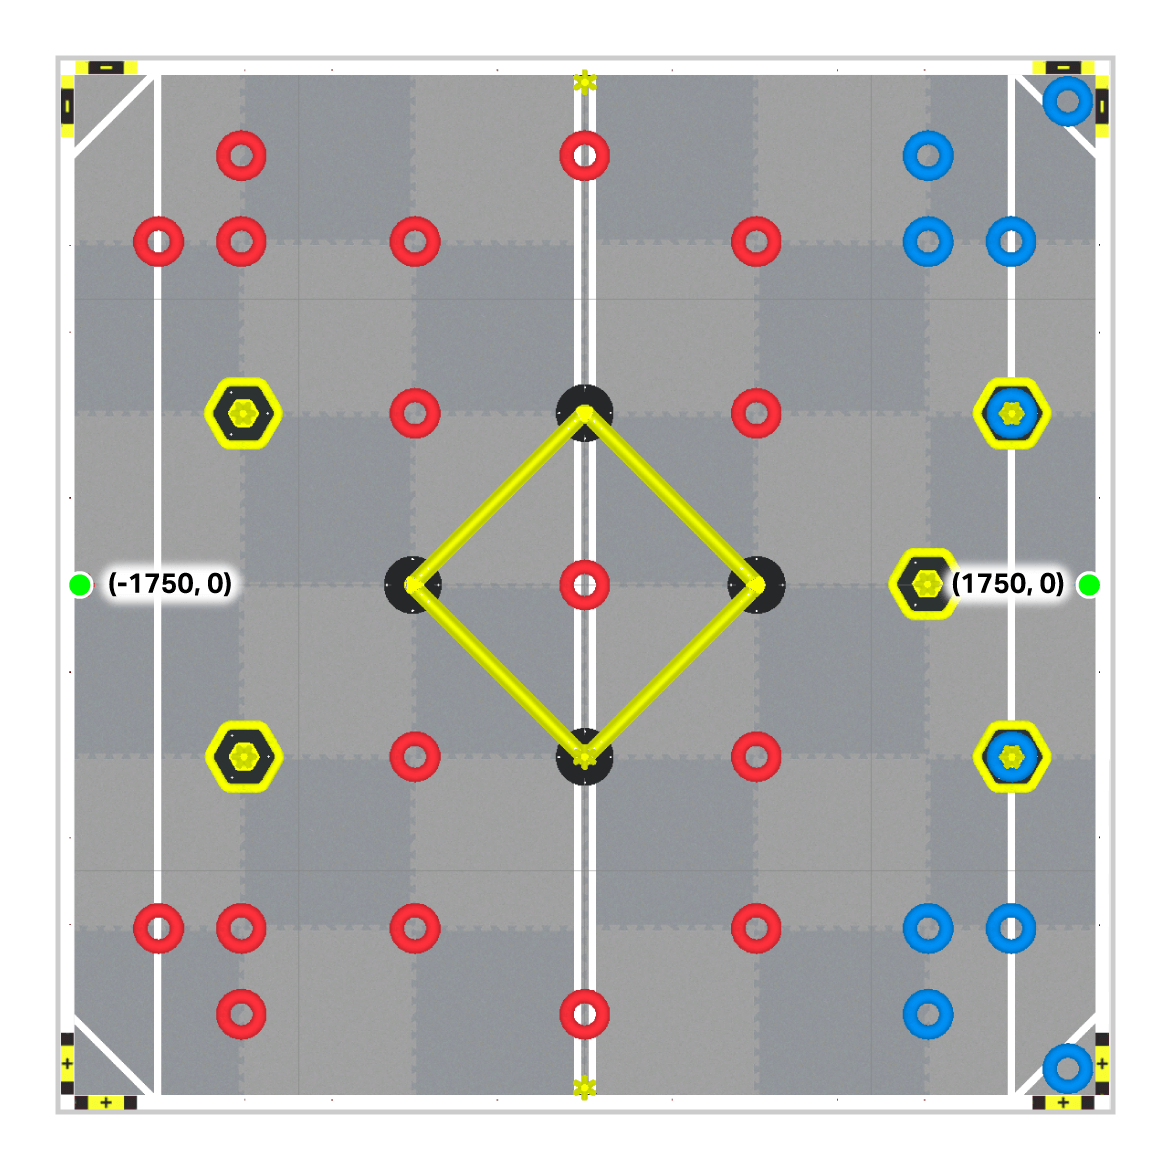
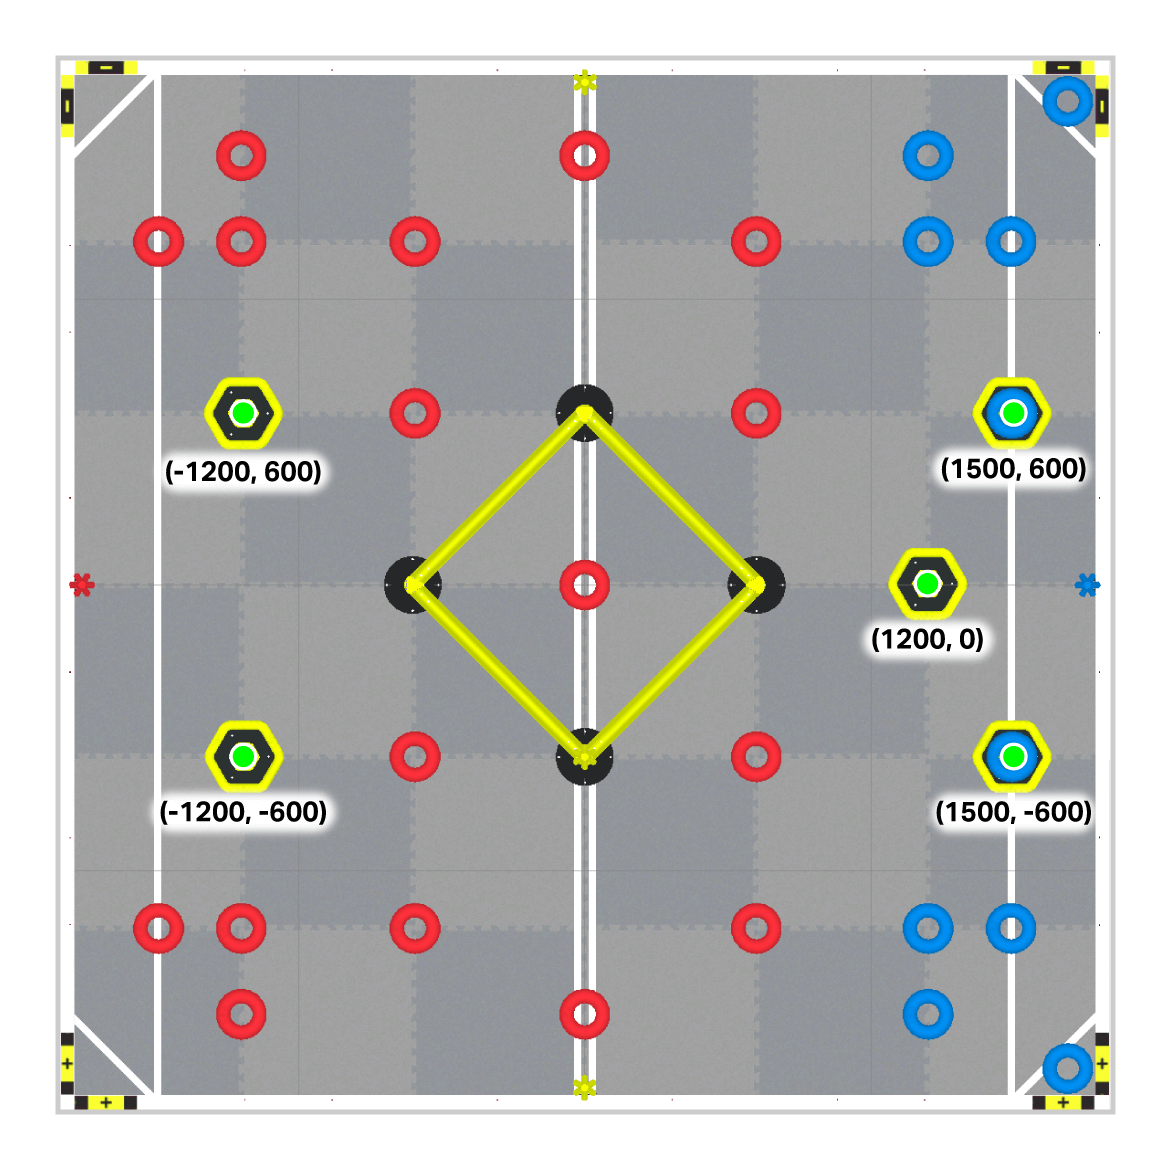
Een VEX Robotics-veld met coördinaten gemarkeerd op twee specifieke punten van de muurpalen van het veld: (-1750, 0) en (1750, 0). Deze punten zijn gemarkeerd met groene stippen en labels. Het veld is georganiseerd met verschillende spelelementen, waaronder rode en blauwe ringen, evenals zeshoekige gele doelen.

Veldhoeken#

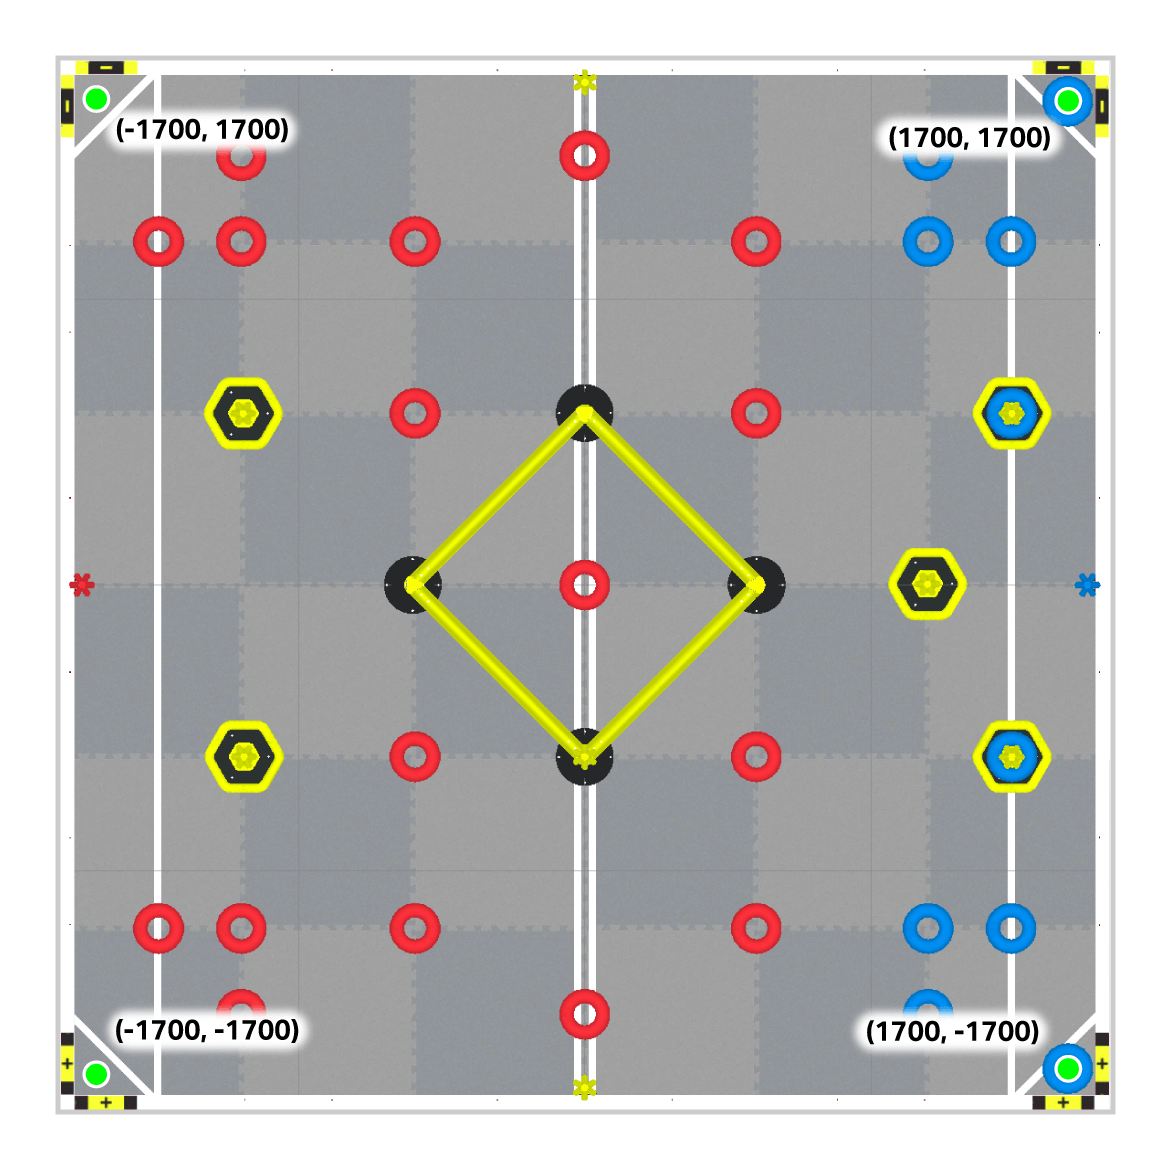
Posities van de hoekmarkeringen:

  • (-1700, 1700)

  • (1700, 1700)

  • (-1700, -1700)

  • (1700, -1700)

Een VEX Robotics-veld met vier specifieke hoekcoördinaten gemarkeerd: (-1700, 1700), (1700, 1700), (-1700, -1700) en (1700, -1700). Deze coördinaten zijn gemarkeerd met cirkelvormige markeringen en labels, die overeenkomen met de vier hoeken van het veld.

Ladderpalen#

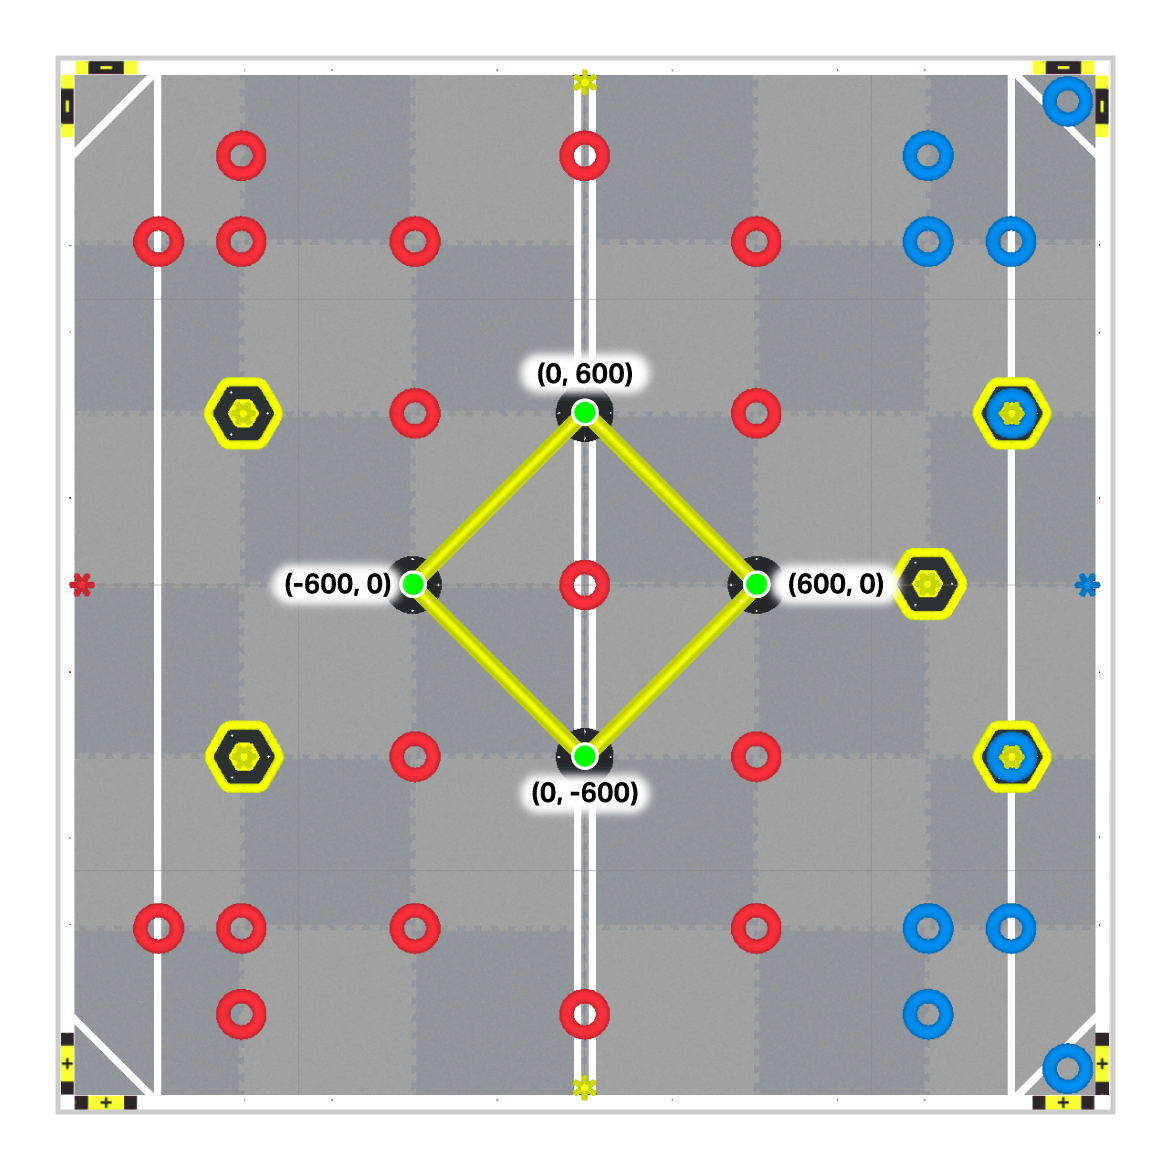
Functies binnen de ladder:

  • (0, 600)

  • (600, 0)

  • (0, -600)

  • (-600, 0)

Een VEX Robotics-veld met de centrale ruitvormige structuur gemarkeerd. Vier specifieke coördinaten zijn aangegeven op de hoekpunten van de ruit: (0, 600), (600, 0), (0, -600) en (-600, 0).

Rode ringen#

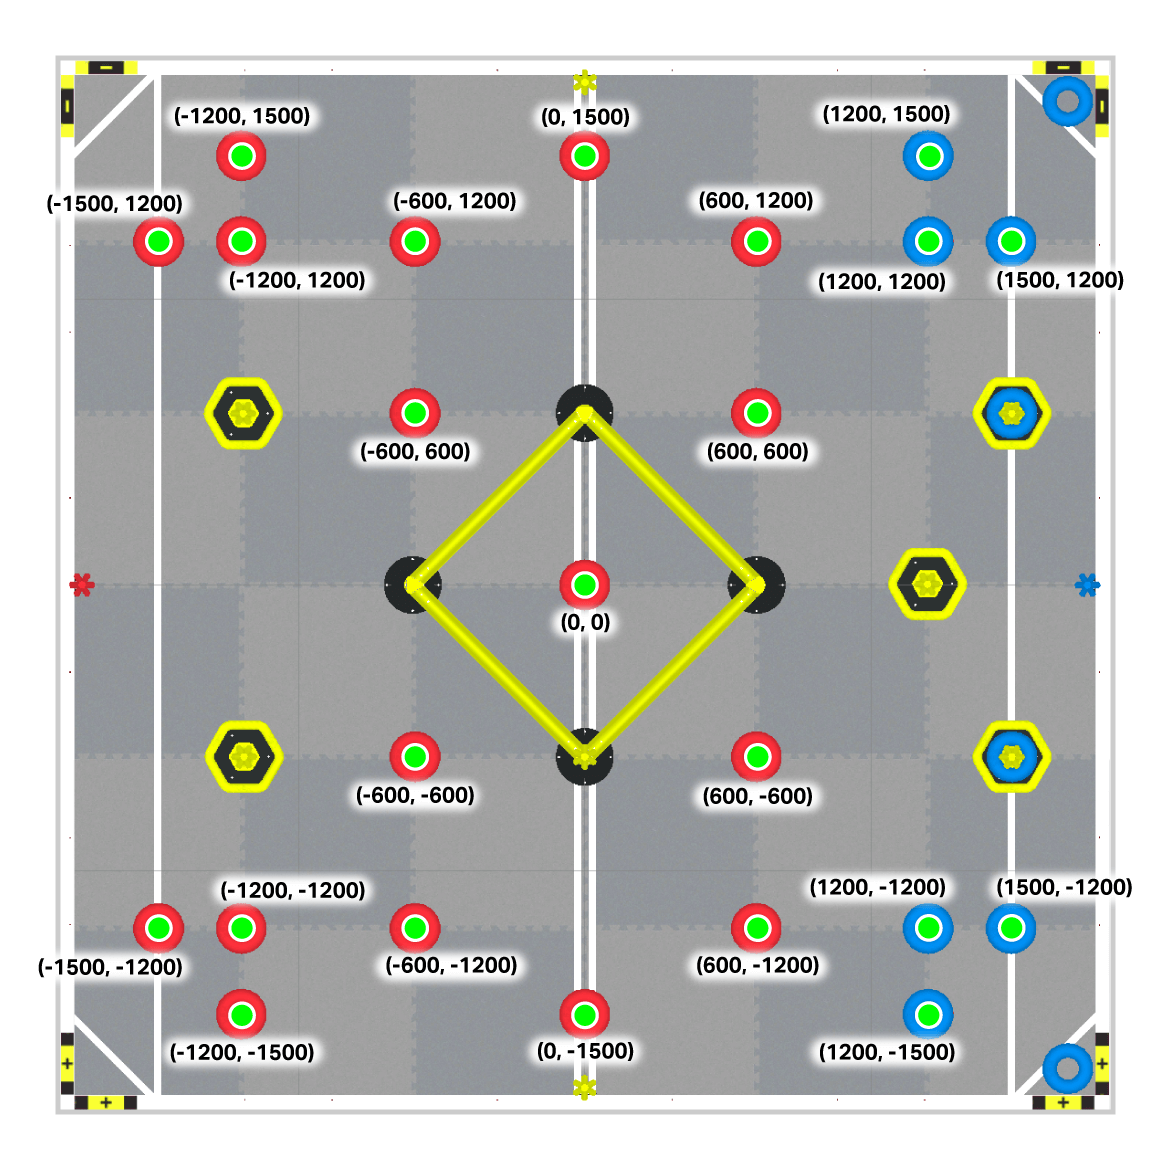
Posities van de rode ring:

  • Centrum: (0, 0)

  • Onderste helft (van links naar rechts):

    • (-1500, -1200)

    • (-1200, -1500)

    • (-1200, -1200)

    • (-600, -1200)

    • (-600, -600)

    • (0, -1500)

    • (600, -600)

    • (600, -1200)

  • Bovenste helft (van links naar rechts):

    • (-1500, 1200)

    • (-1200, 1500)

    • (-1200, 1200)

    • (-600, 1200)

    • (-600, 600)

    • (0, 1500)

    • (600, 1200)

    • (600, 600)

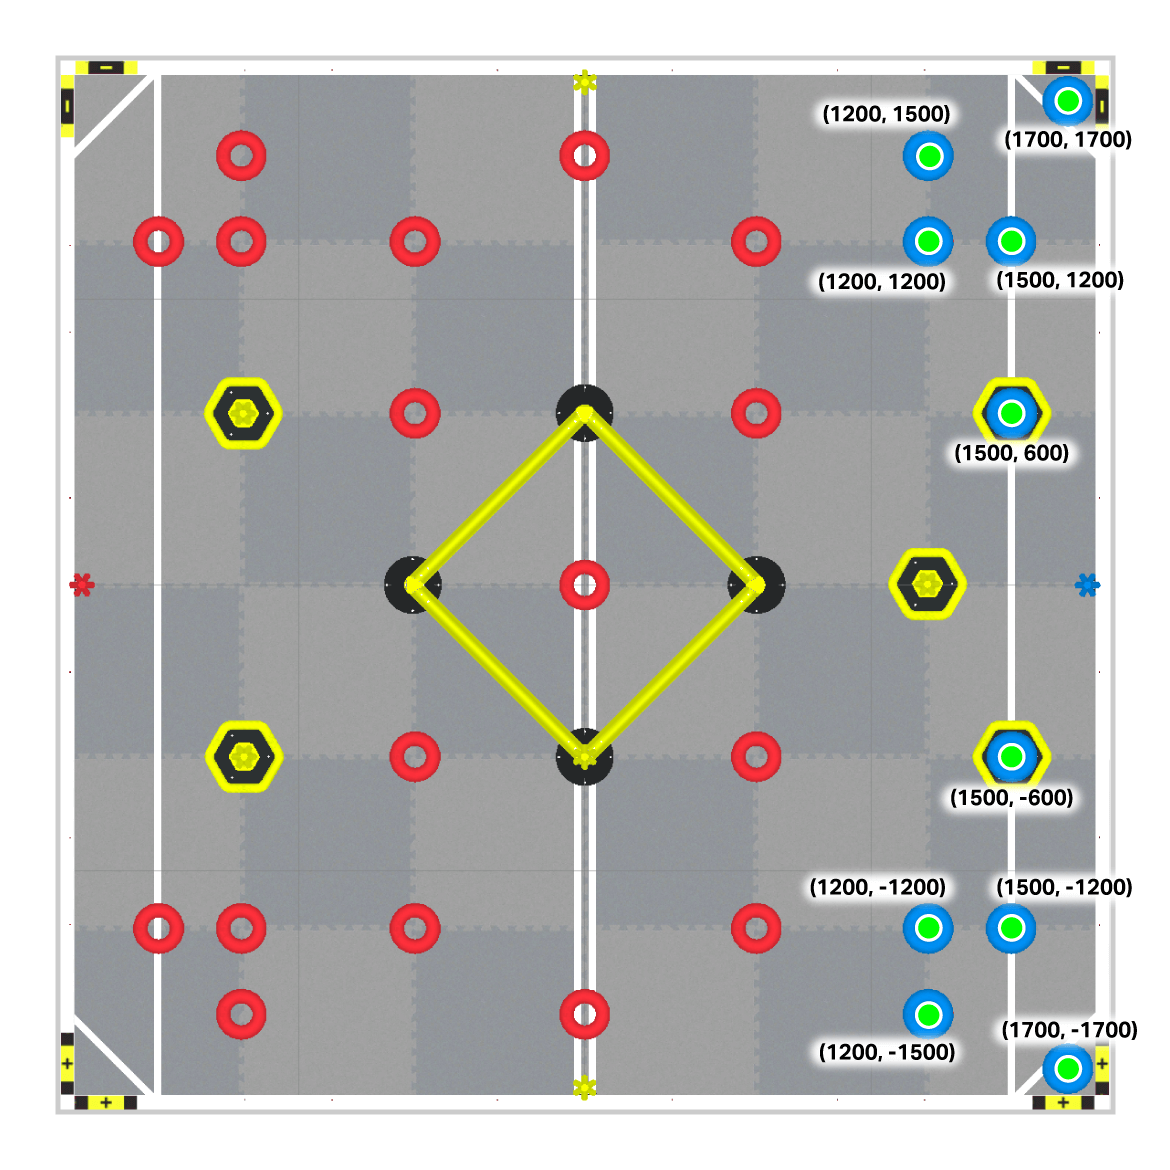
Een VEX Robotics-veld met de centrale ruitvormige structuur gemarkeerd. Deze kaart toont alleen de coördinaten van de 23 rode ringen op het veld.

Blauwe ringen#

De blauwe ringen bevinden zich aan de rechterkant van het veld op de volgende locaties:

  • (1200, -1500)

  • (1200, -1200)

  • (1500, -1200)

  • (1500, 1200)

  • (1200, 1200)

  • (1200, 1500)

Een VEX Robotics-veld met rode en blauwe ringen op verschillende locaties. Deze kaart toont alleen de coördinaten van de 10 blauwe ringen op het veld.

Mobiele doelen#

Mobiele doelposities:

  • Linkerzijde:

    • (-1200, -600)

    • (-1200, 600)

  • Rechterkant:

    • (1500, 600)

    • (1200, 0)

    • (1500, -600)

Een VEX Robotics-veld met rode en blauwe ringen op het veld. Deze kaart toont alleen de coördinaten van de 5 mobiele doelen op het veld.