
Podniesienie poziomu IQ (porażka)#
Flop to bot VEX IQ Hero używany w IQ 26-27 Level Up Playground.
Przegląd robota#
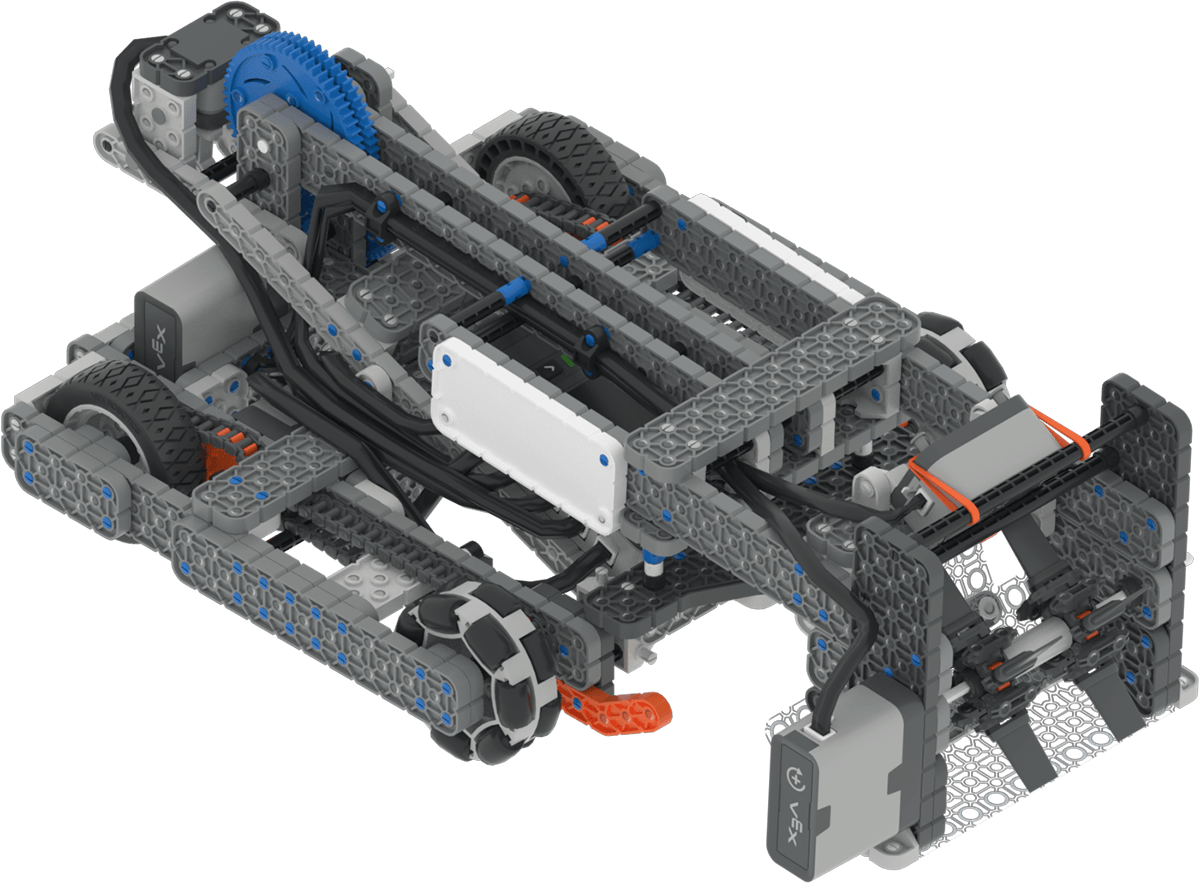
Flop obsługuje standardowe elementy sterujące i czujniki VR, takie jak czujnik bezwładnościowy i zegar mózgowy, a dodatkowe funkcje specyficzne dla Flop opisano w Blokach specyficznych dla robotów i Języku Python specyficznym dla robotów.
Silniki#
Konfiguracja i |
Opis |
|---|---|
|
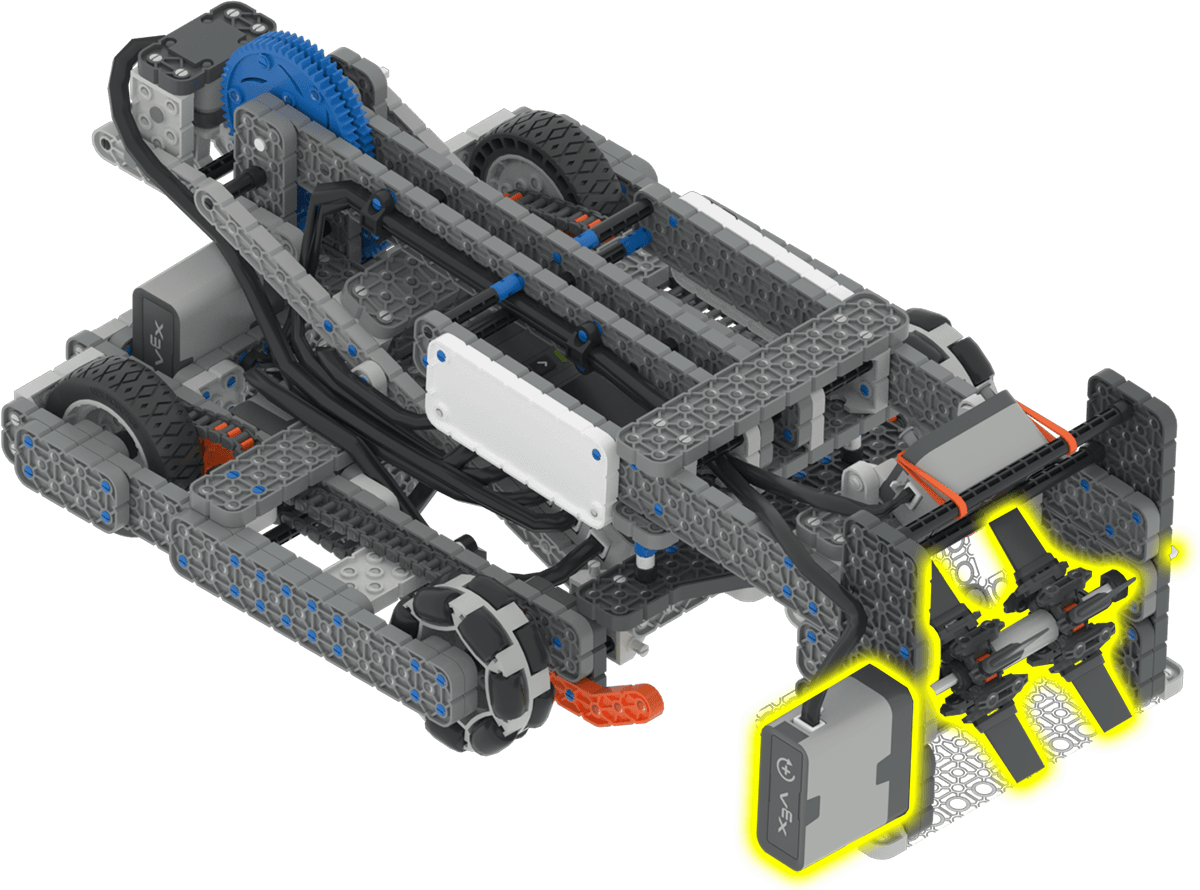
Obraca wlot, aby zbierać lub wyrzucać elementy gry. Obrót |
|
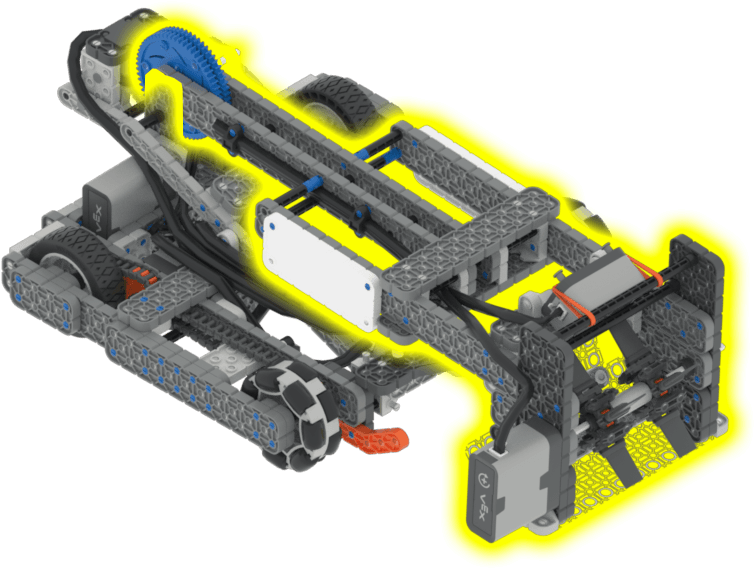
Podnosi i opuszcza ramię. Obrót pokrętła |
Komponenty i funkcje#
Komponent lub funkcja |
Używać |
Dokumentacja API |
|---|---|---|
Układ napędowy |
Porusza i obraca robota. |
|
Silnik dolotowy |
Obraca się, aby zebrać lub usunąć elementy gry. |
|
ArmMotor |
Podnosi i opuszcza ramię. |
|
Czujnik wizyjny AI |
Zamontowany na ramieniu, skierowany w dół. Pomaga ustawić robota w jednej linii z workami BeanBag bez blokowania go, gdy jeden z nich znajduje się w otworze wlotowym, ale nie wykrywa worków BeanBag, które już się tam znajdują. |
|
Czujnik zderzaka |
Zamontowany z przodu robota. Wykrywa kontakt robota z obiektem. |
|
Timer mózgu |
Śledzi czas, który upłynął od rozpoczęcia projektu. |
Place zabaw#
Plac gier i zabaw |
Opis |
|---|---|
Weź udział w wyzwaniu IQ 26-27 Level Up Autonomous Coding Skills. |