
IQレベルアップ(失敗作)#
FlopはIQ 26-27レベルアッププレイグラウンドで使用されるVEX IQヒーローボットです。
ロボットの概要#
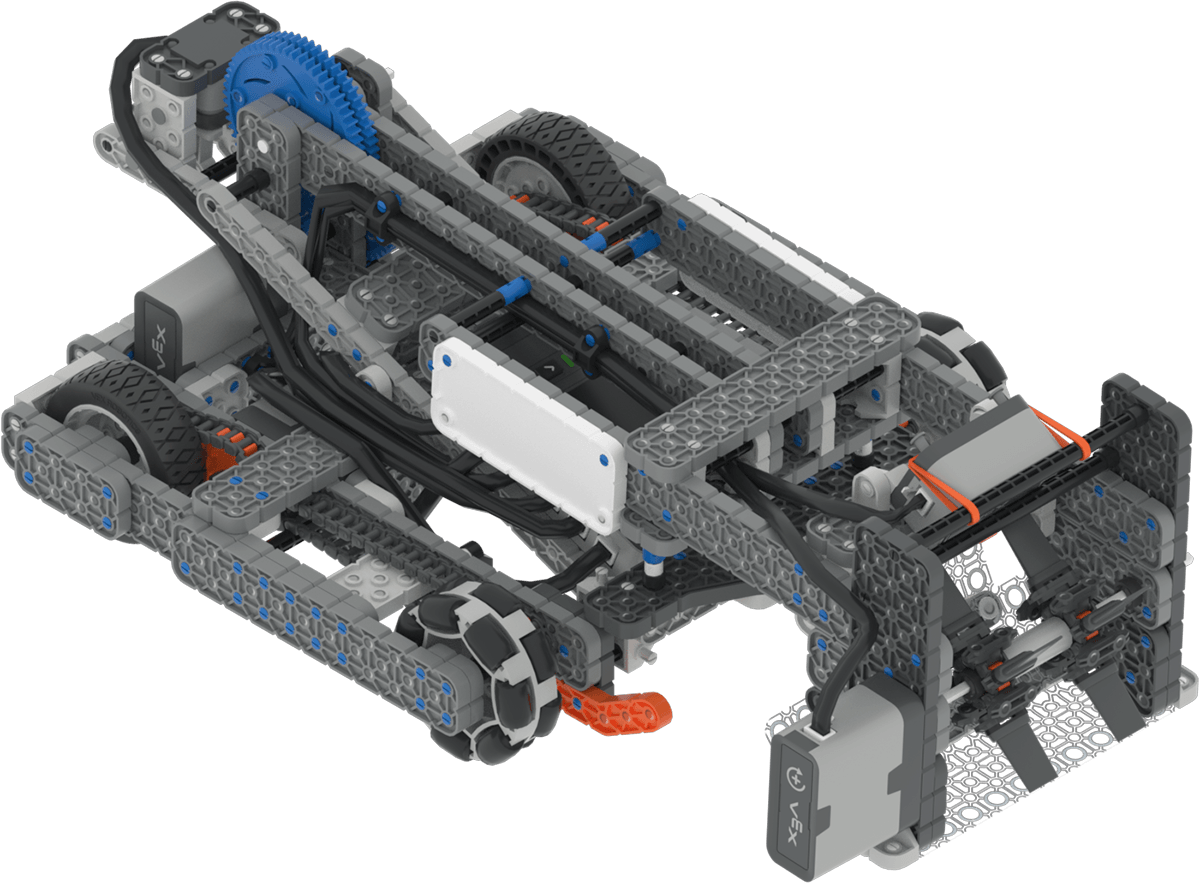
Flopは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Flop固有の追加機能はロボット固有のブロックおよびロボット固有のPythonで説明されています。
モーター#
設定 & |
説明 |
|---|---|
|
Spins the intake to collect or eject game elements. Spinning |
|
アームを上げ下げします |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
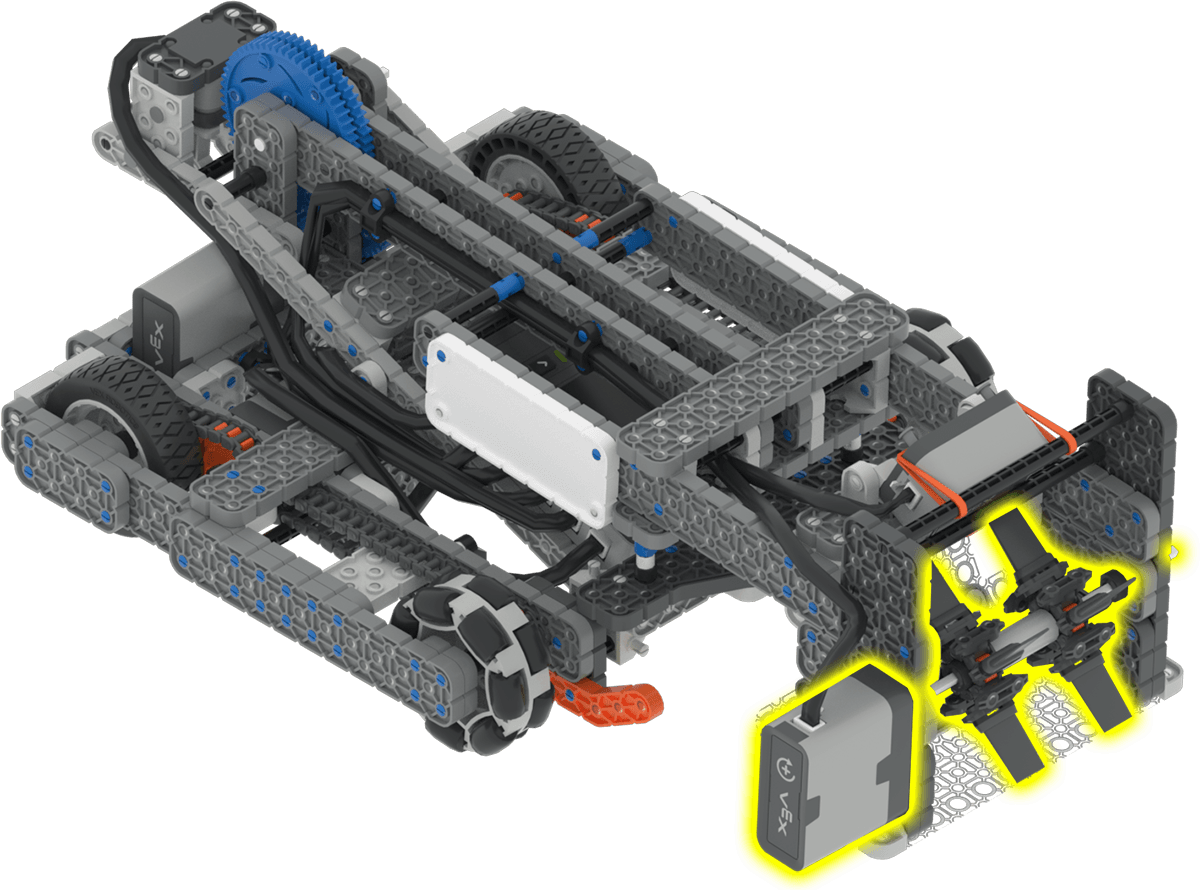
吸気モーター |
ゲーム要素を収集または排出するためにスピンします。 |
|
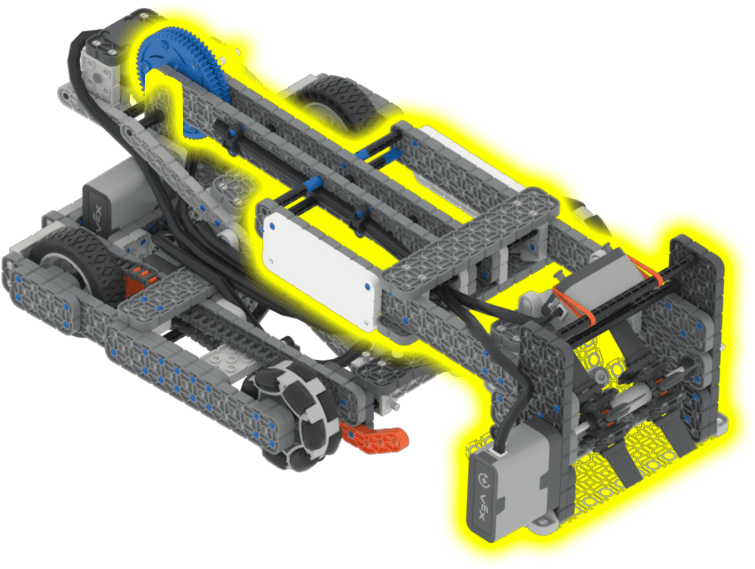
アームモーター |
腕を上げ下げします。 |
|
AIビジョンセンサー |
アームに取り付けられ、下向きに角度が付けられています。ビーンバッグがインテーク内にある場合に、ロボットがビーンバッグと位置合わせできるようにするのに役立ちますが、既にインテーク内にあるビーンバッグを検出することはできません。 |
|
バンパーセンサー |
ロボットの前面に取り付けられています。ロボットが物体に接触したことを検知します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
IQ26~27レベル向けの自律型コーディングスキル向上チャレンジに挑戦してみましょう。 |