
Gerakan#
Perkenalan#
Robot Pemrograman VEX AIM menggunakan sistem penggerak holonomik untuk bergerak maju, mundur, kiri, kanan, atau miring, serta mampu berbelok secara independen. Blok gerak mengontrol bagaimana robot bergerak dan berbelok, seberapa cepat ia bergerak, dan bagaimana posisi x dan y-nya dilacak.
Berikut adalah daftar semua blok:
Aksi — Gerakkan dan putar robot.
move — Menggerakkan robot maju, mundur, kiri, atau kanan selamanya.
bergerak pada sudut — Menggerakkan robot pada sudut tertentu selamanya.
bergerak sejauh — Menggerakkan robot ke arah tertentu sejauh jarak tertentu.
bergerak pada sudut tertentu untuk — Menggerakkan robot pada sudut tertentu untuk jarak tertentu.
turn — Memutar robot ke kiri atau ke kanan selamanya.
turn for — Memutar robot ke kiri atau ke kanan sejumlah derajat tertentu.
putar ke arah — Memutar robot untuk menghadap ke arah tertentu.
gerak dengan pengontrol — Memungkinkan robot dikendalikan menggunakan pengontrol.
hentikan semua pergerakan — Menghentikan semua pergerakan robot.
Pengaturan — Sesuaikan kecepatan gerakan dan putaran.
atur kecepatan gerak — Memberi tahu robot seberapa cepat harus bergerak.
atur kecepatan putar — Memberi tahu robot seberapa cepat harus berputar.
Posisi — Melacak dan memodifikasi posisi robot.
posisi — Melaporkan koordinat x atau y robot saat ini.
atur posisi robot — Mengubah posisi x dan y robot saat ini ke nilai baru.
Nilai — Periksa status pergerakan.
gerak aktif? — Melaporkan apakah robot sedang bergerak.
berbelok aktif? — Melaporkan apakah robot sedang berbelok.
berhenti? — Melaporkan apakah robot tidak bergerak atau berbelok.
Tindakan#
bergerak#
Blok tumpukan move menggerakkan robot maju, mundur, kiri, atau kanan selamanya menggunakan kecepatan gerak saat ini. Robot akan terus bergerak sampai diberi tindakan lain, seperti bergerak ke arah yang berbeda, berbelok, atau berhenti.
gerak [maju v]
Parameter |
Keterangan |
|---|---|
arah |
Arah pergerakan robot:
|
Contoh
saat dimulai
[Move forward]
gerak [maju v]
bergerak miring#
Blok tumpukan bergerak pada sudut menggerakkan robot selamanya pada sudut tertentu menggunakan kecepatan gerak saat ini. Sudut tersebut relatif terhadap posisi robot saat ini. Robot akan terus bergerak sampai diberi tindakan lain, seperti bergerak ke arah yang berbeda, berbelok, atau berhenti.
gerak di (90) derajat
Parameter |
Keterangan |
|---|---|
sudut |
Sudut, dalam derajat, yang ditempuh robot. Ini bisa berupa bilangan bulat atau desimal dari -360 hingga 360. |
Contoh
saat dimulai
[Move right, then move forward and stop.]
gerak di (90) derajat
tunggu (1) detik
gerak di (0) derajat
tunggu (1) detik
hentikan semua gerakan
saat dimulai
[Move diagonally to the right and stop.]
gerak di (45.33) derajat
tunggu (1) detik
hentikan semua gerakan
pindah ke#
Blok tumpukan move for menggerakkan robot maju, mundur, kiri, atau kanan sejauh jarak tertentu menggunakan kecepatan gerak saat ini. Arahnya relatif terhadap posisi robot saat ini. Proyek akan menunggu hingga robot selesai bergerak sebelum blok berikutnya dalam tumpukan dijalankan.
gerak [maju v] sejauh (200) [mm v] ▶
Parameter |
Keterangan |
|---|---|
arah |
Arah pergerakan robot:
|
jarak |
Jarak yang ditempuh robot. Ini bisa berupa bilangan bulat atau desimal. |
satuan |
Satuan jarak: mm (milimeter) atau inci. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai
[Move forward for 200 mm]
gerak [maju v] sejauh (200) [mm v] ▶
bergerak pada sudut tertentu untuk#
Blok tumpukan bergerak pada sudut tertentu menggerakkan robot pada sudut tertentu untuk jarak tertentu menggunakan kecepatan gerak saat ini. Sudut tersebut relatif terhadap posisi robot saat ini. Proyek akan menunggu hingga robot selesai bergerak sebelum blok berikutnya dalam tumpukan dijalankan.
gerak di (45) derajat sejauh (200) [mm v] ▶
Parameter |
Keterangan |
|---|---|
sudut |
Sudut, dalam derajat, yang ditempuh robot. Ini bisa berupa bilangan bulat atau desimal dari -360 hingga 360. |
jarak |
Jarak yang ditempuh robot. Ini bisa berupa bilangan bulat atau desimal. |
satuan |
Satuan jarak: mm (milimeter) atau inci. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai
[Move right, then move forward.]
gerak di (90) derajat sejauh (50) [mm v] ▶
gerak di (0) derajat sejauh (100) [mm v] ▶
saat dimulai
[Drive forward and blink all LEDs red.]
gerak di (0) derajat sejauh (100) [mm v] ◀ dan jangan tunggu
atur warna LED [lightall v] ke [merah v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [merah v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
berbelok#
Blok tumpukan turn memutar robot ke kiri atau ke kanan selamanya menggunakan kecepatan putar saat ini. Robot akan terus berputar sampai diberi tindakan lain, seperti bergerak atau berhenti.
belok [kanan v]
Parameter |
Keterangan |
|---|---|
arah |
Arah putaran robot: kiri atau kanan. |
Contoh
saat dimulai
[Turn left, then stop.]
belok [kiri v]
tunggu (1) detik
hentikan semua gerakan
berbalik untuk#
Blok tumpukan turn for memutar robot ke kiri atau ke kanan sejumlah derajat tertentu menggunakan kecepatan putar saat ini. Putaran relatif terhadap arah yang sedang dihadapi robot. Proyek akan menunggu hingga robot selesai berputar sebelum blok berikutnya dalam tumpukan dijalankan.
belok [kanan v] sejauh (90) derajat ▶
Parameter |
Keterangan |
|---|---|
arah |
Arah putaran robot: kiri atau kanan. |
sudut |
Jumlah derajat putaran robot. Ini bisa berupa bilangan bulat atau desimal. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai
[Turn left, then turn around to the right.]
belok [kiri v] sejauh (90) derajat ▶
belok [kanan v] sejauh (180) derajat ▶
saat dimulai
[Turn right and blink all LEDs blue.]
belok [kanan v] sejauh (180) derajat ◀ dan jangan tunggu
atur warna LED [lightall v] ke [biru v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [biru v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
beralih ke judul#
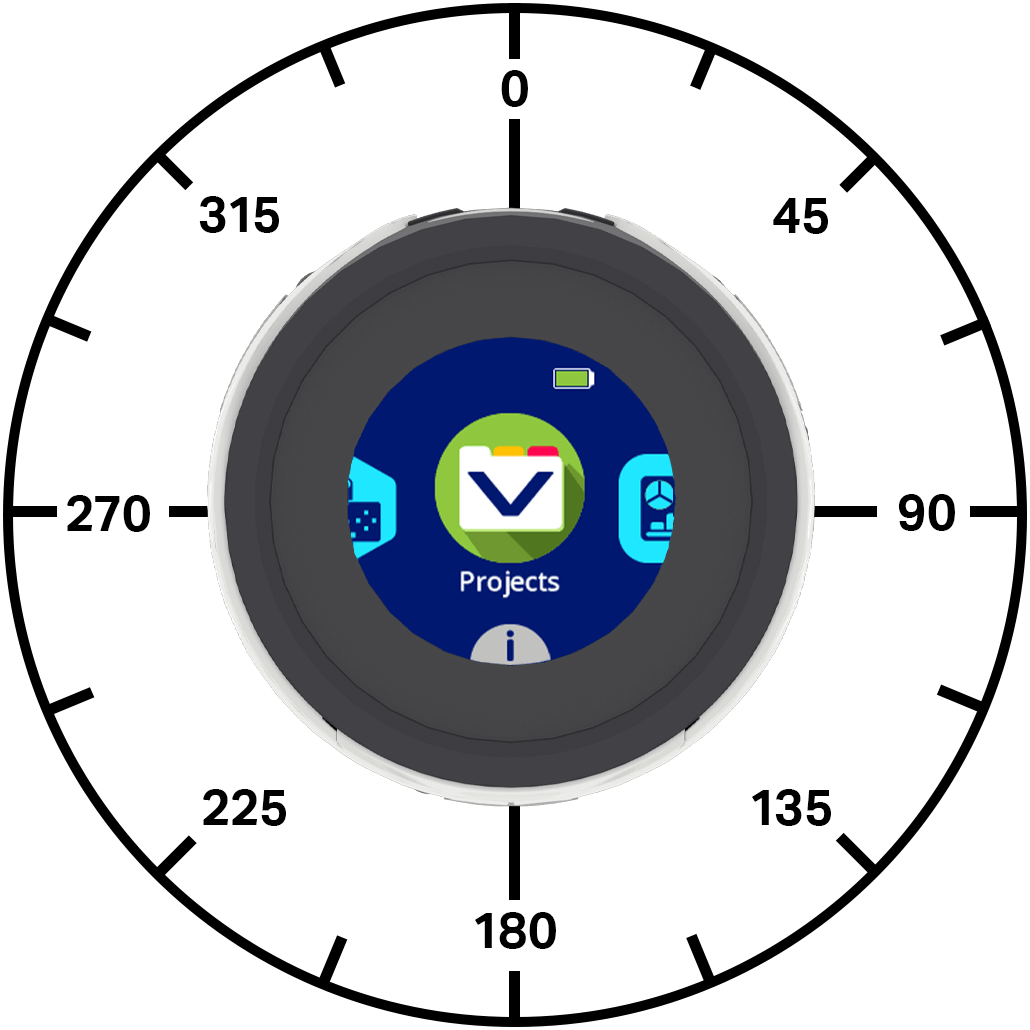
Arah haluan adalah arah yang dihadapi robot, diukur dalam derajat. Blok tumpukan turn to heading memutar robot untuk menghadap arah haluan tertentu menggunakan kecepatan putar saat ini. Robot akan berbelok ke arah terpendek untuk mencapai arah haluan target.
Arah awal pergerakan robot adalah 0 derajat.
Proyek ini akan menunggu hingga robot selesai berputar sebelum blok berikutnya dalam tumpukan dijalankan.
belok ke arah (270) derajat ▶
Parameter |
Keterangan |
|---|---|
menuju |
Arah haluan yang harus dihadapi robot, dari -360 hingga 360 derajat. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai
[Turn to face each cardinal direction.]
belok ke arah (90) derajat ▶
tunggu (2) detik
belok ke arah (180) derajat ▶
tunggu (2) detik
belok ke arah (270) derajat ▶
tunggu (2) detik
belok ke arah (0) derajat ▶
tunggu (2) detik
saat dimulai
[Turn around quickly and blink all LEDs green.]
belok ke arah (180) derajat ◀ dan jangan tunggu
atur warna LED [lightall v] ke [hijau v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [hijau v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
bergerak dengan pengontrol#
Blok tumpukan bergerak dengan pengontrol memungkinkan Anda mengendalikan robot menggunakan Pengontrol Satu Stik. Blok ini hanya membaca input pengontrol sekali, kecuali jika ditempatkan di dalam sebuah loop, seperti loop selamanya. Jika loop berhenti dan tidak ada blok lain yang memberi tahu robot untuk bergerak, robot akan terus bergerak ke arah terakhir yang Anda tekan joystick-nya.
gerak dengan controller
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Drive with the controller for five seconds.]
reset timer
selagi <(timer dalam detik) [math_less_than v] [5]>
gerak dengan controller
selesai
hentikan semua gerakan
Hentikan semua pergerakan.#
Blok tumpukan hentikan semua pergerakan menghentikan semua pergerakan robot.
hentikan semua gerakan
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Turn right, then stop.]
belok [kanan v]
tunggu (1) detik
hentikan semua gerakan
Pengaturan#
atur kecepatan gerak#
Blok tumpukan set move velocity memberi tahu robot seberapa cepat harus bergerak. Persentase yang lebih tinggi membuat robot bergerak lebih cepat dan persentase yang lebih rendah membuat robot bergerak lebih lambat.
Setiap proyek dimulai dengan robot yang bergerak dengan kecepatan 50% secara default.
Kecepatan gerak 100% setara dengan 200 milimeter per detik (mmps).
atur kecepatan gerak ke (50)%
Parameter |
Keterangan |
|---|---|
kecepatan |
Kecepatan untuk bergerak berkisar dari 0% hingga 100%. |
Contoh
saat dimulai
[Move forward at the default velocity.]
atur kecepatan gerak ke (50)%
gerak di (0) derajat sejauh (100) [mm v] ▶
tunggu (1) detik
[Move slower.]
atur kecepatan gerak ke (20)%
gerak di (0) derajat sejauh (100) [mm v] ▶
tunggu (1) detik
[Move faster.]
atur kecepatan gerak ke (100)%
gerak di (0) derajat sejauh (100) [mm v] ▶
tunggu (1) detik
atur kecepatan putar#
Blok tumpukan set turn velocity memberi tahu robot seberapa cepat harus berbelok. Persentase yang lebih tinggi membuat robot berbelok lebih cepat dan persentase yang lebih rendah membuat robot berbelok lebih lambat.
Setiap proyek dimulai dengan robot yang berputar dengan kecepatan 50% secara default.
Kecepatan putar 100% setara dengan 150 derajat per detik \(dps\).
atur kecepatan belok ke (50)%
Parameter |
Keterangan |
|---|---|
kecepatan |
Kecepatan untuk berbelok berkisar dari 0% hingga 100%. |
Contoh
saat dimulai
[Turn around at default velocity.]
atur kecepatan belok ke (50)%
belok [kanan v] sejauh (180) derajat ▶
tunggu (1) detik
[Turn around slower.]
atur kecepatan belok ke (20)%
belok [kanan v] sejauh (180) derajat ▶
tunggu (1) detik
[Turn around faster.]
atur kecepatan belok ke (100)%
belok [kanan v] sejauh (180) derajat ▶
tunggu (1) detik
Posisi#
posisi#
Blok pelapor posisi melaporkan koordinat x atau y robot saat ini.
Pada awal proyek, posisi x dan y robot diatur ke 0. Nilai posisi berubah seiring pergerakan robot dan dapat diatur menggunakan blok set robot position.
posisi [x v] dalam [mm v]
Parameter |
Keterangan |
|---|---|
koordinat |
Sumbu koordinat yang akan dilaporkan: x atau y. |
satuan |
Satuan posisi: mm (milimeter) atau inci. |
Contoh
saat dimulai
gerak di (0) derajat sejauh (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
atur posisi robot x: [0] y: [0]
gerak di (45) derajat sejauh (200) [mm v] ▶
cetak (posisi [x v] dalam [mm v]) di layar ▶
atur kursor ke baris berikutnya di layar
cetak (posisi [y v] dalam [mm v]) di layar ▶
mengatur posisi robot#
Blok tumpukan set robot position mengubah posisi x dan y robot saat ini ke nilai baru.
Sebagai contoh, jika robot telah menjauh dari titik awalnya, mengatur x menjadi 0 dan y menjadi 0 akan menjadikan lokasi robot saat ini sebagai posisi 0, 0 yang baru. Kemudian robot dapat melacak posisi selanjutnya berdasarkan nilai baru tersebut.
atur posisi robot x: [0] y: [0]
Parameter |
Keterangan |
|---|---|
X |
Nilai posisi x yang akan diatur untuk robot, dalam mm. |
y |
Nilai posisi y yang akan diatur untuk robot, dalam mm. |
Contoh
saat dimulai
[Reset the robot's position after moving.]
gerak [maju v] sejauh [60] [mm v] ▶
atur posisi robot x: [0] y: [0]
cetak (posisi [y v] dalam [mm v]) di layar ▶
Nilai-nilai#
bergerak aktif#
Blok Boolean move active melaporkan apakah robot sedang bergerak. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan robot.
Benar — Robot itu sedang bergerak.
Salah — Robot tersebut tidak bergerak.
Blok ini bekerja bersama dengan blok Motion yang memiliki parameter dan jangan menunggu.
<gerak aktif?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Blink all of the LEDs when the robot is moving.]
gerak di (0) derajat sejauh (200) [mm v] ◀ dan jangan tunggu
selagi <gerak aktif?>
atur warna LED [lightall v] ke [merah v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
selesai
atur warna LED [lightall v] ke [mati v]
aktifkan#
Blok Boolean turn active melaporkan apakah robot sedang berbelok. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan robot.
Benar — Robot itu sedang berputar.
Salah — Robot tersebut tidak berputar.
Blok ini bekerja bersama dengan blok Motion yang memiliki parameter dan jangan menunggu.
<belok aktif?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Blink all of the LEDs while the robot is turning.]
belok [kanan v] sejauh (180) derajat ◀ dan jangan tunggu
selagi <belok aktif?>
atur warna LED [lightall v] ke [merah v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [mati v]
tunggu (0.5) detik
selesai
atur warna LED [lightall v] ke [mati v]
berhenti#
Blok Boolean stopped melaporkan apakah robot tidak bergerak maupun berbelok. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan robot.
Benar — Robot tersebut tidak bergerak atau berputar.
Salah — Robot tersebut sedang bergerak atau berbelok.
<berhenti?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
artikan light show
[Flash LEDs while the robot is moving or turning.]
ulangi sampai <berhenti?>
atur warna LED [lightall v] ke [hijau v]
tunggu (0.5) detik
atur warna LED [lightall v] ke [ungu v]
tunggu (0.5) detik
selesai


saat dimulai
[Blink all the LEDs while the robot is moving or turning.]
gerak di (0) derajat sejauh (200) [mm v] ◀ dan jangan tunggu
light show
belok [kanan v] sejauh (180) derajat ◀ dan jangan tunggu
light show