
踢球者#
介紹#
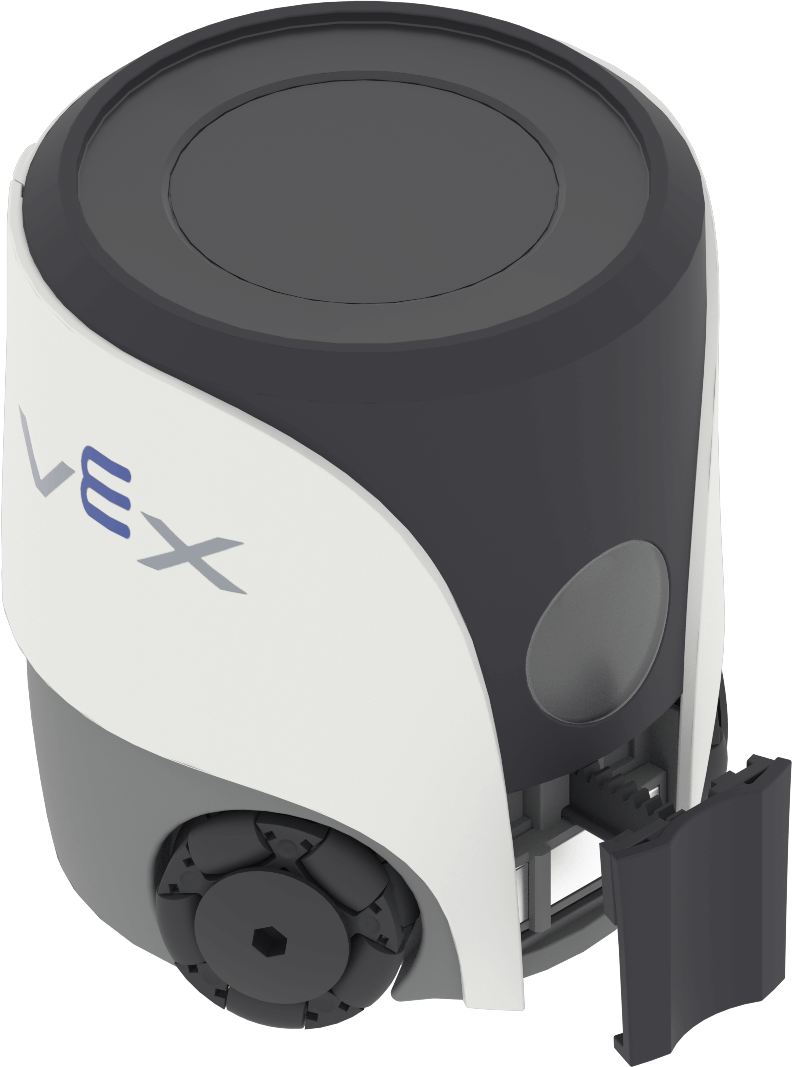
VEX AIM 編程機器人的前端裝有踢球器,可將物體從機器人的磁性吸附點上推開。這樣一來,物體就與磁鐵分離,機器人就可以用不同的力度踢球,或是將物體輕輕放置在機器人前方。
以下是所有模組的列表:
動作-踢或放置物品。
行動#
踢物體#
踢物體 堆疊模組會啟動機器人的踢球器來踢物體。
踢物體堆疊塊#
[中 v] 踢球
範圍 |
描述 |
|---|---|
力量 |
踢物體的力道:
|
例子
啟動時,會用很大的力踢物體。#
當開始時
[Kick an object with hard force.]
[用力 v] 踢球
放置物體#
放置物件堆疊模組利用機器人的踢球器將物件輕輕地放置在機器人前方。
放置物件堆疊區塊#
放置物件
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
啟動後,放置一個物體,然後機器人反向移動。#
當開始時
[Place an object, then back up.]
放置物件
移動 [反向 v] [100] [mm v] ▶