
Kicker#
Wstęp#
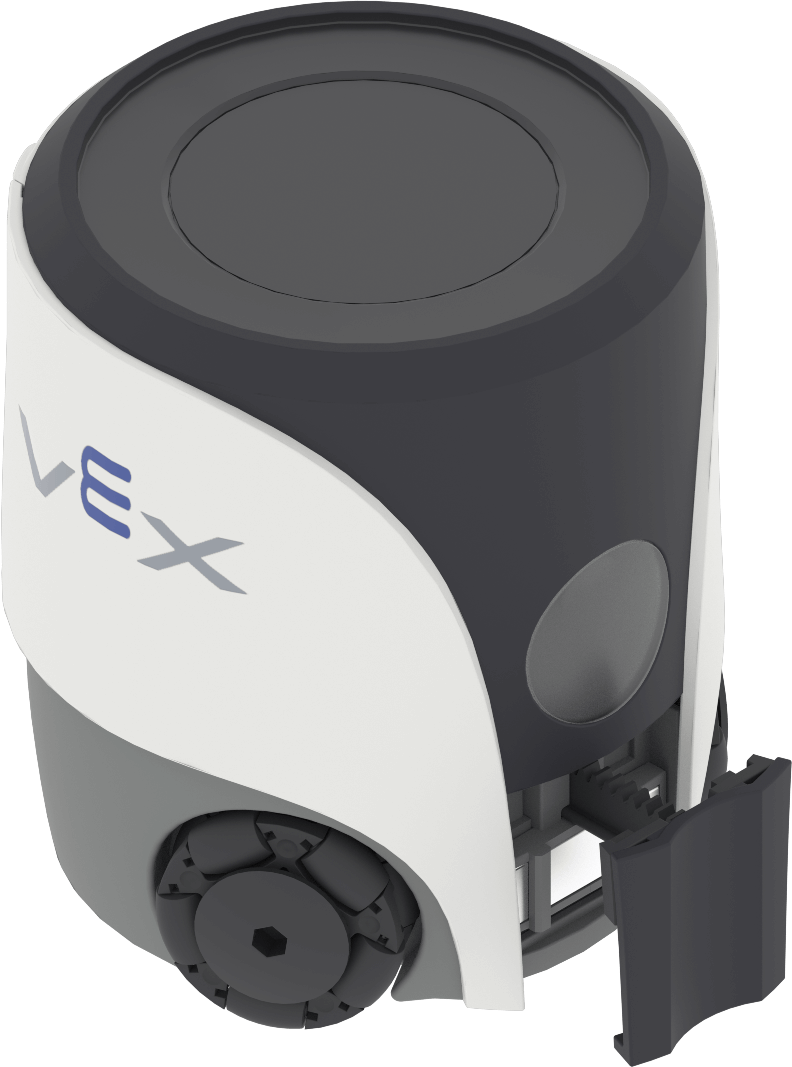
Robot kodujący VEX AIM ma zamontowany z przodu moduł odpychający, który odpycha przedmioty od magnetycznego mocowania robota. To oddziela obiekt od magnesu, dzięki czemu robot może kopnąć piłkę z różną siłą lub delikatnie umieścić przedmiot przed sobą.
Poniżej znajduje się lista wszystkich bloków:
Akcje — kopnięcie lub położenie przedmiotu.
kick object — Kopie obiekt z wybraną siłą.
place object — Delikatnie umieszcza obiekt przed robotem.
Akcje#
kopnąć przedmiot#
Blok stosu kopnięcia obiektu aktywuje kopacza robota, który kopie obiekt.
kopnij blok stosu obiektów#
kopnij obiekt [średni v]
Parametr |
Opis |
|---|---|
siła |
Siła użyta do kopnięcia obiektu:
|
Przykład
Na początku kopie jakiś przedmiot z dużą siłą.#
gdy uruchomiony
[Kick an object with hard force.]
kopnij obiekt [mocno v]
umieść obiekt#
Blok stosu Umieść obiekt wykorzystuje kopacza robota do delikatnego umieszczenia obiektu przed robotem.
umieść blok stosu obiektów#
połóż obiekt
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
Po rozpoczęciu umieszcza obiekt, a następnie robot porusza się wstecz.#
gdy uruchomiony
[Place an object, then back up.]
połóż obiekt
leć [wstecz v] przez [100] [mm v] ▶