V5 25-26 プッシュバック#
V5 Push Back was the VEX V5 Robotics Competition game for the 2025-2026 season.
To learn about the game’s rules, access the game manual here.
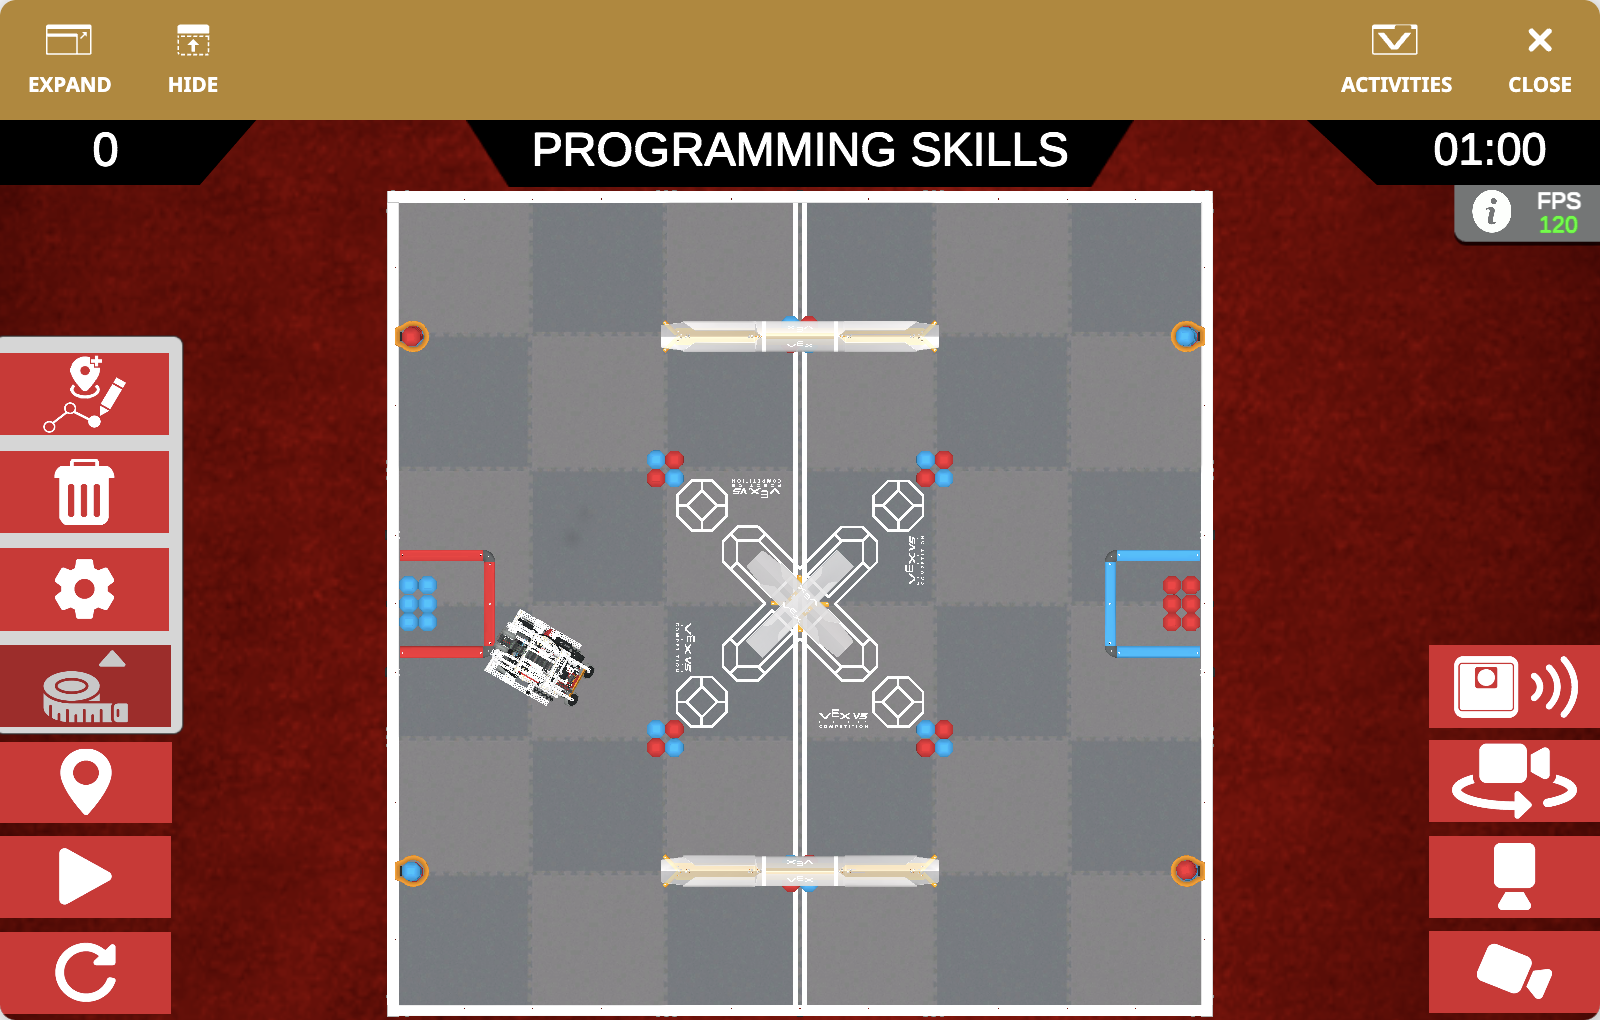
V5 25-26 プッシュバックプレイグラウンドでは、今シーズンのプログラミングスキルチャレンジで最高得点を目指すことができます。
分野概要#
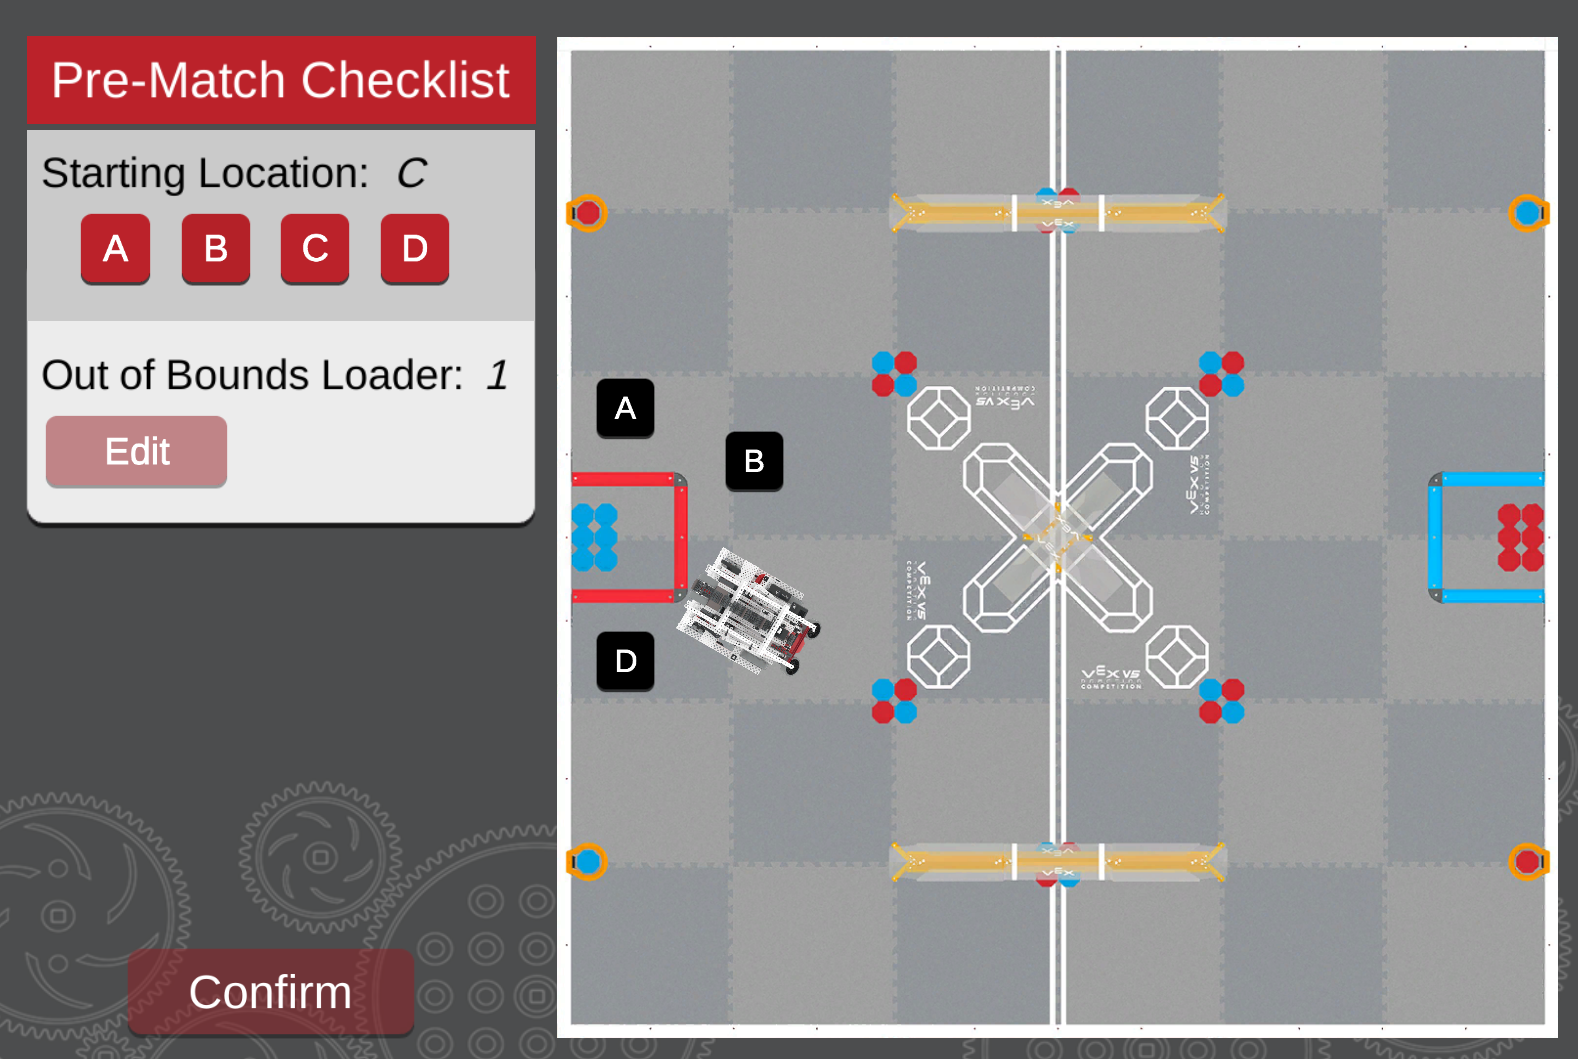
プレイグラウンドには4つの異なる開始地点があり、プレイグラウンドを初めて開いたときに表示される試合前チェックリストを使用して設定できます。
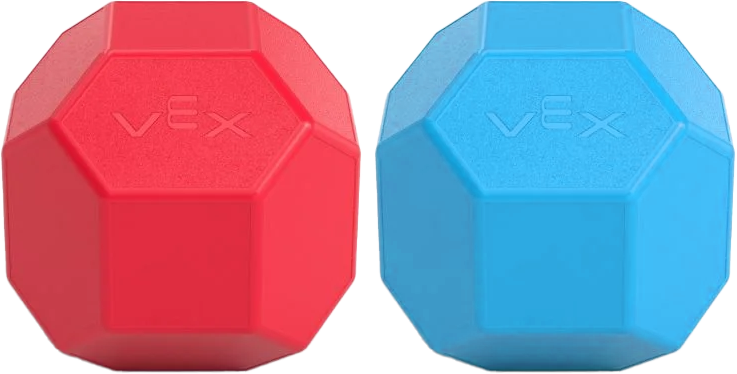
遊び場には赤と青のブロックがあり、それらを遊び場のゴールに入れると得点になります。
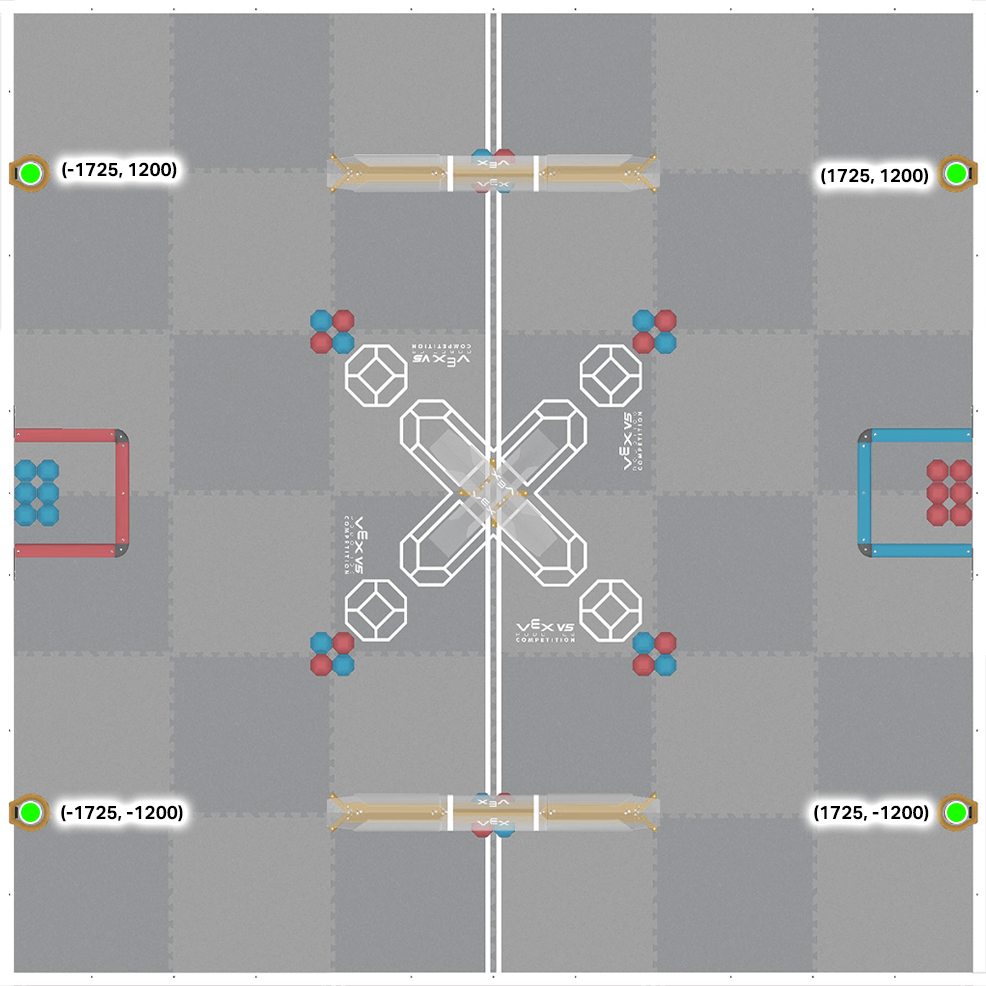
このフィールドでは、ロボットのGPSセンサーを利用するためにGPSフィールドコードも使用します。フィールド上の重要な場所やオブジェクトの座標については、GPS座標を参照してください。
ロボットの概要#
V5 25-26 プッシュバックプレイグラウンドは、VEX V5 ヒーローボット、Dex を使用します。
GPS座標#
GPS(ゲームポジショニングシステム)センサーは、GPSフィールドコードを使用して位置を特定し、V5 25-26プッシュバックプレイグラウンドでのナビゲーションのために(X、Y)座標と方位を提供します。
GPSセンサーはロボットの正確な中心から測定を行い、フィールドの中心は(0, 0)と定義されます。
ゲーム要素の(X、Y)座標#
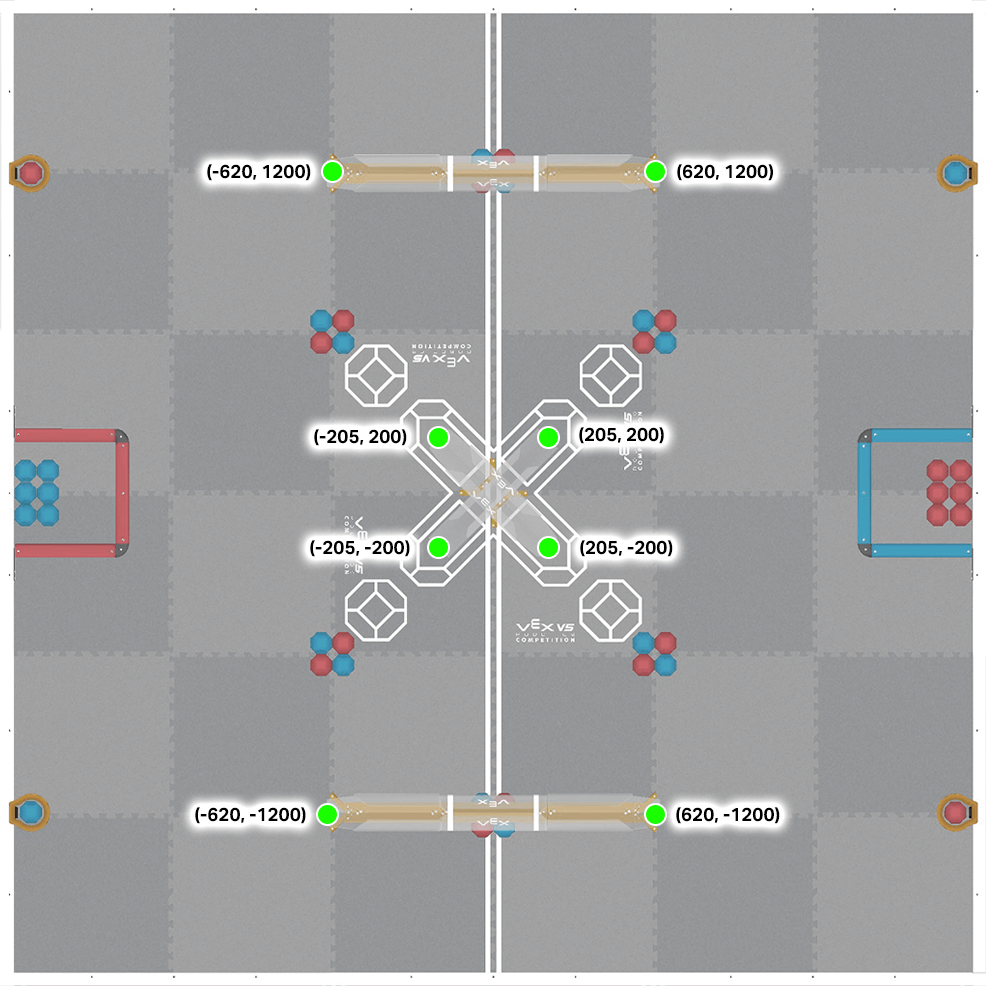
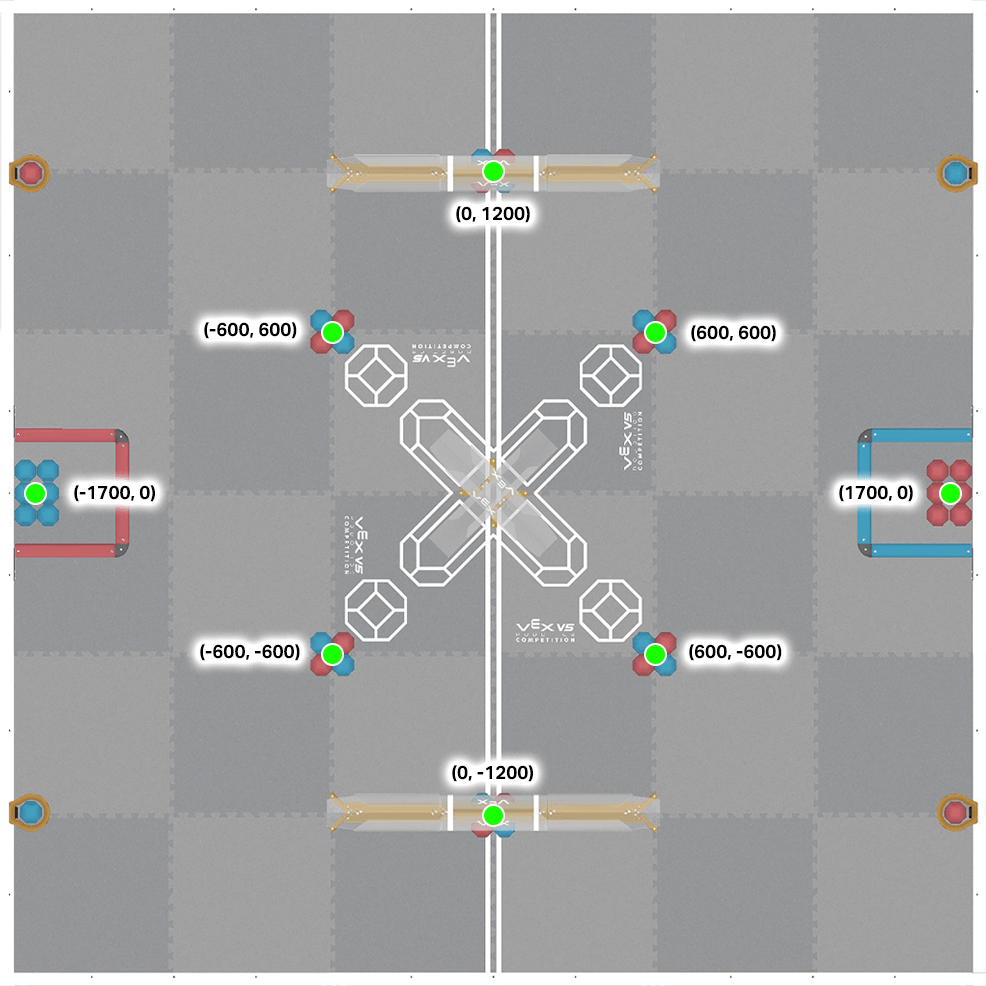
以下の画像は、フィールドを上空から捉えた図と、重要なゲーム要素のGPS座標を示しています。
目標#
ゴール入口:
長期目標:
(-620, 1200)
(620、1200)
(-620, -1200)
(620, -1200)
中心目標:
(-205, 200)
(-205, -200)
(205、200)
(205, -200)
ブロック#
ブロッククラスター:
左端(青色のみ6個):(-1700、0)
一番右 (赤6のみ): (1700, 0)
混合(赤2個、青2個ずつ):
(-600, -600)
(-600, 600)
(600、600)
(600, -600)
(0, 1200)
(0, -1200)
ローダー#
ローダーのポジション:
(-1725, 1200)
(-1725, -1200)
(1725年、1200年)
(1725年、-1200年)