
V5 プッシュバック (Dex)#
DexはV5 25-26 Push Back Playgroundで使用されるVEX V5ヒーローボットです。
ロボットの概要#
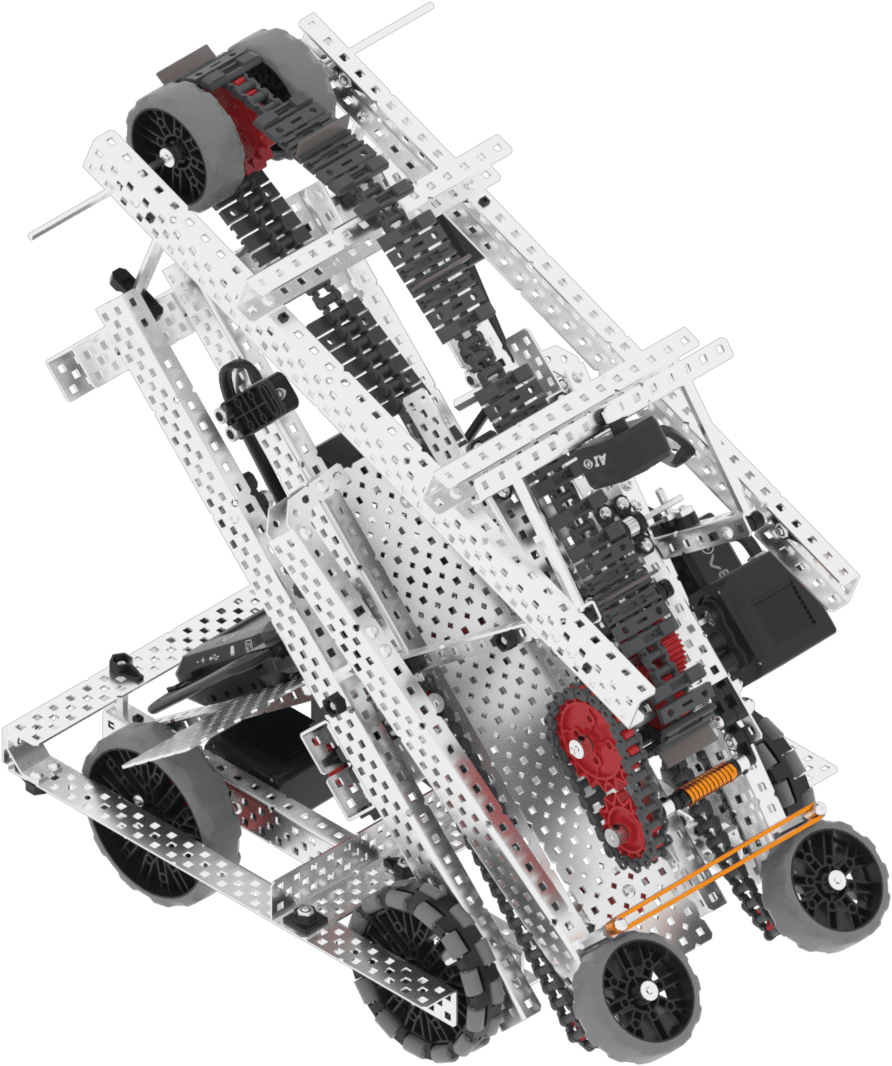
Dexは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Dex固有の追加機能はロボット固有のブロックおよびロボット固有のPythonで説明されています。
モーター#
設定 & |
説明 |
|---|---|
|
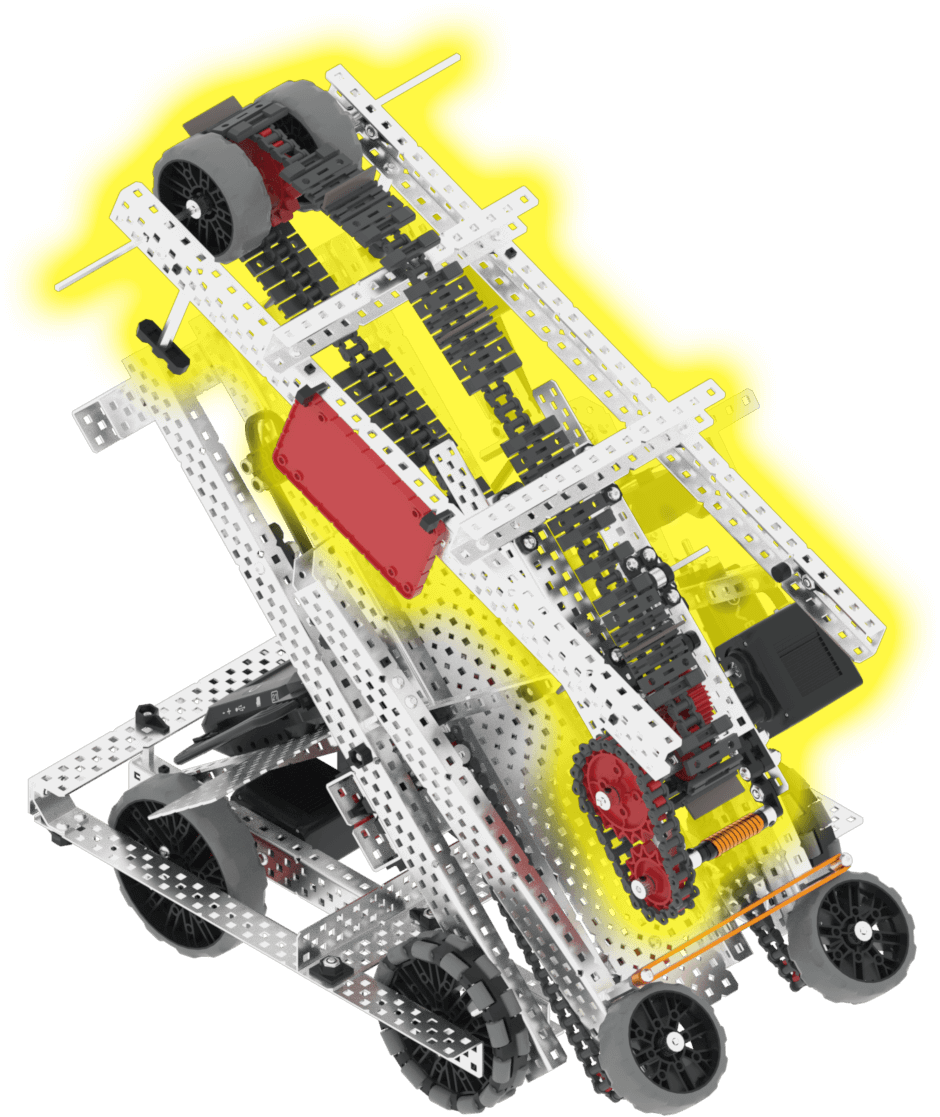
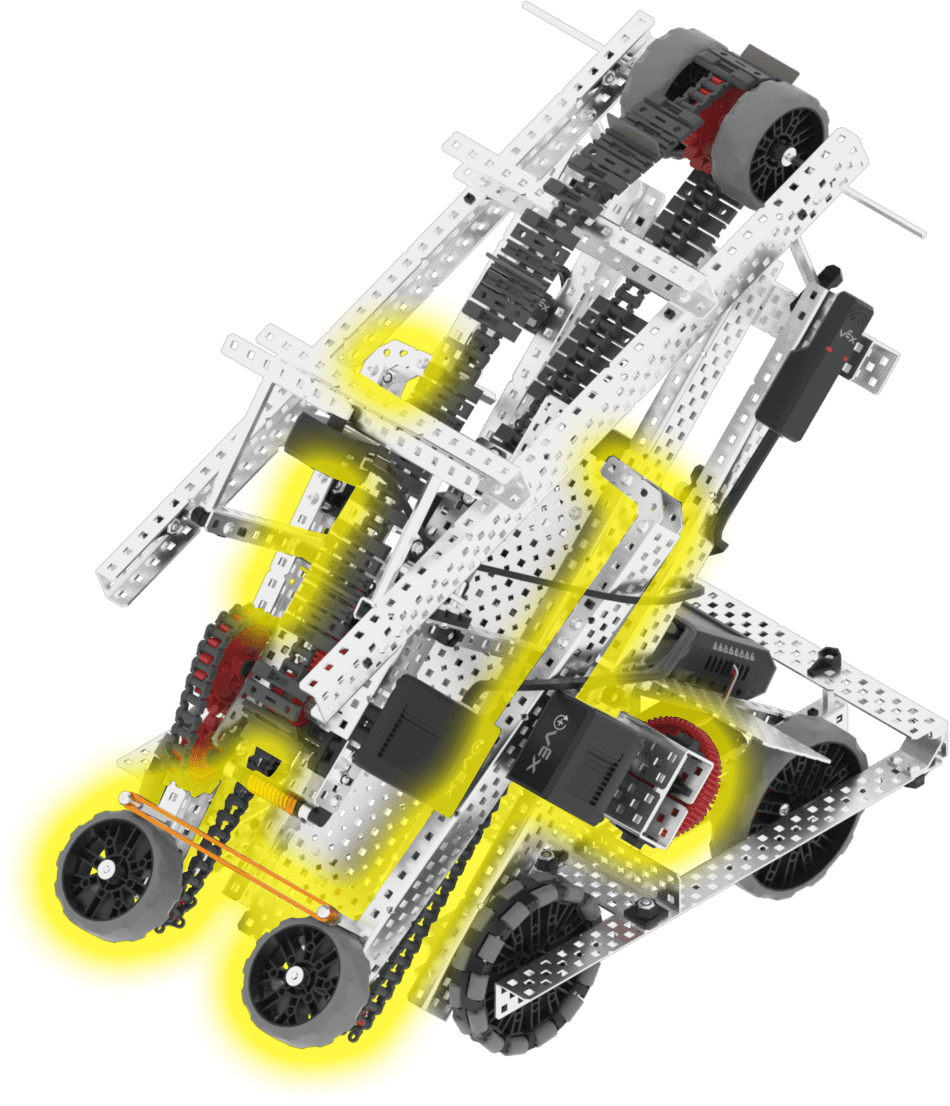
コンベアモーターは、ブロックをインテークからロボットの上部まで移動させ、ブロックをゴールに押し込むことができるようにします。 |
|
吸気モーターはロボットの前部にある2つの車輪を回転させます。これにより、ブロックを地面から拾い上げることができます。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
コンベアモーター |
ブロックを投入口からロボット上部まで移動させ、ブロックをゴールに押し込めるようにする。 |
|
吸気モーター |
ロボットの前部にある2つの車輪を回転させます。これにより、地面からブロックを拾い上げることができます。 |
|
AIビジョンセンサー |
ゲーム内のオブジェクトを検出することで、ロボットが自律的に方向を定めることができる。 |
|
バンパースイッチ |
ブロックが投入口を通過し、コンベア上に移動したことを検知します。 |
|
距離センサー |
ロボットの前面が物体からどれだけ離れているかを検出します。 |
|
光センサー |
コンベア上部のブロックの色を検出します。 |
|
GPSセンサー |
プレイグラウンド上でのロボットの現在位置と進行方向を返します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
V5 25-26バーチャルスキルフィールドで、赤と青のブロックをゴールに押し込みましょう。 |