
운동#
소개#
VEX AIM 코딩 로봇은 홀로노믹 구동계를 사용하여 전진, 후진, 좌회전, 우회전 또는 각도 방향으로 이동할 수 있으며, 독립적으로 회전할 수도 있습니다. 모션 블록은 로봇의 이동 및 회전 방식, 이동 속도, 그리고 x축 및 y축 위치 추적 방식을 제어합니다.
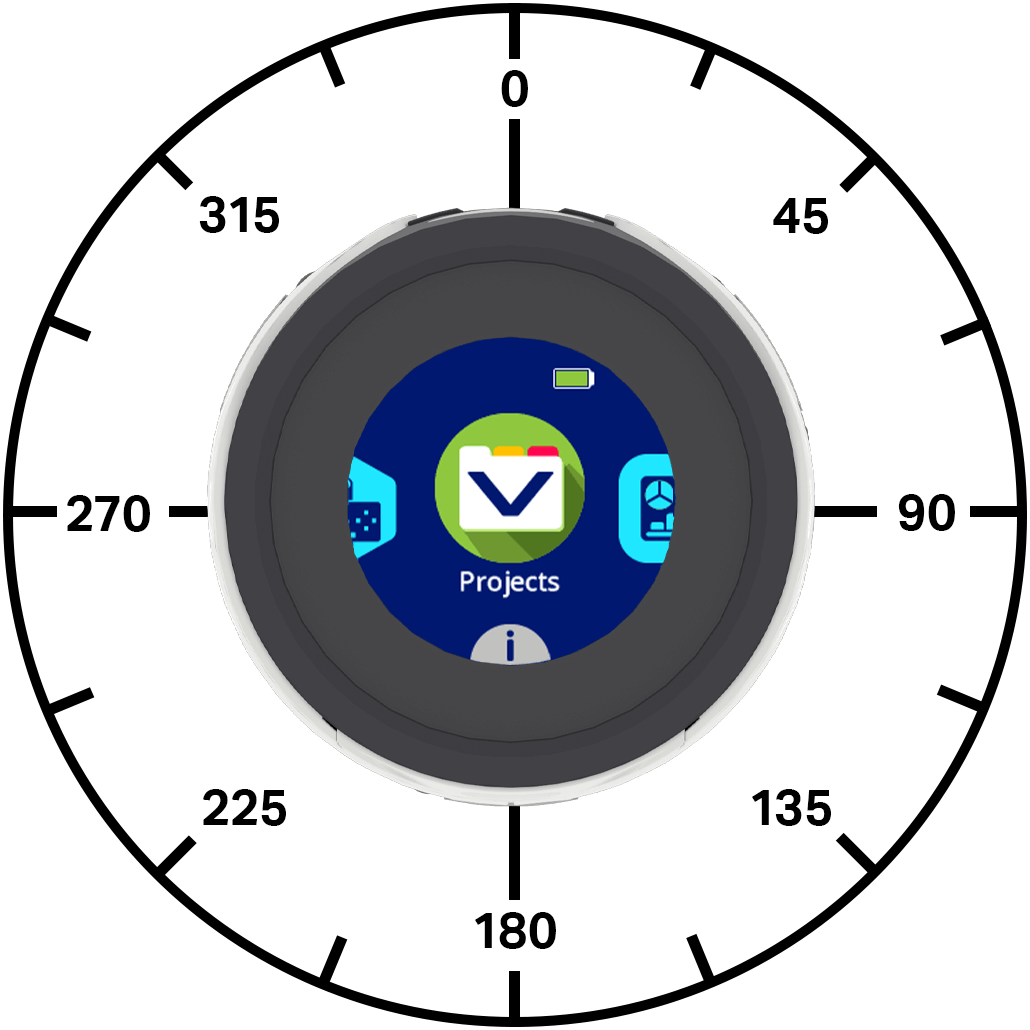
아래는 모든 블록 목록입니다.
동작 — 로봇을 이동시키고 회전시키세요.
move — 로봇을 앞으로, 뒤로, 왼쪽 또는 오른쪽으로 무한히 이동시킵니다.
각도로 이동 — 로봇을 특정 각도로 영원히 이동시킵니다.
move for — 로봇을 특정 방향으로 설정된 거리만큼 이동시킵니다.
특정 각도로 이동 — 로봇을 특정 거리 동안 특정 각도로 이동시킵니다.
turn — 로봇을 왼쪽 또는 오른쪽으로 계속 회전시킵니다.
turn for — 로봇을 지정된 각도만큼 왼쪽 또는 오른쪽으로 회전시킵니다.
방향 전환 — 로봇을 특정 방향으로 향하게 합니다.
컨트롤러로 이동 — 컨트롤러를 사용하여 로봇을 구동할 수 있습니다.
모든 움직임 중지 — 로봇의 모든 움직임을 중지합니다.
설정 — 이동 및 회전 속도를 조절하세요.
위치 — 로봇의 위치를 추적하고 수정합니다.
값 — 이동 상태를 확인하세요.
행위#
이동하다#
move 스택 블록은 현재 move velocity를 사용하여 로봇을 앞으로, 뒤로, 왼쪽 또는 오른쪽으로 무한히 이동시킵니다. 로봇은 다른 방향으로 이동하거나, 회전하거나, 정지하는 등의 다른 동작이 주어질 때까지 계속 이동합니다.
[앞으로 v] 방향으로 이동
매개변수 |
설명 |
|---|---|
방향 |
로봇의 이동 방향:
|
예
시작 시
[Move forward]
[앞으로 v] 방향으로 이동
각도를 이루며 움직이다#
각도로 이동 스택 블록은 현재 이동 속도를 사용하여 로봇을 특정 각도로 영구 이동시킵니다. 각도는 로봇의 현재 위치를 기준으로 합니다. 로봇은 다른 방향으로 이동하거나, 회전하거나, 정지하는 등의 다른 동작이 주어질 때까지 계속 이동합니다.
(90)도 각도로 이동
매개변수 |
설명 |
|---|---|
각도 |
로봇이 움직이는 각도(도 단위). 이 값은 -360에서 360 사이의 정수 또는 소수일 수 있습니다. |
예시
시작 시
[Move right, then move forward and stop.]
(90)도 각도로 이동
(1)초 기다리기
(0)도 각도로 이동
(1)초 기다리기
모든 동작 정지
시작 시
[Move diagonally to the right and stop.]
(45.33)도 각도로 이동
(1)초 기다리기
모든 동작 정지
이동하기 위해#
move for 스택 블록은 현재 이동 속도를 사용하여 로봇을 특정 거리만큼 앞뒤, 좌우로 이동시킵니다. 이동 방향은 로봇의 현재 위치를 기준으로 합니다. 프로젝트는 로봇의 이동이 완료될 때까지 기다린 후 스택의 다음 블록을 실행합니다.
[앞으로 v] 방향으로 (200) [mm v] 이동 ▶
매개변수 |
설명 |
|---|---|
방향 |
로봇의 이동 방향:
|
거리 |
로봇이 이동한 거리입니다. 정수 또는 소수일 수 있습니다. |
단위 |
거리 단위: mm(밀리미터) 또는 인치. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예
시작 시
[Move forward for 200 mm]
[앞으로 v] 방향으로 (200) [mm v] 이동 ▶
각도를 이루며 이동하세요#
move at angle for 스택 블록은 현재 이동 속도를 사용하여 로봇을 특정 각도로 특정 거리만큼 이동시킵니다. 각도는 로봇의 현재 위치를 기준으로 합니다. 프로젝트는 로봇의 이동이 완료될 때까지 기다린 후 스택의 다음 블록을 실행합니다.
(45)도 각도로 (200) [mm v] 이동 ▶
매개변수 |
설명 |
|---|---|
각도 |
로봇이 움직이는 각도(도 단위). 이 값은 -360에서 360 사이의 정수 또는 소수일 수 있습니다. |
거리 |
로봇이 이동한 거리입니다. 정수 또는 소수일 수 있습니다. |
단위 |
거리 단위: mm(밀리미터) 또는 인치. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예시
시작 시
[Move right, then move forward.]
(90)도 각도로 (50) [mm v] 이동 ▶
(0)도 각도로 (100) [mm v] 이동 ▶
시작 시
[Drive forward and blink all LEDs red.]
(0)도 각도로 (100) [mm v] 이동 ◀ 및 기다리지 않음
[lightall v] LED 색상을 [빨강 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [빨강 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
회전하다#
turn 스택 블록은 현재 turn velocity를 사용하여 로봇을 왼쪽 또는 오른쪽으로 계속 회전시킵니다. 로봇은 이동이나 정지와 같은 다른 동작이 주어질 때까지 계속 회전합니다.
[오른쪽 v] 방향으로 회전
매개변수 |
설명 |
|---|---|
방향 |
로봇이 회전하는 방향: 왼쪽 또는 오른쪽. |
예
시작 시
[Turn left, then stop.]
[왼쪽 v] 방향으로 회전
(1)초 기다리기
모든 동작 정지
돌려주세요#
회전 스택 블록은 현재 회전 속도를 사용하여 로봇을 특정 각도만큼 왼쪽 또는 오른쪽으로 회전시킵니다. 회전은 로봇이 현재 향하고 있는 방향을 기준으로 합니다. 프로젝트는 로봇이 회전을 완료할 때까지 기다린 후 스택의 다음 블록을 실행합니다.
[오른쪽 v] 방향으로 (90)도 회전 ▶
매개변수 |
설명 |
|---|---|
방향 |
로봇이 회전하는 방향: 왼쪽 또는 오른쪽. |
각도 |
로봇이 회전하는 각도(도)입니다. 정수 또는 소수일 수 있습니다. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예시
시작 시
[Turn left, then turn around to the right.]
[왼쪽 v] 방향으로 (90)도 회전 ▶
[오른쪽 v] 방향으로 (180)도 회전 ▶
시작 시
[Turn right and blink all LEDs blue.]
[오른쪽 v] 방향으로 (180)도 회전 ◀ 및 기다리지 않음
[lightall v] LED 색상을 [파랑 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [파랑 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
제목으로 이동#
헤딩은 로봇이 향하는 방향을 도 단위로 나타낸 것입니다. 턴 투 헤딩 스택 블록은 현재 턴 속도를 사용하여 로봇을 특정 헤딩 방향으로 회전시킵니다. 로봇은 목표 헤딩에 도달하기 위해 가장 짧은 방향으로 회전합니다.
로봇의 초기 진행 방향은 0도입니다.
이 프로젝트는 로봇이 회전을 마칠 때까지 기다린 후 스택의 다음 블록을 실행합니다.
(270)도 방향각으로 회전 ▶
매개변수 |
설명 |
|---|---|
표제 |
로봇이 향해야 할 방향은 -360도에서 360도 사이입니다. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예시
시작 시
[Turn to face each cardinal direction.]
(90)도 방향각으로 회전 ▶
(2)초 기다리기
(180)도 방향각으로 회전 ▶
(2)초 기다리기
(270)도 방향각으로 회전 ▶
(2)초 기다리기
(0)도 방향각으로 회전 ▶
(2)초 기다리기
시작 시
[Turn around quickly and blink all LEDs green.]
(180)도 방향각으로 회전 ◀ 및 기다리지 않음
[lightall v] LED 색상을 [초록 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [초록 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
컨트롤러로 이동#
컨트롤러로 이동 스택 블록을 사용하면 원 스틱 컨트롤러로 로봇을 조종할 수 있습니다. 이 블록은 무한 루프와 같은 반복문 안에 배치되지 않는 한 컨트롤러 입력을 한 번만 읽습니다. 루프가 멈추고 로봇에게 이동을 지시하는 다른 블록이 없으면 로봇은 조이스틱을 마지막으로 움직인 방향으로 계속 이동합니다.
컨트롤러로 이동
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Drive with the controller for five seconds.]
타이머 초기화
<(타이머(초)) [math_less_than v] [5]> 동안
컨트롤러로 이동
끝
모든 동작 정지
모든 움직임을 멈추세요#
모든 움직임 정지 스택 블록은 로봇의 모든 움직임을 정지시킵니다.
모든 동작 정지
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Turn right, then stop.]
[오른쪽 v] 방향으로 회전
(1)초 기다리기
모든 동작 정지
설정#
이동 속도 설정#
이동 속도 설정 스택 블록은 로봇이 얼마나 빠르게 움직여야 하는지를 지정합니다. 백분율이 높을수록 로봇은 더 빠르게 움직이고, 백분율이 낮을수록 더 느리게 움직입니다.
모든 프로젝트는 로봇이 기본적으로 50% 속도로 움직이는 것으로 시작합니다.
이동 속도 100%는 초당 200밀리미터(mm/s)에 해당합니다.
이동 속도를 (50)%로 설정
매개변수 |
설명 |
|---|---|
속도 |
0%에서 100%까지 이동할 속도. |
예
시작 시
[Move forward at the default velocity.]
이동 속도를 (50)%로 설정
(0)도 각도로 (100) [mm v] 이동 ▶
(1)초 기다리기
[Move slower.]
이동 속도를 (20)%로 설정
(0)도 각도로 (100) [mm v] 이동 ▶
(1)초 기다리기
[Move faster.]
이동 속도를 (100)%로 설정
(0)도 각도로 (100) [mm v] 이동 ▶
(1)초 기다리기
회전 속도 설정#
회전 속도 설정 스택 블록은 로봇이 회전하는 속도를 지정합니다. 백분율이 높을수록 로봇은 더 빠르게 회전하고, 백분율이 낮을수록 더 느리게 회전합니다.
모든 프로젝트는 로봇이 기본적으로 50% 속도로 회전하는 것으로 시작합니다.
회전 속도 100%는 초당 150도\(dps\)에 해당합니다.
회전 속도를 (50)%로 설정
매개변수 |
설명 |
|---|---|
속도 |
회전 속도는 0%에서 100%까지입니다. |
예
시작 시
[Turn around at default velocity.]
회전 속도를 (50)%로 설정
[오른쪽 v] 방향으로 (180)도 회전 ▶
(1)초 기다리기
[Turn around slower.]
회전 속도를 (20)%로 설정
[오른쪽 v] 방향으로 (180)도 회전 ▶
(1)초 기다리기
[Turn around faster.]
회전 속도를 (100)%로 설정
[오른쪽 v] 방향으로 (180)도 회전 ▶
(1)초 기다리기
위치#
위치#
위치 리포터 블록은 로봇의 현재 x 또는 y 좌표를 보고합니다.
프로젝트 시작 시 로봇의 x 및 y 위치는 0으로 설정됩니다. 위치 값은 로봇이 이동함에 따라 변경되며 로봇 위치 설정 블록을 사용하여 설정할 수 있습니다.
[x v] 위치([mm v])
매개변수 |
설명 |
|---|---|
동등 어구 |
표시할 좌표축은 x 또는 y입니다. |
단위 |
위치 단위: mm(밀리미터) 또는 인치. |
예
시작 시
(0)도 각도로 (200) [mm v] 이동 ▶
[Move forward and print the new coordinate and heading.]
로봇 위치 x: [0] y: [0] 설정
(45)도 각도로 (200) [mm v] 이동 ▶
화면에 ([x v] 위치([mm v])) 출력 ▶
화면에서 커서를 다음 행으로 이동
화면에 ([y v] 위치([mm v])) 출력 ▶
로봇 위치 설정#
로봇 위치 설정 스택 블록은 로봇의 현재 x 및 y 위치를 새로운 값으로 변경합니다.
예를 들어, 로봇이 시작 지점에서 벗어났을 경우, x축과 y축을 0으로 설정하면 로봇의 현재 위치가 새로운 기준점(0, 0)이 됩니다. 그러면 로봇은 이 새로운 값을 기준으로 향후 위치를 추적할 수 있습니다.
로봇 위치 x: [0] y: [0] 설정
매개변수 |
설명 |
|---|---|
엑스 |
로봇의 x축 위치 값을 mm 단위로 설정합니다. |
와이 |
로봇의 y축 위치 값을 mm 단위로 설정합니다. |
예
시작 시
[Reset the robot's position after moving.]
[앞으로 v] 방향으로 [60] [mm v] 이동 ▶
로봇 위치 x: [0] y: [0] 설정
화면에 ([y v] 위치([mm v])) 출력 ▶
값#
이동 활성#
move active 불리언 블록은 로봇이 움직이고 있는지 여부를 나타냅니다. 이를 통해 로봇의 움직임에 따라 다른 동작의 타이밍을 제어할 수 있습니다.
참 — 로봇이 움직이고 있습니다.
거짓 — 로봇은 움직이지 않습니다.
이 블록은 기다리지 않음 매개변수를 가진 모션 블록과 함께 작동합니다.
<이동 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Blink all of the LEDs when the robot is moving.]
(0)도 각도로 (200) [mm v] 이동 ◀ 및 기다리지 않음
<이동 중?> 동안
[lightall v] LED 색상을 [빨강 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
끝
[lightall v] LED 색상을 [끔 v]로 설정
활성화#
turn active 불리언 블록은 로봇이 회전하는지 여부를 나타냅니다. 이를 통해 로봇의 움직임에 따라 다른 동작의 타이밍을 제어할 수 있습니다.
맞음 — 로봇이 회전하고 있습니다.
거짓 — 로봇은 회전하지 않습니다.
이 블록은 기다리지 않음 매개변수를 가진 모션 블록과 함께 작동합니다.
<회전 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Blink all of the LEDs while the robot is turning.]
[오른쪽 v] 방향으로 (180)도 회전 ◀ 및 기다리지 않음
<회전 중?> 동안
[lightall v] LED 색상을 [빨강 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [끔 v]로 설정
(0.5)초 기다리기
끝
[lightall v] LED 색상을 [끔 v]로 설정
멈췄습니다#
stopped 불리언 블록은 로봇이 움직이지도 않고 회전하지도 않는지 여부를 나타냅니다. 이를 통해 로봇의 움직임에 따라 다른 동작의 타이밍을 제어할 수 있습니다.
참 — 로봇은 움직이거나 회전하지 않습니다.
거짓 — 로봇이 움직이거나 회전하고 있습니다.
<정지됨?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
정의 light show
[Flash LEDs while the robot is moving or turning.]
<정지됨?>까지 반복
[lightall v] LED 색상을 [초록 v]로 설정
(0.5)초 기다리기
[lightall v] LED 색상을 [보라 v]로 설정
(0.5)초 기다리기
끝


시작 시
[Blink all the LEDs while the robot is moving or turning.]
(0)도 각도로 (200) [mm v] 이동 ◀ 및 기다리지 않음
light show
[오른쪽 v] 방향으로 (180)도 회전 ◀ 및 기다리지 않음
light show