
V5 ignorēšana (elastīga)#
Flex ir VEX V5 Hero Bot, kas tiek izmantots V5 26-27 Override Playground.
Robota pārskats#
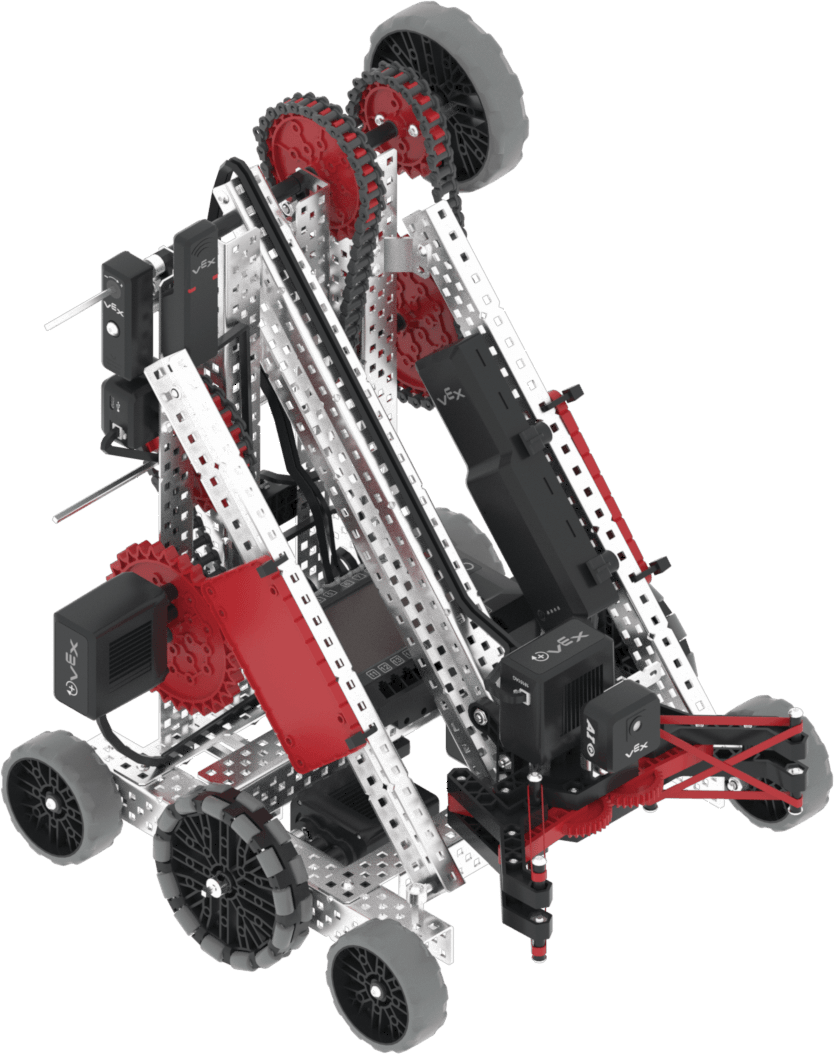
Flex atbalsta standarta VR vadības ierīces un sensorus, piemēram, inerciālo sensoru un smadzeņu taimeri, ar papildu Flex specifiskām funkcijām, kas aplūkotas Robotiem specifiskos blokos un Robotiem specifiskajā Python.
Motori#
Konfigurācija un |
Apraksts |
|---|---|
|
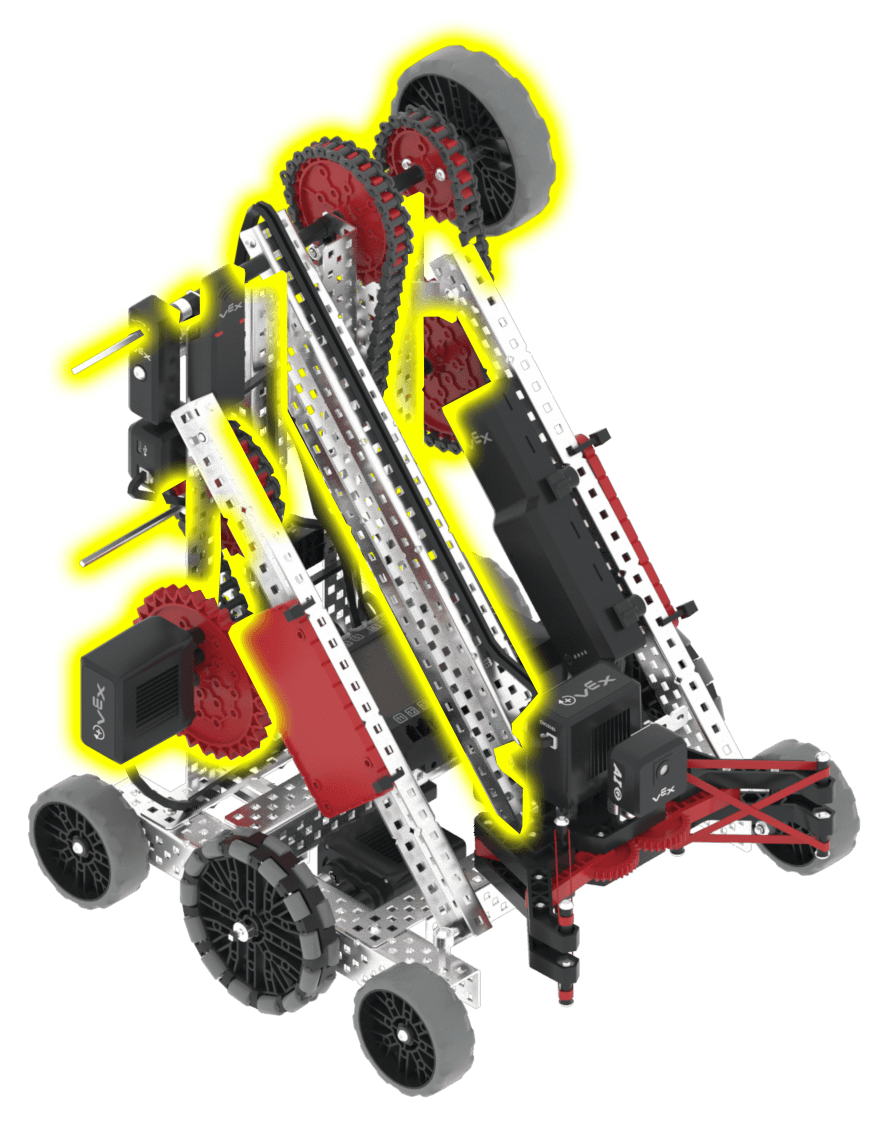
Paceļ un nolaiž roku. Roka ir pilnībā paceltā pozīcijā 2000 grādu leņķī; sākuma pozīcija ir 0 grādi. |
|
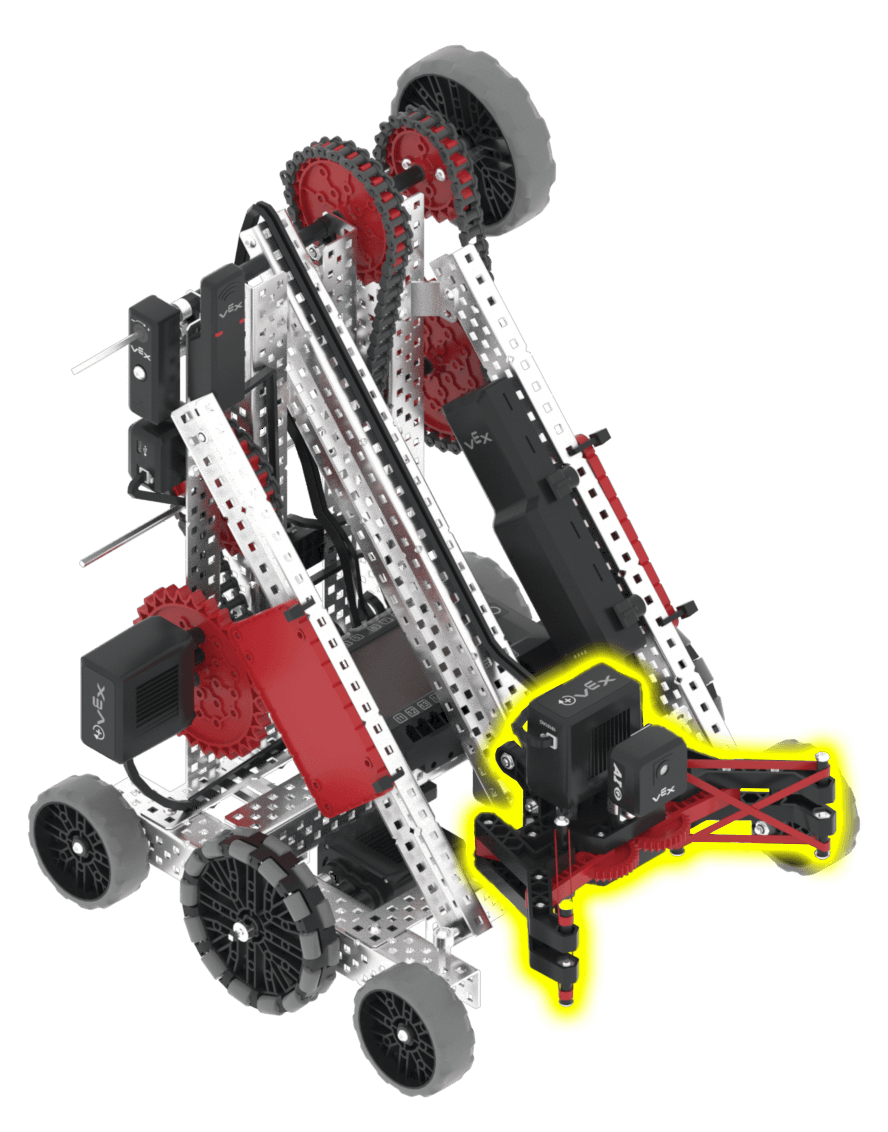
Atver un aizver spīli. Sākuma pozīcija ir 467 grādi (pilnībā aizvērta); spīle ir pilnībā atvērta 0 grādu leņķī. |
Sastāvdaļas un funkcijas#
Komponents vai funkcija |
Lietošana |
API dokumentācija |
|---|---|---|
Piedziņa |
Pārvieto un pagriež robotu. |
|
Rokas motors |
Paceļ un nolaiž roku, lai mijiedarbotos ar spēles elementiem. |
|
ClawMotor |
Atver un aizver spīli, lai satvertu un atbrīvotu spēles elementus. |
|
Mākslīgā intelekta redzes sensors |
Piestiprināts pie spīles, vērsts uz priekšu. Nosaka medījuma objektus spīles priekšā, lai robots varētu patstāvīgi orientēties. Bloķēts, kad spīle tur adatu vai krūzi, tāpēc darbojas tikai tad, kad spīle ir tukša. |
|
Attāluma sensors |
Uzstādīts robota priekšpusē, vērsts uz priekšu. Nosaka, cik tālu robota priekšpuse atrodas no objekta. |
|
GPS sensors |
Atgriež robota pašreizējo atrašanās vietu un virzienu rotaļu laukumā. |
|
Smadzeņu taimeris |
Izseko pagājušo laiku kopš projekta sākuma. |
Rotaļu laukumi#
Rotaļu laukums |
Apraksts |
|---|---|
Izspēlējiet V5 26-27 izaicinājumu “Autonomās kodēšanas prasmju ignorēšana”. |