
V5 Virs Zem (uzbrucējs)#
Striker ir VEX V5 Hero Bot, kas tiek izmantots V5 23-24 Over Under Playground.
Robota pārskats#
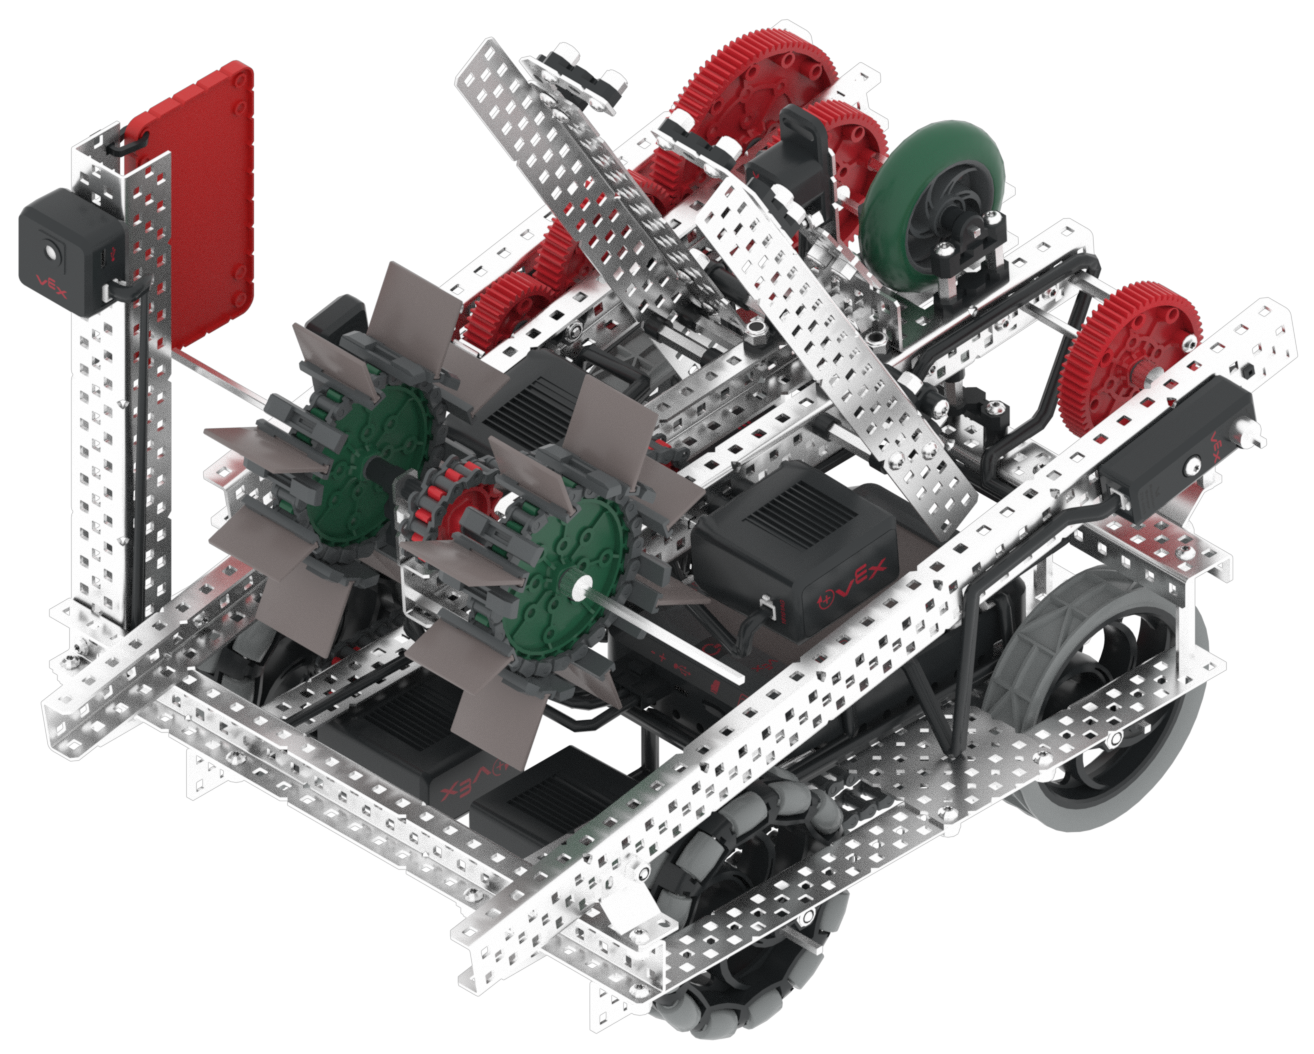
Striker atbalsta standarta VR vadības ierīces un sensorus, piemēram, inerciālo sensoru un smadzeņu taimeri, un papildu Striker specifiskās funkcijas ir aplūkotas Robot-Specific Blocks un Robot-Specific Python.
Motori#
Konfigurācija un |
Apraksts |
|---|---|
|
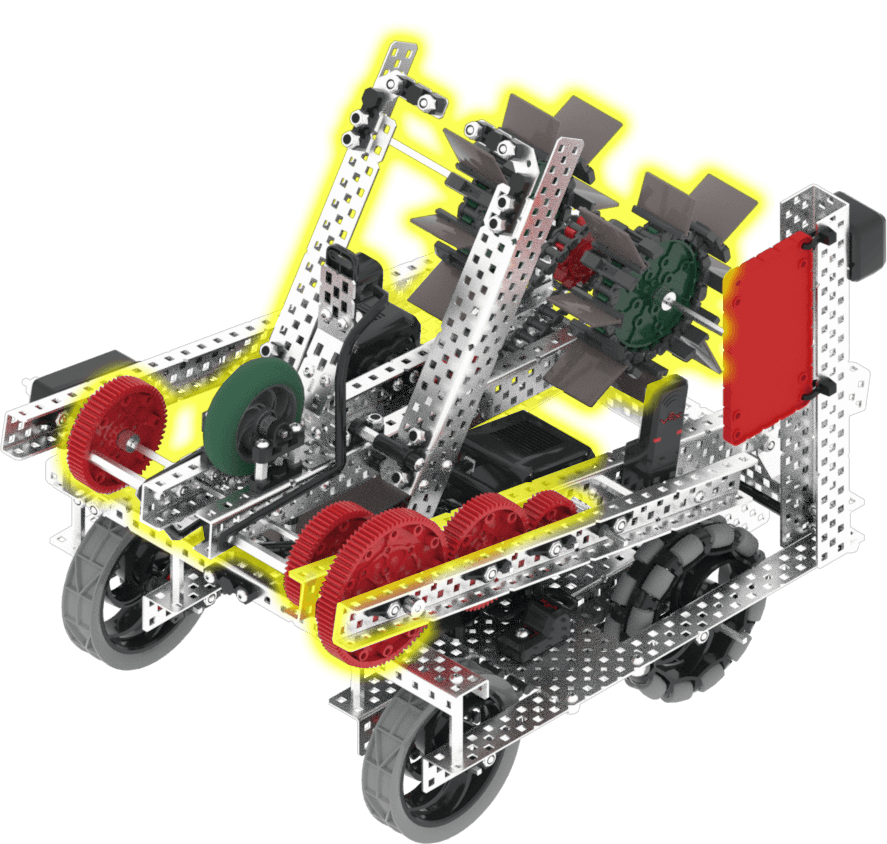
Roku var pacelt un nolaist. Tas ļauj robotam veikt tādas darbības kā spēļu objektu transportēšana. Pēc noklusējuma roka sākotnēji ir iestatīta uz 0 grādiem un pilnībā nolaižas, kad to pagriež uz priekšu par 1200 grādiem. |
|
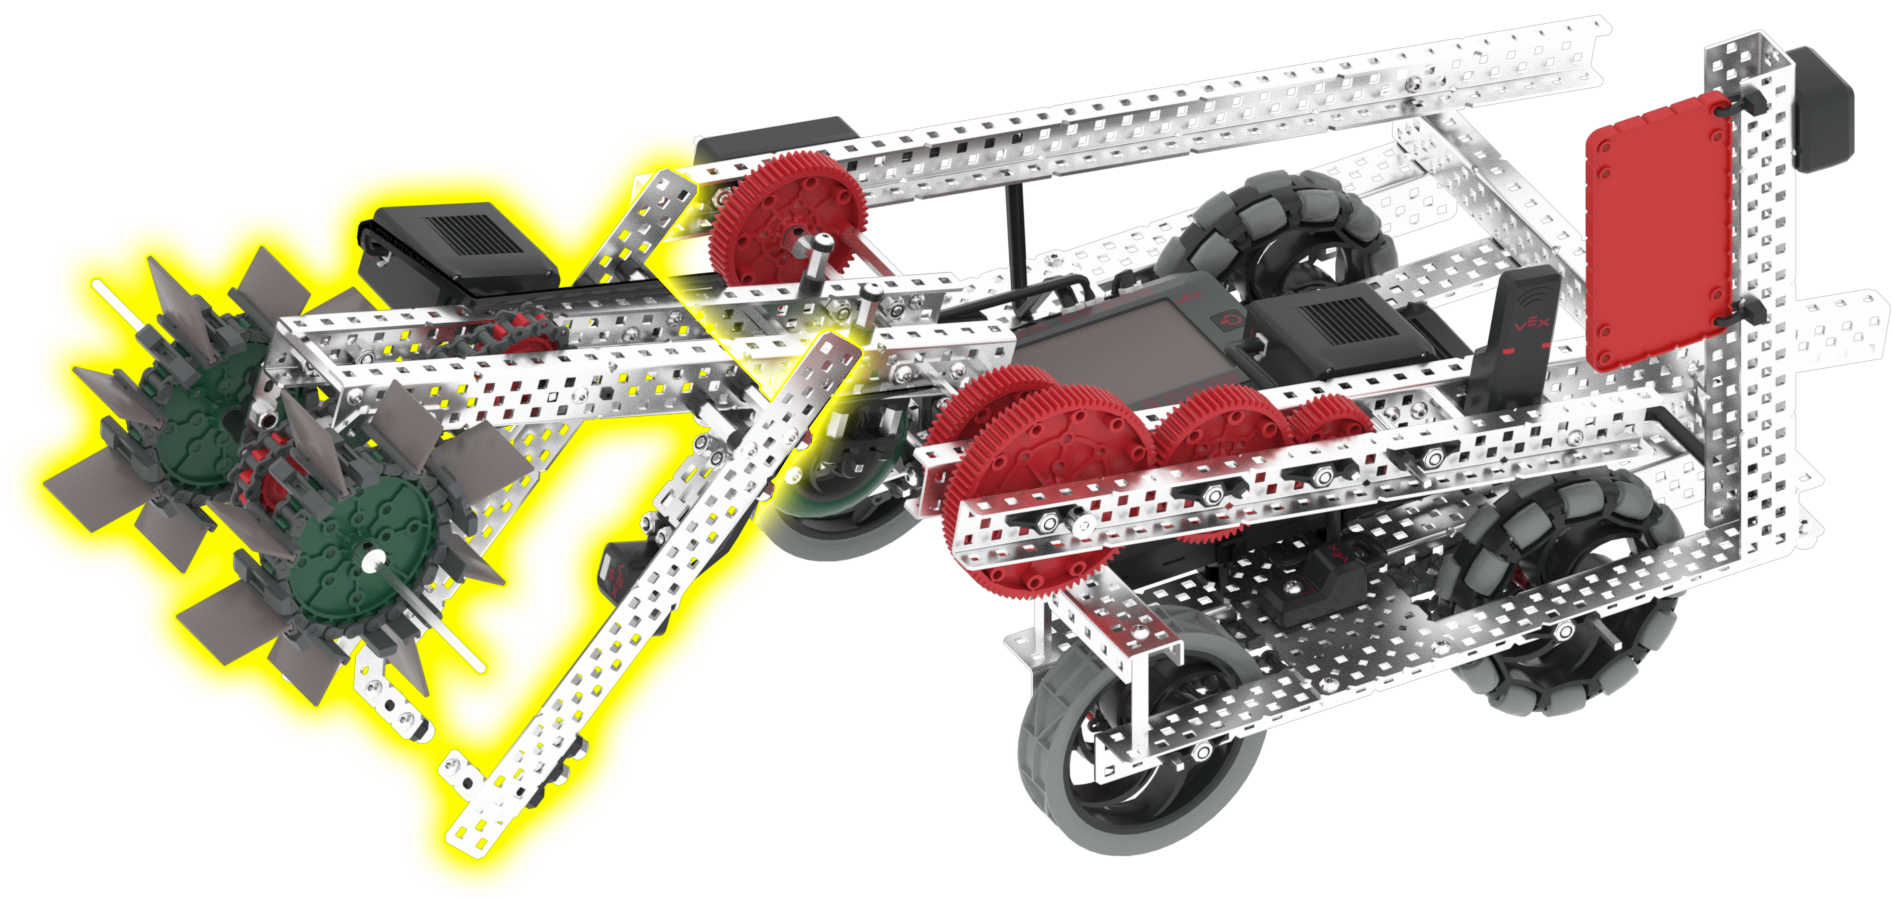
Ieplūdes atveri var griezt gan uz priekšu, gan atpakaļ. Tas ļauj robotam savākt un iegūt punktus spēles objektiem. Ieplūdes atvere savāks Triball bumbiņu, kad tā tiks pagriezta uz priekšu par 360 grādiem, un iegūs vai nometīs Triball bumbiņu, kad tā tiks pagriezta atpakaļgaitā par 360 grādiem. |
Sastāvdaļas un funkcijas#
Komponents vai funkcija |
Lietošana |
API dokumentācija |
|---|---|---|
Piedziņa |
Pārvieto un pagriež robotu. |
|
Rokas motors |
Roku var pacelt un nolaist. Tas ļauj robotam veikt tādas darbības kā spēļu objektu transportēšana. Pēc noklusējuma roka sākotnēji ir iestatīta uz 0 grādiem un pilnībā nolaižas, kad to pagriež uz priekšu par 1200 grādiem. |
|
Ieplūdes motors |
Ieplūdes atveri var griezt gan uz priekšu, gan atpakaļ. Tas ļauj robotam savākt un iegūt punktus spēles objektiem. Ieplūdes atvere savāks Triball bumbiņu, kad tā tiks pagriezta uz priekšu par 360 grādiem, un iegūs vai nometīs Triball bumbiņu, kad tā tiks pagriezta atpakaļgaitā par 360 grādiem. |
|
Optiskais sensors |
Nosaka, vai robotam tuvu atrodas objekts un kādā krāsā tas ir. |
|
Rotācijas sensors |
Atgriež pašreizējo rotācijas leņķi un rokas motora pozīciju. |
|
GPS sensors |
Atgriež robota pašreizējo atrašanās vietu un virzienu rotaļu laukumā. |
|
Smadzeņu taimeris |
Izseko pagājušo laiku kopš projekta sākuma. |
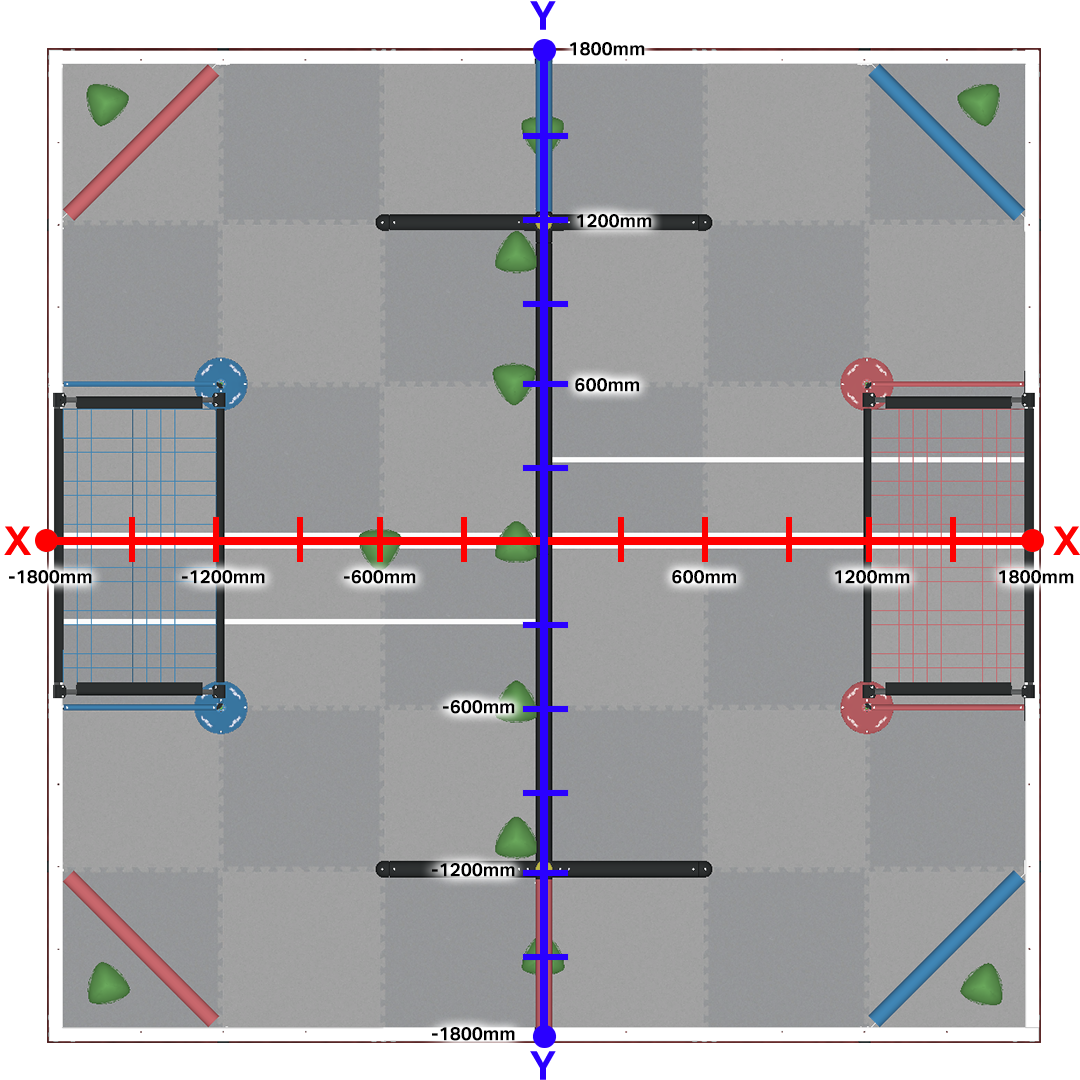
GPS sensors navigācijai izmanto Dekarta koordinātu sistēmu, lauka centru novietojot koordinātu sākumpunktā (0, 0) un sniedzoties 1800 mm katrā virzienā.
Rotaļu laukumi#
Rotaļu laukums |
Apraksts |
|---|---|
Iegūsti Tribal bumbiņas un paaugstini savas prasmes V5 23-24 virtuālo prasmju laukā. |