
IQ ātrā stafete (Swish)#
Swish ir VEX IQ varoņa robots, kas tiek izmantots IQ 24-25 ātrās stafetes rotaļu laukumā.
Robota pārskats#
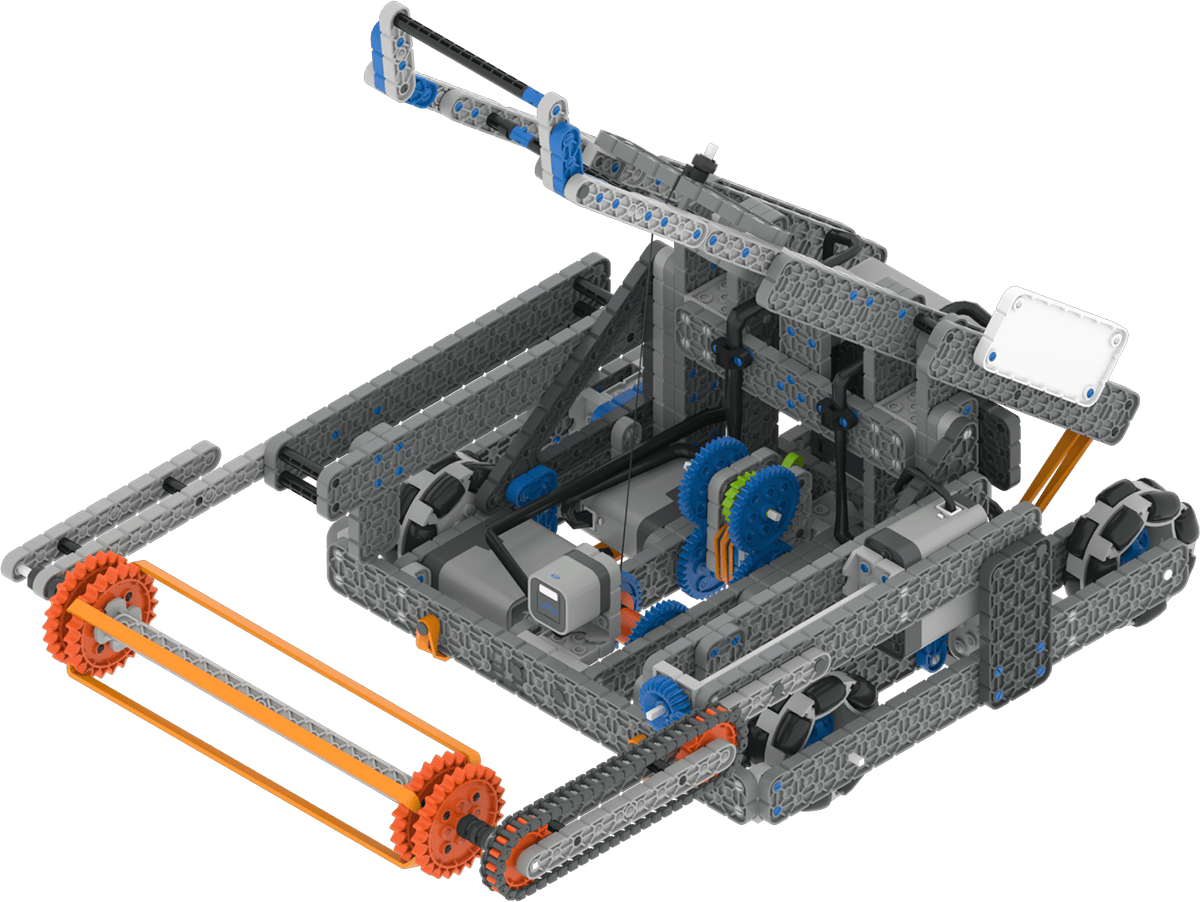
Swish atbalsta standarta VR vadības ierīces un sensorus, piemēram, inerciālo sensoru un smadzeņu taimeri, ar papildu Swish specifiskām funkcijām, kas aplūkotas Robotiem specifiskos blokos un Robotiem specifiskajā Python.
Motoru grupas#
Konfigurācija un |
Apraksts |
|---|---|
|
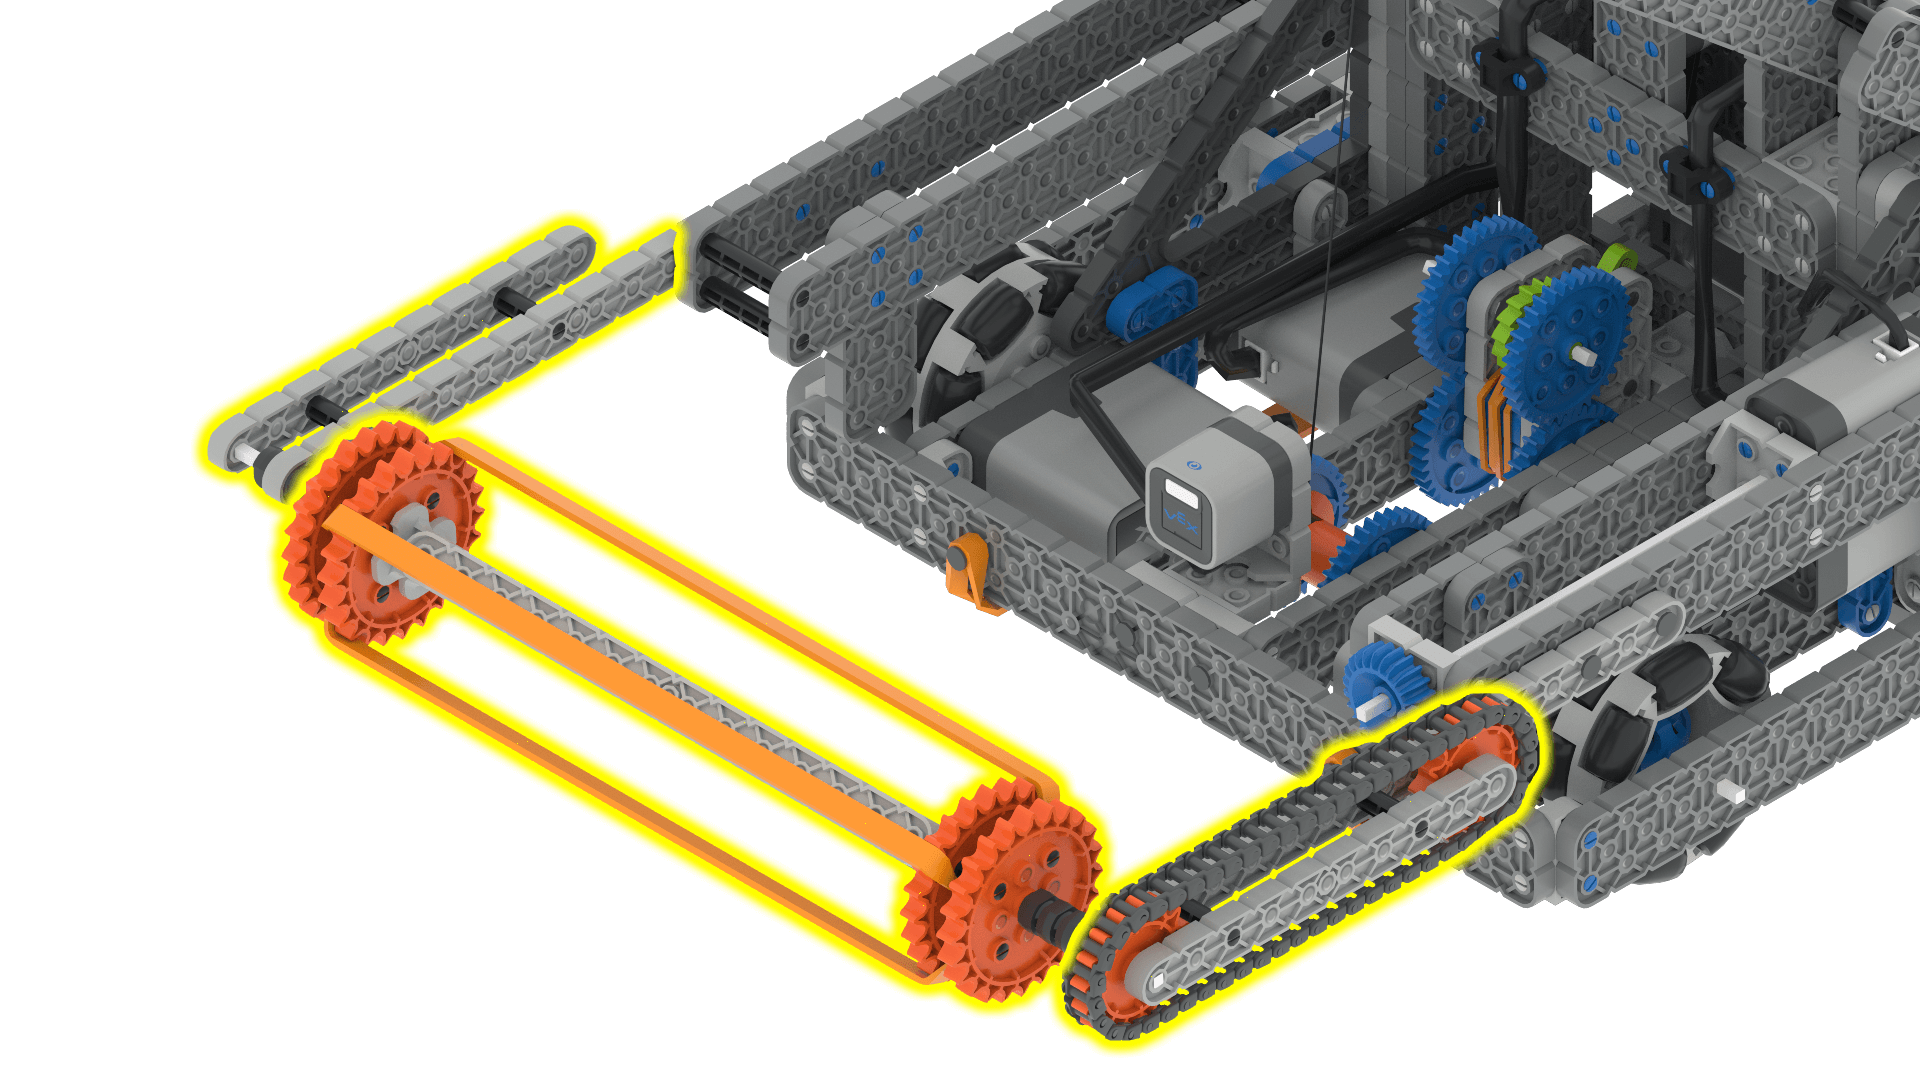
Ieplūdes motoru var griezt uz priekšu un atpakaļ, lai savāktu bumbiņas un novietotu tās uz katapultas. Ieplūdes motoram ir jāgriežas, pirms tas nonāk saskarē ar bumbiņu, lai to paceltu. |
|
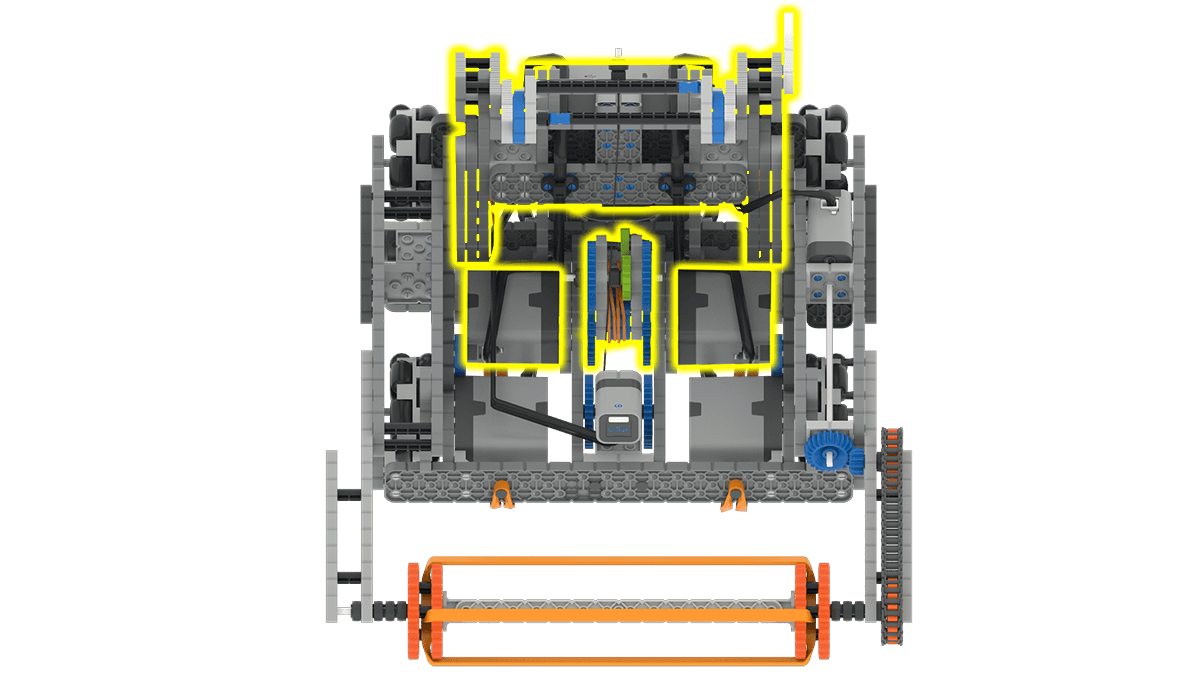
Katapultas rokas motoru grupa tiek izmantota, lai palaistu robota paceltās bumbiņas. Lai paceltu bumbiņu, katapultas roka ir jānolaiž vismaz par 1350 grādiem. Kad katapultas roka tiek pacelta vai atlaista jebkādā attālumā, tā automātiski pārvietojas uz maksimālo augstumu bumbiņu palaišanai. |
Sastāvdaļas un funkcijas#
Komponents vai funkcija |
Lietošana |
API dokumentācija |
|---|---|---|
Piedziņa |
Pārvieto un pagriež robotu. |
|
Ieplūdes motors |
Pagriež divus riteņus robota priekšpusē. Tas ļauj pacelt bumbiņas no zemes. |
|
Katapultu motoru grupa |
Palaiž bumbiņas, kuras robots ir savācis. |
|
Aizmugurējais attāluma sensors |
Nosaka, cik tālu no vārtu sienas atrodas robota aizmugure. |
|
Ieplūdes optiskais sensors |
Nosaka, vai ieplūdes atverē ir bumba. |
|
Smadzeņu taimeris |
Izseko pagājušo laiku kopš projekta sākuma. |
Rotaļu laukumi#
Rotaļu laukums |
Apraksts |
|---|---|
Savāc un palaid bumbiņas IQ 24-25 virtuālo prasmju laukā. |