
V5 apgāšanās punkts (Mobijs)#
Mobijs ir VEX V5 varonis-robots, kas tiek izmantots V5 21-22 Tipping Point rotaļu laukumā.
Robota pārskats#
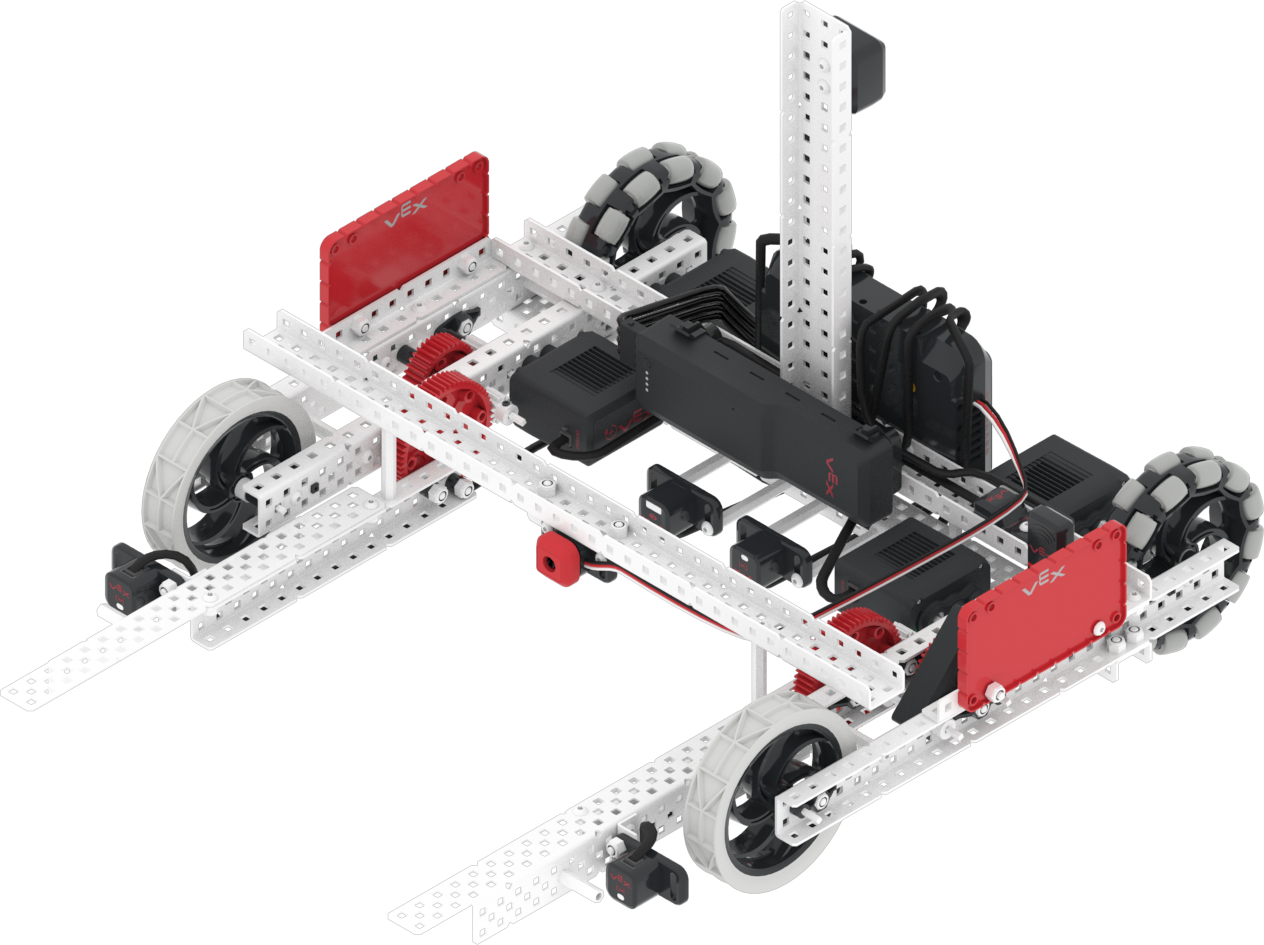
Moby atbalsta standarta VR vadības ierīces un sensorus, piemēram, inerciālo sensoru un smadzeņu taimeri, ar papildu Moby specifiskām funkcijām, kas aplūkotas Robot-Specific Blocks un Robot-Specific Python.
Motoru grupas#
Konfigurācija un |
Apraksts |
|---|---|
|
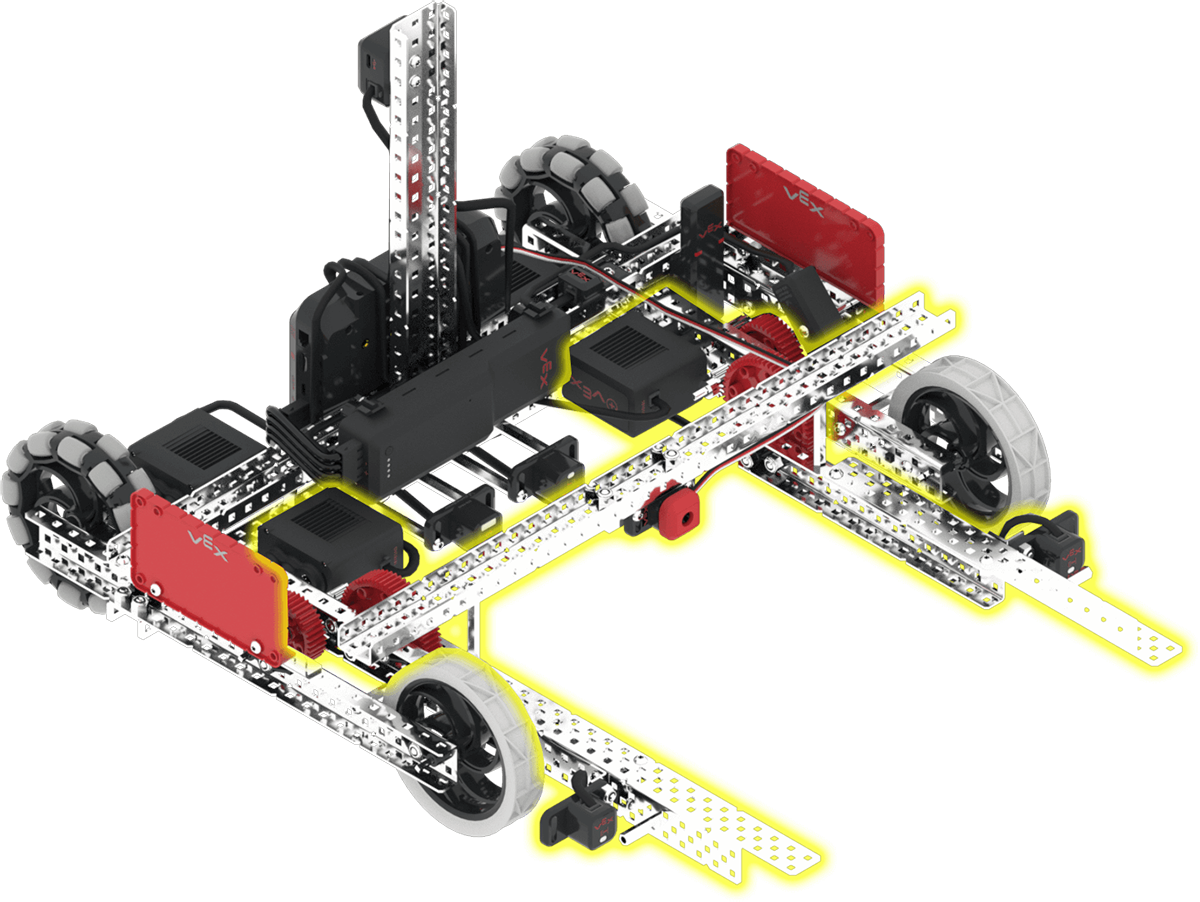
Dakšas var pacelt un nolaist. Tas ļauj robotam transportēt un gūt punktus gredzenos un mobilajos vārtos. Dakšu motoru grupas noklusējuma pozīcija ir 0 grādi, un tā tiks nolaista pret zemi 1700 grādu leņķī. |
Sastāvdaļas un funkcijas#
Komponents vai funkcija |
Lietošana |
API dokumentācija |
|---|---|---|
Piedziņa |
Pārvieto un pagriež robotu. |
|
Dakšas motors |
Paceļ un nolaiž dakšas. Tas ļauj robotam transportēt un gūt punktus gredzenos un mobilajos vārtos. |
|
Bampera slēdzis |
Nosaka, kad dakšās atrodas gredzens. |
|
Optiskais sensors |
Atklāj gredzenus starp robota dakšām. |
|
Rotācijas sensors |
Atgriež dakšu leņķi. |
|
Attāluma sensors |
Atgriež objekta attālumu no robota priekšpuses. |
|
GPS sensors |
Atgriež robota pašreizējo atrašanās vietu un virzienu rotaļu laukumā. |
|
Smadzeņu taimeris |
Izseko pagājušo laiku kopš projekta sākuma. |
Rotaļu laukumi#
Rotaļu laukums |
Apraksts |
|---|---|
Gūstiet punktus mobilajās ierīcēs gūtajos vārtos, gredzenos un platformas pacēlumā V5 21-22 virtuālo prasmju laukā. |