നിങ്ങളുടെ റോബോട്ട് നീക്കുന്നു#
VEXcode IQ (രണ്ടാം തലമുറ)-ൽ നിങ്ങളുടെ റോബോട്ടിനെ മുന്നോട്ടും പിന്നോട്ടും നീക്കുന്നതിന് ഡ്രൈവ് ഫോർ ബ്ലോക്ക് ഉപയോഗിച്ച് ഈ ട്യൂട്ടോറിയൽ നിങ്ങളെ പഠിപ്പിക്കുന്നു. അവസാനം, നിങ്ങളുടെ റോബോട്ടിനെ മുന്നോട്ടും പിന്നീട് പിന്നോട്ടും നയിക്കുന്ന ഒരു പ്രോജക്റ്റ് നിങ്ങൾക്ക് ലഭിക്കും.
നിങ്ങളുടെ റോബോട്ട് ഒരു ഡ്രൈവ്ട്രെയിൻ ഉപയോഗിച്ച് കോൺഫിഗർ ചെയ്തിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക, അതുവഴി ടൂൾബോക്സിൽ ഡ്രൈവ്ട്രെയിൻ ബ്ലോക്കുകൾ നിങ്ങൾക്ക് കാണാൻ കഴിയും. നിങ്ങൾ ഇതുവരെ ഒരെണ്ണം ചേർത്തിട്ടില്ലെങ്കിൽ ഒരു ഡ്രൈവ്ട്രെയിൻ കോൺഫിഗർ ചെയ്യുന്നു കാണുക.
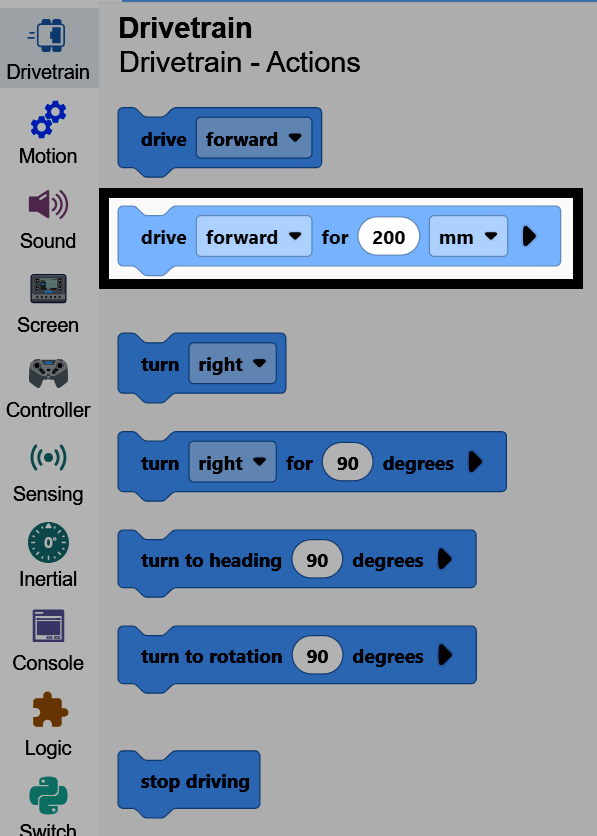
when started ബ്ലോക്കിന് താഴെയായി രണ്ട് ഡ്രൈവുകൾ ഫോർ ബ്ലോക്കുകൾ ഘടിപ്പിക്കുക.
ആരംഭിക്കുമ്പോൾ
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
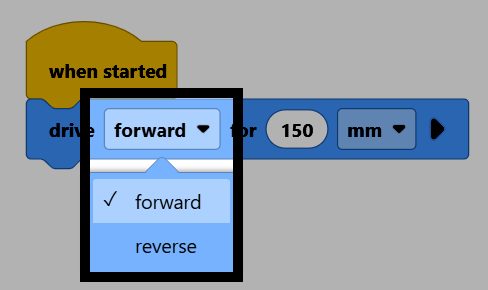
രണ്ടാമത്തെ ബ്ലോക്കിൽ, ദിശ പാരാമീറ്റർ റിവേഴ്സ് ആയി മാറ്റുക.
നിങ്ങളുടെ റോബോട്ട് VEXcode ലേക്ക് ബന്ധിപ്പിച്ചിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക, തുടർന്ന് പ്രോജക്റ്റ് തലച്ചോറിലേക്ക് ഡൗൺലോഡ് ചെയ്യാൻ ഡൗൺലോഡ് തിരഞ്ഞെടുക്കുക.
പ്രോജക്റ്റ് പ്രവർത്തിപ്പിക്കാൻ റൺ തിരഞ്ഞെടുക്കുക. റോബോട്ട് മുന്നോട്ട് ഓടിക്കും, തുടർന്ന് അതേ ദൂരം പിന്നോട്ട് ഓടിക്കും.