കൈ ചലിപ്പിക്കൽ#
VEXcode IQ (രണ്ടാം തലമുറ)-ൽ നിങ്ങളുടെ VEX IQ Clawbot-ൽ കൈ എങ്ങനെ ചലിപ്പിക്കാമെന്ന് ഈ ട്യൂട്ടോറിയൽ ഉൾക്കൊള്ളുന്നു. അവസാനം, കൈ ഉയർത്തുന്ന ഒരു പ്രോജക്റ്റ് നിങ്ങൾക്ക് ലഭിക്കും.
നിങ്ങളുടെ റോബോട്ട് Clawbot ബിൽഡിന്റെ Drivtrain, Claw + Arm Motors പതിപ്പ് ഉപയോഗിച്ച് കോൺഫിഗർ ചെയ്തിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക, അതുവഴി നിങ്ങൾക്ക് ടൂൾബോക്സിൽ ClawMotor, ArmMotor ബ്ലോക്കുകൾ കാണാൻ കഴിയും.
സ്പിൻ മോട്ടോർ ഫോർ ബ്ലോക്ക് ആരംഭിക്കുമ്പോൾ ബ്ലോക്കിലേക്ക് ഘടിപ്പിക്കുക.
ആരംഭിക്കുമ്പോൾ
[ClawMotor v] [അടയ്ക്കുക v] ദിശയിൽ (90) [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
ഭുജം നിയന്ത്രിക്കുന്നതിന് അതിന്റെ മോട്ടോർ പാരാമീറ്റർ ArmMotor ആയി മാറ്റുക.
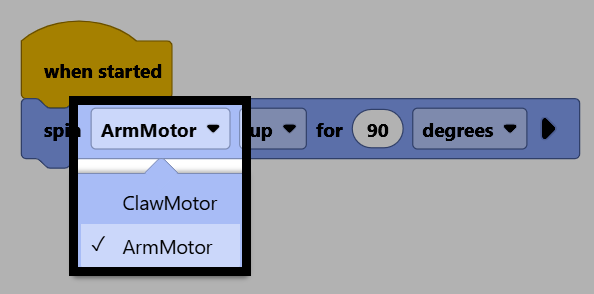
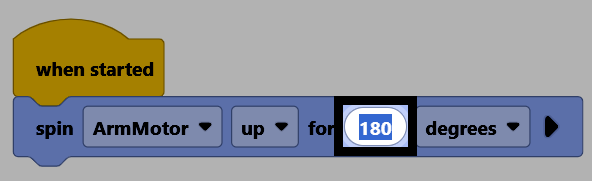
ഭുജത്തെ അതിന്റെ നിലവിലെ സ്ഥാനത്ത് നിന്ന് 180 ഡിഗ്രി നീക്കാൻ, അതിന്റെ ദൂര പാരാമീറ്റർ 180 ആയി മാറ്റുക.
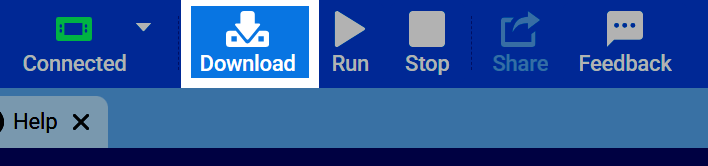
നിങ്ങളുടെ റോബോട്ട് VEXcode ലേക്ക് ബന്ധിപ്പിച്ചിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക, തുടർന്ന് പ്രോജക്റ്റ് തലച്ചോറിലേക്ക് ഡൗൺലോഡ് ചെയ്യാൻ ഡൗൺലോഡ് തിരഞ്ഞെടുക്കുക.
പ്രോജക്റ്റ് പ്രവർത്തിപ്പിക്കാൻ റൺ തിരഞ്ഞെടുക്കുക. ഈ പ്രോജക്റ്റ് ഇപ്പോൾ കൈ മുകളിലേക്ക് ഉയർത്തും.