Menggerakkan Robot Anda#
Moving Your Robot
Tutorial ini akan memandu Anda menggunakan blok drive for untuk menggerakkan robot Anda maju dan mundur di VEXcode IQ (generasi ke-2). Pada akhirnya, Anda akan memiliki proyek yang dapat menggerakkan robot Anda maju, lalu mundur.
Pastikan robot Anda telah dikonfigurasi dengan Drivetrain, sehingga Anda melihat blok Drivetrain di toolbox. Lihat Mengonfigurasi Drivetrain jika Anda belum menambahkannya.
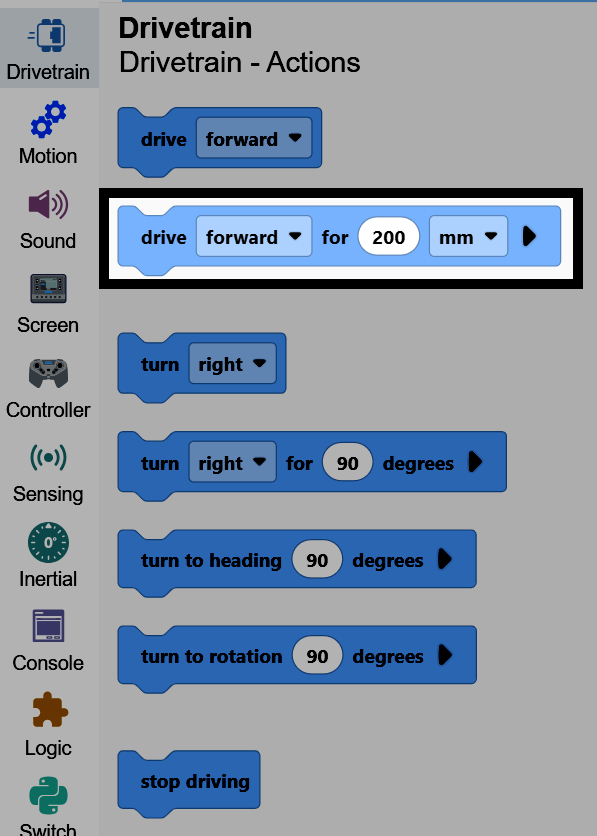
Lampirkan dua blok drive for di bawah blok when started.
Dua drive untuk blok yang terhubung di bawah saat dinyalakan.#
saat dimulai
kendarai [maju v] sejauh (200) [mm v] ▶
kendarai [maju v] sejauh (200) [mm v] ▶
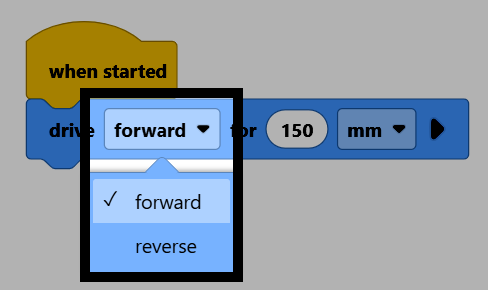
Pada blok kedua, ubah parameter direction menjadi reverse.
Pastikan robot Anda terhubung ke VEXcode, lalu pilih Unduh untuk mengunduh proyek ke Brain.
Pilih Jalankan untuk menjalankan proyek. Robot akan bergerak maju, lalu bergerak mundur dengan jarak yang sama.