ഒരു ഡ്രൈവ്ട്രെയിൻ കോൺഫിഗർ ചെയ്യുന്നു#
ഈ ട്യൂട്ടോറിയൽ VEXcode IQ (2nd gen)-ൽ ഒരു ഡ്രൈവ്ട്രെയിൻ കോൺഫിഗർ ചെയ്യുന്നതെങ്ങനെയെന്ന് നിങ്ങളെ പഠിപ്പിക്കുന്നു. അവസാനത്തോടെ, നിങ്ങൾ ഒരു ഡ്രൈവ്ട്രെയിൻ ചേർക്കുകയും കോൺഫിഗർ ചെയ്യുകയും ചെയ്തിരിക്കും.
ഉപകരണങ്ങൾ ടാബ് തിരഞ്ഞെടുക്കുക.
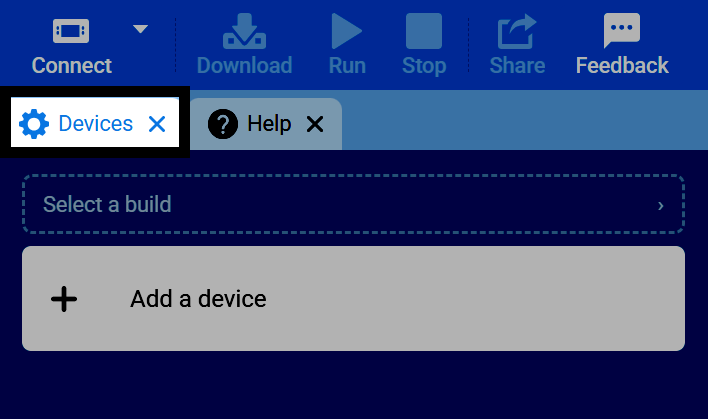
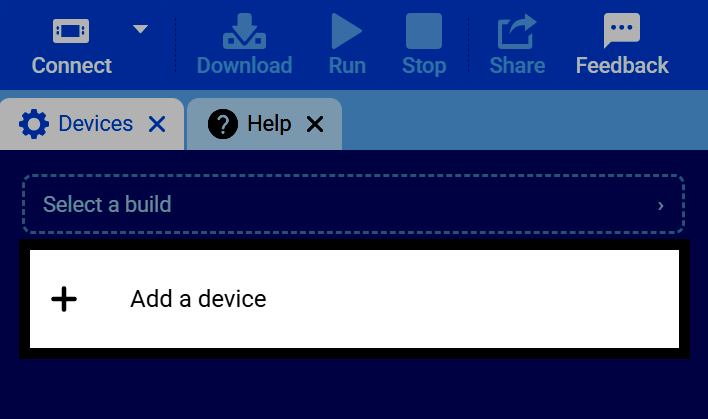
ഒരു ഉപകരണം ചേർക്കുക തിരഞ്ഞെടുക്കുക.
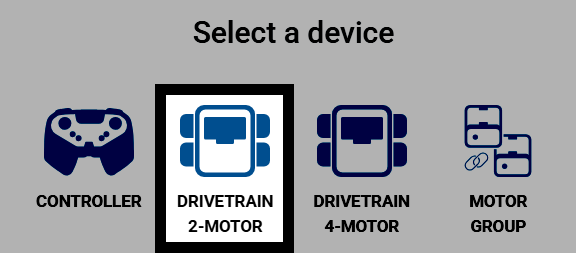
ഡ്രൈവ്ട്രെയിൻ 2-മോട്ടോർ തിരഞ്ഞെടുക്കുക.
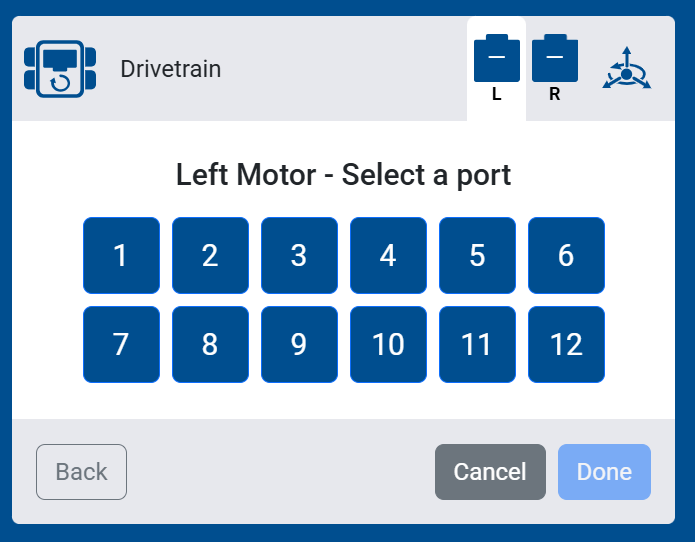
ഇടതുവശത്തെ മോട്ടോർ ബന്ധിപ്പിച്ചിരിക്കുന്ന പോർട്ട് തിരഞ്ഞെടുക്കുക.
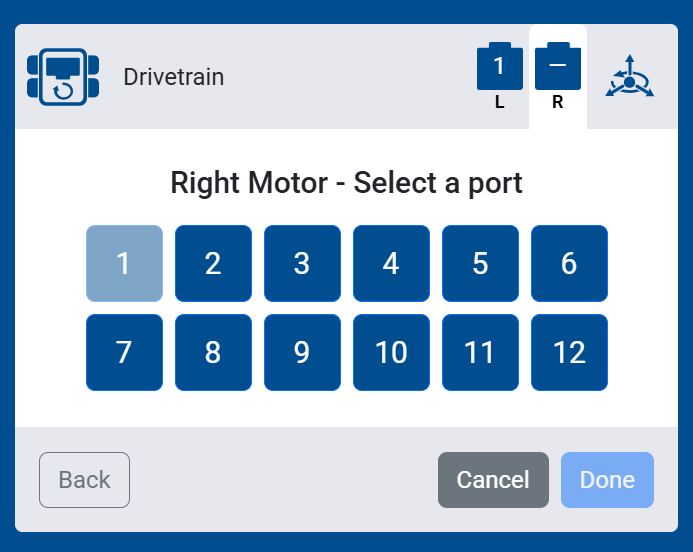
ശരിയായ മോട്ടോർ ബന്ധിപ്പിച്ചിരിക്കുന്ന പോർട്ട് തിരഞ്ഞെടുക്കുക.
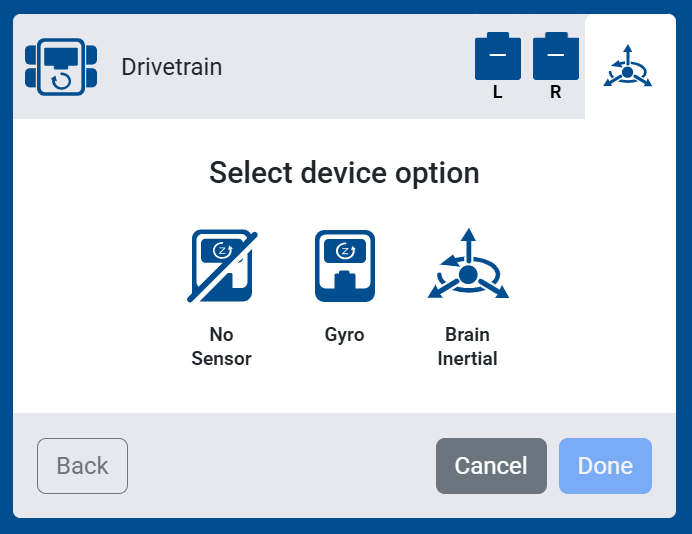
നിങ്ങളുടെ ഡ്രൈവ്ട്രെയിനിൽ ഏത് സെൻസർ ഉപയോഗിക്കണമെന്ന് തിരഞ്ഞെടുക്കുക:
സെൻസർ ഇല്ല — നിങ്ങളുടെ ഡ്രൈവ്ട്രെയിനിലേക്ക് ഇനേർഷ്യൽ അല്ലെങ്കിൽ ഗൈറോ സെൻസറുകളൊന്നും ബന്ധിപ്പിക്കില്ല. ഈ സെൻസറുകളെ ആശ്രയിക്കുന്ന ബ്ലോക്കുകൾ നിങ്ങളുടെ ടൂൾബോക്സിൽ ദൃശ്യമാകില്ല.
ഗൈറോ — ഡ്രൈവ്ട്രെയിനിന്റെ ചലനങ്ങൾ അളക്കാൻ ഒരു ബാഹ്യ ഗൈറോ സെൻസറിനായി പോർട്ട് തിരഞ്ഞെടുക്കുക.
ബ്രെയിൻ ഇനേർഷ്യൽ — ഡ്രൈവ്ട്രെയിനിന്റെ ചലനങ്ങൾ അളക്കാൻ തലച്ചോറിന്റെ ബിൽറ്റ്-ഇൻ ഇനേർഷ്യൽ സെൻസർ ഉപയോഗിക്കുക.
നിങ്ങളുടെ ഡ്രൈവ്ട്രെയിനിന്റെ വീൽ സൈസ് (സർക്കിൾ), ഗിയർ റേഷ്യോ, ദിശ ക്രമീകരണങ്ങൾ കോൺഫിഗർ ചെയ്യുക. നിങ്ങൾ മുൻകൂട്ടി തയ്യാറാക്കിയ ഒരു ബിൽഡ് ഉപയോഗിക്കുകയാണെങ്കിൽ, ഡിഫോൾട്ട് മൂല്യങ്ങൾ മാറ്റേണ്ടതില്ല.
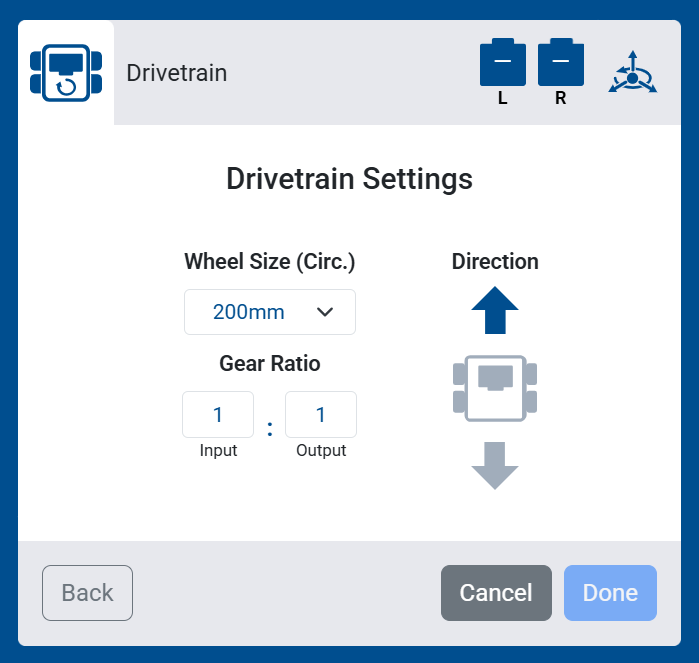
സെൻസർ ഇല്ല എന്ന് നിങ്ങൾ തിരഞ്ഞെടുത്താൽ, രണ്ട് അധിക ക്രമീകരണങ്ങളും ദൃശ്യമാകും: ട്രാക്ക് വീതി, വീൽ ബേസ്, ഇടത്/വലത്, മുൻ/പിൻ ചക്രങ്ങൾക്കിടയിലുള്ള ദൂരം. ഗൈറോ അല്ലെങ്കിൽ ഇനേർഷ്യൽ സെൻസർ ഇല്ലാതെ ഡ്രൈവ്ട്രെയിനിന്റെ ചലനം കണക്കാക്കാൻ ഇവ സഹായിക്കുന്നു.
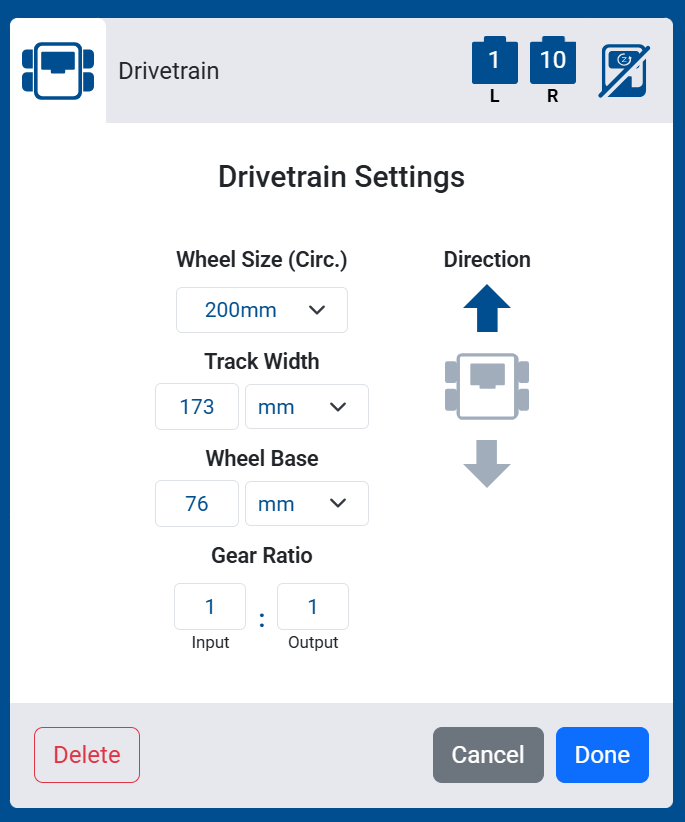
നിങ്ങളുടെ റോബോട്ടിലേക്ക് ഡ്രൈവ്ട്രെയിൻ ചേർക്കാൻ പൂർത്തിയായി തിരഞ്ഞെടുക്കുക.
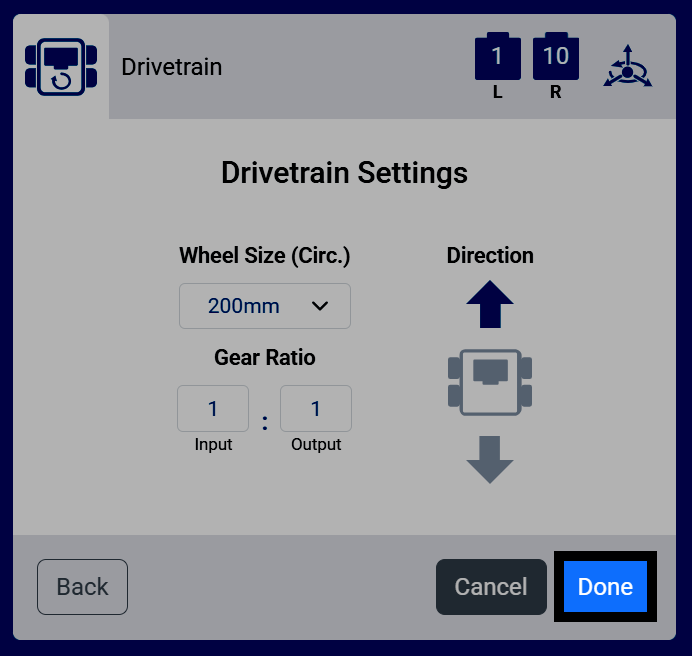
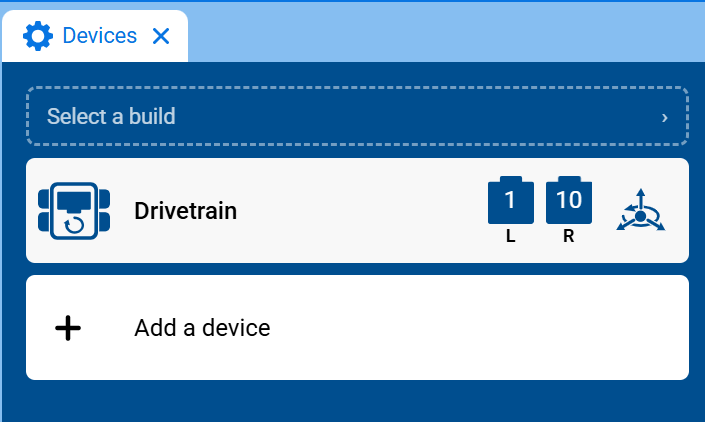
ഡ്രൈവ്ട്രെയിൻ ഇപ്പോൾ നിങ്ങളുടെ ഉപകരണങ്ങളുടെ പട്ടികയിൽ ദൃശ്യമാകും.
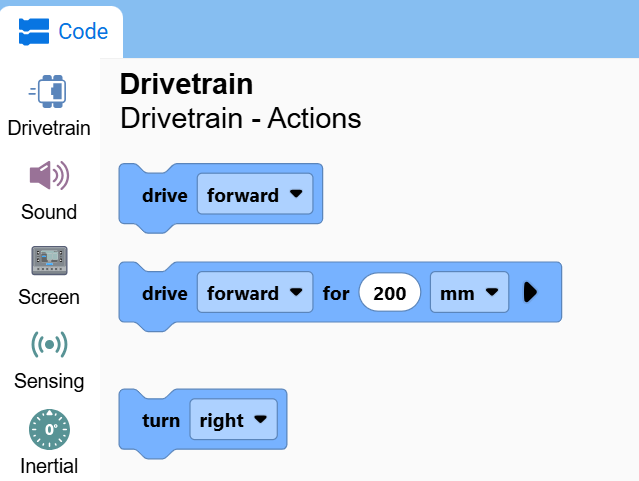
ഡ്രൈവ്ട്രെയിൻ വിഭാഗം ഇപ്പോൾ ടൂൾബോക്സിൽ ദൃശ്യമാകും, അതിൽ ബ്ലോക്കുകൾ അടങ്ങിയിരിക്കുന്നു.