تحريك الروبوت الخاص بك#
Moving Your Robot
يشرح هذا الدرس كيفية استخدام كتلة drive for لتحريك الروبوت للأمام والخلف في VEXcode IQ (الجيل الثاني). في نهاية الدرس، سيكون لديك مشروع يحرك الروبوت للأمام، ثم للخلف.
تأكد من تهيئة الروبوت الخاص بك بنظام نقل الحركة، حتى تتمكن من رؤية عناصر نظام نقل الحركة في صندوق الأدوات. راجع تهيئة نظام نقل الحركة إذا لم تقم بإضافة واحد بعد.
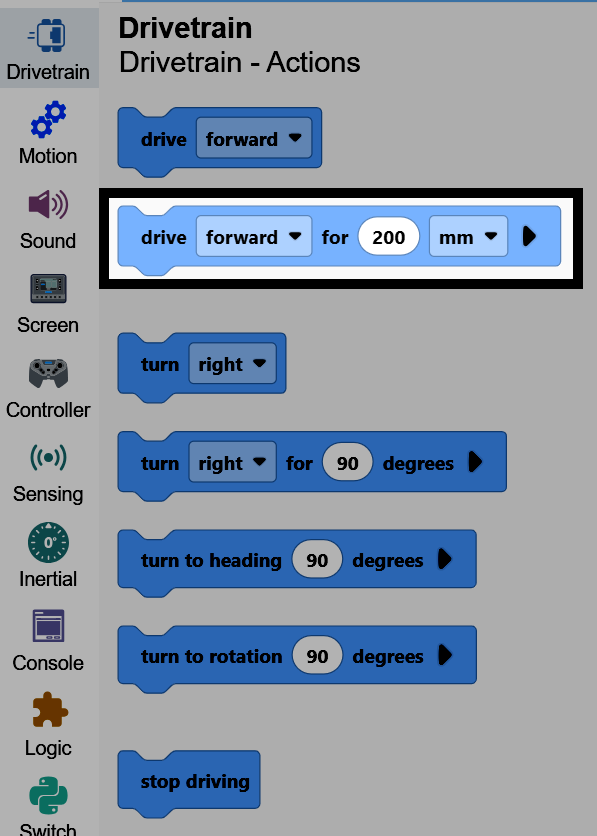
قم بتوصيل كتلتين drive for أسفل كتلة when started.
محركان للوحدات متصلان بالأسفل عند بدء التشغيل.#
عند البدء
تشغيل [للأمام v] لمسافة (200) [مم v] ▶
تشغيل [للأمام v] لمسافة (200) [مم v] ▶
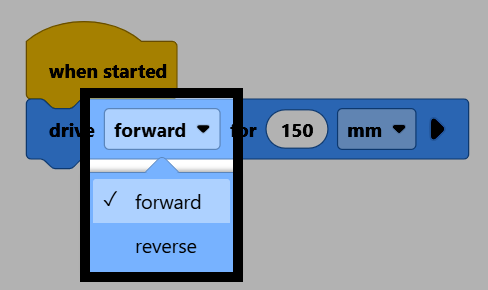
في الكتلة الثانية، قم بتغيير معلمة الاتجاه إلى عكس.
Make sure your robot is connected to VEXcode, then select Download to download the project to the Brain.
اختر “تشغيل” لتشغيل المشروع. سيتحرك الروبوت للأمام، ثم يقطع نفس المسافة للخلف.