ロボットの移動#
Moving Your Robot
このチュートリアルでは、VEXcode IQ(第2世代)でdrive forブロックを使用してロボットを前進および後退させる方法を解説します。チュートリアルの最後には、ロボットを前進させ、その後後退させるプロジェクトが完成します。
ロボットにドライブトレインが設定されていることを確認してください。そうすると、ツールボックスにドライブトレイン ブロックが表示されます。まだ追加していない場合は、ドライブトレインの設定を参照してください。
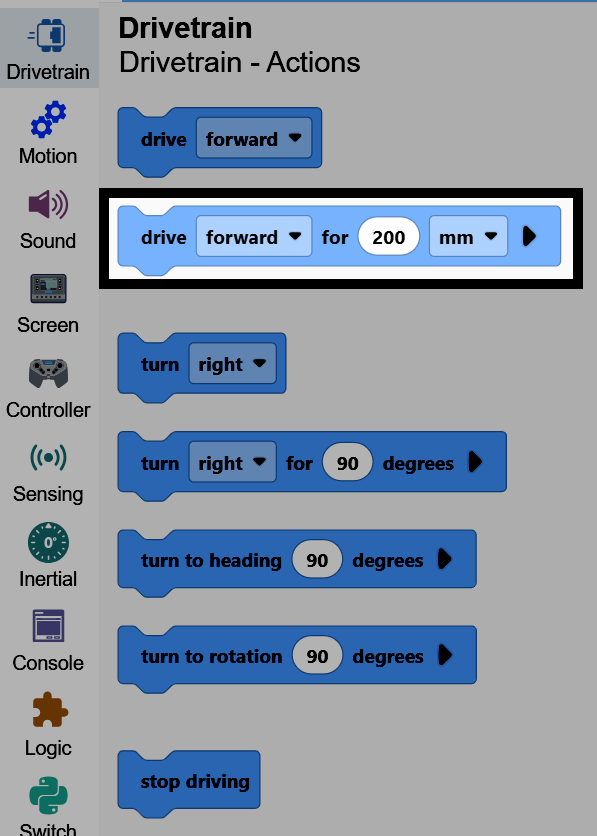
when started ブロックの下に drive for ブロックを 2 つ追加します。
始動時に下部に接続された2つのブロックを駆動する。#
開始したとき
[前進 v] へ (200) [mm v] 走行 ▶
[前進 v] へ (200) [mm v] 走行 ▶
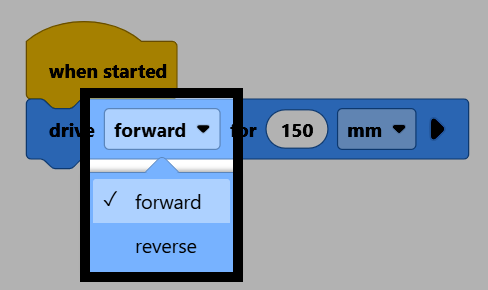
2番目のブロックで、direction パラメータをreverseに変更します。
ロボットが VEXcode に接続されている ことを確認してから、ダウンロード を選択してプロジェクトを Brain にダウンロードします。
プロジェクトを実行するには、「実行」を選択してください。ロボットは前進した後、同じ距離を後退します。