Trasladando tu robot#
Este tutorial te guiará en el uso del bloque drive for para mover tu robot hacia adelante y hacia atrás en VEXcode IQ (2.ª generación). Al finalizar, tendrás un proyecto que mueve tu robot hacia adelante y luego hacia atrás.
Asegúrate de que tu robot esté configurado con un sistema de transmisión, de modo que veas los bloques correspondientes en la caja de herramientas. Consulta Configuración de un sistema de transmisión si aún no has añadido uno.
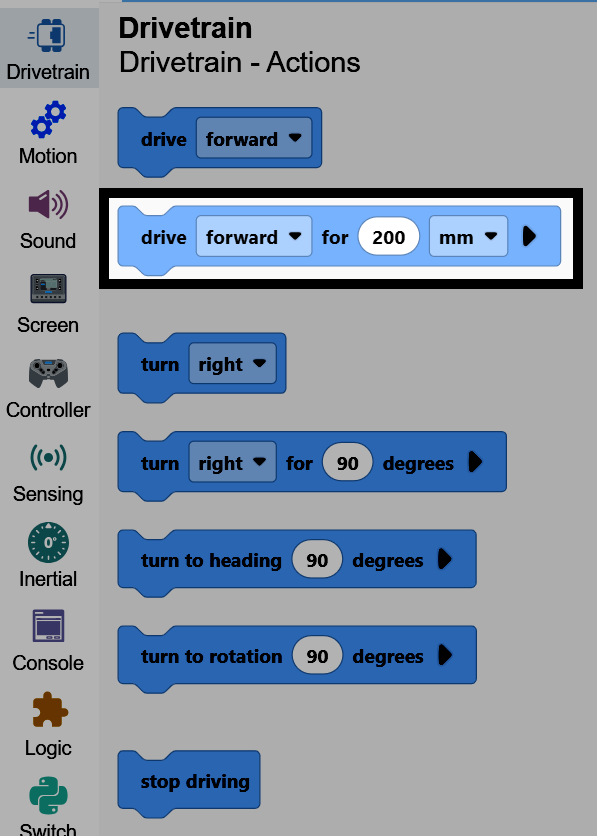
Coloque dos bloques drive for debajo del bloque when started.
cuando inicie
conducir [adelante v] por (200) [mm v] ▶
conducir [adelante v] por (200) [mm v] ▶
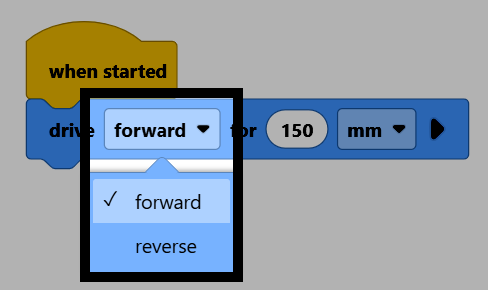
En el segundo bloque, cambie el parámetro dirección a invertir.
Asegúrese de que su robot esté conectado a VEXcode, luego seleccione Descargar para descargar el proyecto al Brain.
Seleccione Ejecutar para ejecutar el proyecto. El robot avanzará y luego retrocederá la misma distancia.