移动你的机器人#
Moving Your Robot
本教程将引导您使用 VEXcode IQ(第二代)中的 drive for 模块来控制机器人前进和后退。教程结束时,您将完成一个可以控制机器人前进和后退的项目。
请确保您的机器人已配置驱动系统,以便在工具箱中看到驱动系统模块。如果您尚未添加驱动系统,请参阅配置驱动系统。
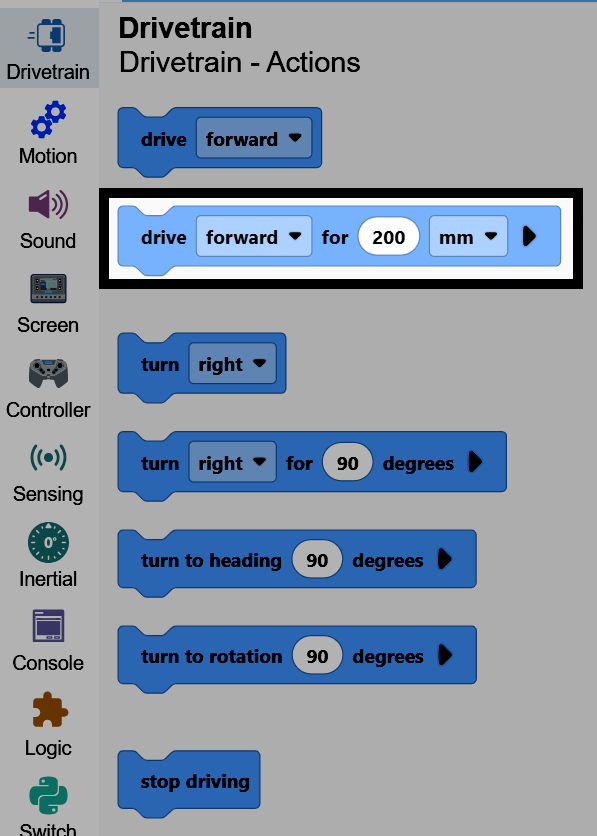
在 when started 模块下方连接两个 drive for 模块。
启动时,下方连接了两个用于驱动模块的驱动器。#
当开始
驱动 [向前 v] (200) [毫米 v] ▶
驱动 [向前 v] (200) [毫米 v] ▶
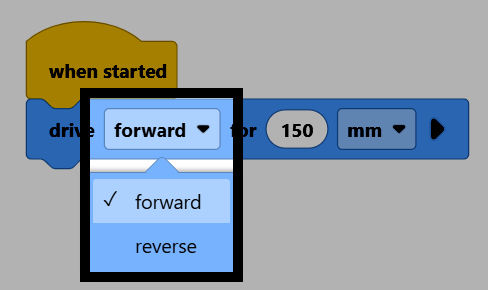
在第二个模块中,将方向参数更改为反转。
请确保您的机器人已连接到 VEXcode,然后选择下载将项目下载到大脑。
选择“运行”以运行项目。机器人将向前行驶,然后向后行驶相同的距离。