Roboto perkėlimas#
Moving Your Robot
Šioje mokomojoje medžiagoje „VEXcode IQ“ (2-osios kartos) naudojant bloką „drive for“ (vairuoti) robotui judinti pirmyn ir atgal. Projekto pabaigoje turėsite projektą, kuris varys jūsų robotą pirmyn, o tada atgal.
Įsitikinkite, kad jūsų robotas sukonfigūruotas su pavara, kad įrankių rinkinyje matytumėte pavaros blokus. Jei dar nepridėjote, žr. Pavaros konfigūravimas.
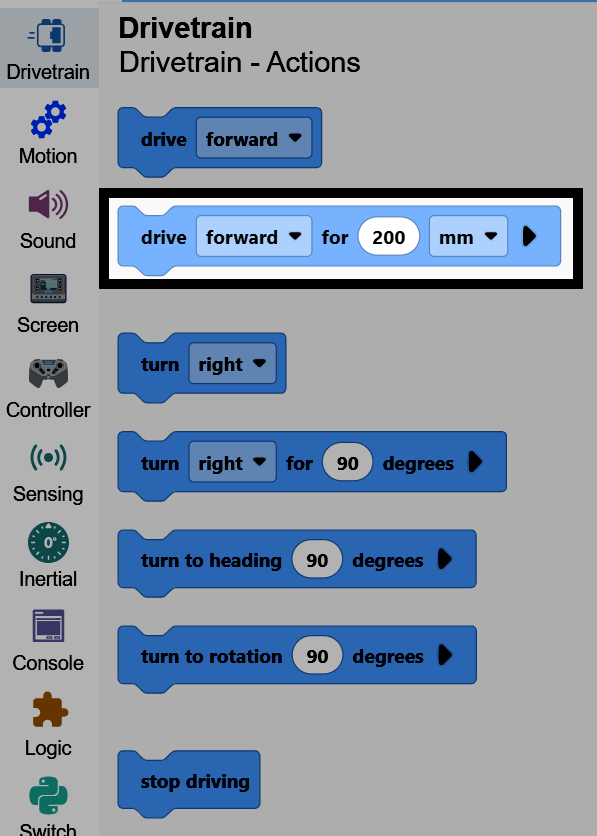
Pritvirtinkite du vairavimo blokelius po paleidimo blokeliu.
Dvi pavaros blokams, prijungtiems apačioje, paleidimo metu.#
kai pradėta
važiuoti [pirmyn v] per (200) [mm v] ▶
važiuoti [pirmyn v] per (200) [mm v] ▶
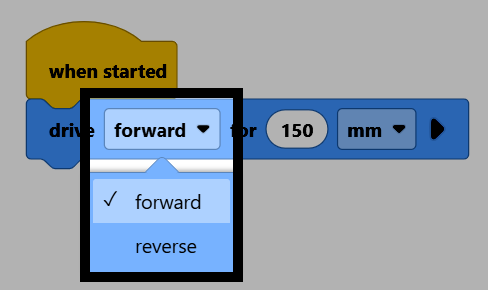
Antrame bloke pakeiskite parametrą kryptis į atvirkštinė.
Įsitikinkite, kad jūsų robotas yra prijungtas prie VEXcode, tada pasirinkite Atsisiųsti, kad atsisiųstumėte projektą į smegenis.
Pasirinkite Vykdyti, kad paleistumėte projektą. Robotas važiuos pirmyn, o tada tokį patį atstumą nuvažiuos atbuline eiga.