
റോബോട്ട്-നിർദ്ദിഷ്ട പൈത്തൺ#
ആമുഖം#
VR റോവർ റോബോട്ടിൽ ഒരു ഡ്രൈവ്ട്രെയിൻ, ഡിസ്റ്റൻസ് സെൻസർ, റോവർ റെസ്ക്യൂ പ്ലേഗ്രൗണ്ടിന് മാത്രമുള്ള പ്രവർത്തനങ്ങൾ എന്നിവ ഉൾപ്പെടുന്നു.
റോവർ റെസ്ക്യൂ പ്ലേഗ്രൗണ്ടിൽ ഉപയോഗിക്കാൻ എല്ലാ സ്റ്റാൻഡേർഡ് VEXcode VR രീതികളും ലഭ്യമാണ്. ലഭ്യമായ എല്ലാ പ്ലേഗ്രൗണ്ട്-നിർദ്ദിഷ്ട രീതികളുടെയും ഒരു ലിസ്റ്റ് ചുവടെയുണ്ട്:
ഡ്രൈവ്ട്രെയിൻ - വിആർ റോവർ നീക്കി നിരീക്ഷിക്കുക.
പ്രവർത്തനങ്ങൾ
drive- VR റോവറിനെ മുന്നോട്ട് നീക്കുകയോ എന്നെന്നേക്കുമായി പിന്നോട്ട് നീക്കുകയോ ചെയ്യുന്നു.drive_for- VR റോവറിനെ ഒരു പ്രത്യേക ദൂരത്തേക്ക് മുന്നോട്ടോ പിന്നോട്ടോ നീക്കുന്നു.turn- VR റോവർ എന്നെന്നേക്കുമായി ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു.turn_for- ഒരു നിശ്ചിത എണ്ണം ഡിഗ്രികൾക്കായി VR റോവർ ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു.turn_to_heading- -359 മുതൽ 359 ഡിഗ്രി വരെയുള്ള ഒരു പ്രത്യേക ദിശയിലേക്ക് VR റോവർ തിരിക്കുന്നു.drive_to- തിരഞ്ഞെടുത്ത വസ്തുവിന് നേരെ VR റോവർ ഡ്രൈവ് ചെയ്യുന്നു.turn_to- തിരഞ്ഞെടുത്ത വസ്തുവിനെ അഭിമുഖീകരിക്കാൻ VR റോവർ തിരിക്കുന്നു.go_to- തിരഞ്ഞെടുത്ത ഒബ്ജക്റ്റിലേക്ക് VR റോവർ തിരിഞ്ഞ് ഓടിക്കുന്നു.stop- VR റോവറിന്റെ ചലനം നിർത്തുന്നു.
മ്യൂട്ടേറ്ററുകൾ
set_heading– VR റോവറിന്റെ നിലവിലെ തലക്കെട്ട് ഒരു പുതിയ തലക്കെട്ടിലേക്ക് മാറ്റുന്നു.set_timeout- VR റോവർ ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സമയം ശ്രമിക്കുമെന്ന് സജ്ജമാക്കുന്നു.set_drive_velocity– എത്ര വേഗത്തിൽ ഡ്രൈവ് ചെയ്യണമെന്ന് VR റോവറിനോട് പറയുന്നു.set_turn_velocity– എത്ര വേഗത്തിൽ തിരിയണമെന്ന് VR റോവറിനോട് പറയുന്നു.
നേടുന്നവർ
കൺസോൾ – കൺസോളിലേക്ക് പ്രിന്റ് ചെയ്ത് മൂല്യങ്ങൾ നിരീക്ഷിക്കുക.
പ്രിന്റ്
brain.print— കൺസോളിൽ ടെക്സ്റ്റ്, നമ്പറുകൾ അല്ലെങ്കിൽ വേരിയബിൾ മൂല്യങ്ങൾ പ്രദർശിപ്പിക്കുന്നു.brain.new_line— കൺസോൾ കഴ്സർ അടുത്ത വരിയുടെ തുടക്കത്തിലേക്ക് നീക്കുന്നു.brain.set_print_color— കൺസോളിൽ പ്രിന്റ് ചെയ്തിരിക്കുന്ന വാചകത്തിന് ഉപയോഗിക്കുന്ന നിറം സജ്ജമാക്കുന്നു.brain.clear— കൺസോളിൽ നിന്ന് എല്ലാ വരികളും മായ്ക്കുന്നു.
മോണിറ്റർ
monitor_variable— മോണിറ്റർ ടാബിലേക്ക് ഒന്നോ അതിലധികമോ മുൻകൂട്ടി നിശ്ചയിച്ച വേരിയബിളുകൾ ചേർക്കുന്നു.monitor_sensor— മോണിറ്റർ ടാബിലേക്ക് ഒന്നോ അതിലധികമോ സെൻസർ മൂല്യങ്ങൾ ചേർക്കുന്നു.
സെൻസിങ് - റോവറിന്റെ ഡിസ്റ്റൻസ് സെൻസർ ഉപയോഗിച്ച് സമീപത്തുള്ള വസ്തുക്കളെ കണ്ടെത്തുക.
ദൂരം
found_object- ദൂര സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.get_distance- ഏറ്റവും അടുത്തുള്ള കണ്ടെത്തിയ വസ്തുവിലേക്കുള്ള ദൂരം നൽകുന്നു.
പ്രവർത്തനങ്ങൾ - റോവറിന്റെ ഉറവിടങ്ങൾ, ശത്രുക്കൾ, അന്തർനിർമ്മിത AI സിസ്റ്റങ്ങൾ എന്നിവയുമായി സംവദിക്കുക.
പ്രവർത്തനങ്ങൾ
pickup- ധാതുക്കൾ ശേഖരിക്കുന്നു.drop- ധാതുക്കളുടെ തുള്ളികൾ.use- ഊർജ്ജം പുനഃസ്ഥാപിക്കാൻ ധാതുക്കൾ ഉപയോഗിക്കുന്നു.absorb_radiation- ശത്രുവിൽ നിന്നുള്ള വികിരണം ആഗിരണം ചെയ്യുന്നു.standby- ബാറ്ററി പരിധി എത്തുന്നതുവരെ വിആർ റോവറിനെ സ്റ്റാൻഡ്ബൈ മോഡിലേക്ക് മാറ്റുന്നു.
നേടുന്നവർ
angle- ഒരു വസ്തുവിന്റെ ദിശ ഡിഗ്രിയിൽ നൽകുന്നു.get_distance- ഒരു വസ്തുവിലേക്കുള്ള ദൂരം മില്ലിമീറ്ററിലോ ഇഞ്ചിലോ നൽകുന്നു.location- ഒരു വസ്തുവിന്റെ X അല്ലെങ്കിൽ Y കോർഡിനേറ്റ് മില്ലിമീറ്ററിലോ ഇഞ്ചിലോ നൽകുന്നു.battery- VR റോവറിന്റെ ബാറ്ററി ലെവൽ നൽകുന്നു.minerals_stored- VR റോവർ എത്ര ധാതുക്കൾ വഹിക്കുന്നുണ്ടെന്ന് നൽകുന്നു.storage_capacity- VR റോവറിന്റെ വഹിക്കാനുള്ള ശേഷി നൽകുന്നു.level- VR റോവറിന്റെ നിലവിലെ ലെവൽ നൽകുന്നു.exp- VR റോവറിന്റെ നിലവിലെ അനുഭവ പോയിന്റുകൾ നൽകുന്നു.enemy_level- ഏറ്റവും അടുത്ത് കണ്ടെത്തിയ ശത്രുവിന്റെ നില നൽകുന്നു.enemy_radiation- ഏറ്റവും അടുത്ത് കണ്ടെത്തിയ ശത്രുവിന്റെ വികിരണം തിരികെ നൽകുന്നു.detectsകണ്ടെത്തുന്നു - VR റോവർ അതിന്റെ കണ്ടെത്തൽ ദൂരത്തിൽ ധാതുക്കളെയോ ശത്രുക്കളെയോ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.seesകാണുന്നു - VR റോവർ അതിന്റെ ദർശന ശ്രേണിയിലുള്ള ഒരു വസ്തുവിനെ കാണുന്നുണ്ടോ എന്ന് നൽകുന്നു.under_attack- VR റോവർ നിലവിൽ ആക്രമണത്തിലാണോ എന്ന് നൽകുന്നു.
തിരിച്ചറിയലുകൾ
on_under_attack- VR റോവർ ആക്രമിക്കപ്പെടുമ്പോൾ ഒരു കോൾബാക്ക് റൺ ചെയ്യുന്നു.on_level_up- VR റോവർ ലെവൽ ഉയരുമ്പോൾ ഒരു കോൾബാക്ക് റൺ ചെയ്യുന്നു.
ഈ പേജിലെ ഉദാഹരണങ്ങൾ ഡിഫോൾട്ട് പ്ലേഗ്രൗണ്ട് ആരംഭ സ്ഥാനം ഉപയോഗിക്കുന്നു.
ഡ്രൈവ്ട്രെയിൻ#
VR റോവർ എങ്ങനെ ഡ്രൈവ് ചെയ്യുന്നുവെന്നും തിരിയുന്നുവെന്നും ഡ്രൈവ്ട്രെയിൻ നിയന്ത്രിക്കുന്നു. ഡ്രൈവ്ട്രെയിനിന് മുന്നോട്ട് അല്ലെങ്കിൽ പിന്നോട്ട് നീങ്ങാനും, ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിയാനും, ഹെഡ്ഡിംഗുകളിലേക്ക് തിരിയാനും, ധാതുക്കളിലേക്കോ ശത്രുക്കളിലേക്കോ ബേസിലേക്കോ ഡ്രൈവ് ചെയ്യാനും കഴിയും.
പ്രവർത്തനങ്ങൾ#
ഡ്രൈവ് ചെയ്യുക#
drive VR റോവറിനെ എന്നെന്നേക്കുമായി മുന്നോട്ട് അല്ലെങ്കിൽ പിന്നിലേക്ക് നീക്കുന്നു. തിരിയുകയോ നിർത്തുകയോ പോലുള്ള മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ VR റോവർ നീങ്ങുന്നത് തുടരും.
Usage:
drivetrain.drive(direction)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവർ നീങ്ങുന്ന ദിശ: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
ഡ്രൈവ്_ഫോർ#
drive_for VR റോവറിനെ ഒരു പ്രത്യേക ദൂരത്തേക്ക് മുന്നോട്ടോ പിന്നോട്ടോ നീക്കുന്നു. അടുത്ത കോഡ് വരി പ്രവർത്തിക്കുന്നതിന് മുമ്പ് VR റോവർ നീങ്ങുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവർ നീങ്ങുന്ന ദിശ: |
|
VR റോവർ ഓടിക്കുന്ന ദൂരം. ഇത് |
|
ദൂരത്തിന്റെ യൂണിറ്റ്: |
|
ഓപ്ഷണൽ. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
തിരിയുക#
turn VR റോവറിനെ ഇടത്തോട്ടോ വലത്തോട്ടോ എന്നെന്നേക്കുമായി തിരിക്കും. വാഹനമോടിക്കുകയോ നിർത്തുകയോ പോലുള്ള മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ VR റോവർ തിരിയുന്നത് തുടരും.
Usage:
drivetrain.turn(direction)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
വിആർ റോവർ തിരിയുന്ന ദിശ: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
ടേൺ_ഫോർ#
turn_for ഒരു നിശ്ചിത എണ്ണം ഡിഗ്രികൾ VR റോവറിനെ ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു. VR റോവറിന്റെ നിലവിലെ സ്ഥാനവുമായി താരതമ്യപ്പെടുത്തുമ്പോൾ തിരിവ് സംഭവിക്കുന്നു. കോഡിന്റെ അടുത്ത വരി പ്രവർത്തിക്കുന്നതിന് മുമ്പ് VR റോവർ തിരിയുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
വിആർ റോവർ തിരിയുന്ന ദിശ: |
|
VR റോവർ തിരിയുന്ന ഡിഗ്രികളുടെ എണ്ണം. ഇത് |
|
ഭ്രമണ യൂണിറ്റ്: |
|
ഓപ്ഷണൽ. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
തലക്കെട്ടിലേക്ക് തിരിയുക#
ഡിഗ്രിയിൽ അളക്കുന്ന VR റോവർ അഭിമുഖീകരിക്കുന്ന ദിശയാണ് ഒരു ഹെഡ്ഡിംഗ്. turn_to_heading VR റോവറിനെ -359 മുതൽ 359 ഡിഗ്രി വരെയുള്ള ഒരു പ്രത്യേക ഹെഡ്ഡിംഗിലേക്ക് തിരിക്കുന്നു. ലക്ഷ്യ ഹെഡ്ഡിംഗിൽ എത്താൻ VR റോവർ ഏറ്റവും കുറഞ്ഞ ദിശയിലേക്ക് തിരിക്കും.
വിആർ റോവറിന്റെ ആരംഭ തലക്കെട്ട് 0 ഡിഗ്രിയാണ്.
അടുത്ത കോഡ് വരി പ്രവർത്തിക്കുന്നതിന് മുമ്പ്, VR റോവർ തിരിയുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവർ അഭിമുഖീകരിക്കേണ്ട ദിശ, ഡിഗ്രികളിൽ. ഇത് -359 മുതൽ 359 വരെയുള്ള ഒരു |
|
തലക്കെട്ട് യൂണിറ്റ്: |
|
ഓപ്ഷണൽ. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
ഡ്രൈവ്_ടു#
drive_to തിരഞ്ഞെടുത്ത ഒബ്ജക്റ്റിലേക്ക് VR റോവറിനെ നേരെ നയിക്കുന്നു.
Usage:
drivetrain.drive_to(object, wait=True)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവർ ഏത് വസ്തുവിലേക്കാണ് പോകുന്നത്:
|
|
ഓപ്ഷണൽ. |
drive_to എന്ന് വിളിക്കുമ്പോൾ VR റോവറിന്റെ ദൃശ്യ ശ്രേണിയിൽ ഒരു ധാതുവോ ശത്രുവോ കണ്ടെത്തിയില്ലെങ്കിൽ, VR റോവർ ഓടില്ല. ബേസിനെ എപ്പോഴും ലക്ഷ്യം വയ്ക്കാൻ കഴിയും.
ഒന്നിലധികം ധാതുക്കളെയോ ഒന്നിലധികം ശത്രുക്കളെയോ വിആർ റോവർ കണ്ടെത്തിയാൽ, അത് അടുത്ത ഓപ്ഷനിലേക്ക് നീങ്ങും.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
തിരിയുക#
turn_to തിരഞ്ഞെടുത്ത വസ്തുവിനെ അഭിമുഖീകരിക്കാൻ VR റോവർ തിരിക്കുന്നു.
Usage:
drivetrain.turn_to(object, wait=True)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവർ ഏത് വസ്തുവിലേക്കാണ് തിരിക്കുന്നത്:
|
|
ഓപ്ഷണൽ.
|
turn_to എന്ന് വിളിക്കുമ്പോൾ VR റോവറിന്റെ ദൃശ്യ ശ്രേണിയിൽ ഒരു ധാതുവിനെയോ ശത്രുവിനെയോ കണ്ടെത്തിയില്ലെങ്കിൽ, VR റോവർ തിരിയില്ല. ബേസ് എപ്പോഴും ലക്ഷ്യമിടാൻ കഴിയും.
വിആർ റോവർ ഒന്നിലധികം ധാതുക്കളെയോ ഒന്നിലധികം ശത്രുക്കളെയോ കണ്ടെത്തിയാൽ, അത് അടുത്ത ഓപ്ഷനിലേക്ക് തിരിയും.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
പോകുക#
go_to തിരിഞ്ഞ് VR റോവറിനെ തിരഞ്ഞെടുത്ത ഒബ്ജക്റ്റിലേക്ക് നയിക്കുന്നു.
Usage:
drivetrain.go_to(object, wait=True)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവർ ഏത് വസ്തുവിലേക്കാണ് തിരിഞ്ഞ് ഓടിക്കുന്നത്:
|
|
ഓപ്ഷണൽ. |
go_to എന്ന് വിളിക്കുമ്പോൾ VR റോവറിന്റെ ദൃശ്യ ശ്രേണിയിൽ ഒരു ധാതുവോ ശത്രുവോ കണ്ടെത്തിയില്ലെങ്കിൽ, VR റോവർ ഓടില്ല. ബേസിനെ എപ്പോഴും ലക്ഷ്യം വയ്ക്കാൻ കഴിയും.
വിആർ റോവർ ഒന്നിലധികം ധാതുക്കളെയോ ഒന്നിലധികം ശത്രുക്കളെയോ കണ്ടെത്തിയാൽ, അത് ക്ലോസ് ഓപ്ഷനിലേക്ക് നീങ്ങും.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
നിർത്തുക#
stop VR റോവറിന്റെ ചലനം നിർത്തുന്നു.
Usage:
drivetrain.stop()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
മ്യൂട്ടേറ്ററുകൾ#
സെറ്റ്_ഹെഡിംഗ്#
ഡിഗ്രിയിൽ അളക്കുന്ന VR റോവർ അഭിമുഖീകരിക്കുന്ന ദിശയാണ് ഒരു ഹെഡ്ഡിംഗ്. set_heading VR റോവറിന്റെ നിലവിലെ ഹെഡ്ഡിംഗിനെ ഒരു പുതിയ ഹെഡ്ഡിംഗ് മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, VR റോവർ വലത്തേക്ക് അഭിമുഖമായി തിരിഞ്ഞിട്ടുണ്ടെങ്കിൽ, ഹെഡിംഗ് 0 ഡിഗ്രിയിലേക്ക് സജ്ജീകരിക്കുന്നത് ആ വലത്തേക്ക് അഭിമുഖമായുള്ള സ്ഥാനത്തെ പുതിയ 0 ഡിഗ്രിയാക്കുന്നു. തുടർന്ന് VR റോവറിന് ആ പുതിയ ഹെഡിംഗ് അടിസ്ഥാനമാക്കി മറ്റ് സ്ഥാനങ്ങളിലേക്ക് തിരിയാൻ കഴിയും.
Usage:
drivetrain.set_heading(heading, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവറിനായി സജ്ജമാക്കേണ്ട ഹെഡ്ഡിംഗ് മൂല്യം, ഡിഗ്രികളിൽ. ഇത് |
|
തലക്കെട്ട് യൂണിറ്റ്: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
സെറ്റ്_ടൈമൗട്ട്#
set_timeout എന്നത് VR റോവർ ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സമയം ശ്രമിക്കുമെന്ന് സജ്ജമാക്കുന്നു. ആ സമയത്ത് VR റോവർ പൂർത്തിയാക്കാൻ കഴിയുന്നില്ലെങ്കിൽ, അത് ശ്രമം നിർത്തി അടുത്ത കോഡ് വരിയിലേക്ക് നീങ്ങും. ഇത് VR റോവറിനെ ഒരു ചലനത്തിൽ കുടുങ്ങിപ്പോകുന്നത് തടയുന്നു.
Usage:
drivetrain.set_timeout(value, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഒരു ചലനം പൂർത്തിയാക്കാൻ VR റോവറിന് എത്ര സമയം ശ്രമിക്കാൻ കഴിയും. ഇത് ഒരു പോസിറ്റീവ് |
|
സമയ യൂണിറ്റ്: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
സെറ്റ്_ഡ്രൈവ്_വെലോസിറ്റി#
set_drive_velocity VR റോവറിനോട് എത്ര വേഗത്തിൽ ഡ്രൈവ് ചെയ്യണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം VR റോവറിനെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം VR റോവറിനെ മന്ദഗതിയിലാക്കാനും സഹായിക്കുന്നു.
എല്ലാ പ്രോജക്റ്റുകളും ആരംഭിക്കുന്നത് വിആർ റോവർ സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ ഓടിച്ചാണ്.
കുറിപ്പ്: ഉയർന്ന വേഗത VR റോവറിനെ വേഗത്തിലാക്കുന്നു, പക്ഷേ കൃത്യത കുറവായിരിക്കാം. കുറഞ്ഞ വേഗത VR റോവറിനെ മന്ദഗതിയിലാക്കുന്നു, പക്ഷേ കൂടുതൽ കൃത്യതയുള്ളതാക്കാൻ കഴിയും.
Usage:
drivetrain.set_drive_velocity(velocity, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
0% മുതൽ 100% വരെ ഡ്രൈവ് ചെയ്യേണ്ട വേഗത. ഇത് ഒരു |
|
പ്രവേഗ യൂണിറ്റ്: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
സെറ്റ്_ടേൺ_വെലോസിറ്റി#
set_turn_velocity VR റോവറിനോട് എത്ര വേഗത്തിൽ തിരിയണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം VR റോവറിനെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം VR റോവറിനെ മന്ദഗതിയിലാക്കാനും സഹായിക്കുന്നു.
എല്ലാ പ്രോജക്റ്റുകളും ആരംഭിക്കുന്നത് വിആർ റോവർ സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുമ്പോഴാണ്.
കുറിപ്പ്: ഉയർന്ന വേഗത VR റോവറിനെ വേഗത്തിൽ തിരിയാൻ പ്രേരിപ്പിക്കുന്നു, പക്ഷേ കൃത്യത കുറവായിരിക്കാം. കുറഞ്ഞ വേഗത VR റോവറിനെ മന്ദഗതിയിലാക്കുന്നു, പക്ഷേ കൂടുതൽ കൃത്യതയുള്ളതാകാം.
Usage:
drivetrain.set_turn_velocity(velocity, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
0% മുതൽ 100% വരെ തിരിയാനുള്ള വേഗത. ഇത് ഒരു |
|
പ്രവേഗ യൂണിറ്റ്: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
ഗെറ്ററുകൾ#
തലക്കെട്ട്#
ഡിഗ്രിയിൽ അളക്കുന്ന VR റോവർ അഭിമുഖീകരിക്കുന്ന ദിശയാണ് ഒരു ഹെഡിംഗ്. heading VR റോവറിന്റെ നിലവിലെ ഹെഡിംഗ് 0 ൽ നിന്ന് 359.99 ഡിഗ്രിയിലേക്ക് തിരികെ നൽകുന്നു.
വിആർ റോവറിന്റെ ആരംഭ തലക്കെട്ട് 0 ഡിഗ്രിയാണ്.
Usage:
drivetrain.heading(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
തലക്കെട്ട് യൂണിറ്റ്: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
ചെയ്തു കഴിഞ്ഞു#
is_done എന്നത് VR റോവർ നീങ്ങുന്നത് പൂർത്തിയായോ എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു. VR റോവറിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
True— വിആർ റോവർ നീങ്ങുന്നത് അവസാനിച്ചു.False— വിആർ റോവർ ഇപ്പോഴും നീങ്ങിക്കൊണ്ടിരിക്കുന്നു.
ഈ രീതി wait പാരാമീറ്റർ ഉള്ള ഡ്രൈവ്ട്രെയിൻ രീതികളുമായി സംയോജിച്ച് പ്രവർത്തിക്കുന്നു, ഉദാഹരണത്തിന് drive_for, turn_for, turn_to_heading, drive_to, turn_to, go_to.
Usage:
drivetrain.is_done()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
നീങ്ങുന്നു#
is_moving എന്നത് VR റോവർ നീങ്ങുന്നുണ്ടോ എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു. VR റോവറിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
True— വിആർ റോവർ നീങ്ങുന്നു.False— വിആർ റോവർ നീങ്ങുന്നില്ല.
Usage:
drivetrain.is_moving()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
കൺസോൾ#
ഒരു പ്രോജക്റ്റ് പ്രവർത്തിക്കുമ്പോൾ കൺസോൾ ടെക്സ്റ്റ്, നമ്പറുകൾ, വേരിയബിൾ മൂല്യങ്ങൾ എന്നിവ പ്രദർശിപ്പിക്കുന്നു. കൺസോൾ രീതികൾക്ക് കഴ്സർ ഒരു പുതിയ വരിയിലേക്ക് നീക്കാനും, നിറം മാറ്റിയതിനുശേഷം അച്ചടിച്ച വാചകത്തിന്റെ നിറം സജ്ജമാക്കാനും, കൺസോൾ മായ്ക്കാനും, മോണിറ്റർ ടാബിലേക്ക് വേരിയബിളുകളോ സെൻസർ മൂല്യങ്ങളോ ചേർക്കാനും കഴിയും.
അച്ചടിക്കുക#
ബ്രെയിൻ.പ്രിന്റ്#
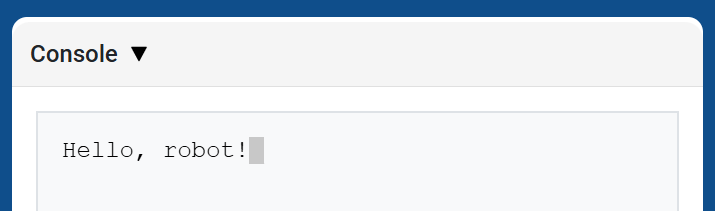
brain.print നിലവിലെ കഴ്സർ സ്ഥാനം ഉപയോഗിച്ച് കൺസോളിൽ ടെക്സ്റ്റ്, അക്കങ്ങൾ അല്ലെങ്കിൽ വേരിയബിൾ മൂല്യങ്ങൾ പ്രദർശിപ്പിക്കുന്നു.
അടുത്ത പ്രിന്റ് ചെയ്ത മൂല്യം ഒരു പുതിയ വരിയിൽ ആരംഭിക്കണമെങ്കിൽ brain.new_line ഉപയോഗിക്കുക.
Usage:
brain.print(value)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
കൺസോളിൽ പ്രദർശിപ്പിക്കേണ്ട വാചകം, നമ്പർ അല്ലെങ്കിൽ വേരിയബിൾ മൂല്യം. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
ബ്രെയിൻ.ന്യൂ_ലൈൻ#
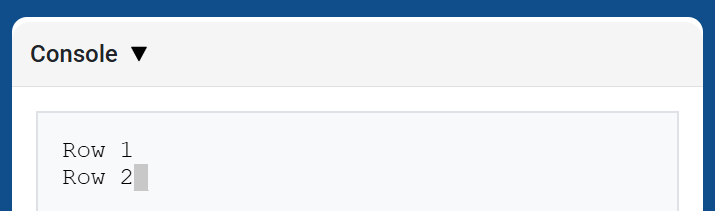
brain.new_line കൺസോളിലെ അടുത്ത വരിയിലെ കോളം 1 ലേക്ക് കഴ്സർ നീക്കുന്നു. പ്രിന്റ് ചെയ്ത അടുത്ത മൂല്യം ആ വരിയിൽ ദൃശ്യമാകും.
Usage:
brain.new_line()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
ബ്രെയിൻ.സെറ്റ്_പ്രിന്റ്_കളർ#
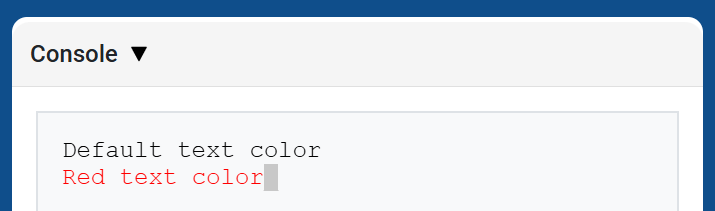
brain.set_print_color ഈ രീതി ഉപയോഗിച്ചതിന് ശേഷം കൺസോളിൽ പ്രിന്റ് ചെയ്യുന്ന വാചകത്തിന് ഉപയോഗിക്കുന്ന നിറം സജ്ജമാക്കുന്നു. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, കൺസോൾ വാചക നിറം BLACK ആയി സജ്ജീകരിച്ചിരിക്കുന്നു.
Usage:
brain.set_print_color(color)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
കൺസോളിൽ പ്രിന്റ് ചെയ്തിരിക്കുന്ന വാചകത്തിന് ഉപയോഗിക്കേണ്ട നിറം:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
ബ്രെയിൻ.ക്ലിയർ#
brain.clear കൺസോളിൽ നിന്ന് എല്ലാ വരികളും മായ്ക്കുകയും കഴ്സർ 1 വരിയിലേക്ക് തിരികെ നീക്കുകയും ചെയ്യുന്നു.
Usage:
brain.clear()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
മോണിറ്റർ#
മോണിറ്റർ_വേരിയബിൾ#
monitor_variable VEXcode-ലെ മോണിറ്റർ ടാബിലേക്ക് ഒന്നോ അതിലധികമോ മുൻകൂട്ടി നിശ്ചയിച്ച വേരിയബിളുകൾ ചേർക്കുന്നു. ഒരു പ്രോജക്റ്റ് പ്രവർത്തിക്കുമ്പോൾ ഒരു വേരിയബിളിന്റെ മൂല്യം മാറുന്നത് കാണാൻ ഇത് നിങ്ങളെ അനുവദിക്കുന്നു.
monitor_variable വിജയകരമായി നിരീക്ഷിക്കുന്നതിന് വേരിയബിളുകൾ ഗ്ലോബൽ ആയിരിക്കണം. ഓരോ വേരിയബിൾ നാമവും ഒരു സ്ട്രിംഗായി നൽകുക.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
നിരീക്ഷിക്കുന്നതിനായി മുൻകൂട്ടി നിശ്ചയിച്ച ഒരു ഗ്ലോബൽ വേരിയബിളിന്റെ പേര്, ഒരു സ്ട്രിംഗായി നൽകിയിരിക്കുന്നു. ഒന്നിലധികം വേരിയബിളുകൾ നിരീക്ഷിക്കാൻ, ഓരോ വേരിയബിൾ നാമവും കോമ ഉപയോഗിച്ച് വേർതിരിക്കുക. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
മോണിറ്റർ_സെൻസർ#
monitor_sensor VEXcode-ലെ മോണിറ്റർ ടാബിലേക്ക് ഒന്നോ അതിലധികമോ സെൻസർ മൂല്യങ്ങൾ ചേർക്കുന്നു. ഒരു പ്രോജക്റ്റ് പ്രവർത്തിക്കുമ്പോൾ സെൻസർ മൂല്യങ്ങൾ മാറുന്നത് കാണാൻ ഇത് നിങ്ങളെ അനുവദിക്കുന്നു.
ഓരോ സെൻസർ മൂല്യവും ഒരു സ്ട്രിംഗായി നൽകുക.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
മോണിറ്റർ ചെയ്യേണ്ട സെൻസർ മൂല്യം, ഒരു സ്ട്രിംഗായി നൽകിയിരിക്കുന്നു. ഒന്നിലധികം സെൻസർ മൂല്യങ്ങൾ നിരീക്ഷിക്കാൻ, ഓരോ സെൻസർ മൂല്യവും കോമ ഉപയോഗിച്ച് വേർതിരിക്കുക. പിന്തുണയ്ക്കുന്ന സെൻസർ ഐഡന്റിഫയറുകളിൽ ഇവ ഉൾപ്പെടുന്നു:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
സെൻസിംഗ്#
ദൂരം#
കണ്ടെത്തി_വസ്തു#
found_object എന്നത് ദൂര സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.
Usage:
distance.found_object()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
ദൂരം_നേടുക#
get_distance ഡിസ്റ്റൻസ് സെൻസറിൽ നിന്ന് ഏറ്റവും അടുത്തുള്ള കണ്ടെത്തിയ വസ്തുവിലേക്കുള്ള ദൂരം നൽകുന്നു.
Usage:
distance.get_distance(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ദൂരത്തിന്റെ യൂണിറ്റ്: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
പ്രവർത്തനങ്ങൾ#
പ്രവർത്തനങ്ങൾ#
പുരോഗമിക്കുക#
pickup ധാതുക്കൾ ശേഖരിക്കുന്നു.
Usage:
rover.pickup(object)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
വിആർ റോവറിന് എടുക്കാൻ കഴിയുന്ന വസ്തു:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
ഡ്രോപ്പ്#
drop തുള്ളി ധാതുക്കൾ വഹിച്ചു.
Usage:
rover.drop(object)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
വിആർ റോവറിന് ഉപേക്ഷിക്കാൻ കഴിയുന്ന വസ്തു:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
ഉപയോഗിക്കുക#
use ഊർജ്ജം പുനഃസ്ഥാപിക്കാൻ ധാതുക്കൾ ഉപയോഗിക്കുന്നു. ഉപയോഗിക്കാൻ ധാതുക്കൾ നിലത്തായിരിക്കണം.
Usage:
rover.use(object)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവറിന് ഉപയോഗിക്കാൻ കഴിയുന്ന വസ്തു:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
വികിരണം_ ആഗിരണം ചെയ്യുക#
absorb_radiation ശത്രുവിൽ നിന്നുള്ള വികിരണം ആഗിരണം ചെയ്യുന്നു.
Usage:
rover.absorb_radiation(object)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
VR റോവറിന് വികിരണം ആഗിരണം ചെയ്യാൻ കഴിയുന്ന വസ്തു:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
സ്റ്റാൻഡ് ബൈ#
standby നിർദ്ദിഷ്ട ബാറ്ററി പരിധി എത്തുന്നതുവരെ VR റോവറിനെ സ്റ്റാൻഡ്ബൈ മോഡിലേക്ക് മാറ്റുന്നു.
Usage:
rover.standby(percent)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
വിആർ റോവറിനെ സ്റ്റാൻഡ്ബൈ മോഡിൽ നിന്ന് പുറത്തുകടക്കാൻ കാരണമാകുന്ന ബാറ്ററി പരിധി, |
തിരഞ്ഞെടുത്ത പരിധി നിലവിലെ ബാറ്ററി ലെവലിന് തുല്യമോ അതിൽ കൂടുതലോ ആണെങ്കിൽ, VR റോവർ സ്റ്റാൻഡ്ബൈ മോഡിൽ പ്രവേശിക്കില്ല.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
ഗെറ്ററുകൾ#
ആംഗിൾ#
angle തിരഞ്ഞെടുത്ത വസ്തുവിന്റെ ദിശ ഡിഗ്രിയിൽ തിരികെ നൽകുന്നു.
Usage:
rover.angle(object)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഈ ദിശ റിപ്പോർട്ട് ചെയ്യേണ്ട ഒബ്ജക്റ്റ്:
|
ധാതുക്കൾക്കും ശത്രുക്കൾക്കും, വസ്തു 1000 മില്ലിമീറ്ററിനുള്ളിലും വിആർ റോവറിന്റെ വ്യൂ ഫീൽഡിലുമായിരിക്കണം. ബേസ് എപ്പോഴും റിപ്പോർട്ട് ചെയ്യാൻ കഴിയും.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
ദൂരം_നേടുക#
get_distance VR റോവറിൽ നിന്ന് തിരഞ്ഞെടുത്ത ഒബ്ജക്റ്റിലേക്കുള്ള ദൂരം നൽകുന്നു.
Usage:
rover.get_distance(object, units=MM)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ദൂരം റിപ്പോർട്ട് ചെയ്യേണ്ട വസ്തു:
|
|
ഓപ്ഷണൽ. ദൂരം റിപ്പോർട്ട് ചെയ്യാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്: |
ധാതുക്കൾക്കും ശത്രുക്കൾക്കും, വസ്തു 1000 മില്ലിമീറ്ററിനുള്ളിലും വിആർ റോവറിന്റെ വ്യൂ ഫീൽഡിലുമായിരിക്കണം. ബേസ് എപ്പോഴും റിപ്പോർട്ട് ചെയ്യാൻ കഴിയും.
തടസ്സങ്ങൾക്കും അപകടങ്ങൾക്കും, ഈ രീതി ദൃശ്യമായ വസ്തുവിന്റെ ദൂരം റിപ്പോർട്ട് ചെയ്യുന്നു. ഒന്നും കാഴ്ചയിൽ ഇല്ലെങ്കിൽ, അത് 1000 മില്ലിമീറ്റർ അല്ലെങ്കിൽ 39.37 ഇഞ്ച് നൽകുന്നു.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
സ്ഥലം#
location തിരഞ്ഞെടുത്ത വസ്തുവിന്റെ X അല്ലെങ്കിൽ Y കോർഡിനേറ്റ് സ്ഥാനം നൽകുന്നു.
Usage:
rover.location(object, axis, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഇനിപ്പറയുന്നവയുടെ സ്ഥാനം റിപ്പോർട്ട് ചെയ്യേണ്ട വസ്തു:
|
|
ഏത് കോർഡിനേറ്റാണ് തിരികെ നൽകേണ്ടത്:
|
|
സ്ഥലം റിപ്പോർട്ട് ചെയ്യാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്: |
ധാതുക്കൾക്കും ശത്രുക്കൾക്കും, വസ്തു 1000 മില്ലിമീറ്ററിനുള്ളിലും വിആർ റോവറിന്റെ വ്യൂ ഫീൽഡിലുമായിരിക്കണം. ബേസ് എപ്പോഴും റിപ്പോർട്ട് ചെയ്യാൻ കഴിയും.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
ബാറ്ററി#
battery VR റോവറിന്റെ നിലവിലെ ബാറ്ററി നില നൽകുന്നു.
Usage:
rover.battery()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
ധാതുക്കൾ_സംഭരിച്ചു#
minerals_stored എന്നത് VR റോവറിന്റെ സംഭരണത്തിലുള്ള നിലവിലെ ധാതുക്കളുടെ അളവ് നൽകുന്നു.
Usage:
rover.minerals_stored()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
സംഭരണ_ശേഷി#
storage_capacity എന്നത് VR റോവറിന്റെ വഹിക്കാനുള്ള ശേഷി തിരികെ നൽകുന്നു.
Usage:
rover.storage_capacity()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
ലെവൽ#
level VR റോവറിന്റെ നിലവിലെ ലെവൽ നൽകുന്നു.
Usage:
rover.level()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
എക്സ്പ്രഷൻ#
exp എന്നത് VR റോവറിന് നിലവിലെ ലെവലിൽ ഉള്ള എക്സ്പീരിയൻസ് പോയിന്റുകളുടെ എണ്ണം നൽകുന്നു.
Usage:
rover.exp()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
ശത്രു_തലം#
enemy_level VR റോവർ കണ്ടെത്തിയ ഏറ്റവും അടുത്ത ശത്രുവിന്റെ നില നൽകുന്നു.
Usage:
rover.enemy_level()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
റോവറിന്റെ ഡിറ്റക്റ്റ് റേഡിയസിനുള്ളിൽ ഒരു ശത്രുവിനെയും കണ്ടെത്തിയില്ലെങ്കിൽ, ഈ രീതി 0 നൽകുന്നു.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
ശത്രു_വികിരണം#
enemy_radiation VR റോവർ കണ്ടെത്തിയ ഏറ്റവും അടുത്ത ശത്രുവിന്റെ വികിരണം തിരികെ നൽകുന്നു.
Usage:
rover.enemy_radiation()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
റോവറിന്റെ ഡിറ്റക്റ്റ് റേഡിയസിനുള്ളിൽ ഒരു ശത്രുവിനെയും കണ്ടെത്തിയില്ലെങ്കിൽ, ഈ രീതി 0 നൽകുന്നു.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
കണ്ടെത്തുന്നു#
detects VR റോവർ അതിന്റെ കണ്ടെത്തൽ ആരത്തിൽ ധാതുക്കളെയോ ശത്രുക്കളെയോ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.
Usage:
rover.detects(object)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
കണ്ടെത്തേണ്ട വസ്തു:
|
വിആർ റോവറിന്റെ ഡിറ്റക്റ്റ് റേഡിയസ് 800 എംഎം ആണ്.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
കാണുന്നു#
sees എന്നത് VR റോവർ തിരഞ്ഞെടുത്ത വസ്തുവിനെ അതിന്റെ ദർശന ശ്രേണിയിൽ കാണുന്നുണ്ടോ എന്ന് നൽകുന്നു.
Usage:
rover.sees(object)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
കാണേണ്ട വസ്തു:
|
വിആർ റോവറിന് 1000 മില്ലിമീറ്ററിനുള്ളിലും 40 ഡിഗ്രി വ്യൂ ഫീൽഡിനുള്ളിലും ഉള്ള വസ്തുക്കളെ കാണാൻ കഴിയും.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
അണ്ടർ_അറ്റാക്ക്#
under_attack എന്നത് VR റോവർ നിലവിൽ ഒരു ശത്രുവിന്റെ ആക്രമണത്തിന് വിധേയമാണോ എന്ന് നൽകുന്നു.
Usage:
rover.under_attack()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
കോൾബാക്കുകൾ#
ആക്രമണത്തിന് കീഴിൽ#
on_under_attack VR റോവർ ഒരു ശത്രുവിൽ നിന്ന് കേടുപാടുകൾ വരുത്തുമ്പോൾ പ്രവർത്തിക്കുന്ന ഒരു കോൾബാക്ക് ഫംഗ്ഷൻ രജിസ്റ്റർ ചെയ്യുന്നു.
Usage:
rover.on_under_attack(callback)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
വിആർ റോവർ ആക്രമണത്തിനിരയാകുമ്പോൾ പ്രവർത്തിപ്പിക്കാനുള്ള പ്രവർത്തനം. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
ഓൺ_ലെവൽ_അപ്പ്#
on_level_up VR റോവർ ഒരു ലെവലിൽ നിന്ന് അടുത്ത ലെവലിലേക്ക് നീങ്ങുമ്പോൾ പ്രവർത്തിക്കുന്ന ഒരു കോൾബാക്ക് ഫംഗ്ഷൻ രജിസ്റ്റർ ചെയ്യുന്നു.
Usage:
rover.on_level_up(callback)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
വിആർ റോവർ ലെവൽ ഉയരുമ്പോൾ പ്രവർത്തിപ്പിക്കാനുള്ള ഫംഗ്ഷൻ. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)