
VR漫遊車#
VR Rover 用於 Rover 救援遊樂場。
機器人概覽#
VR Rover 專為 Rover Rescue 環境中的行動、擷取和自主感知而設計。
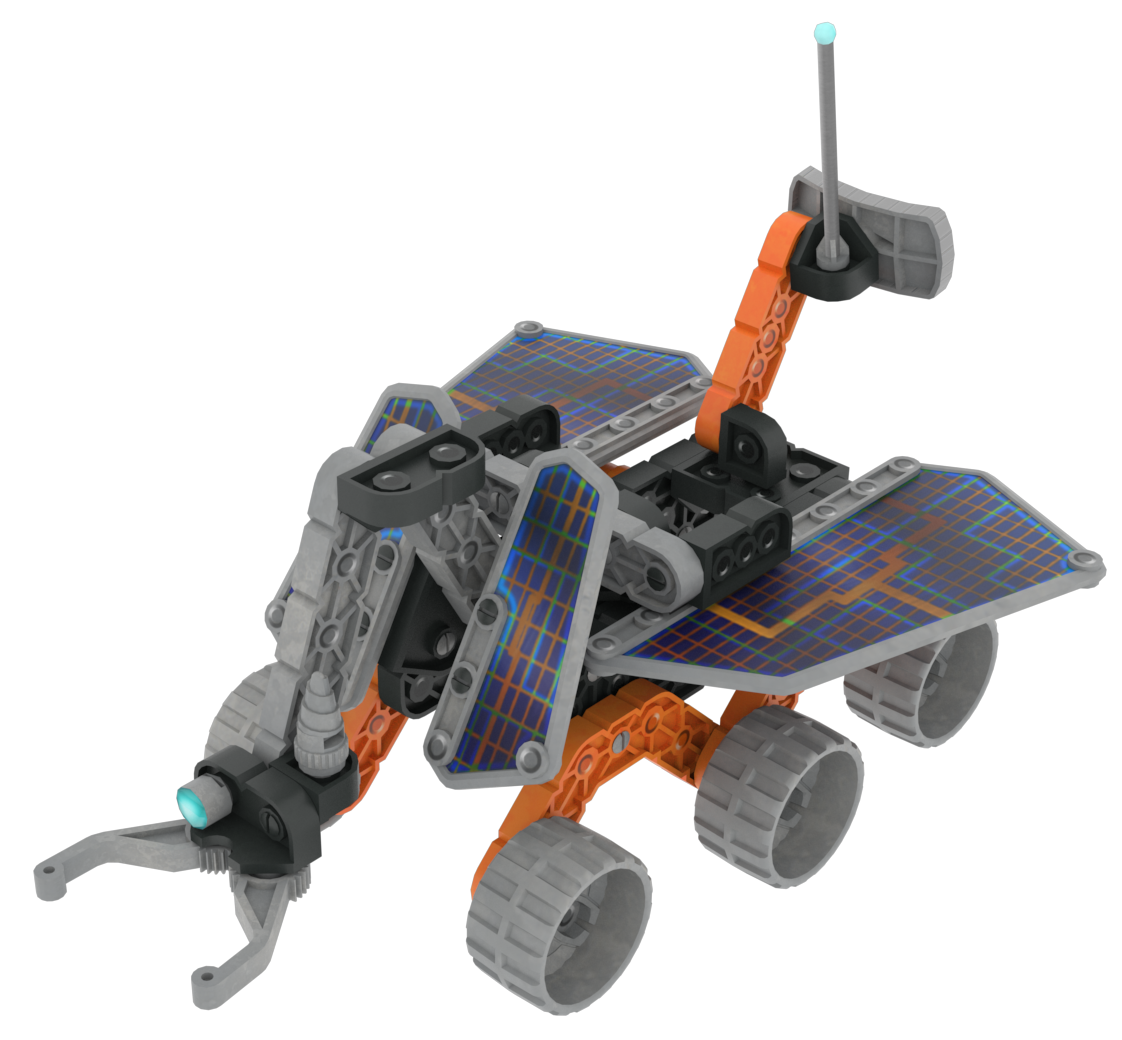
VR Rover 長約 191 毫米,寬約 147 毫米,它使用多功能爪來收集礦物。
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
移動和轉向探測車,內建陀螺儀感測器用於航向控制。 |
|
爪 |
收集和運輸礦物。 |
|
距離感測器 |
探測探測車前方最近的物體。 |
|
漫遊車感測 |
能夠探測和發現礦物、敵人、基地、障礙物和危險。 |
|
腦力計時器 |
追蹤自主行為的時間。 |
這些系統使探測車能夠探測附近的礦物和敵人,報告物體的方向和距離,並使用 機器人專用模組 和 機器人專用 Python 對受到攻擊或升級做出反應。
遊樂場#
操場 |
描述 |
|---|---|
探索外星環境,收集礦物,躲避敵人,並保持探測車的生存。 |