
VRローバー#
VR RoverはRover Rescue Playgroundで使用されています。
ロボットの概要#
VRローバーは、ローバーレスキュー環境における移動、収集、および自律的なセンシングのために設計されています。
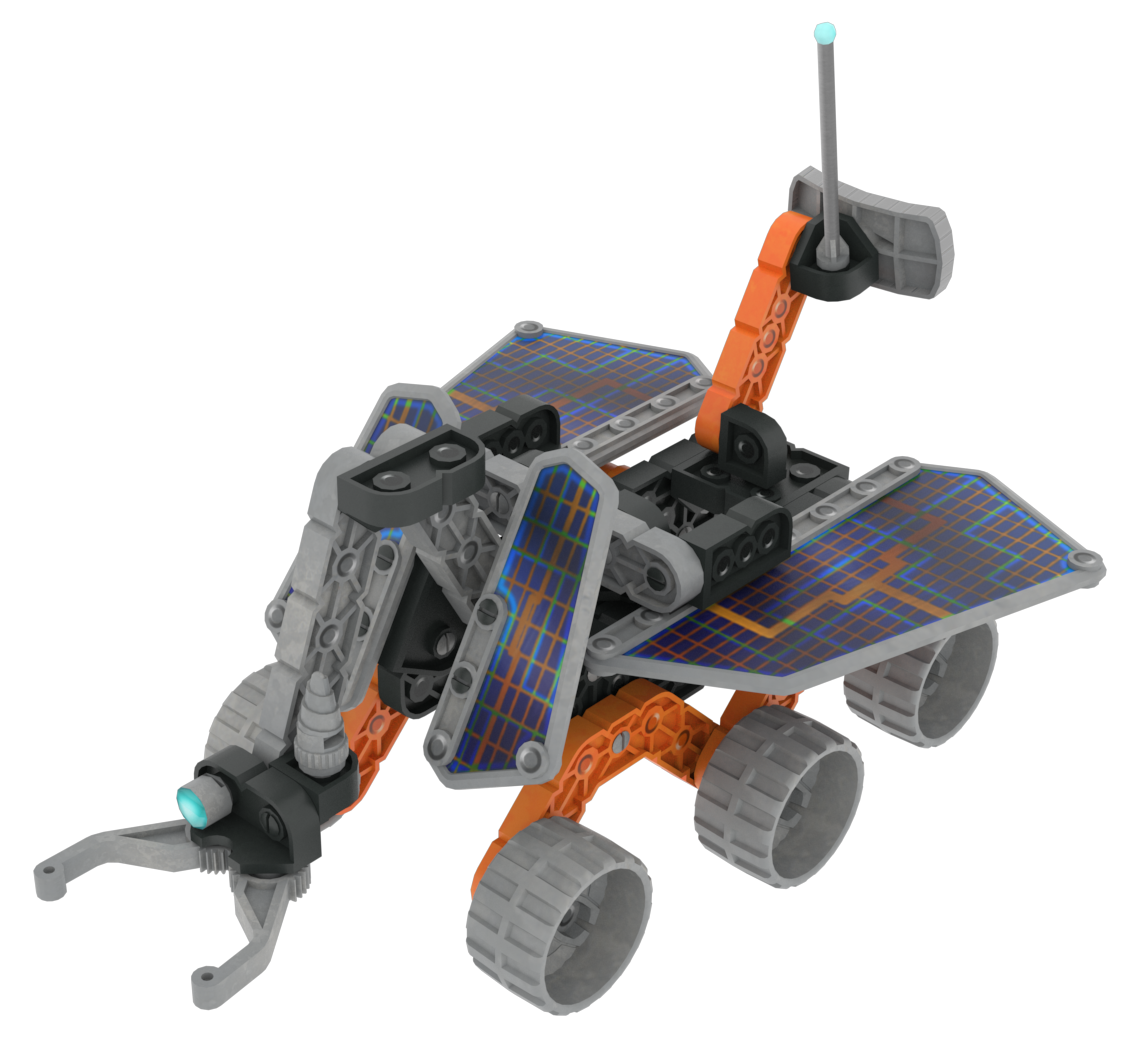
VRローバーは全長約191mm、幅約147mmで、多目的クローを使って鉱物を収集します。
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
探査車を移動・旋回させ、方位制御用のジャイロセンサーを内蔵している。 |
|
爪 |
鉱物を収集し、運搬する。 |
|
距離センサー |
探査車の前方にある最も近い物体を検出します。 |
|
ローバーセンシング |
鉱物、敵、基地、障害物、危険物を探知し、視認する。 |
|
ブレインタイマー |
自律的な動作にかかった時間を追跡します。 |
これらのシステムにより、探査車は近くの鉱物や敵を検出し、物体の方向と距離を報告し、ロボット固有のブロックとロボット固有のPythonを使用して攻撃されたりレベルアップしたりすることに反応できます。
遊び場#
遊び場 |
説明 |
|---|---|
未知の環境を探索し、鉱物を収集し、敵を避け、探査車を生き延びさせよう。 |