تكوين نظام نقل الحركة#
يشرح هذا الدليل كيفية إعداد نظام نقل الحركة في VEXcode IQ (الجيل الثاني). بنهاية الدليل، ستكون قد أضفت نظام نقل الحركة وقمت بإعداده.
حدد علامة التبويب الأجهزة.
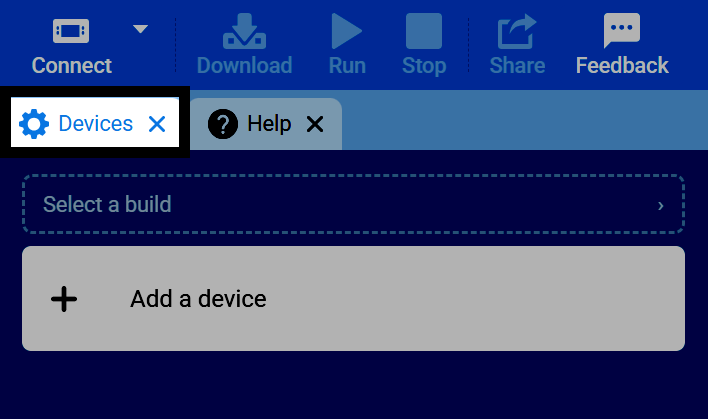
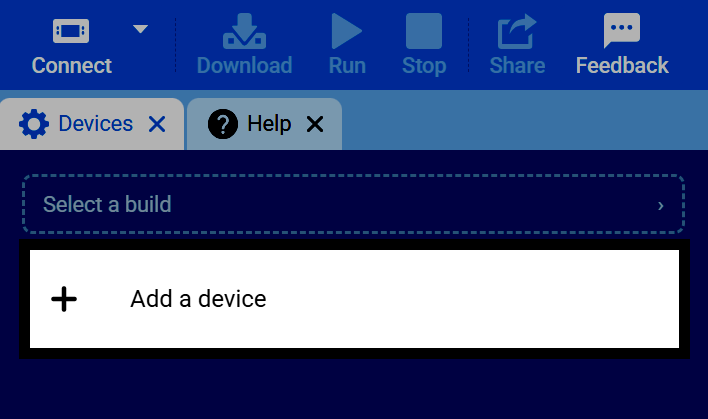
حدد إضافة جهاز.
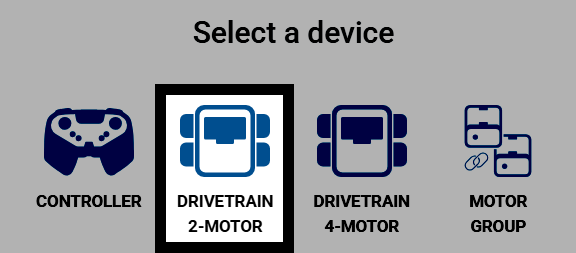
اختر نظام الدفع ثنائي المحرك.
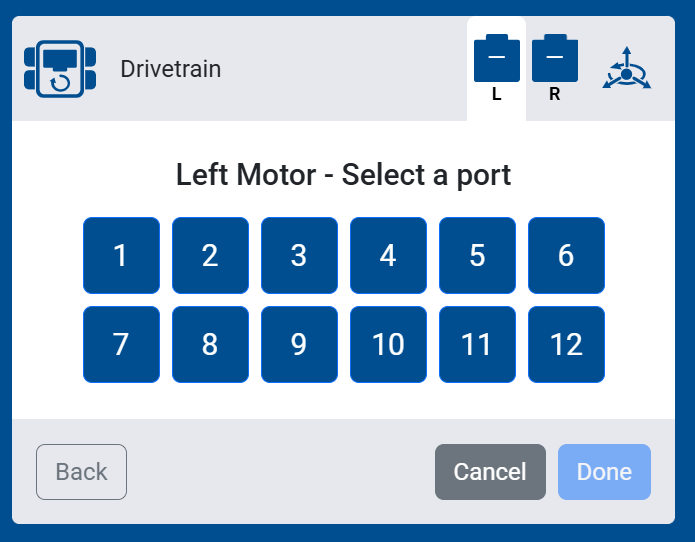
حدد المنفذ الذي يتصل به المحرك الأيسر.
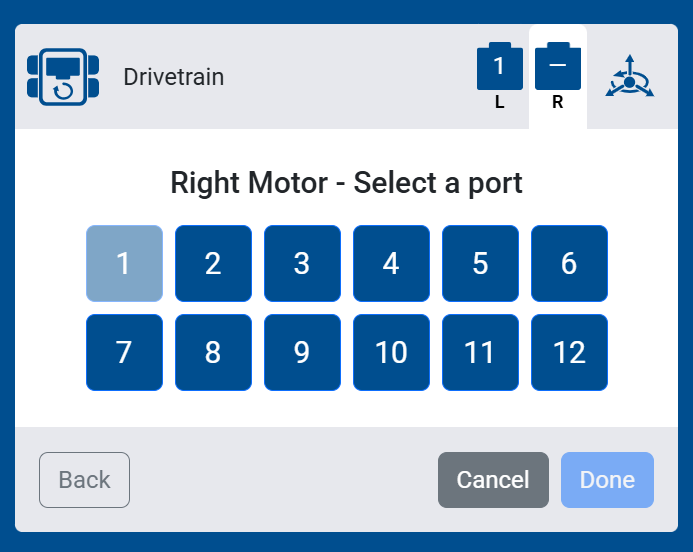
حدد المنفذ الذي يتصل به المحرك الصحيح.
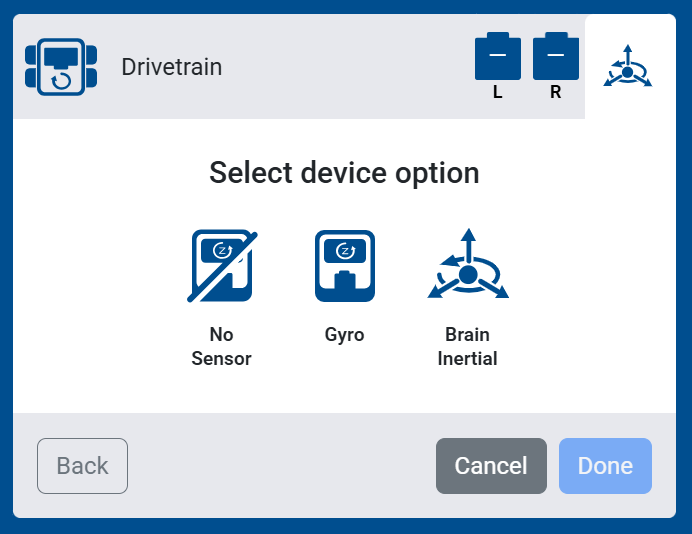
حدد المستشعر الذي ترغب في استخدامه مع نظام نقل الحركة الخاص بك:
بدون مستشعر — لن يتم توصيل أي مستشعر قصور ذاتي أو مستشعر جيروسكوبي بنظام نقل الحركة. لن تظهر الكتل التي تعتمد على هذه المستشعرات في صندوق الأدوات الخاص بك.
الجيروسكوب — حدد المنفذ الخاص بمستشعر الجيروسكوب الخارجي لقياس حركات مجموعة نقل الحركة.
القصور الذاتي للدماغ — استخدم مستشعر القصور الذاتي المدمج في الدماغ لقياس حركات مجموعة نقل الحركة.
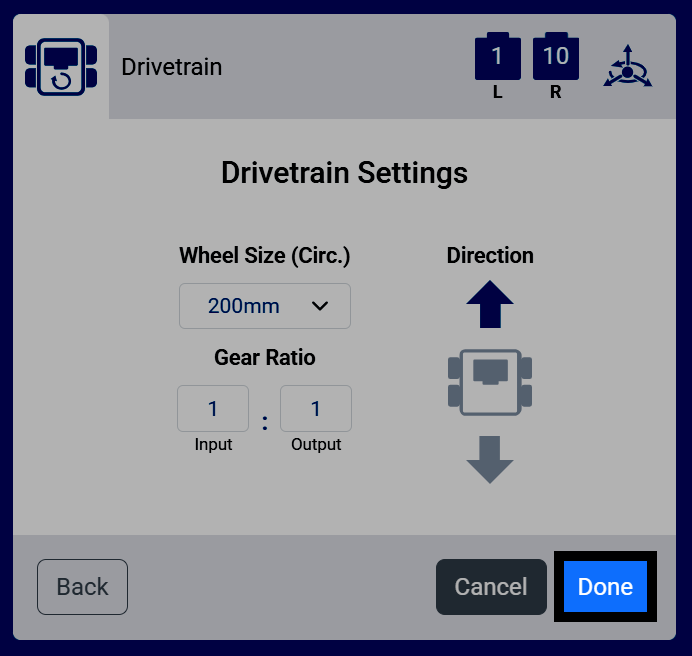
قم بضبط إعدادات حجم العجلة (القطر) ونسبة التروس والاتجاه لنظام نقل الحركة. إذا كنت تستخدم إعدادًا جاهزًا، فلا داعي لتغيير القيم الافتراضية.
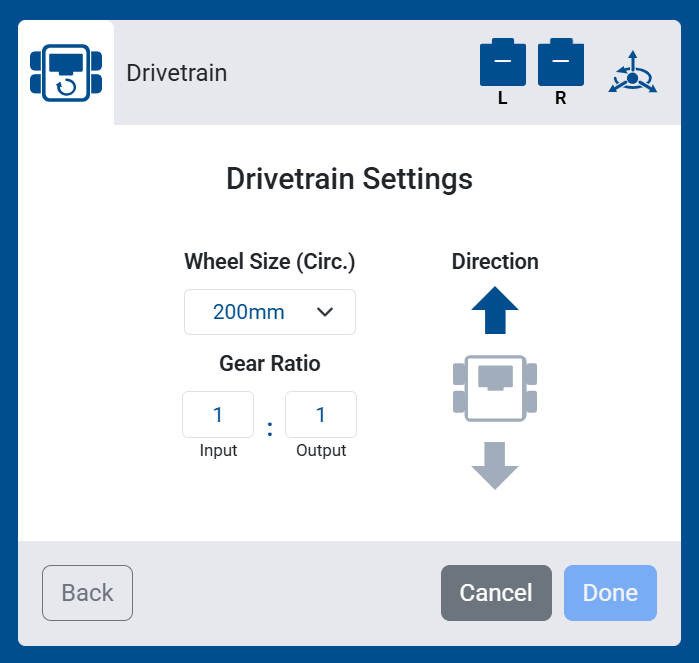
إذا اخترتَ “بدون مستشعر”، فسيظهر إعدادان إضافيان: “عرض المسار” و"قاعدة العجلات"، وهي المسافة بين العجلات الأمامية والخلفية. يساعد هذان الإعدادان نظام نقل الحركة على تقدير حركته دون الحاجة إلى جيروسكوب أو مستشعر قصور ذاتي.
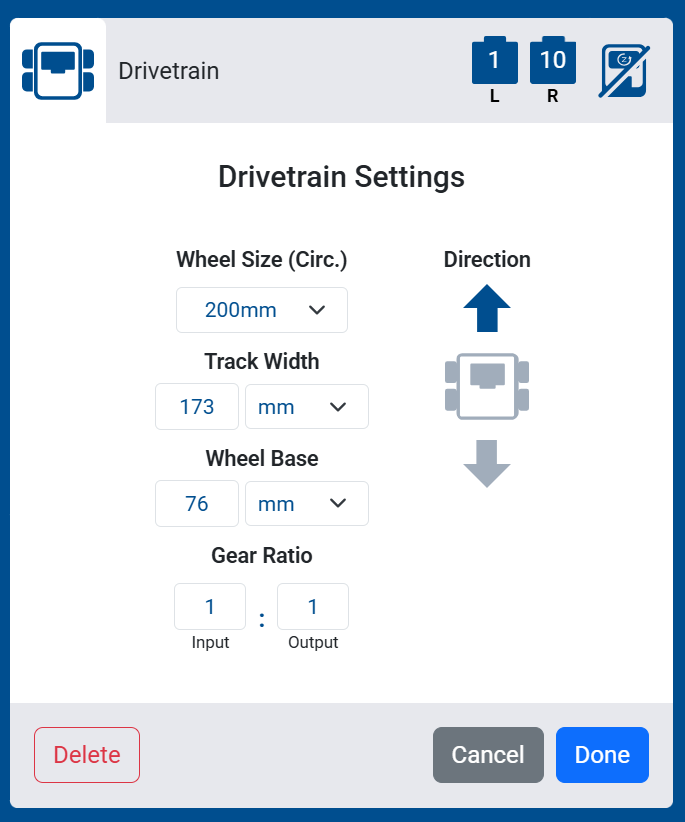
حدد تم لإضافة مجموعة نقل الحركة إلى الروبوت الخاص بك.
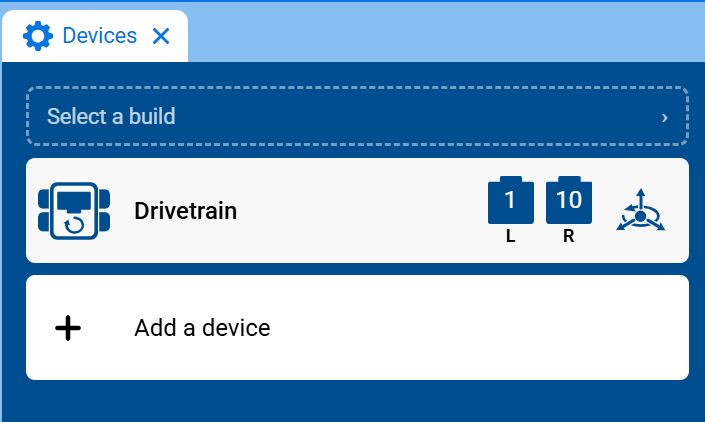
سيظهر نظام نقل الحركة الآن في قائمة الأجهزة الخاصة بك.
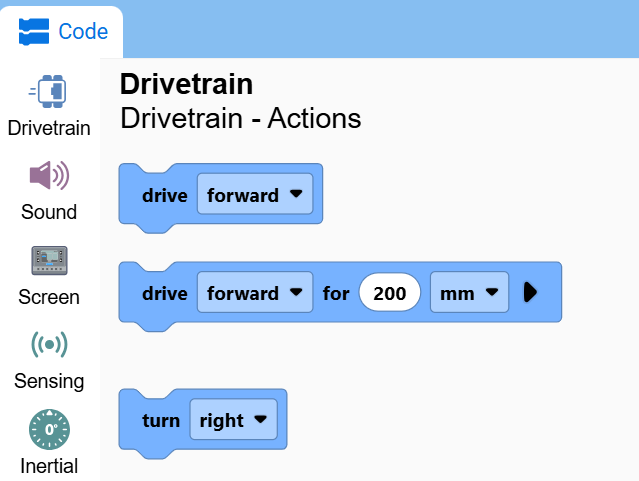
ستظهر فئة نظام نقل الحركة الآن في صندوق الأدوات، وتحتوي على كتلها.