Μετακίνηση του ρομπότ σας#
Αυτό το σεμινάριο σας καθοδηγεί στη χρήση του μπλοκ drive for για να μετακινήσετε το ρομπότ σας προς τα εμπρός και προς τα πίσω στο VEXcode GO. Στο τέλος, θα έχετε ένα έργο που οδηγεί το ρομπότ σας προς τα εμπρός και μετά προς τα πίσω.
Βεβαιωθείτε ότι το ρομπότ σας έχει διαμορφωθεί με σύστημα μετάδοσης κίνησης, ώστε να βλέπετε τα μπλοκ συστήματος μετάδοσης κίνησης στην εργαλειοθήκη. Ανατρέξτε στην ενότητα Διαμόρφωση συσκευών αν δεν έχετε προσθέσει ακόμα ένα.
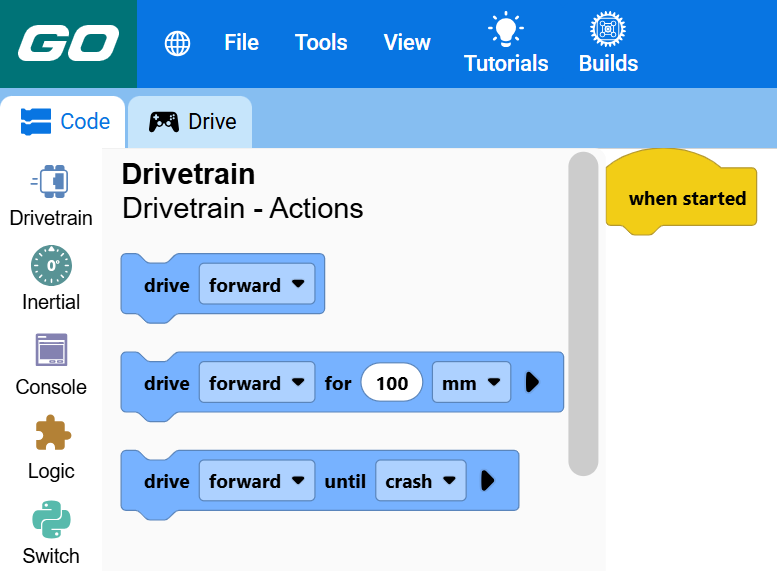
Συνδέστε δύο μπλοκ drive for κάτω από το μπλοκ when started.
όταν ξεκινά :: hat events
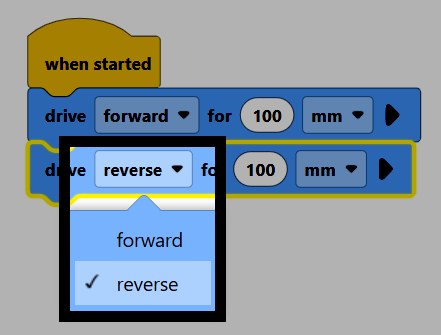
κίνηση [εμπρός v] για (100) [mm v] ▶
κίνηση [εμπρός v] για (100) [mm v] ▶
Στο δεύτερο μπλοκ, αλλάξτε την παράμετρο κατεύθυνση σε αντίστροφη.
Βεβαιωθείτε ότι το ρομπότ σας είναι συνδεδεμένο με το VEXcode και, στη συνέχεια, επιλέξτε Έναρξη για να εκτελέσετε το έργο. Το ρομπότ θα κινηθεί προς τα εμπρός και, στη συνέχεια, θα διανύσει την ίδια απόσταση προς τα πίσω.