Χρησιμοποιώντας τον ηλεκτρομαγνήτη#
Αυτό το σεμινάριο σας καθοδηγεί στη χρήση του Ηλεκτρομαγνήτη για να σηκώσετε και να αποθέσετε έναν Δίσκο στο VEXcode GO. Στο τέλος, θα έχετε ένα έργο που σηκώνει έναν Δίσκο, περιμένει και μετά τον αφήνει.
Βεβαιωθείτε ότι το ρομπότ σας έχει συνδεδεμένο ηλεκτρομαγνήτη. Ανατρέξτε στην ενότητα Διαμόρφωση συσκευών εάν δεν έχετε προσθέσει ακόμα έναν.
Συνδέστε ένα μπλοκ ενεργοποίησης μαγνήτη, ρυθμισμένο σε ενίσχυση, κάτω από το μπλοκ όταν ξεκίνησε, για να σηκώσετε έναν Δίσκο.
όταν ξεκινά :: hat events
ενεργοποίηση [Magnet2 v] σε [ενίσχυση v]
Συνδέστε ένα μπλοκ αναμονής, για να δώσετε στο ρομπότ σας χρόνο να αντιδράσει πριν ρίξει τον Δίσκο.
όταν ξεκινά :: hat events
ενεργοποίηση [Magnet2 v] σε [ενίσχυση v]
περίμενε [1] δευτερόλεπτα
Συνδέστε ένα άλλο μπλοκ ενεργοποίησης μαγνήτη κάτω από το μπλοκ αναμονής.
όταν ξεκινά :: hat events
ενεργοποίηση [Magnet2 v] σε [ενίσχυση v]
περίμενε [1] δευτερόλεπτα
ενεργοποίηση [Magnet2 v] σε [ενίσχυση v]
Αλλάξτε την παράμετρο σε drop, για να απελευθερώσετε τον δίσκο.
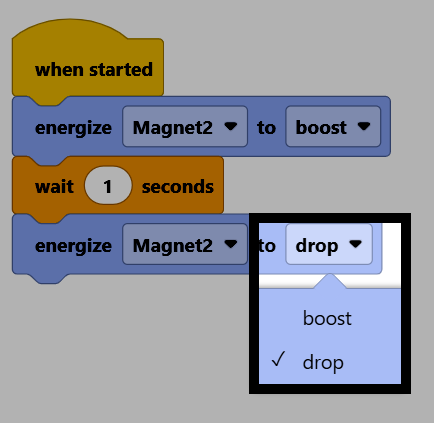
Συνδέστε ένα μπλοκ κίνησης για κάτω από το δεύτερο μπλοκ μαγνήτη ενεργοποίησης.
όταν ξεκινά :: hat events
ενεργοποίηση [Magnet2 v] σε [ενίσχυση v]
περίμενε [1] δευτερόλεπτα
ενεργοποίηση [Magnet2 v] σε [απόθεση v]
κίνηση [εμπρός v] για (100) [mm v] ▶
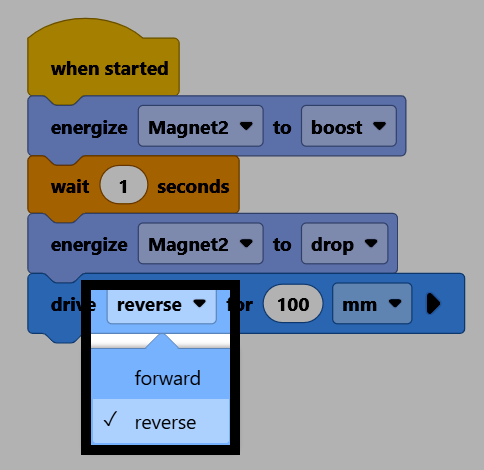
Άλλαξε την παράμετρο κατεύθυνσης σε αντίστροφη, για να κάνεις πίσω από τον Δίσκο μόλις τον αφήσεις να πέσει.
Βεβαιωθείτε ότι το ρομπότ σας είναι συνδεδεμένο στο VEXcode. Ανατρέξτε στην ενότητα Σύνδεση με το ρομπότ σας εάν δεν είναι ακόμα συνδεδεμένο.
Επιλέξτε Έναρξη για να εκτελέσετε το έργο. Ο Ηλεκτρομαγνήτης θα σηκώσει έναν Δίσκο, θα περιμένει ένα δευτερόλεπτο, θα τον ρίξει και μετά θα απομακρυνθεί.