Robota pārvietošana#
Moving Your Robot
Šajā pamācībā ir aprakstīts, kā VEXcode GO programmā izmantot bloku drive for, lai pārvietotu robotu uz priekšu un atpakaļ. Līdz tam laikam jums būs projekts, kas virzīs jūsu robotu uz priekšu un atpakaļgaitā.
Pārliecinieties, vai jūsu robots ir konfigurēts ar piedziņas sistēmu, lai rīklodziņā redzētu piedziņas sistēmas blokus. Ja vēl neesat to pievienojis, skatiet sadaļu Ierīču konfigurēšana.
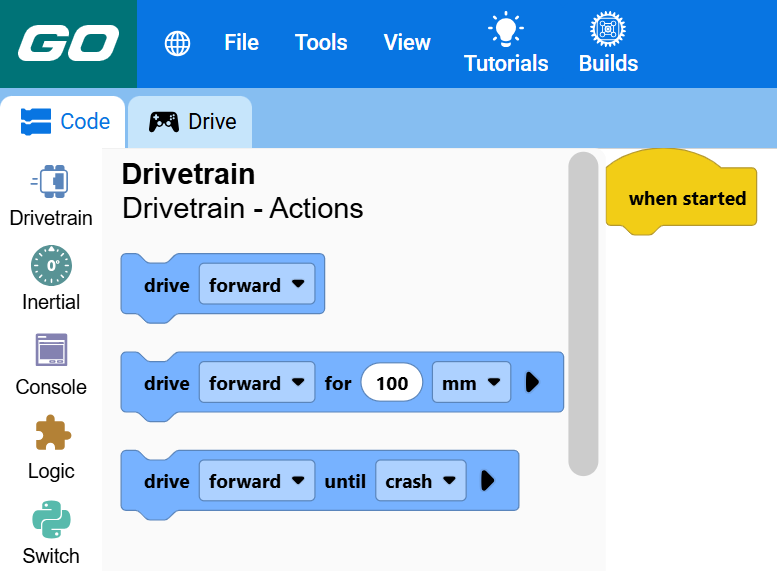
Pievienojiet divus piedziņas blokus zem kad iedarbināts bloka.
Divi piedziņas bloki, kas pievienoti zemāk, kad tie ir ieslēgti.#
kad sākts :: hat events
braukt [uz priekšu v] par (100) [mm v] ▶
braukt [uz priekšu v] par (100) [mm v] ▶
Otrajā blokā nomainiet parametru direction uz reverse.
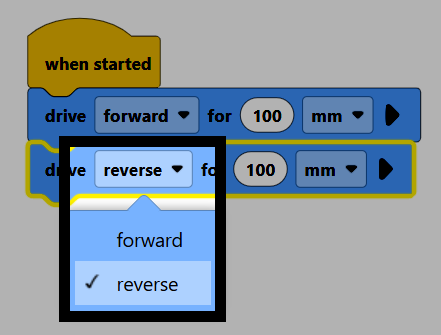
Pārliecinieties, vai jūsu robots ir savienots ar VEXcode, pēc tam atlasiet Sākt, lai palaistu projektu. Robots brauks uz priekšu un pēc tam tādu pašu attālumu nobrauks atpakaļgaitā.