Déplacez votre robot#
Moving Your Robot
Ce tutoriel vous guide pas à pas dans l’utilisation du bloc drive for pour faire avancer et reculer votre robot dans VEXcode GO. À la fin, vous disposerez d’un projet permettant de faire avancer votre robot, puis de le faire reculer.
Assurez-vous que votre robot est configuré avec un système de transmission ; les blocs correspondants doivent apparaître dans la boîte à outils. Consultez la section Configuration des périphériques si vous n’en avez pas encore ajouté.
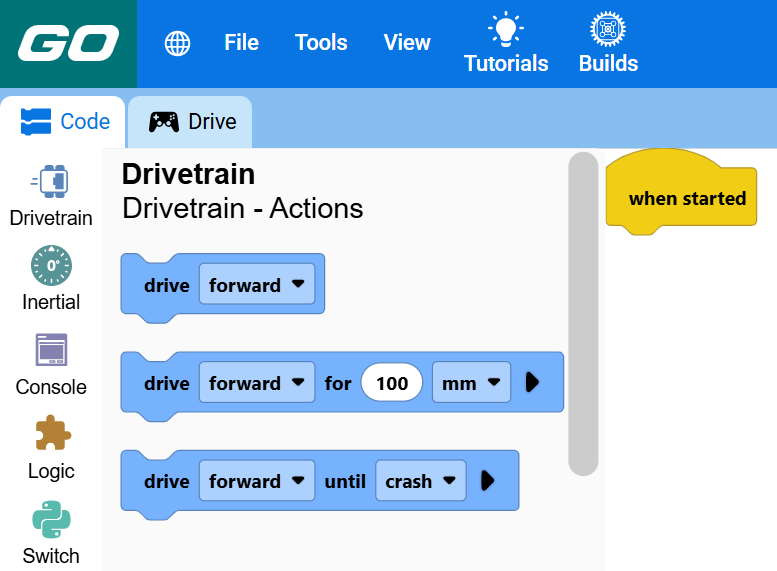
Fixez deux blocs drive for sous le bloc when started.
Deux disques d’entraînement pour blocs connectés ci-dessous au démarrage.#
au démarrage :: hat events
se déplacer [avant v] sur (100) [mm v] ▶
se déplacer [avant v] sur (100) [mm v] ▶
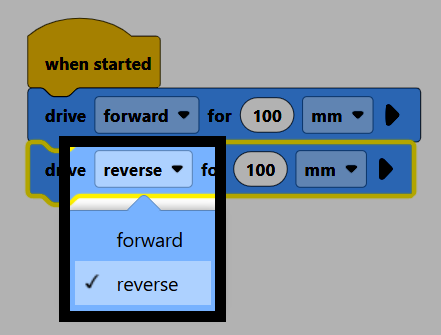
Sur le deuxième bloc, changez le paramètre direction en inverse.
Make sure your robot is connected to VEXcode, then select Start to run the project. The robot will drive forward, then drive the same distance in reverse.