Robotin liikuttaminen#
Moving Your Robot
Tässä tutoriaalissa opastat sinua käyttämään drive for-lohkoa robotin liikuttamiseen eteen- ja taaksepäin VEXcode GO:ssa. Lopulta sinulla on projekti, joka ajaa robottiasi eteenpäin ja sitten taaksepäin.
Varmista, että robottiisi on konfiguroitu voimansiirto, jotta näet voimansiirtolohkot työkalupakissa. Katso Laitteiden konfigurointi, jos et ole vielä lisännyt sellaista.
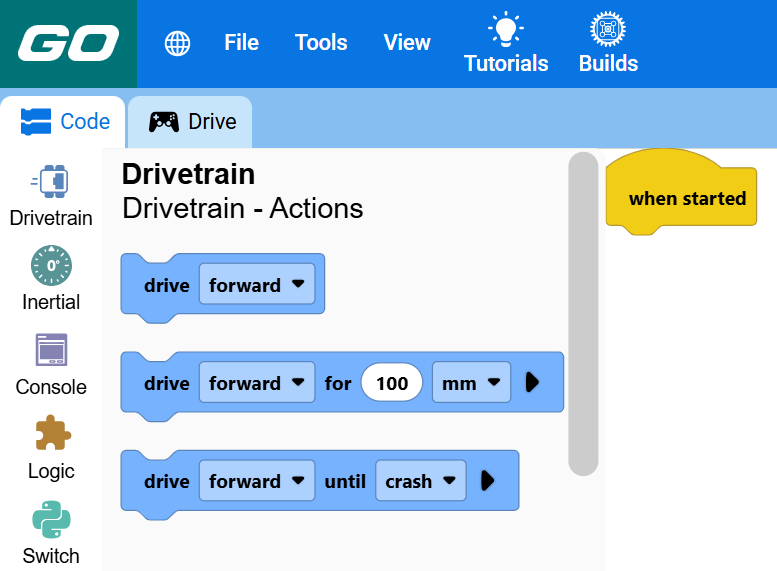
Kiinnitä kaksi drive for -lohkoa when started -lohkon alapuolelle.
Kaksi käyttölaitetta lohkoille, jotka on kytketty alapuolelle käynnistyksen yhteydessä.#
kun käynnistetään :: hat events
aja [eteenpäin v] (100) [mm v] ▶
aja [eteenpäin v] (100) [mm v] ▶
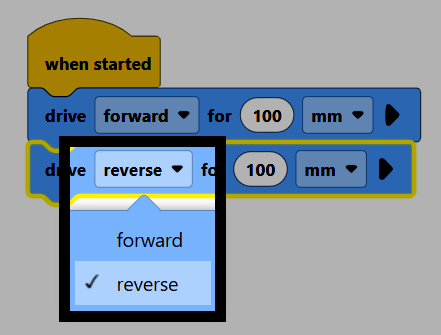
Toisessa lohkossa muuta suunta-parametrin arvoksi käänteinen.
Varmista, että robottisi on yhdistetty VEXcodeen ja valitse sitten Käynnistä projektin suorittamiseksi. Robotti ajaa eteenpäin ja sitten saman matkan taaksepäin.