Je robot verplaatsen#
Moving Your Robot
Deze tutorial laat je zien hoe je het drive for-blok gebruikt om je robot vooruit en achteruit te laten bewegen in VEXcode GO. Aan het einde heb je een project dat je robot eerst vooruit en vervolgens achteruit laat rijden.
Zorg ervoor dat uw robot is geconfigureerd met een aandrijflijn, zodat u de aandrijflijnblokken in de gereedschapskist ziet. Zie Apparaten configureren als u er nog geen hebt toegevoegd.
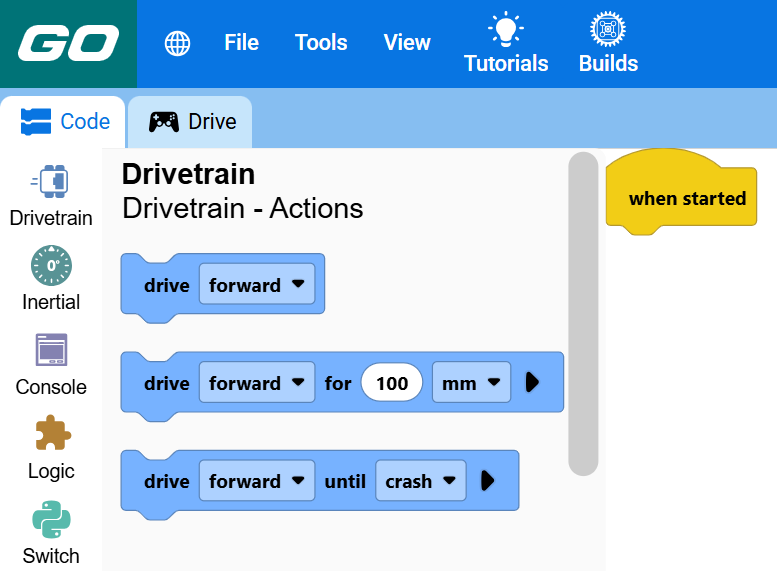
Bevestig twee aandrijfblokken onder het startblok.
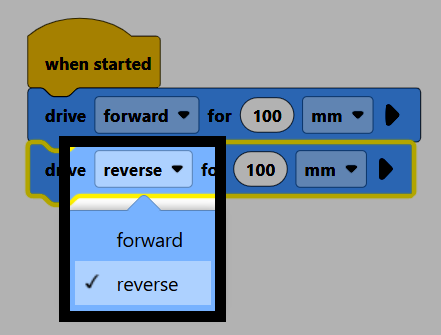
Twee aandrijvingen voor blokken zijn hieronder aangesloten bij het opstarten.#
wanneer gestart :: hat events
rijd [vooruit v] voor (100) [mm v] ▶
rijd [vooruit v] voor (100) [mm v] ▶
Wijzig in het tweede blok de parameter richting naar omgekeerd.
Zorg ervoor dat je robot verbonden is met VEXcode, selecteer vervolgens Start om het project uit te voeren. De robot rijdt eerst vooruit en vervolgens dezelfde afstand achteruit.