Перемещение вашего робота#
Moving Your Robot
В этом уроке вы узнаете, как использовать блок drive for для перемещения робота вперед и назад в VEXcode GO. В итоге у вас получится проект, который сначала перемещает робота вперед, а затем назад.
Убедитесь, что ваш робот сконфигурирован с приводом, чтобы вы видели блоки привода в панели инструментов. См. Настройка устройств, если вы еще не добавили его.
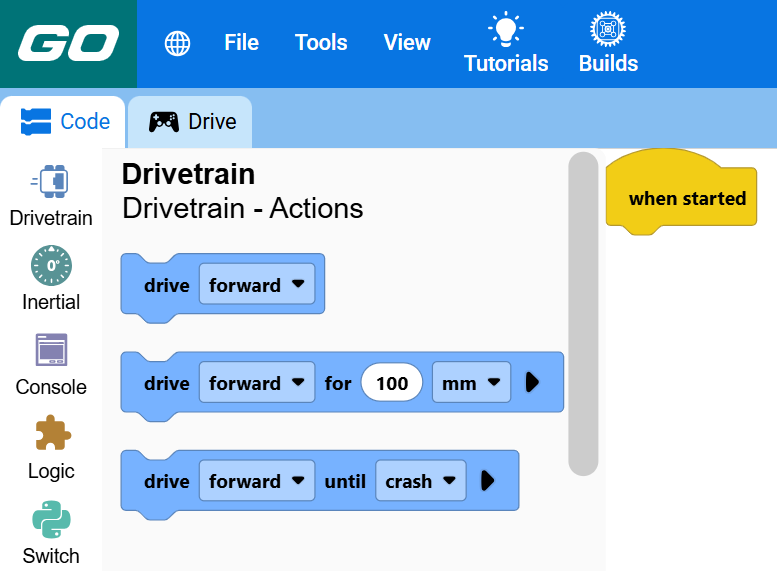
Прикрепите два блока привода ниже блока при запуске.
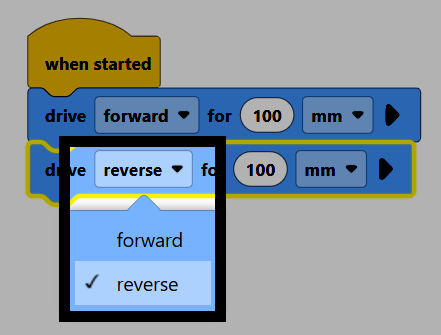
При запуске подключились два приводных блока.#
при запуске :: hat events
движение [вперёд v] на (100) [мм v] ▶
движение [вперёд v] на (100) [мм v] ▶
На втором блоке измените параметр direction на reverse.
Убедитесь, что ваш робот подключен к VEXcode, затем выберите Старт, чтобы запустить проект. Робот сначала поедет вперед, а затем проедет такое же расстояние назад.