GO-kilpailu - Marsin matematiikkaretkikunta#
GO-kilpailu - Marsin matematiikkaretki -leikkikentällä voit koodata virtuaalisen VEX GO -kilpailun edistyneen 2.0 -robotin suorittamaan Marsin matematiikkaretki -kilpailun tehtäviä.
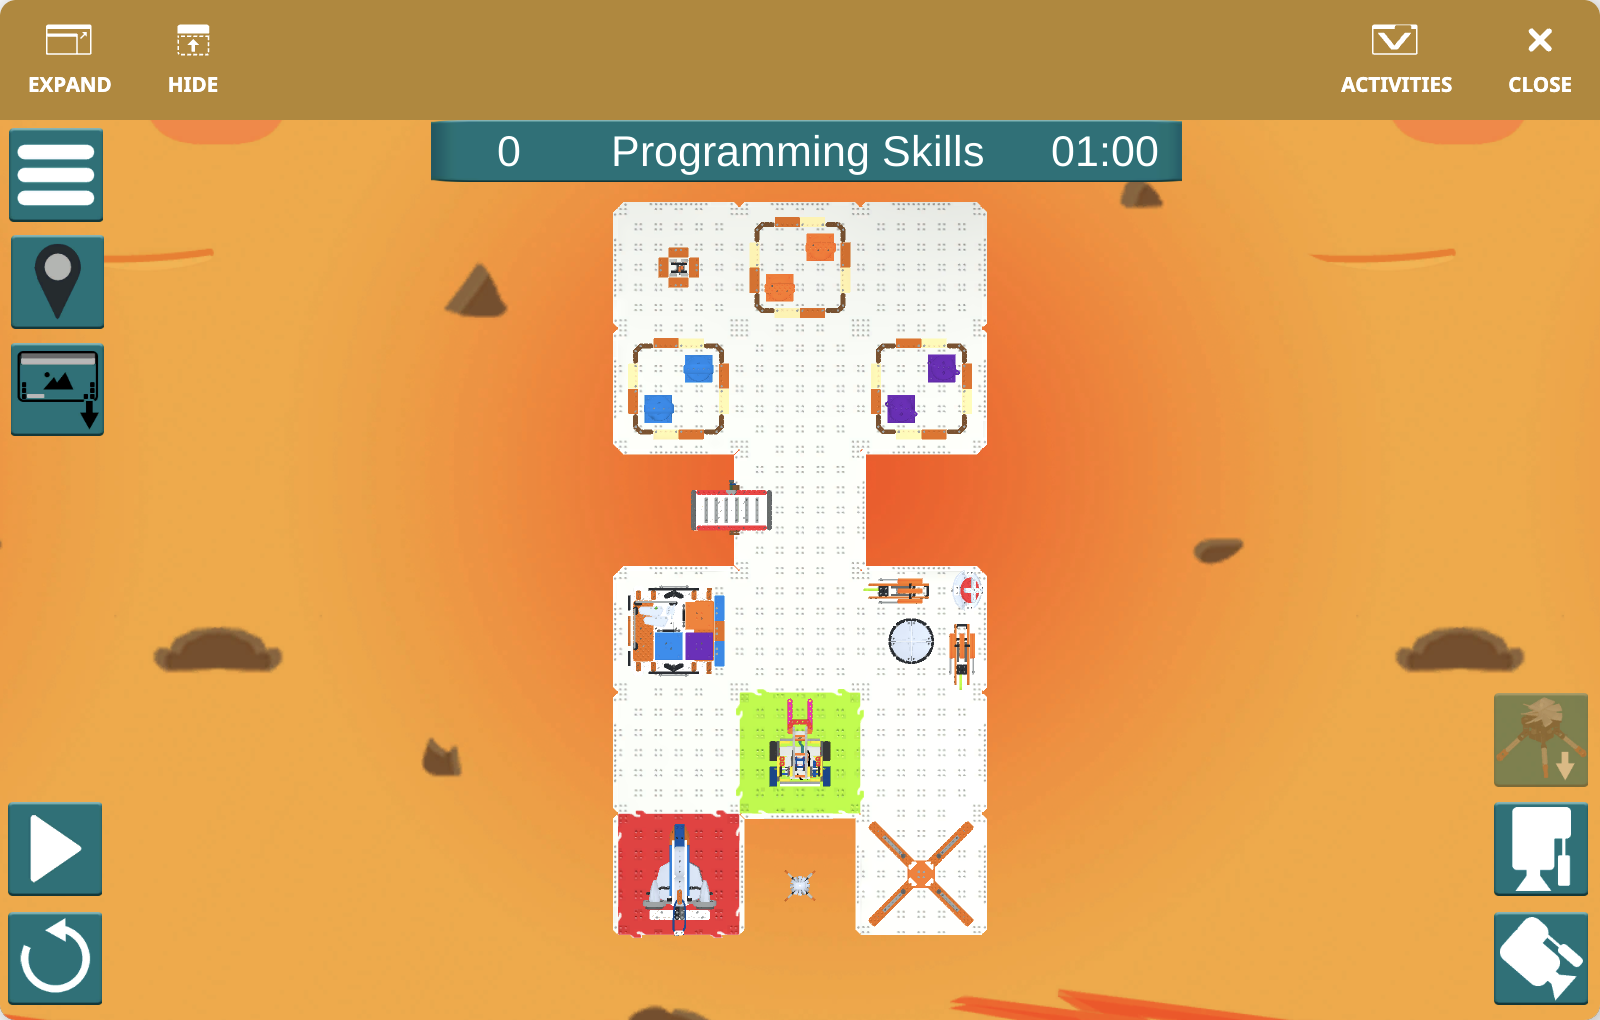
Toisin kuin avoimet leikkikentät, GO-kilpailu on rakennettu vaiheittaiseksi haasteeksi. Jokainen vaihe rakentuu edellisen päälle, lisäämällä uusia pelielementtejä ja pisteytysmahdollisuuksia kentän monimutkaistuessa.
Leikkikentän yleiskatsaus#
Leikkikenttä käyttää Mars-teemaista kilpailukenttää ja se on jaettu neljään vaiheeseen. Vaihe 1 esittelee ensimmäiset ydintehtävät, ja jokainen myöhempi vaihe lisää uusia tavoitteita poistamatta aiempia.
Tämä eteneminen tekee Playgroundista hyödyllisen sekä ohjattuun luokkahuonetyöskentelyyn että täysin kilpailumaiseen itsenäiseen koodaukseen. Voit aloittaa ratkaisemalla yhden tai kaksi tehtävää ja jatkaa ohjelmasi parantamista sitä mukaa, kun lisää kenttäelementtejä lisätään.
Vaiheet#
Jokainen vaihe säilyttää aiempien vaiheiden tavoitteet ja lisää niihin alla luetellut tehtävät. Vaiheiden edetessä haastetaso kasvaa vaatimalla tarkempaa liikkumista, manipulointia ja reittisuunnittelua.
Vaihe |
Ala |
Lisätyt tavoitteet |
|---|---|---|
1 |
|
Poista näytteitä kraatterista ja poista mönkijä kraatterista. |
2 |
|
Siirrä näytteet laboratoriolaatalle, aseta näytteet laboratorion päälle ja yhdistä näyte sen värilliseen neliöön. |
3 |
|
Kallista aurinkopaneelia alas, poista roskat laskeutumispaikalta, siirrä helikopteri laskeutumispaikalle, nosta raketti pystyasentoon ja lopeta robotin koskettaminen punaiseen laattaa. |
4 |
Vaiheessa 4 käytetään samaa kenttäasettelua kuin vaiheessa 3. |
Irrota polttokenno telineestään ja kuljeta polttokennot rakettialukselle ja laskeutumispaikalle. |
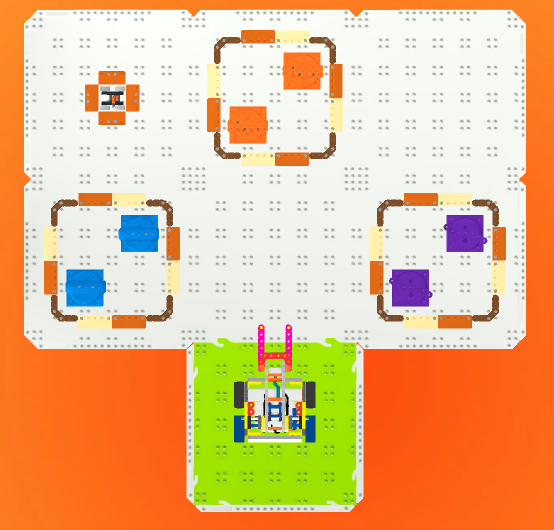
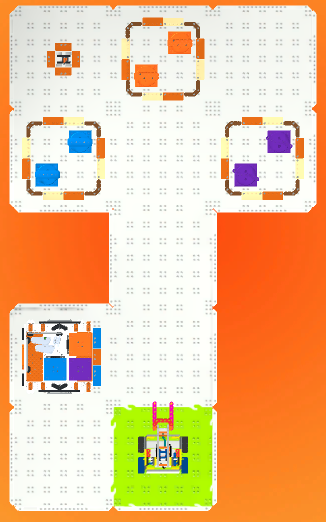
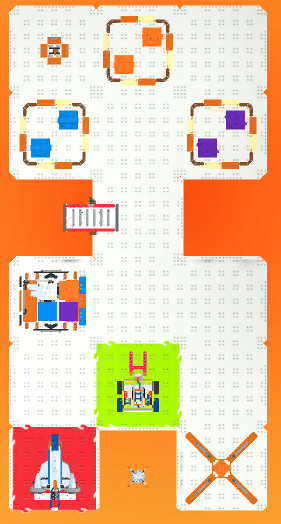
Neljän vaiheen aikana robotin on oltava vuorovaikutuksessa näytteiden, laboratorion, aurinkopaneelien, romun, helikopterin, rakettialuksen ja polttokennojen kanssa.
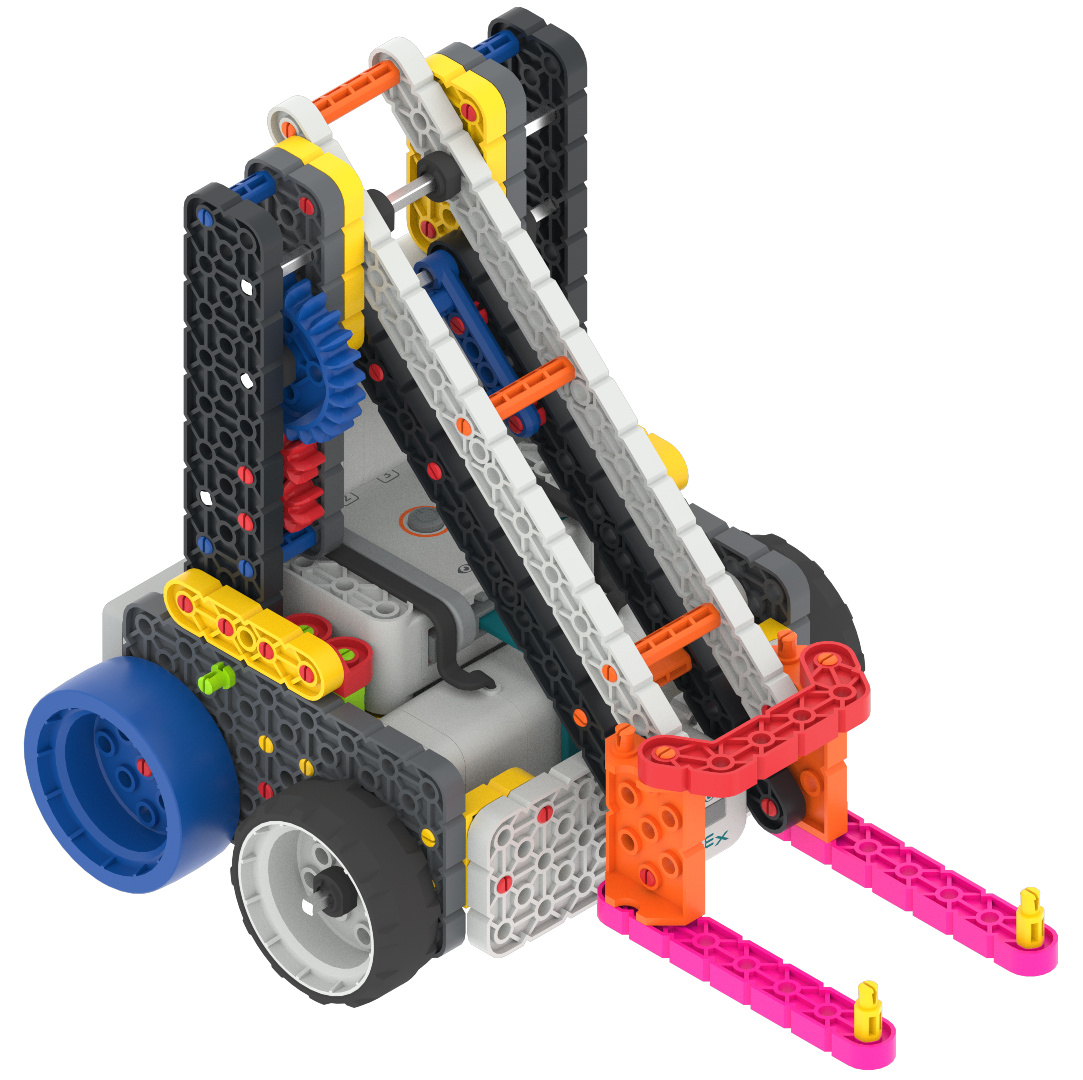
Virtuaalinen GO-kilpailu Advanced 2.0 -robotti#
Leikkikenttä käyttää virtuaaliversiota GO Competition Advanced 2.0 Robotista. Tämä robotti peilaa fyysisen rakenteen päämittoja, liikejärjestelmää, moottoreita ja sensoreita.