
सेंसर#
परिचय#
VEX AIR ड्रोन में घूर्णी गति को मापने और गति में परिवर्तन का पता लगाने के लिए एक जड़त्वीय सेंसर और दूरी का पता लगाने के लिए एक रेंज सेंसर शामिल है। VEX AIR ड्रोन अपनी बैटरी के स्तर पर भी नज़र रख सकता है। ये सेंसर ड्रोन को अपनी दिशा, दिशा, त्वरण और वस्तुओं से दूरी का पता लगाने में सक्षम बनाते हैं।
नीचे उपलब्ध सभी तरीकों की सूची दी गई है:
जड़त्वीय - ड्रोन की घूर्णी गति पर नज़र रखें।
get_rotation– यह बताता है कि ड्रोन ने शुरू होने के बाद से कितना घूमा है।get_heading– वर्तमान हेडिंग (0 से 359.99°) लौटाता है।get_yaw– यॉ कोण (–180 से 180°) लौटाता है।get_roll– रोल कोण लौटाता है (–180 से 180°)।get_pitch– पिच कोण लौटाता है (–180 से 180°)।reset_rotation– रोटेशन मान को 0 पर रीसेट करता है।reset_heading– वर्तमान शीर्षक को 0 पर सेट करता है।set_heading– हेडिंग को एक विशिष्ट मान पर सेट करता है।get_acceleration– एक विशिष्ट दिशा में त्वरण लौटाता है।get_turn_rate– प्रति सेकंड डिग्री में घूमने की दर लौटाता है।
रेंज — ड्रोन के रेंज सेंसर से दूरी का पता लगाएं।
get_distance— चयनित रेंज सेंसर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी लौटाता है।
बैटरी - ड्रोन की बैटरी का प्रतिशत दिखाता है।
get_battery_level– ड्रोन की बैटरी का स्तर प्रतिशत में लौटाता है।
जड़त्वीय#
get_rotation#
get_rotation ड्रोन के शुरू होने के बाद से उसके घूमने की संख्या बताता है। यह सभी घुमावों को जोड़कर कुल योग डिग्री में लौटाता है: धनात्मक मान दक्षिणावर्त और ऋणात्मक मान वामावर्त होता है।
Usage:
drone.inertial.get_rotation()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the rotation after turning
drone.take_off(climb_to=500)
drone.turn_for(LEFT, 450, 50)
print(drone.inertial.get_rotation(), end="")
drone.land()
get_heading#
get_heading ड्रोन के हेडिंग कोण को 0 से 359.99 डिग्री की सीमा में एक फ्लोट के रूप में लौटाता है।
Usage:
drone.inertial.get_heading()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the drone's heading after turning
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn(RIGHT)
wait(5, SECONDS)
controller.screen.print("Heading: ")
controller.screen.print(drone.inertial.get_heading())
drone.land()
get_yaw#
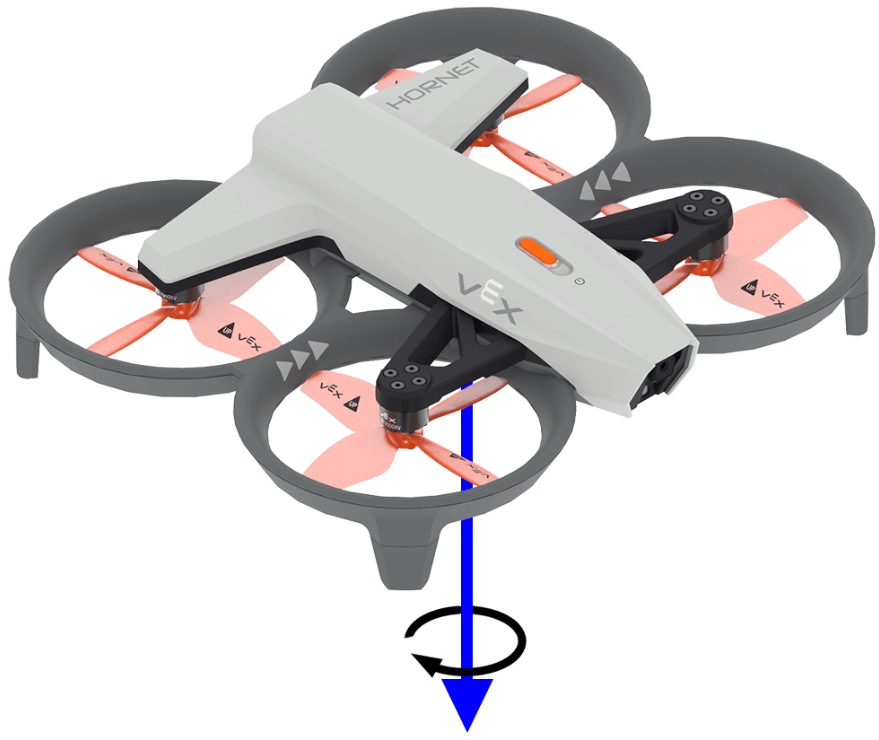
get_yaw ड्रोन के यॉ कोण को -180.0 से 180.0 डिग्री की सीमा में एक फ्लोट के रूप में लौटाता है।
नीचे दी गई छवि में यॉ के लिए धनात्मक घूर्णन की दिशा दिखाने के लिए एक तीर का उपयोग किया गया है।
Usage:
drone.inertial.get_yaw
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the yaw angle as you rotate the drone by hand
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print("Yaw: ")
    controller.screen.print(drone.inertial.get_yaw())
    wait(0.2, SECONDS)
get_roll#
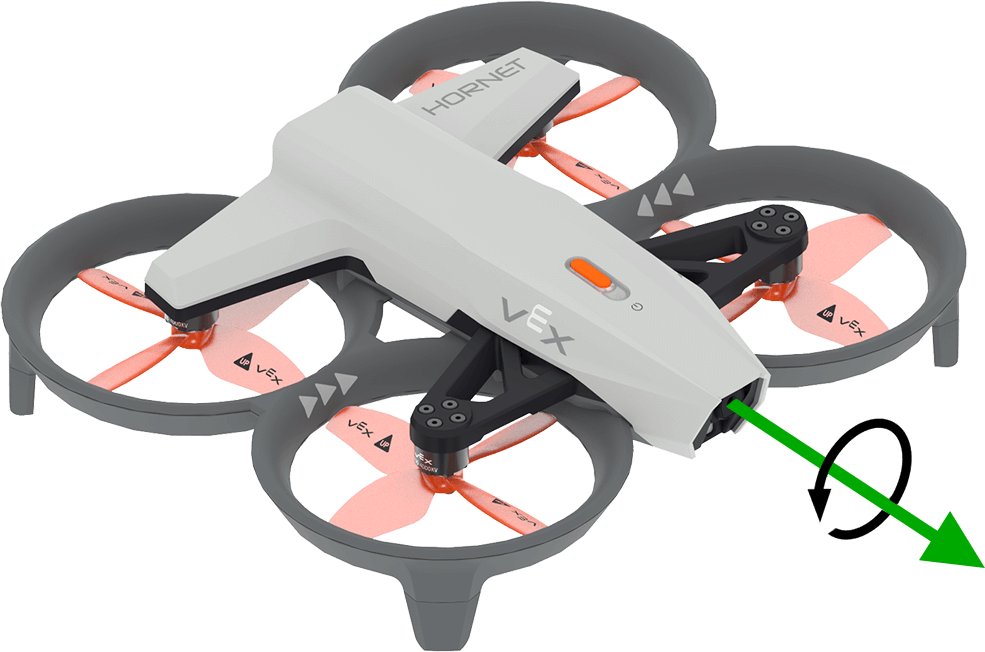
get_roll ड्रोन के रोल कोण को -180.0 से 180.0 डिग्री की सीमा में एक फ्लोट के रूप में लौटाता है।
नीचे दी गई छवि में तीर का उपयोग रोल के लिए धनात्मक घूर्णन की दिशा दिखाने के लिए किया गया है।
Usage:
drone.inertial.get_roll()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the roll angle as you rotate the drone by hand
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print("Roll: ")
    controller.screen.print(drone.inertial.get_roll())
    wait(0.2, SECONDS)
get_pitch#
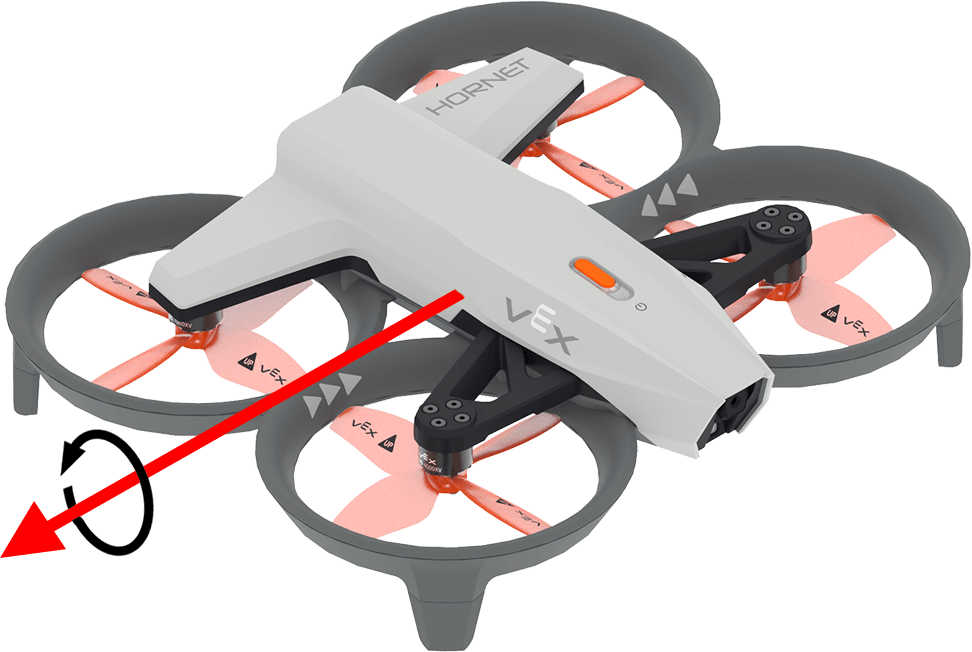
get_pitch ड्रोन के पिच कोण को -180.0 से 180.0 डिग्री की सीमा में एक फ्लोट के रूप में लौटाता है।
नीचे दी गई छवि में पिच के लिए धनात्मक घूर्णन की दिशा दिखाने के लिए एक तीर का उपयोग किया गया है।
Usage:
drone.inertial.get_pitch()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the pitch angle as you rotate the drone by hand
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print("Pitch: ")
    controller.screen.print(drone.inertial.get_pitch())
    wait(0.2, SECONDS)
reset_rotation#
reset_rotation ड्रोन के घूर्णन मान को 0 डिग्री पर रीसेट करता है।
Usage:
drone.inertial.reset_rotation()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the new rotation after resetting
drone.take_off(climb_to=500)
drone.turn(RIGHT)
while not drone.inertial.get_rotation() > 360:
    wait(5, MSEC)
drone.hover()
drone.inertial.reset_rotation()
wait(1, SECONDS)
print(drone.inertial.get_rotation(), end="")
drone.land()
reset_heading#
reset_heading ड्रोन की दिशा को 0 डिग्री पर रीसेट करता है।
उपयोग:
drone.inertial.reset_heading()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Turn to a heading, reset the heading, and turn to the same heading.
drone.take_off(climb_to=500)
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.inertial.reset_heading()
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.land()
set_heading#
set_heading ड्रोन की दिशा को डिग्री में एक निर्दिष्ट मान पर सेट करता है।
उपयोग:
drone.inertial.set_heading(heading)
पैरामीटर |
विवरण |
|---|---|
|
नई दिशा के लिए उपयोग किया जाने वाला मान 0 से 359.99 डिग्री की सीमा में है। |
# Turn to a heading, set the heading, and turn to the same heading.
drone.take_off(climb_to=500)
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.inertial.set_heading(90)
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.land()
get_acceleration#
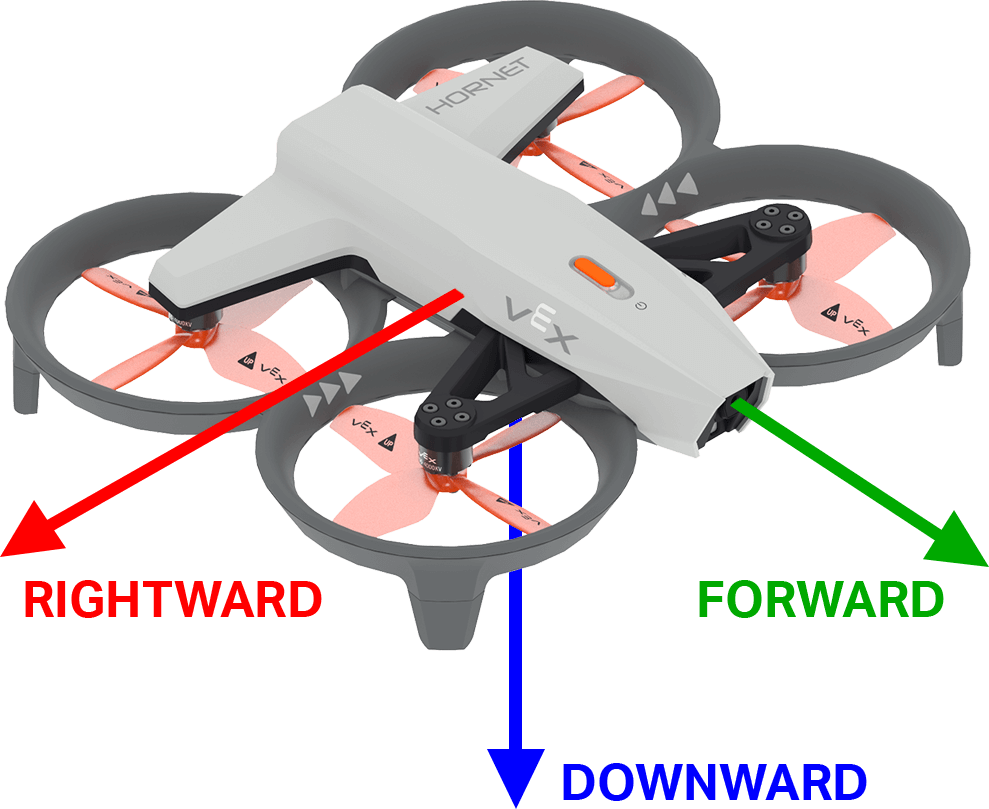
get_acceleration ड्रोन के त्वरण को एक निर्दिष्ट दिशा में लौटाता है। लौटाया गया मान वेग में परिवर्तन की दर को दर्शाता है, जिसे g (जहाँ 1g ≈ 9.81 m/s²) की इकाइयों में मापा जाता है, और यह -4.00 से 4.00 तक की सीमा में एक फ्लोट मान होता है।
नीचे दी गई छवि में तीरों का उपयोग आगे और दाईं ओर धनात्मक त्वरण की दिशा और नीचे की ओर ऋणात्मक त्वरण की दिशा को दर्शाने के लिए किया गया है।
उपयोग:
drone.inertial.get_acceleration(type)
पैरामीटर |
विवरण |
|---|---|
|
त्वरण की दिशा बतानी है:
|
# Display the acceleration as the drone takes off
drone.take_off(500, wait=False)
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print(drone.inertial.get_acceleration(DOWNWARD))
    wait(5, MSEC)
get_turn_rate#
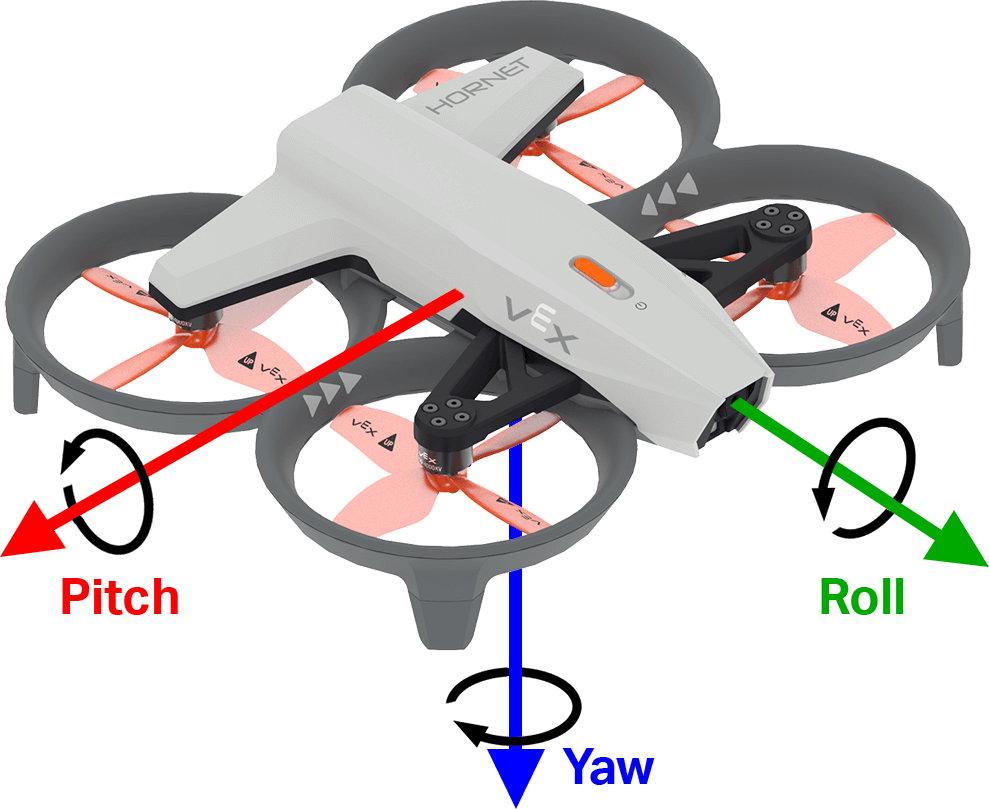
get_turn_rate निर्दिष्ट अक्ष के अनुदिश ड्रोन के घूर्णन की दर लौटाता है। यह प्रति सेकंड डिग्री \(dps\) में -1000.00 से 1000.00 dps तक का मान फ्लोट के रूप में लौटाता है।
नीचे दी गई छवि में तीरों का उपयोग रोल, पिच और यॉ के लिए धनात्मक घूर्णन की दिशा दिखाने के लिए किया गया है।
Usage:
drone.inertial.get_turn_rate(axis)
पैरामीटर |
विवरण |
|---|---|
|
किस अभिविन्यास की रिपोर्ट करनी है:
|
# Display the drone turn rate as it is rotated by hand.
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(7, 1)
    controller.screen.print(drone.inertial.get_turn_rate(ROLL))
श्रेणी#
get_distance#
get_distance चयनित रेंज सेंसर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी लौटाता है।
Usage:
drone.range.get_distance(range, units)
पैरामीटर |
विवरण |
|---|---|
|
उपयोग किए जाने वाले रेंज सेंसर: |
|
वैकल्पिक। दूरी की इकाई:
|
# Fly forward until close to an object
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
while not drone.range.get_distance(FORWARD_RANGE, MM) < 750:
    wait(0.1, SECONDS)
drone.land()
बैटरी#
get_battery_level#
get_battery_level ड्रोन की बैटरी चार्ज स्तर को प्रतिशत के रूप में लौटाता है। यह 0 से 100 तक की संख्या लौटाता है।
Usage:
drone.get_battery_level()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the drone's battery level
if drone.get_battery_level() < 25:
    controller.screen.print("Charge the drone Battery!")
else:
    controller.screen.print("Ready to fly!")