
गति#
परिचय#
VEX AIR ड्रोन में चार प्रोपेलर लगे हैं, जो इसे किसी भी दिशा में चलने और स्वतंत्र रूप से घूमने की सुविधा देते हैं। मोशन मोड गति, मोड़, वेग समायोजन और स्थिति ट्रैकिंग के लिए कई तरीके प्रदान करता है।
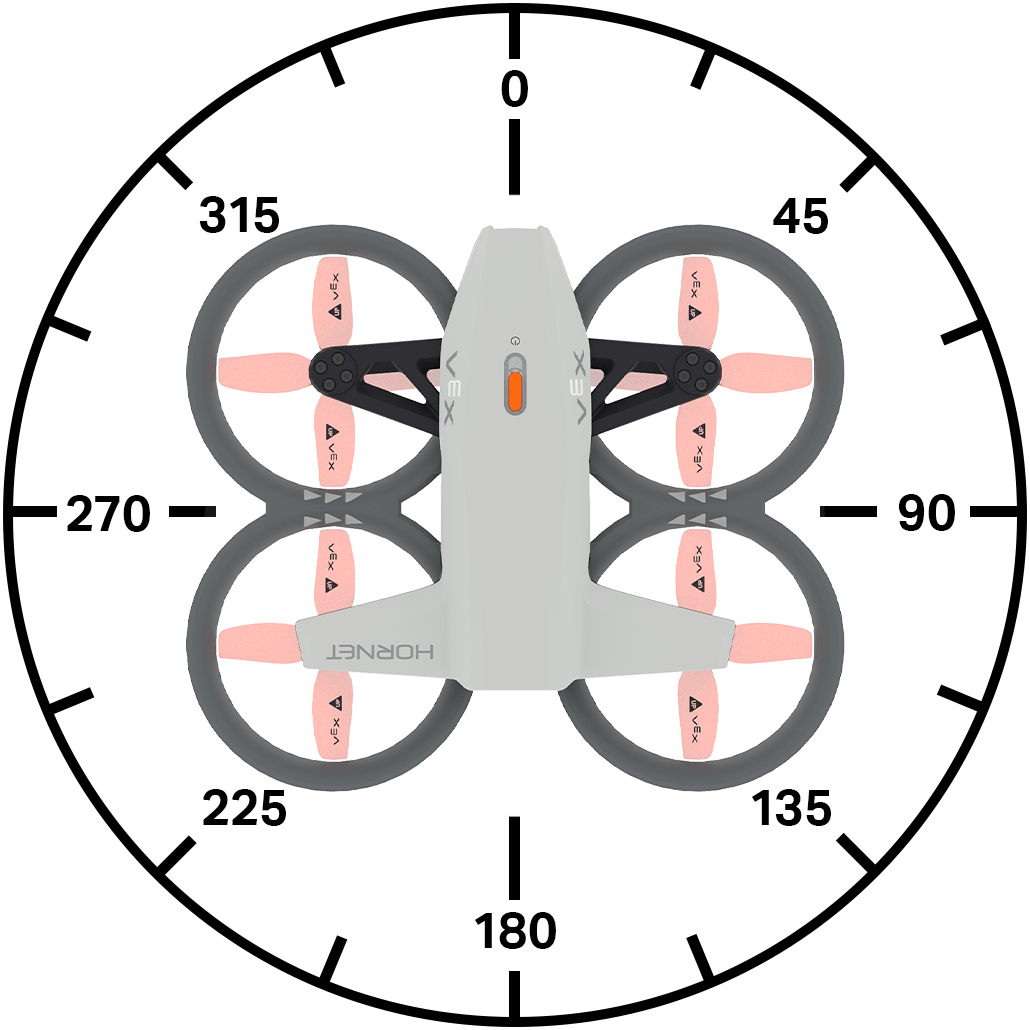
नीचे उपलब्ध सभी तरीकों की सूची दी गई है:
कार्यवाही
take_off– ड्रोन को एक निर्दिष्ट ऊंचाई तक उठाता है।land– ड्रोन को उतारता है.hover- ड्रोन को उसकी स्थिति पर रखता है।climb– ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में ले जाता है।climb_for– ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में एक विशिष्ट दूरी के लिए ले जाता है।climb_to– ड्रोन को एक निर्दिष्ट ऊंचाई पर ले जाता है।move_at– ड्रोन को एक निर्दिष्ट दिशा और वेग पर ले जाता है।move_for– ड्रोन को निर्दिष्ट दूरी के लिए निर्दिष्ट दिशा में ले जाता है।move_to– ड्रोन को उसी दिशा में बनाए रखते हुए एक निर्दिष्ट स्थिति में ले जाता है।turn– ड्रोन को बाएँ या दाएँ घुमाता है।turn_for– ड्रोन को निश्चित संख्या में डिग्री घुमाता है।turn_to– ड्रोन को एक विशिष्ट दिशा की ओर मोड़ता है।move_with_vectors– वेक्टर-आधारित x, y, z, और रोटेशन मानों का उपयोग करके ड्रोन को स्थानांतरित करता है।
म्यूटेटर्स
set_steering_mode– ड्रोन को चलाने के लिए POV सेट करता है।set_movement_mode– ड्रोन की गति शैली निर्धारित करता है।set_climb_velocity– डिफ़ॉल्ट चढ़ाई वेग सेट करता है।set_move_velocity– डिफ़ॉल्ट गति वेग सेट करता है।set_turn_velocity- डिफ़ॉल्ट टर्निंग वेलोसिटी सेट करता है।set_max_z_height- ड्रोन कितनी ऊँचाई तक उड़ेगा, इसकी सीमा निर्धारित करता है।set_xyz_position– ड्रोन की वर्तमान स्थिति सेट करता है।
गेटर्स
get_max_z_height– ड्रोन जिस अधिकतम ऊँचाई तक पहुँच सकता है, उसे लौटाता है।get_flight_state– ड्रोन की वर्तमान स्थिति लौटाता है।get_x_position– ड्रोन का x-निर्देशांक लौटाता है।get_y_position– ड्रोन का y-निर्देशांक लौटाता है।get_z_position– ड्रोन का z-निर्देशांक लौटाता है।get_safe_mode– ड्रोन की प्रोपेलर लॉक स्थिति लौटाता है।is_climb_active– यह बताता है कि ड्रोन वर्तमान में चढ़ाई कर रहा है या नहीं।is_move_active– यह बताता है कि ड्रोन वर्तमान में चल रहा है या नहीं।is_turn_active– यह बताता है कि ड्रोन वर्तमान में मुड़ रहा है या नहीं।is_hovering- बताता है कि ड्रोन वर्तमान में मंडरा रहा है या नहीं।is_taking_off– यह बताता है कि ड्रोन वर्तमान में उड़ान भर रहा है या नहीं।is_landing– यह बताता है कि ड्रोन वर्तमान में लैंडिंग कर रहा है या नहीं।is_landed- बताता है कि ड्रोन वर्तमान में उतरा है या नहीं।
कार्रवाई#
take_off#
टेक- take_off प्रोपेलर चालू करता है और ड्रोन को हवा में उठाता है। अन्य गतिविधियों से पहले इस विधि का उपयोग करना आवश्यक है।
उपयोग:
drone.take_off(climb_to, units, wait)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन जिस z स्थिति (ऊंचाई) तक उड़ान भरेगा। |
|
उपयोग की जाने वाली इकाई:
|
|
वैकल्पिक। |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
land ड्रोन को जमीन पर उतारता है। प्रोजेक्ट बंद होने तक प्रोपेलर चलते रहेंगे।
उपयोग:
drone.land(wait)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover ड्रोन को किसी भी दिशा में हिलने से रोकता है और हवा में उसकी वर्तमान स्थिति को बनाए रखता है।
Usage:
drone.hover()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
climb ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में ले जाती है।
Usage:
drone.climb(direction, velocity)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन की उड़ान की दिशा: |
|
ड्रोन के ऊपर चढ़ने की गति प्रतिशत में। |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
climb_for कमांड ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में एक विशिष्ट दूरी तक ले जाता है।
उपयोग:
drone.climb_for(direction, distance, units, velocity, wait)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन की उड़ान की दिशा: |
|
ड्रोन जितनी दूरी तक उड़ान भरेगा। |
|
वैकल्पिक। दूरी दर्शाने वाली इकाई:
|
|
यह वैकल्पिक है। ड्रोन के ऊपर चढ़ने की गति प्रतिशत में दर्शाई जाएगी। यदि गति निर्दिष्ट नहीं की जाती है, तो डिफ़ॉल्ट गति 50% होगी। |
|
वैकल्पिक। |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
climb_to ड्रोन को एक विशिष्ट z स्थिति पर ले जाता है।
उपयोग:
drone.climb_to(z, units, velocity, wait)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन जिस z स्थिति तक पहुंचेगा, वह पूर्णांक या दशमलव के रूप में हो सकती है। |
|
वैकल्पिक। दूरी दर्शाने वाली इकाई:
|
|
यह वैकल्पिक है। ड्रोन के ऊपर चढ़ने की गति प्रतिशत में दर्शाई जाएगी। |
|
वैकल्पिक। |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
move_at ड्रोन को एक निर्दिष्ट कोण और वेग पर ले जाता है।
उपयोग:
drone.move_at(angle, velocity)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन जिस कोण पर गति करता है, वह पूर्णांक या दशमलव के रूप में 0 से 359 डिग्री तक हो सकता है। |
|
ड्रोन की गति का प्रतिशत। |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
move_for ड्रोन को वर्तमान set_move_velocity का उपयोग करके एक विशिष्ट दूरी के लिए एक विशिष्ट दिशा में ले जाता है।
उपयोग:
drone.move_for(angle, distance, units, velocity, wait)
पैरामीटर |
विवरण |
|---|---|
|
वह कोण, पूर्णांक या दशमलव (फ्लोट) के रूप में, जिस पर ड्रोन चलता है, जो 0 से 359 डिग्री तक होता है। |
|
ड्रोन द्वारा तय की जाने वाली दूरी, पूर्णांक या दशमलव के रूप में। |
|
वैकल्पिक। दूरी दर्शाने वाली इकाई:
|
|
यह वैकल्पिक है। ड्रोन की गति प्रतिशत में दर्शाई जाएगी। |
|
वैकल्पिक। |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
move_to ड्रोन को उसी दिशा को बनाए रखते हुए हवा में एक निर्दिष्ट स्थिति पर ले जाता है।
उपयोग:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
पैरामीटर |
विवरण |
|---|---|
|
वह x निर्देशांक जिस पर ड्रोन गति करेगा। |
|
वह y निर्देशांक जिस पर ड्रोन गति करेगा। |
|
वह z निर्देशांक जिस पर ड्रोन गति करेगा। |
|
वैकल्पिक। दूरी दर्शाने वाली इकाई:
|
|
यह वैकल्पिक है। ड्रोन की गति प्रतिशत में दर्शाई जाएगी। |
|
यह वैकल्पिक है। ड्रोन के ऊपर चढ़ने की गति प्रतिशत में दर्शाई जाएगी। |
|
वैकल्पिक। |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
turn वर्तमान set_turn_velocity का उपयोग करके ड्रोन को एक विशिष्ट दिशा में मोड़ता है।
उपयोग:
drone.turn(direction, velocity)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन जिस दिशा में मुड़ेगा: |
|
यह वैकल्पिक है। ड्रोन के मुड़ने की गति प्रतिशत में दर्शाई जाएगी। |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
turn_for ड्रोन को उसकी वर्तमान दिशा के सापेक्ष एक निश्चित दूरी के लिए निर्दिष्ट दिशा में घुमाता है, वर्तमान set_turn_velocity का उपयोग करके।
उपयोग:
drone.turn_for(direction, angle, velocity, wait)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन जिस दिशा में मुड़ेगा: |
|
वह कोण, पूर्णांक या दशमलव (फ्लोट) के रूप में, जिस पर ड्रोन मुड़ता है, जो 0 से 359 डिग्री तक होता है। |
|
यह वैकल्पिक है। ड्रोन के मुड़ने की गति प्रतिशत में दर्शाई जाएगी। |
|
वैकल्पिक। |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
turn_to वर्तमान set_turn_velocity का उपयोग करके ड्रोन को एक विशिष्ट दिशा में मोड़ता है।
उपयोग:
drone.turn_to(heading, velocity, wait)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन जिस दिशा में 0 से 360 डिग्री तक घूमेगा। |
|
यह वैकल्पिक है। ड्रोन के मुड़ने की गति प्रतिशत में दर्शाई जाएगी। |
|
वैकल्पिक। |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors ड्रोन को वेक्टर-आधारित गति का उपयोग करके गति देता है, जिसमें x-अक्ष (क्षैतिज) और y-अक्ष (ऊर्ध्वाधर) के साथ गति को संयोजित किया जाता है और साथ ही ड्रोन को घुमाया भी जाता है।
नोट: यह विधि गति और मोड़ वेग मानों को सीधे सेट करती है, इसलिए यह set_move_velocity या set_turn_velocity का उपयोग नहीं करती है।
उपयोग:
drone.move_with_vectors(forward, rightward, upward, rotation)
पैरामीटर |
विवरण |
|---|---|
|
वाई-अक्ष के अनुदिश ड्रोन का वेग (आगे और पीछे की ओर गति)। यह -100 से 100 तक के प्रतिशत मानों को स्वीकार करता है, जहां ऋणात्मक मान पीछे की ओर गति और धनात्मक मान आगे की ओर गति को दर्शाते हैं। |
|
ड्रोन का X-अक्ष के अनुदिश वेग (दाएं-बाएं गति)। यह -100 से 100 तक के प्रतिशत मानों को स्वीकार करता है, जहां ऋणात्मक मान बाईं ओर गति और धनात्मक मान दाईं ओर गति को दर्शाते हैं। |
|
Z-अक्ष के अनुदिश ड्रोन का वेग (ऊपर और नीचे की गति)। यह -100 से 100 तक के प्रतिशत मानों को स्वीकार करता है, जहाँ ऋणात्मक मान गति को नीचे की ओर और धनात्मक मान गति को ऊपर की ओर दर्शाते हैं। |
|
ड्रोन का घूर्णीय वेग। यह -100 से 100 तक के प्रतिशत मानों को स्वीकार करता है, जहां ऋणात्मक मान वामावर्त दिशा में और धनात्मक मान दक्षिणावर्त दिशा में घूर्णन करते हैं। |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
उत्परिवर्तक#
set_steering_mode#
set_steering_mode ड्रोन को चलाने के दौरान उपयोग किए जाने वाले दृष्टिकोण को सेट करता है।
उपयोग:
drone.set_steering_mode(style)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन को नियंत्रित करने के लिए उपयोग किए जाने वाले दृष्टिकोण (POV) को सेट करता है। |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode ड्रोन की गति शैली निर्धारित करता है।
ड्रोन को कंट्रोलर से उड़ाते समय इस तरह की मूवमेंट स्टाइल का इस्तेमाल किया जाता है।
उपयोग:
drone.set_movement_mode(style)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन को नियंत्रित करने के लिए उपयोग की जाने वाली गति निर्धारित करता है।
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
set_climb_velocity डिफ़ॉल्ट चढ़ाई वेग को प्रतिशत के रूप में सेट करता है। यह चढ़ाई से संबंधित सभी आगामी विधियों को प्रभावित करेगा। डिफ़ॉल्ट चढ़ाई वेग 50% है।
उपयोग:
drone.set_climb_velocity(velocity)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन के ऊपर चढ़ने की गति प्रतिशत में। |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
set_move_velocity डिफ़ॉल्ट गति को प्रतिशत के रूप में सेट करता है। यह गति से संबंधित सभी आगामी विधियों को प्रभावित करेगा। डिफ़ॉल्ट गति 50% है।
उपयोग:
drone.set_move_velocity(velocity)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन की गति का प्रतिशत। |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
set_turn_velocity डिफ़ॉल्ट टर्निंग वेलोसिटी को प्रतिशत के रूप में सेट करता है। यह टर्निंग से संबंधित सभी आगामी विधियों को प्रभावित करेगा। डिफ़ॉल्ट टर्निंग वेलोसिटी 50% है।
उपयोग:
drone.set_turn_velocity(velocity)
पैरामीटर |
विवरण |
|---|---|
|
ड्रोन के मुड़ने की गति प्रतिशत में। |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height ड्रोन की उड़ान की ऊंचाई की सीमा निर्धारित करता है।
उपयोग:
drone.set_max_z_height(z_height, units)
पैरामीटर |
विवरण |
|---|---|
|
अधिकतम जेड अक्ष मान, पूर्णांक या दशमलव के रूप में, जिसके ऊपर ड्रोन नहीं उड़ेगा, 1000 से 5000 मिमी या 40 से 196 इंच की सीमा में। |
|
वैकल्पिक। दूरी की इकाइयाँ इस प्रकार हैं:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position ड्रोन के वर्तमान x, y, या z निर्देशांक को एक निर्दिष्ट मान पर सेट करता है।
उपयोग:
drone.set_xyz_position(x, y, z, units)
नोट: सभी पैरामीटर वैकल्पिक हैं, लेकिन कम से कम एक (x, y, या z) निर्दिष्ट किया जाना चाहिए।
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। ड्रोन के लिए x निर्देशांक |
|
वैकल्पिक। ड्रोन के लिए सेट करने के लिए y निर्देशांक |
|
वैकल्पिक। ड्रोन के लिए सेट करने के लिए z निर्देशांक |
|
वैकल्पिक। दूरी दर्शाने वाली इकाई:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
टिककर खेल#
get_max_z_height#
get_max_z_height ड्रोन द्वारा प्राप्त की जा सकने वाली अधिकतम ऊंचाई को पूर्णांक के रूप में लौटाता है।
उपयोग:
drone.get_max_z_height(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। माप की इकाई:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state ड्रोन की वर्तमान उड़ान स्थिति को DroneFlightStateType के रूप में लौटाता है:
MOTOR_OFF- कोई अन्य उड़ान स्थिति सही नहीं है।CALIBRATION- ड्रोन अपने सेंसरों को कैलिब्रेट कर रहा है।MOTOR_START- ड्रोन अपने मोटर्स चालू कर रहा है।FLIGHT_READY- ड्रोन उड़ान भरने के लिए तैयार है।FLIGHT- ड्रोन उड़ान में है।
Usage:
drone.get_flight_state()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position ड्रोन के x निर्देशांक को दशमलव (फ्लोट) के रूप में लौटाता है।
Usage:
drone.get_x_position(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। स्थिति दर्शाने वाली इकाई:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position ड्रोन के y निर्देशांक को दशमलव (फ्लोट) के रूप में लौटाता है।
उपयोग:
drone.get_y_position(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। स्थिति दर्शाने वाली इकाई:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position ड्रोन के z निर्देशांक को दशमलव (फ्लोट) के रूप में लौटाता है।
उपयोग:
drone.get_z_position(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। स्थिति दर्शाने वाली इकाई:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
get_safe_mode एक Boolean लौटाता है जो दर्शाता है कि ड्रोन पर प्रोपेलर लॉक सक्षम है या नहीं।
True– प्रोपेलर लॉक सक्षम है।False– प्रोपेलर लॉक सक्षम नहीं है।
उपयोग:
drone.get_safe_mode()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
is_climb_active एक Boolean लौटाता है जो दर्शाता है कि ड्रोन चढ़ाई कर रहा है या नहीं।
True– ड्रोन इस समय ऊपर चढ़ रहा है।False– ड्रोन ऊपर नहीं चढ़ रहा है।
उपयोग:
drone.is_climb_active()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
is_move_active एक Boolean लौटाता है जो दर्शाता है कि ड्रोन वर्तमान में मूव मेथड का उपयोग कर रहा है या नहीं।
True– ड्रोन वर्तमान में एक गति विधि का उपयोग कर रहा है।False– ड्रोन वर्तमान में किसी गति विधि का उपयोग नहीं कर रहा है।
उपयोग:
drone.is_move_active()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
is_turn_active एक बूलियन Boolean कि ड्रोन मुड़ रहा है या नहीं।
True– ड्रोन इस समय घूम रहा है।False– ड्रोन नहीं घूम रहा है।
उपयोग:
drone.is_turn_active()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
is_hovering एक बूलियन Boolean
True– ड्रोन वर्तमान में अपनी स्थिति बनाए हुए है (मँडराया हुआ है)।False– ड्रोन इस समय अपनी स्थिति बदल रहा है।
उपयोग:
drone.is_hovering()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
is_taking_off एक Boolean दर्शाता है कि ड्रोन उड़ान भरने की प्रक्रिया में है या नहीं।
True– ड्रोन वर्तमान में उड़ान भरने की प्रक्रिया में है।False– ड्रोन उड़ान भरने की प्रक्रिया में नहीं है।
उपयोग:
drone.is_taking_off()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
is_landing एक Boolean दर्शाता है कि ड्रोन लैंडिंग की प्रक्रिया में है या नहीं।
True– ड्रोन इस समय लैंडिंग की प्रक्रिया में है।False– ड्रोन लैंडिंग की प्रक्रिया में नहीं है।
उपयोग:
drone.is_landing()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
is_landed एक Boolean लौटाता है जो दर्शाता है कि ड्रोन वर्तमान में उतरा है या नहीं।
True– ड्रोन उतर गया है।False– ड्रोन नहीं उतरा है।
उपयोग:
drone.is_landed()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)