Menggerakkan Lengan#
Moving the Arm
Tutorial ini membahas cara menggerakkan lengan pada VEX IQ Clawbot Anda di VEXcode IQ (generasi ke-2). Pada akhirnya, Anda akan memiliki proyek yang dapat mengangkat lengan tersebut.
Pastikan robot Anda dikonfigurasi dengan versi Drivetrain, Claw + Arm Motors dari build Clawbot, sehingga Anda melihat blok ClawMotor dan ArmMotor di toolbox.
Hubungkan blok motor putar untuk ke blok saat dimulai.
Motor putar untuk blok, yang secara default memutar ClawMotor.#
saat dimulai
putar [ClawMotor v] [menutup v] sejauh (90) [derajat v] ▶
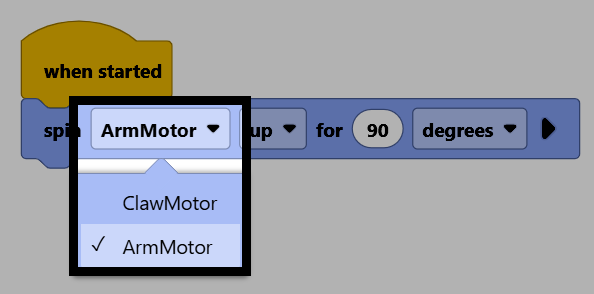
Ubah parameter motornya menjadi ArmMotor, untuk mengontrol lengan.
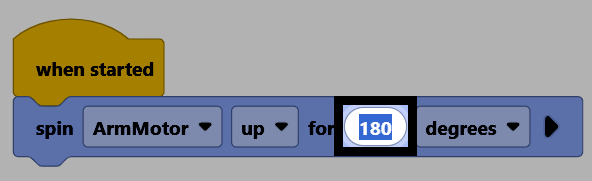
Ubah parameter jaraknya menjadi 180, untuk menggerakkan lengan sejauh 180 derajat dari posisi saat ini.
Pastikan robot Anda terhubung ke VEXcode, lalu pilih Unduh untuk mengunduh proyek ke Brain.
Pilih Jalankan untuk menjalankan proyek. Proyek ini akan mengangkat lengan ke atas.